高炜的案例列表
非标机构运动+图像类项目
- 运用LabVIEW/QT/TwinCAT编写客户端/服务端软件,结合图像处理结果和光栅尺进行步进/伺服电机开闭环控制、I/O控制、参数设置、自动调焦; - 相机SDK二次开发,利用NI Vision/TwinCAT Vision/Simulink 进行图像匹配、图像识别、清晰度判别; - 运用LabVIEW进行串联/并联机械臂的步进电机/电动缸/编码器/光栅尺的控制和采集; - 运用Matlab/ROS2/MoveIT进行串联/并联机械臂的运动学正解/逆解、路径/轨迹插补、碰撞检测; - 运用Matlab/Simulink、STM32进行运动学算法移植; - 运用双目相机进行手眼
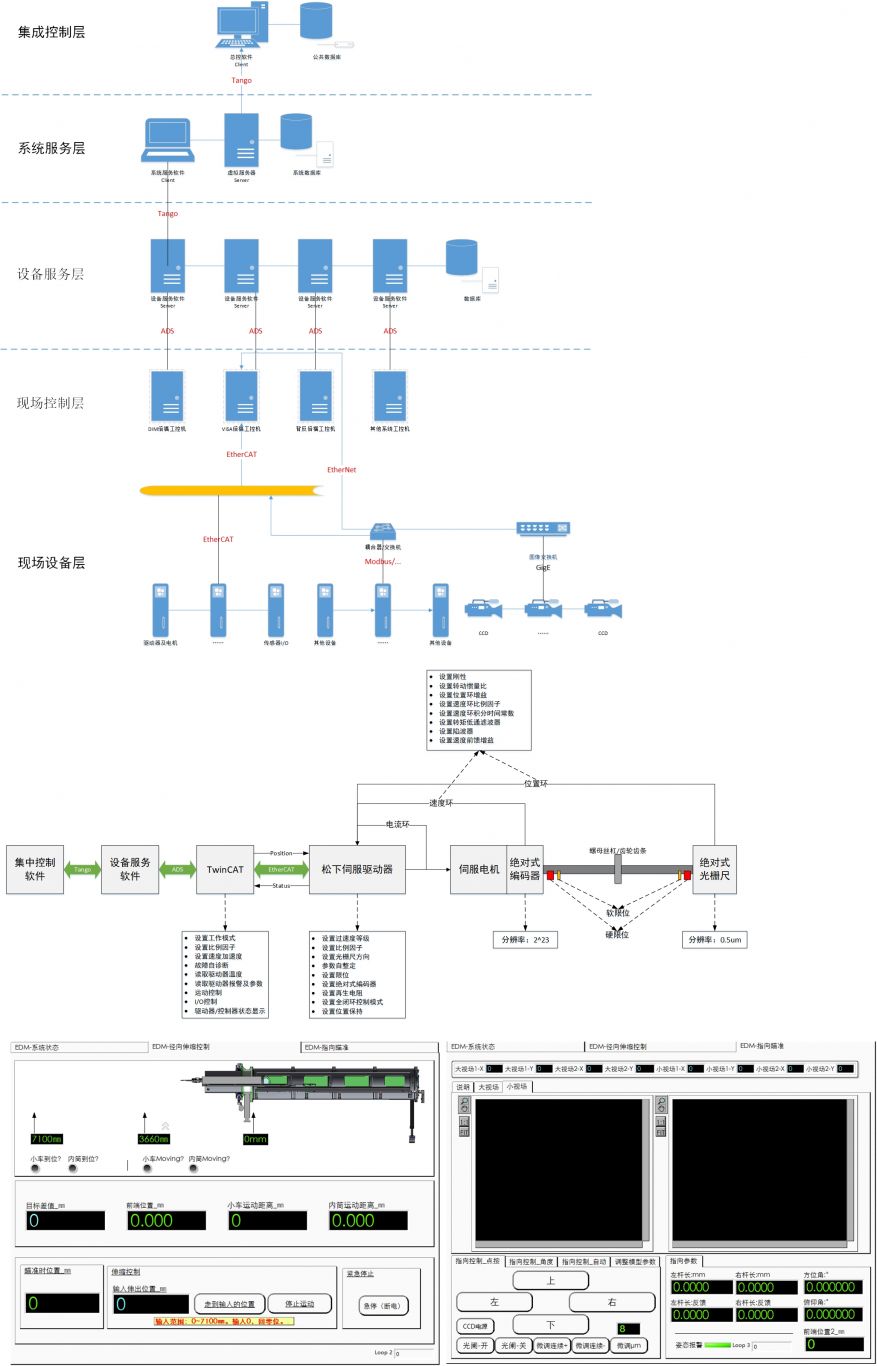
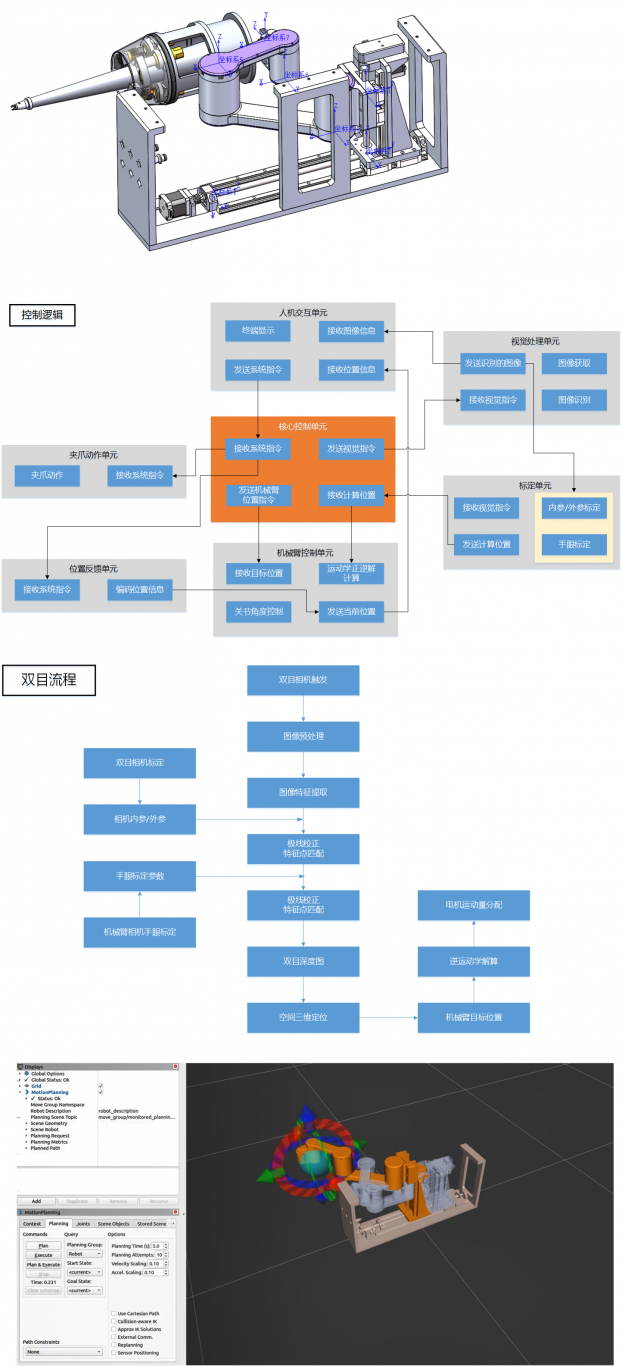
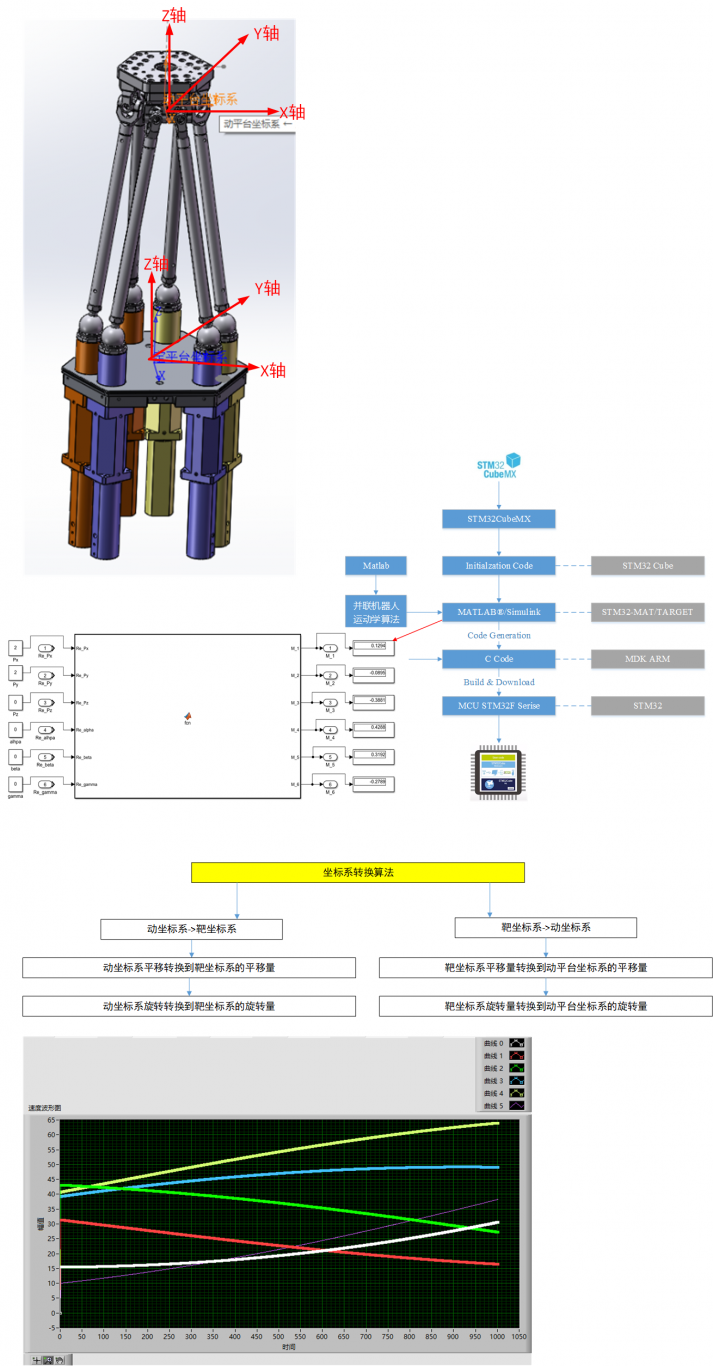
图像/数据处理类项目
- 利用LabVIEW/QT/VS进行基于RS232/485/CAN/PLC的电机控制,传感器采集,嵌入式板卡控制,数据处理; - 开发基于Tango的中间件通信组件,服务端/客户端软件设计; - 利用NI-Vision、Matlab进行图像评价、几何测量、图像预处理、频域变换、边缘检测、PIV计算、场计算等图像/数据处理;


案例判断参考
高炜的案例列表
非标机构运动+图像类项目
- 运用LabVIEW/QT/TwinCAT编写客户端/服务端软件,结合图像处理结果和光栅尺进行步进/伺服电机开闭环控制、I/O控制、参数设置、自动调焦; - 相机SDK二次开发,利用NI Vision/TwinCAT Vision/Simulink 进行图像匹配、图像识别、清晰度判别; - 运用LabVIEW进行串联/并联机械臂的步进电机/电动缸/编码器/光栅尺的控制和采集; - 运用Matlab/ROS2/MoveIT进行串联/并联机械臂的运动学正解/逆解、路径/轨迹插补、碰撞检测; - 运用Matlab/Simulink、STM32进行运动学算法移植; - 运用双目相机进行手眼...
图像/数据处理类项目
- 利用LabVIEW/QT/VS进行基于RS232/485/CAN/PLC的电机控制,传感器采集,嵌入式板卡控制,数据处理; - 开发基于Tango的中间件通信组件,服务端/客户端软件设计; - 利用NI-Vision、Matlab进行图像评价、几何测量、图像预处理、频域变换、边缘检测、PIV计算、场计算等图像/数据处理;...