非标机构运动+图像类项目
微信扫码沟通,客服可协助直接对接工程师;如当前档期不合,也可继续推荐相似案例作者。
案例介绍
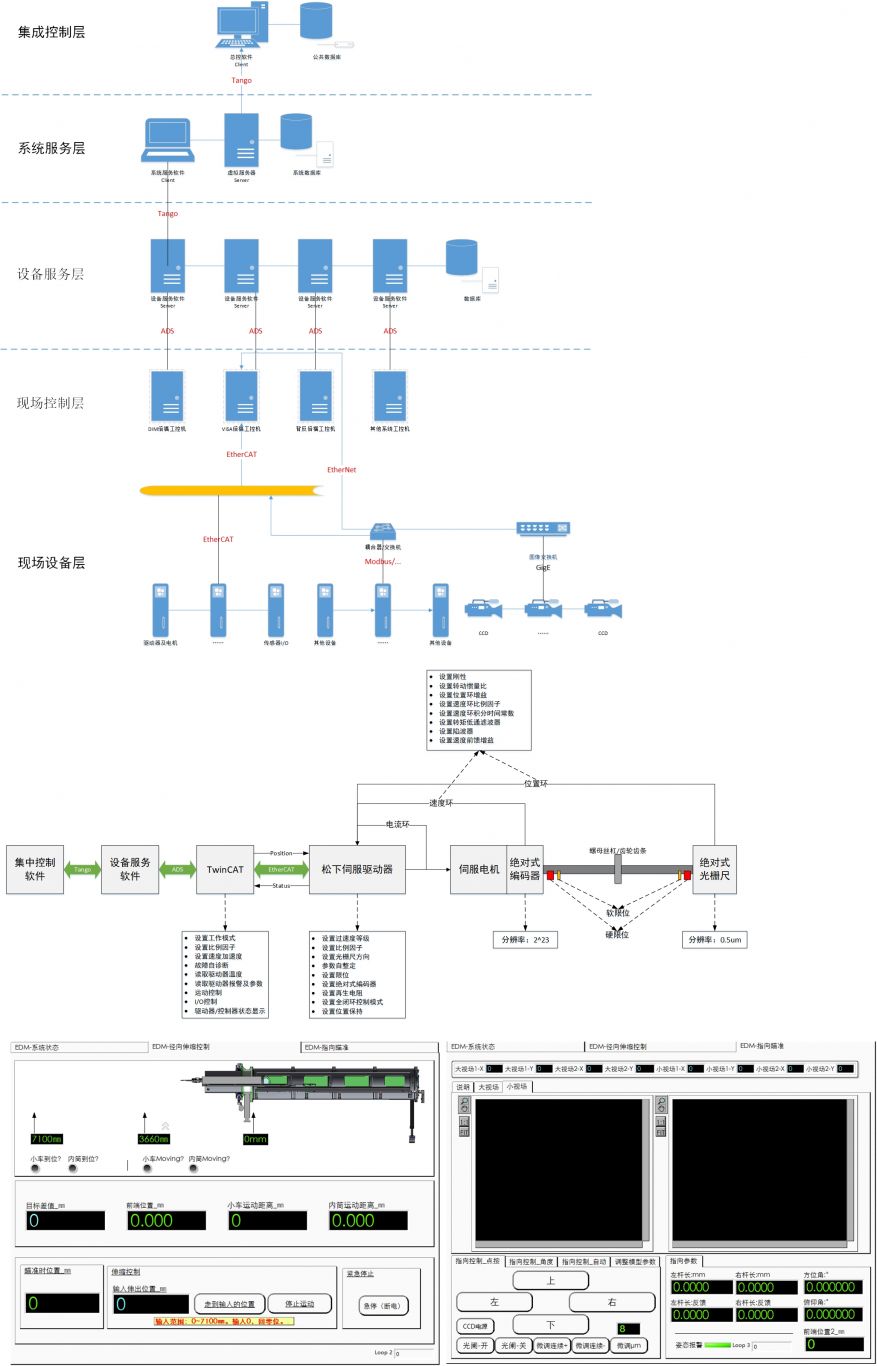
- 运用LabVIEW/QT/TwinCAT编写客户端/服务端软件,结合图像处理结果和光栅尺进行步进/伺服电机开闭环控制、I/O控制、参数设置、自动调焦;
- 相机SDK二次开发,利用NI Vision/TwinCAT Vision/Simulink 进行图像匹配、图像识别、清晰度判别;
- 运用LabVIEW进行串联/并联机械臂的步进电机/电动缸/编码器/光栅尺的控制和采集;
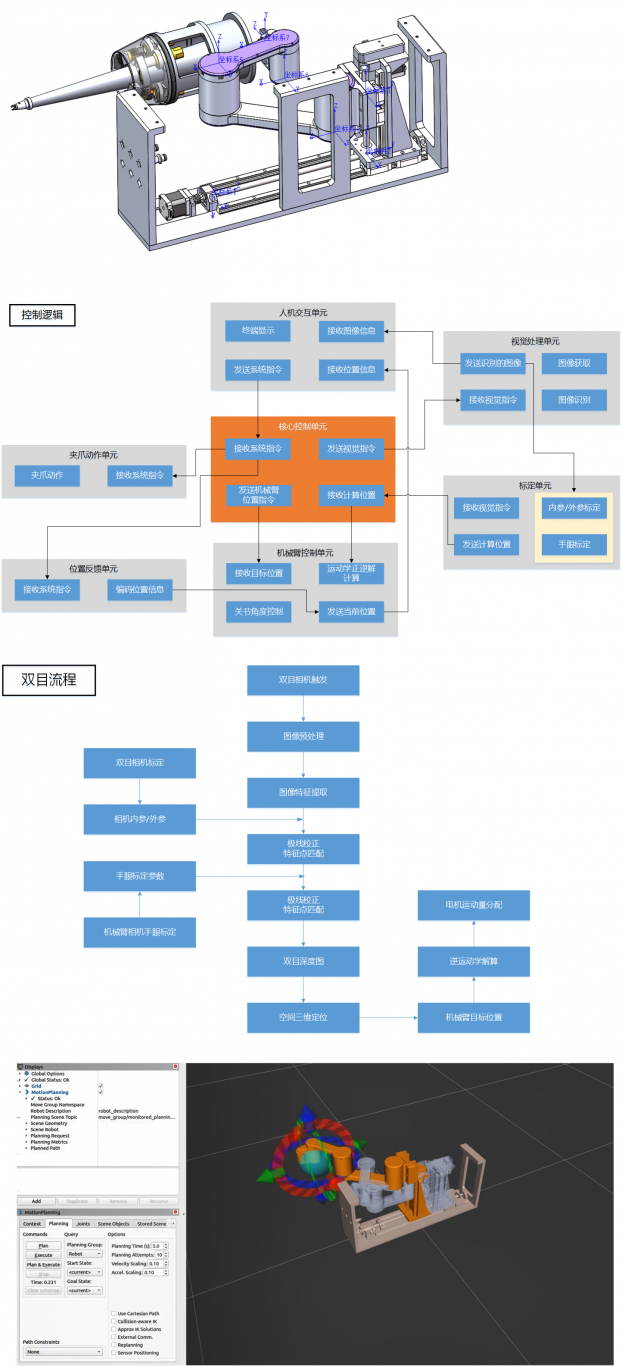
- 运用Matlab/ROS2/MoveIT进行串联/并联机械臂的运动学正解/逆解、路径/轨迹插补、碰撞检测;
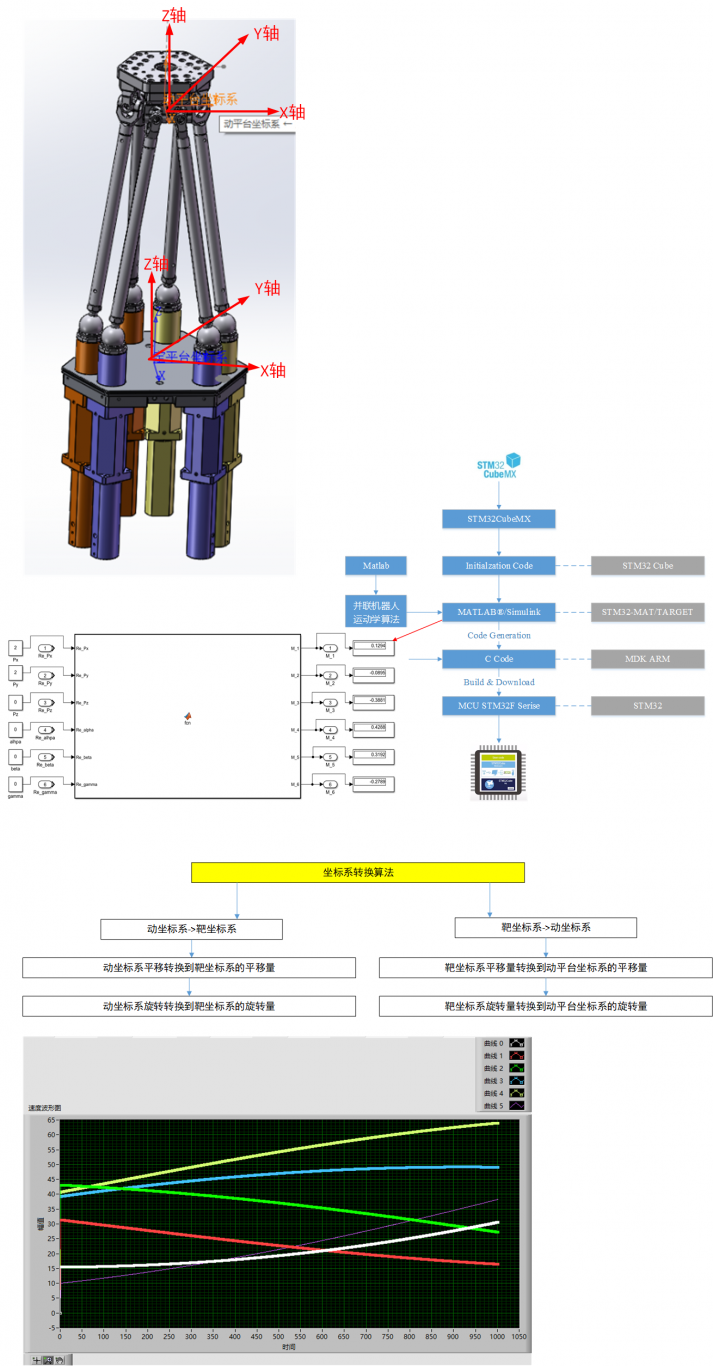
- 运用Matlab/Simulink、STM32进行运动学算法移植;
- 运用双目相机进行手眼标定、空间定位;
- 相机SDK二次开发,利用NI Vision/TwinCAT Vision/Simulink 进行图像匹配、图像识别、清晰度判别;
- 运用LabVIEW进行串联/并联机械臂的步进电机/电动缸/编码器/光栅尺的控制和采集;
- 运用Matlab/ROS2/MoveIT进行串联/并联机械臂的运动学正解/逆解、路径/轨迹插补、碰撞检测;
- 运用Matlab/Simulink、STM32进行运动学算法移植;
- 运用双目相机进行手眼标定、空间定位;


非标机构运动+图像类项目
联系该工程师

微信扫码,建群沟通
案例介绍
- 运用LabVIEW/QT/TwinCAT编写客户端/服务端软件,结合图像处理结果和光栅尺进行步进/伺服电机开闭环控制、I/O控制、参数设置、自动调焦;
- 相机SDK二次开发,利用NI Vision/TwinCAT Vision/Simulink 进行图像匹配、图像识别、清晰度判别;
- 运用LabVIEW进行串联/并联机械臂的步进电机/电动缸/编码器/光栅尺的控制和采集;
- 运用Matlab/ROS2/MoveIT进行串联/并联机械臂的运动学正解/逆解、路径/轨迹插补、碰撞检测;
- 运用Matlab/Simulink、STM32进行运动学算法移植;
- 运用双目相机进行手眼标定、空间定位;
案例图片
1小时精推人才
需求方专属客服,免费梳理匹配

扫码加微信 · 客服人工对接
