南南南
系统开发工程师
珠海格力电器股份有限责任公司 · 2年经验
日薪:
¥500/8h
地点:
武汉 全区
时间:
下班后周六周日可工作日远程可工作日驻场(自由职业原因)
信用行为
0
接单数
0
评价数
2
收藏数
技术能力
华中地区高校计算机联盟,成员来自武汉各高校在校大学生,包括本科生和研究生。主要成员龙潮海、省振伟、桑少华均有2年计算机行业工作经验。
姓名 教育背景 技术栈
龙潮海 武汉理工大学研究生在读 Qt、C++、Python、Opencv、工业机器人
省振伟 昆明理工大学计算机专业 Qt、C++、熟悉软件开发、软件架构设计
桑少华 俄罗斯远东大学计算机硕士 Python、Opencv、计算机视觉、深度学习
团队成功交付多个工业软件开发项目,比如军用仿真软件平台开发、PCB电路板缺陷检测软件、陶瓷表面缺陷检测软件、核动力检测项目、自动焊接机器人等,业务涉及工业软件开发、机器人自动控制算法、人工智能检测项目等。
本人现在是武汉理工大学在读研究生,欢迎各位老板打扰。
姓名 教育背景 技术栈
龙潮海 武汉理工大学研究生在读 Qt、C++、Python、Opencv、工业机器人
省振伟 昆明理工大学计算机专业 Qt、C++、熟悉软件开发、软件架构设计
桑少华 俄罗斯远东大学计算机硕士 Python、Opencv、计算机视觉、深度学习
团队成功交付多个工业软件开发项目,比如军用仿真软件平台开发、PCB电路板缺陷检测软件、陶瓷表面缺陷检测软件、核动力检测项目、自动焊接机器人等,业务涉及工业软件开发、机器人自动控制算法、人工智能检测项目等。
本人现在是武汉理工大学在读研究生,欢迎各位老板打扰。
项目经验
项目1:大型分布式仿真系统(DWK)
军工行业作战仿真系统,用于作战推演。技术栈:C++、QT
核心模块:1、模型封装;2、仿真引擎;3、DDS协议;4、3D模型库;5、态势;6、仿真总控
项目2:智能仿真系统架构设计与实现
军工行业智能作战仿真系统,接入人工智能模型指挥传统作战模型。
技术栈:C++、QT
核心模块:1、模型封装;2、仿真引擎;3、DDS协议;4、3D模型库;5、态势;6、C++通信适配器;7、Python通信适配器;8、智能体模型;9、仿真总控
项目3:自动化缺陷检测设备总控系统
缺陷检测行业,控制自动化机器以及相机取图,调用算法进行缺陷检测。
技术栈:C++、QT
核心模块:1、2d相机;2、3d相机;3、总控界面;4、算法模型
技术实现:
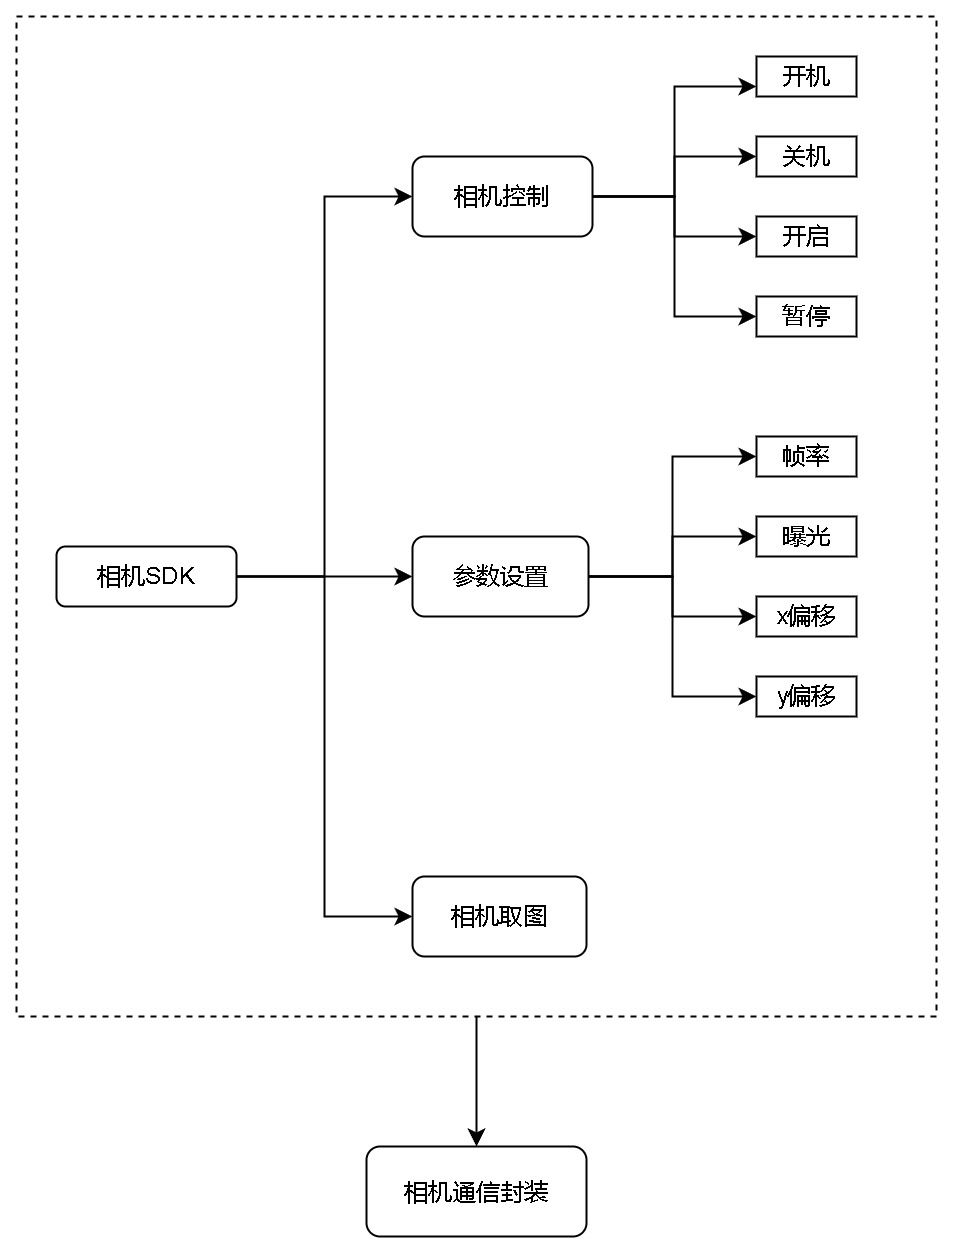
此系统模块分别为2d相机、3d相机、总控界面、算法模型等组成。总控界面使用C++、Qt完成,与相机的通信采用串口通信,通信协议为自定义。C++使用厂家提供相机SDK进行相机控制。算法模型封装为dll库,调用开放接口,加载即可。总控界面,发出开启指令,通过串口协议通知PLC工控机,自动化机器开始运转,运转之后总控接收指令,开始控制相机的拍摄,相机SDK回调取图,加载算法模型进行缺陷检测,结果通知界面显示以及数据库存储。总控界面各组件通信由QT信号槽完成。
项目4:网速管家 线上产品PC客户端(可自行下载)
宽带测速及系统监控
技术栈:electron、CMAKE、nodeJS、C++、Qt
核心模块:1、前端vue界面;2、后端测速SDK;3、C++封装windows系统库
项目5:自动焊接机器人
实现自动焊缝检测、焊缝跟踪、3D点云自动拼接、控制机器人通讯等功能的工业软件(学校研发项目)
技术栈:QT、C++、VTK、PCL、OpenGL
核心模块:1.相机模块;2.配准模块;3.识别模块;4.通讯模块;5.标定模块
项目6:栅极刻蚀前膜层质量检测
机器学习自动化检测栅极刻蚀表面缺陷
技术栈:QT、C++、Opencv
核心模块:1.缺陷特征提取;2.缺陷分类;3.定位模块;4.相机模块;5.运动控制模块
项目7:5G通讯陶瓷片瑕疵检测
在陶瓷纹理背景下的缺陷识别
技术栈:c++,opencv
核心模块:1、图像滤波;2、图像分割;3、图像傅里叶变换;4、图像形态学操作;5、种子区域生长;6、瑕疵识别
项目8:全自动tec粒子高速瑕疵检测
实现微小粒子瑕疵自动化加测
技术栈:Python、Tensorflow,深度学习
核心模块:1、图像变换,预处理;2、数据集分类;3、网络模型搭建;4、模型参数优化;5、模型训练
项目9:自动焊接机器人(自主研发产品,寻求合作)
线激光视觉传感器对激光线上任何一点的3D坐标进行测量,精度小于等于0.1mm,该传感器除了用于焊缝识别,还可以用于表面轮廓检测、缺陷检测、尺寸测量等。
线激光视觉跟踪传感器安装在机器人法兰盘上,工控机自动处理强噪声焊接图像,自动规划焊接路径,跟踪精度小于等于0.3mm,有效避免热变形造成的焊接误差;设备成本低,算法具备竞争力。
在产线上,粗略放置任意空间形态的焊件,机器人自动识别与跟踪焊缝,自动化完成焊接,高精度高稳定性,取代人工,有效提高焊接效率。
团队情况
整包服务:
PC网站开发智能硬件开发其他开发
负责人:
系统开发工程师
团队成员:
前端工程师 后端工程师
南南南
有团队 · 可整包
系统开发工程师 · 2年经验 · 珠海格力电器股份有限责任公司
0
累计接单
0
用户评价
2
被收藏
信用行为
0
接单数
0
评价数
2
收藏数
技术能力
华中地区高校计算机联盟,成员来自武汉各高校在校大学生,包括本科生和研究生。主要成员龙潮海、省振伟、桑少华均有2年计算机行业工作经验。
姓名 教育背景 技术栈
龙潮海 武汉理工大学研究生在读 Qt、C++、Python、Opencv、工业机器人
省振伟 昆明理工大学计算机专业 Qt、C++、熟悉软件开发、软件架构设计
桑少华 俄罗斯远东大学计算机硕士 Python、Opencv、计算机视觉、深度学习
团队成功交付多个工业软件开发项目,比如军用仿真软件平台开发、PCB电路板缺陷检测软件、陶瓷表面缺陷检测软件、核动力检测项目、自动焊接机器人等,业务涉及工业软件开发、机器人自动控制算法、人工智能检测项目等。
本人现在是武汉理工大学在读研究生,欢迎各位老板打扰。
姓名 教育背景 技术栈
龙潮海 武汉理工大学研究生在读 Qt、C++、Python、Opencv、工业机器人
省振伟 昆明理工大学计算机专业 Qt、C++、熟悉软件开发、软件架构设计
桑少华 俄罗斯远东大学计算机硕士 Python、Opencv、计算机视觉、深度学习
团队成功交付多个工业软件开发项目,比如军用仿真软件平台开发、PCB电路板缺陷检测软件、陶瓷表面缺陷检测软件、核动力检测项目、自动焊接机器人等,业务涉及工业软件开发、机器人自动控制算法、人工智能检测项目等。
本人现在是武汉理工大学在读研究生,欢迎各位老板打扰。
项目经验
项目1:大型分布式仿真系统(DWK)
军工行业作战仿真系统,用于作战推演。技术栈:C++、QT
核心模块:1、模型封装;2、仿真引擎;3、DDS协议;4、3D模型库;5、态势;6、仿真总控
项目2:智能仿真系统架构设计与实现
军工行业智能作战仿真系统,接入人工智能模型指挥传统作战模型。
技术栈:C++、QT
核心模块:1、模型封装;2、仿真引擎;3、DDS协议;4、3D模型库;5、态势;6、C++通信适配器;7、Python通信适配器;8、智能体模型;9、仿真总控
项目3:自动化缺陷检测设备总控系统
缺陷检测行业,控制自动化机器以及相机取图,调用算法进行缺陷检测。
技术栈:C++、QT
核心模块:1、2d相机;2、3d相机;3、总控界面;4、算法模型
技术实现:
此系统模块分别为2d相机、3d相机、总控界面、算法模型等组成。总控界面使用C++、Qt完成,与相机的通信采用串口通信,通信协议为自定义。C++使用厂家提供相机SDK进行相机控制。算法模型封装为dll库,调用开放接口,加载即可。总控界面,发出开启指令,通过串口协议通知PLC工控机,自动化机器开始运转,运转之后总控接收指令,开始控制相机的拍摄,相机SDK回调取图,加载算法模型进行缺陷检测,结果通知界面显示以及数据库存储。总控界面各组件通信由QT信号槽完成。
项目4:网速管家 线上产品PC客户端(可自行下载)
宽带测速及系统监控
技术栈:electron、CMAKE、nodeJS、C++、Qt
核心模块:1、前端vue界面;2、后端测速SDK;3、C++封装windows系统库
项目5:自动焊接机器人
实现自动焊缝检测、焊缝跟踪、3D点云自动拼接、控制机器人通讯等功能的工业软件(学校研发项目)
技术栈:QT、C++、VTK、PCL、OpenGL
核心模块:1.相机模块;2.配准模块;3.识别模块;4.通讯模块;5.标定模块
项目6:栅极刻蚀前膜层质量检测
机器学习自动化检测栅极刻蚀表面缺陷
技术栈:QT、C++、Opencv
核心模块:1.缺陷特征提取;2.缺陷分类;3.定位模块;4.相机模块;5.运动控制模块
项目7:5G通讯陶瓷片瑕疵检测
在陶瓷纹理背景下的缺陷识别
技术栈:c++,opencv
核心模块:1、图像滤波;2、图像分割;3、图像傅里叶变换;4、图像形态学操作;5、种子区域生长;6、瑕疵识别
项目8:全自动tec粒子高速瑕疵检测
实现微小粒子瑕疵自动化加测
技术栈:Python、Tensorflow,深度学习
核心模块:1、图像变换,预处理;2、数据集分类;3、网络模型搭建;4、模型参数优化;5、模型训练
项目9:自动焊接机器人(自主研发产品,寻求合作)
线激光视觉传感器对激光线上任何一点的3D坐标进行测量,精度小于等于0.1mm,该传感器除了用于焊缝识别,还可以用于表面轮廓检测、缺陷检测、尺寸测量等。
线激光视觉跟踪传感器安装在机器人法兰盘上,工控机自动处理强噪声焊接图像,自动规划焊接路径,跟踪精度小于等于0.3mm,有效避免热变形造成的焊接误差;设备成本低,算法具备竞争力。
在产线上,粗略放置任意空间形态的焊件,机器人自动识别与跟踪焊缝,自动化完成焊接,高精度高稳定性,取代人工,有效提高焊接效率。
军工行业作战仿真系统,用于作战推演。技术栈:C++、QT
核心模块:1、模型封装;2、仿真引擎;3、DDS协议;4、3D模型库;5、态势;6、仿真总控
项目2:智能仿真系统架构设计与实现
军工行业智能作战仿真系统,接入人工智能模型指挥传统作战模型。
技术栈:C++、QT
核心模块:1、模型封装;2、仿真引擎;3、DDS协议;4、3D模型库;5、态势;6、C++通信适配器;7、Python通信适配器;8、智能体模型;9、仿真总控
项目3:自动化缺陷检测设备总控系统
缺陷检测行业,控制自动化机器以及相机取图,调用算法进行缺陷检测。
技术栈:C++、QT
核心模块:1、2d相机;2、3d相机;3、总控界面;4、算法模型
技术实现:
此系统模块分别为2d相机、3d相机、总控界面、算法模型等组成。总控界面使用C++、Qt完成,与相机的通信采用串口通信,通信协议为自定义。C++使用厂家提供相机SDK进行相机控制。算法模型封装为dll库,调用开放接口,加载即可。总控界面,发出开启指令,通过串口协议通知PLC工控机,自动化机器开始运转,运转之后总控接收指令,开始控制相机的拍摄,相机SDK回调取图,加载算法模型进行缺陷检测,结果通知界面显示以及数据库存储。总控界面各组件通信由QT信号槽完成。
项目4:网速管家 线上产品PC客户端(可自行下载)
宽带测速及系统监控
技术栈:electron、CMAKE、nodeJS、C++、Qt
核心模块:1、前端vue界面;2、后端测速SDK;3、C++封装windows系统库
项目5:自动焊接机器人
实现自动焊缝检测、焊缝跟踪、3D点云自动拼接、控制机器人通讯等功能的工业软件(学校研发项目)
技术栈:QT、C++、VTK、PCL、OpenGL
核心模块:1.相机模块;2.配准模块;3.识别模块;4.通讯模块;5.标定模块
项目6:栅极刻蚀前膜层质量检测
机器学习自动化检测栅极刻蚀表面缺陷
技术栈:QT、C++、Opencv
核心模块:1.缺陷特征提取;2.缺陷分类;3.定位模块;4.相机模块;5.运动控制模块
项目7:5G通讯陶瓷片瑕疵检测
在陶瓷纹理背景下的缺陷识别
技术栈:c++,opencv
核心模块:1、图像滤波;2、图像分割;3、图像傅里叶变换;4、图像形态学操作;5、种子区域生长;6、瑕疵识别
项目8:全自动tec粒子高速瑕疵检测
实现微小粒子瑕疵自动化加测
技术栈:Python、Tensorflow,深度学习
核心模块:1、图像变换,预处理;2、数据集分类;3、网络模型搭建;4、模型参数优化;5、模型训练
项目9:自动焊接机器人(自主研发产品,寻求合作)
线激光视觉传感器对激光线上任何一点的3D坐标进行测量,精度小于等于0.1mm,该传感器除了用于焊缝识别,还可以用于表面轮廓检测、缺陷检测、尺寸测量等。
线激光视觉跟踪传感器安装在机器人法兰盘上,工控机自动处理强噪声焊接图像,自动规划焊接路径,跟踪精度小于等于0.3mm,有效避免热变形造成的焊接误差;设备成本低,算法具备竞争力。
在产线上,粗略放置任意空间形态的焊件,机器人自动识别与跟踪焊缝,自动化完成焊接,高精度高稳定性,取代人工,有效提高焊接效率。
团队情况
服务范围:
团队构成:
负责人(系统开发工程师)
|
核心队员:前端工程师 ·
后端工程师
案例展示
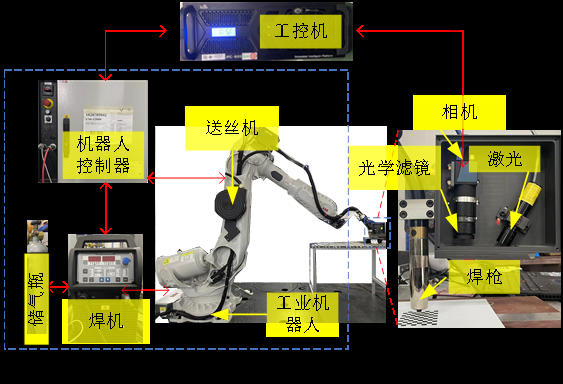
自动焊接机器人
在船舶、列车和工程机械等大型装备的制造过程中涉及大量的复杂构件焊接。复杂构件上焊缝数量众多、类型多样、空间异位、长度跨度大,且角焊缝是其主要的焊缝类型之一。 为此,针对狭窄空间角焊缝端点寻位难,焊缝局部凸起和变拼装间隙干扰严重等问题,本项目基于机器视觉,实现复杂构件空间角焊缝的
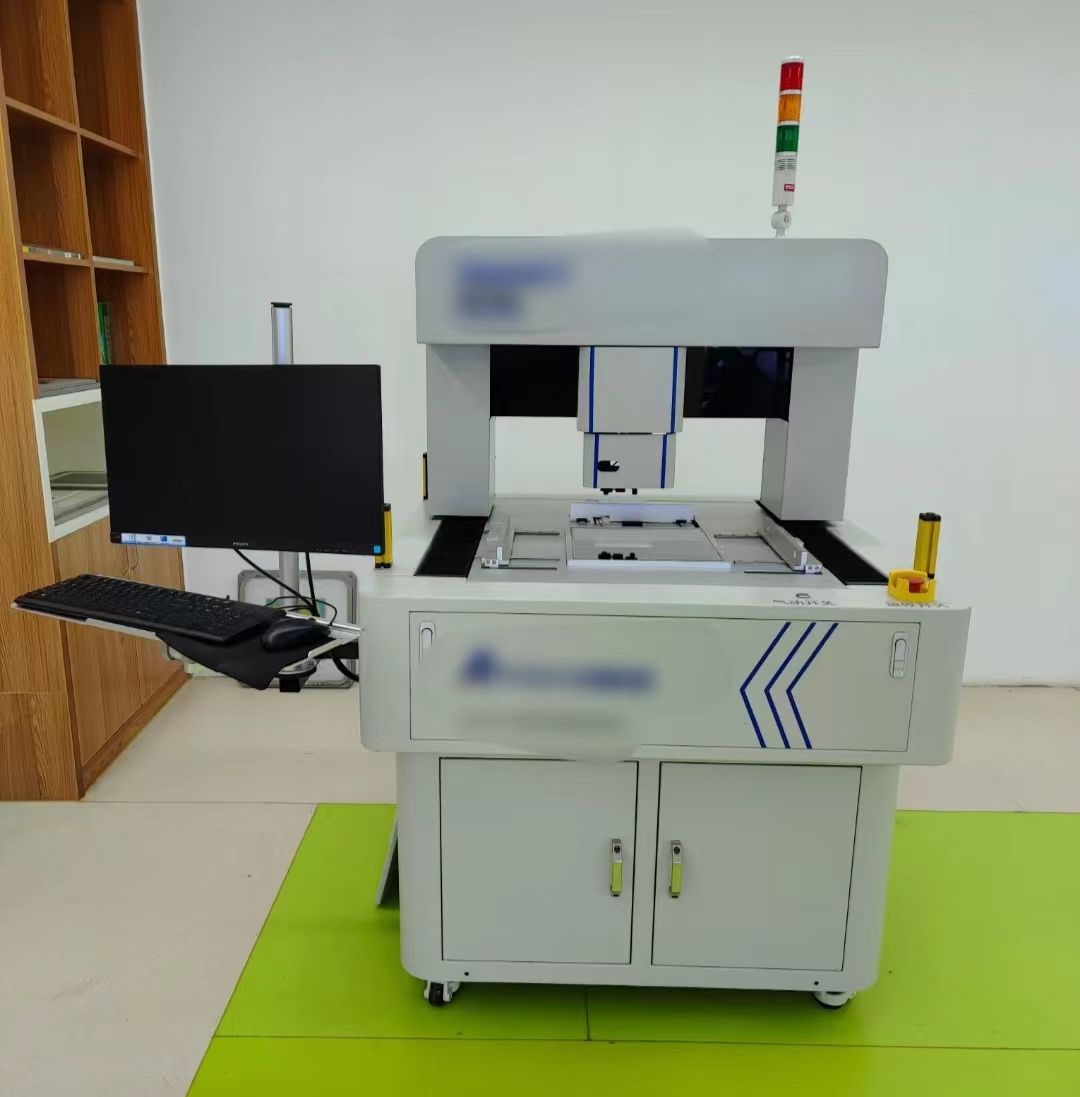
PCB缺陷检测
机器学习自动化检测栅极刻蚀表面缺陷 技术栈:QT、C++、Opencv 核心模块: 1.缺陷特征提取 2.缺陷分类 3.定位模块 4.相机模块 5.运动控制模块 技术实现: PLC控制相机的运动,调用相机SDK开启相机,设定脉冲控制每次运动的距离以及拍照次数
桥梁位移监测
检测桥梁表面的受力情况,监测桥梁位移,有利于给桥梁提供维护和保养。检测算法是亚像素位移方法,通过计算机视觉分析图像像素的位移,通过标定后得出实际上桥梁的位移。
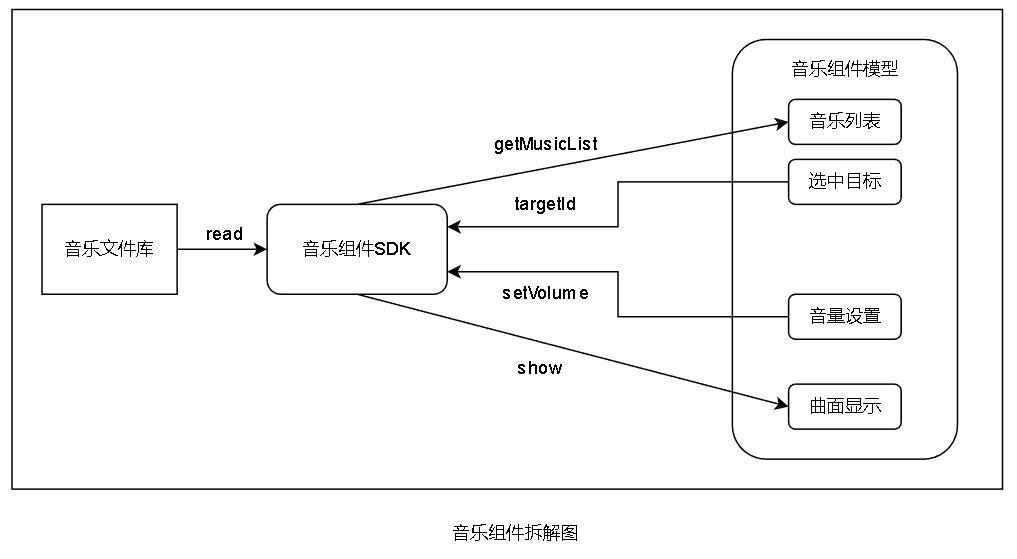
智能按摩机器人
软件架构遵循原则: 1.高内聚、低耦合;2.组件独立原则;3.组件复用原则;4.接口隔离原则;5.信号通信原则 组件组成原则:SDK+模型 1.SDK:组件的内核,软件开发工具包,提供功能接口; 2.模型:组件的外壳,可以理解为用户界面,与SDK接口连接,作为用户与S

 立即沟通


