张国辉
兼职实习
新疆佰博机电科技 · 1年经验
日薪:
¥500/8h
地点:
乌鲁木齐 全区
时间:
周六周日可工作日远程
信用行为
0
接单数
0
评价数
0
收藏数
技术能力
农业作物图像处理,包括:数据集制作、深度学习模型设计与训练、双目测距技术应用、算法融合与技术落地应用。
嵌入式开发:单片机开发(51、32和NXP单片机)、基于Linux系统的嵌入式开发。
编程语言:C语言、Python
嵌入式开发:单片机开发(51、32和NXP单片机)、基于Linux系统的嵌入式开发。
编程语言:C语言、Python
项目经验
农业作物图像处理,包括:数据集制作、深度学习模型设计与训练、双目测距技术应用、算法融合与技术落地应用。
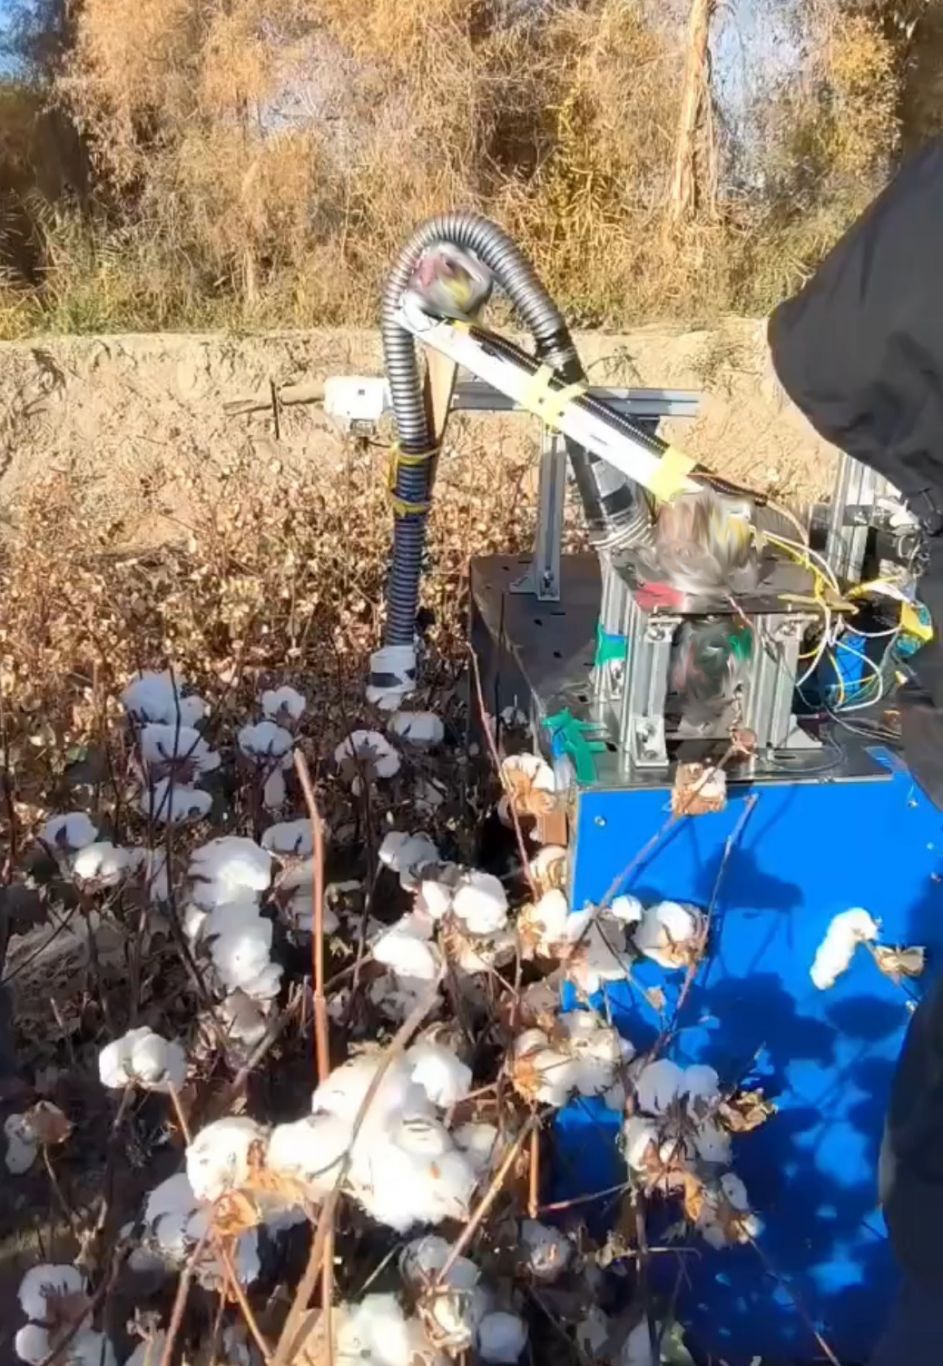
机械臂设计与制作:机械臂结构设计,Matlab仿真与嵌入式控制。
机械臂设计与制作:机械臂结构设计,Matlab仿真与嵌入式控制。
案例展示 全部案例 >
张国辉
兼职实习 · 1年经验 · 新疆佰博机电科技
0
累计接单
0
用户评价
0
被收藏
信用行为
0
接单数
0
评价数
0
收藏数
技术能力
农业作物图像处理,包括:数据集制作、深度学习模型设计与训练、双目测距技术应用、算法融合与技术落地应用。
嵌入式开发:单片机开发(51、32和NXP单片机)、基于Linux系统的嵌入式开发。
编程语言:C语言、Python
嵌入式开发:单片机开发(51、32和NXP单片机)、基于Linux系统的嵌入式开发。
编程语言:C语言、Python
项目经验
农业作物图像处理,包括:数据集制作、深度学习模型设计与训练、双目测距技术应用、算法融合与技术落地应用。
机械臂设计与制作:机械臂结构设计,Matlab仿真与嵌入式控制。
机械臂设计与制作:机械臂结构设计,Matlab仿真与嵌入式控制。

 立即沟通


