zhang
视觉算法工程师
软控股份 · 1年经验
日薪:
¥500/8h
地点:
其他 全区
时间:
下班后
信用行为
0
接单数
0
评价数
0
收藏数
技术能力
本人熟练掌握图像处理相关知识,对于计算机视觉、深度学习目标检测等方面有着丰富的知识;
同时掌握C语言、Python、C++等编程语言;
能够熟练使用C++结合OpenCV库进行传统图像处理;
可使用C++ 结合PCL库实现对点云数据配准拼
接等操作;能使用Halcon进行应用开发,熟悉软件visionpro的使用;能熟练使用pytorch框架完成一些检测、分类相关工作;
了解3D成像相关知识,熟悉一些光学成像知识,了解双目成像原理;熟悉有关相机的一些硬件知识,熟悉工业操作的灯光选型以及打光操作。
同时掌握C语言、Python、C++等编程语言;
能够熟练使用C++结合OpenCV库进行传统图像处理;
可使用C++ 结合PCL库实现对点云数据配准拼
接等操作;能使用Halcon进行应用开发,熟悉软件visionpro的使用;能熟练使用pytorch框架完成一些检测、分类相关工作;
了解3D成像相关知识,熟悉一些光学成像知识,了解双目成像原理;熟悉有关相机的一些硬件知识,熟悉工业操作的灯光选型以及打光操作。
项目经验
1.方便面料包抓取机器
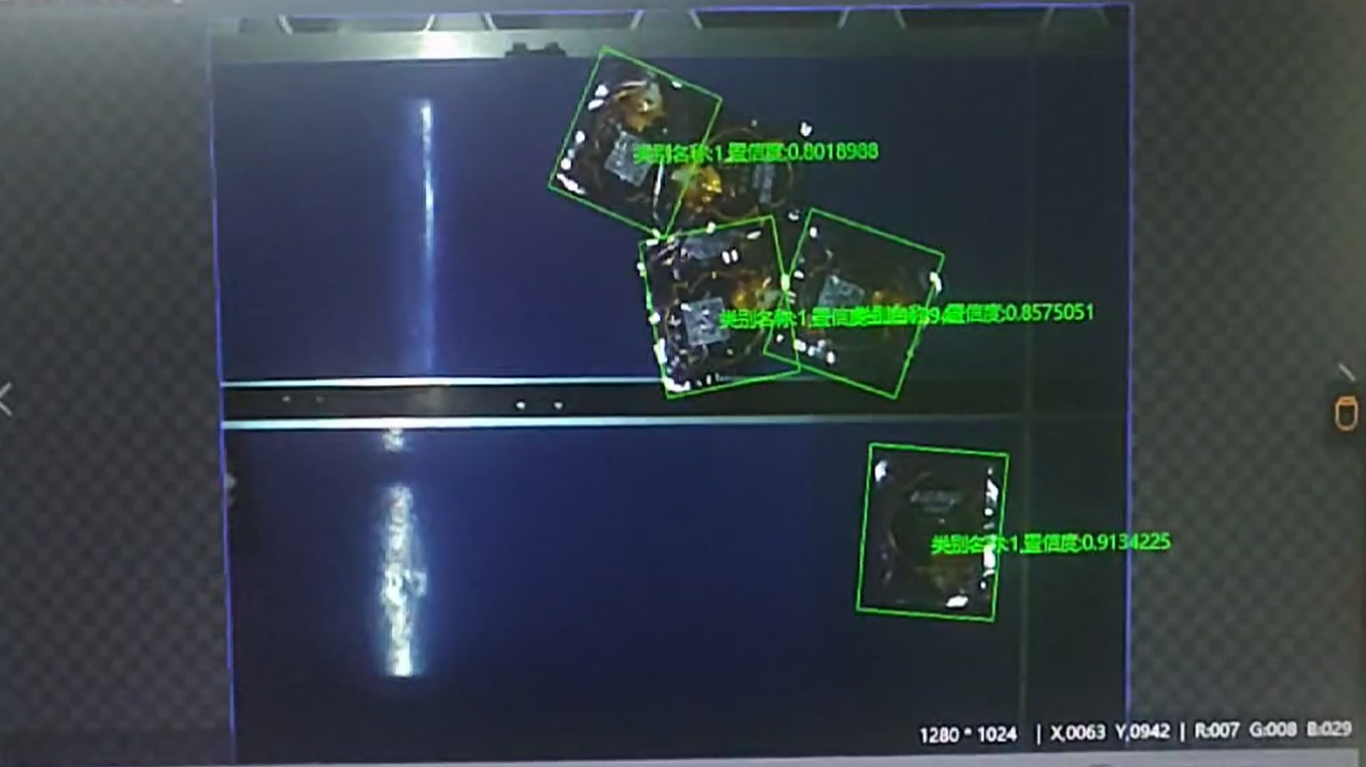
项目主要是实现对传送带上传输的料包进行实时检测定位,用于机械臂的吸取操作;
设计料包的检测定位系统,通过在深度学习PyTorch框架下利用yolo算法完成对料包的目标实时检测,实现对中心的定位;
负责该料包定位系统的线上测试以及现场测试,并将此算法部署到抓取机器应用上,已经完成甲方需求;
2.蘑菇三维采摘机械臂
项目主要是设计一套三维定位系统,实现利用深度信息实现对蘑菇位置的定位,确定(x,y,z),用于机械臂抓取采摘;
负责使用RGB-D深度传感器对双胞菇的深度信息进行数据采集,并生成点云数据,利用PCL实现点云配准对多张数据进行点云拼接;
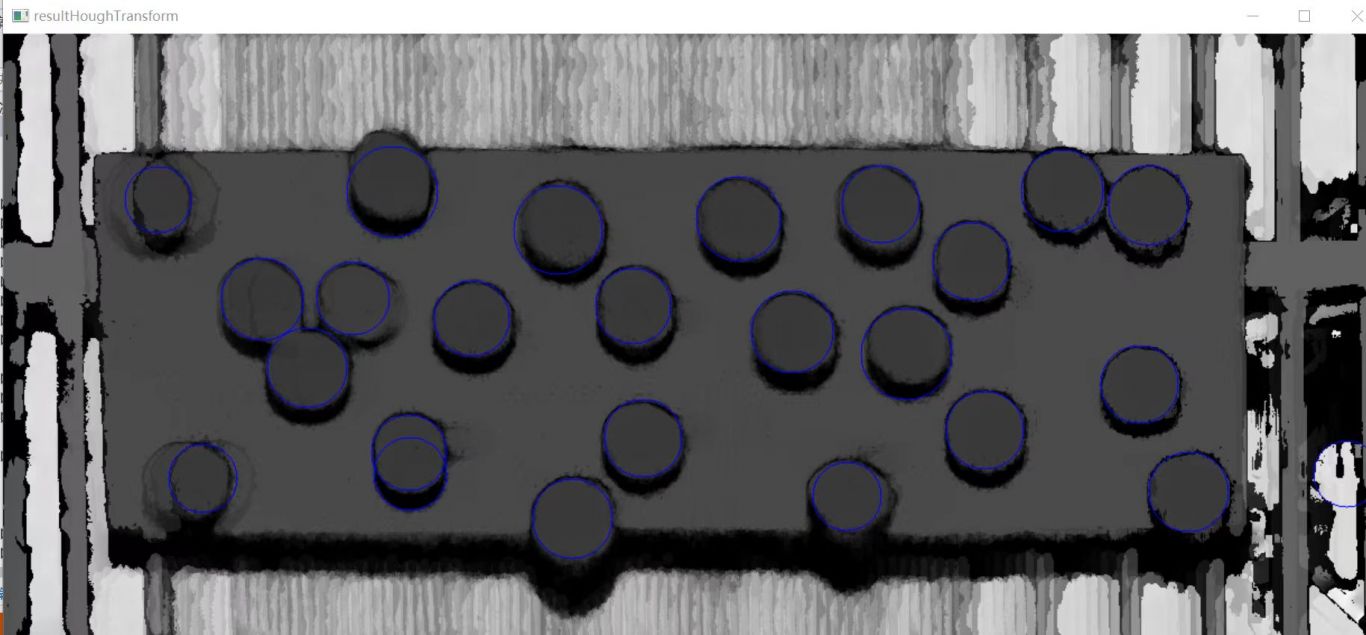
设计利用深度数据在不同深度的切片信息,进行双胞菇的边缘检测、分割以及圆拟合定位,用于后续采摘操作;
此算法已经部署到采摘机 器人上,定位准确度达到99.5%以上,后续采摘路径规划完成即可完成
项目主要是实现对传送带上传输的料包进行实时检测定位,用于机械臂的吸取操作;
设计料包的检测定位系统,通过在深度学习PyTorch框架下利用yolo算法完成对料包的目标实时检测,实现对中心的定位;
负责该料包定位系统的线上测试以及现场测试,并将此算法部署到抓取机器应用上,已经完成甲方需求;
2.蘑菇三维采摘机械臂
项目主要是设计一套三维定位系统,实现利用深度信息实现对蘑菇位置的定位,确定(x,y,z),用于机械臂抓取采摘;
负责使用RGB-D深度传感器对双胞菇的深度信息进行数据采集,并生成点云数据,利用PCL实现点云配准对多张数据进行点云拼接;
设计利用深度数据在不同深度的切片信息,进行双胞菇的边缘检测、分割以及圆拟合定位,用于后续采摘操作;
此算法已经部署到采摘机 器人上,定位准确度达到99.5%以上,后续采摘路径规划完成即可完成
zhang
视觉算法工程师 · 1年经验 · 软控股份
0
累计接单
0
用户评价
0
被收藏
信用行为
0
接单数
0
评价数
0
收藏数
技术能力
本人熟练掌握图像处理相关知识,对于计算机视觉、深度学习目标检测等方面有着丰富的知识;
同时掌握C语言、Python、C++等编程语言;
能够熟练使用C++结合OpenCV库进行传统图像处理;
可使用C++ 结合PCL库实现对点云数据配准拼
接等操作;能使用Halcon进行应用开发,熟悉软件visionpro的使用;能熟练使用pytorch框架完成一些检测、分类相关工作;
了解3D成像相关知识,熟悉一些光学成像知识,了解双目成像原理;熟悉有关相机的一些硬件知识,熟悉工业操作的灯光选型以及打光操作。
同时掌握C语言、Python、C++等编程语言;
能够熟练使用C++结合OpenCV库进行传统图像处理;
可使用C++ 结合PCL库实现对点云数据配准拼
接等操作;能使用Halcon进行应用开发,熟悉软件visionpro的使用;能熟练使用pytorch框架完成一些检测、分类相关工作;
了解3D成像相关知识,熟悉一些光学成像知识,了解双目成像原理;熟悉有关相机的一些硬件知识,熟悉工业操作的灯光选型以及打光操作。
项目经验
1.方便面料包抓取机器
项目主要是实现对传送带上传输的料包进行实时检测定位,用于机械臂的吸取操作;
设计料包的检测定位系统,通过在深度学习PyTorch框架下利用yolo算法完成对料包的目标实时检测,实现对中心的定位;
负责该料包定位系统的线上测试以及现场测试,并将此算法部署到抓取机器应用上,已经完成甲方需求;
2.蘑菇三维采摘机械臂
项目主要是设计一套三维定位系统,实现利用深度信息实现对蘑菇位置的定位,确定(x,y,z),用于机械臂抓取采摘;
负责使用RGB-D深度传感器对双胞菇的深度信息进行数据采集,并生成点云数据,利用PCL实现点云配准对多张数据进行点云拼接;
设计利用深度数据在不同深度的切片信息,进行双胞菇的边缘检测、分割以及圆拟合定位,用于后续采摘操作;
此算法已经部署到采摘机 器人上,定位准确度达到99.5%以上,后续采摘路径规划完成即可完成
项目主要是实现对传送带上传输的料包进行实时检测定位,用于机械臂的吸取操作;
设计料包的检测定位系统,通过在深度学习PyTorch框架下利用yolo算法完成对料包的目标实时检测,实现对中心的定位;
负责该料包定位系统的线上测试以及现场测试,并将此算法部署到抓取机器应用上,已经完成甲方需求;
2.蘑菇三维采摘机械臂
项目主要是设计一套三维定位系统,实现利用深度信息实现对蘑菇位置的定位,确定(x,y,z),用于机械臂抓取采摘;
负责使用RGB-D深度传感器对双胞菇的深度信息进行数据采集,并生成点云数据,利用PCL实现点云配准对多张数据进行点云拼接;
设计利用深度数据在不同深度的切片信息,进行双胞菇的边缘检测、分割以及圆拟合定位,用于后续采摘操作;
此算法已经部署到采摘机 器人上,定位准确度达到99.5%以上,后续采摘路径规划完成即可完成
案例展示
料包定位检测
项目需求:项目主要是实现对传送带上传输的料包进行实时检测定位,用于机械臂的吸取操作; 负债设计料包的检测定位系统,负责设计方便面料包的图像采集,然后通过在深度学习PyTorch框架下利用yolov7算法完成对料包的目标实时检测,实现对中心的定位; 最后将数据信息传送给机械手,
蘑菇三维采摘机械臂
项目背景:项目主要是设计一套三维定位系统,实现利用深度信息实现对蘑菇位置的定位,确定(x,y,z),用于机械臂抓取采摘; 我主要负责使用RGB-D深度传感器对双胞菇的深度信息进行数据采集,并生成点云数据,利用PCL实现点云配准对多张数据进行点云拼接; 此外设计利用深度数据
蘑菇三维采摘机械臂
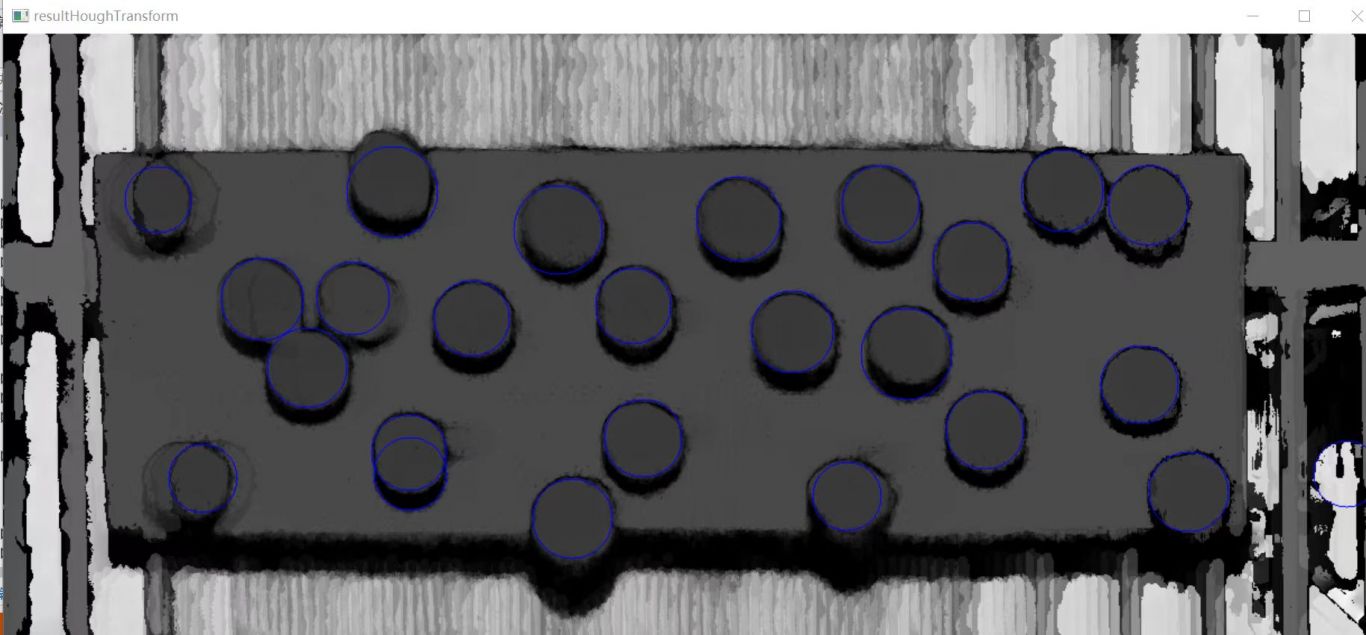
项目背景:项目主要是设计一套三维定位系统,实现利用深度信息实现对蘑菇位置的定位,确定(x,y,z),用于机械臂抓取采摘; 我主要负责使用RGB-D深度传感器对双胞菇的深度信息进行数据采集,并生成点云数据,利用PCL实现点云配准对多张数据进行点云拼接; 此外设计利用深度数据

 立即沟通


