手势识别雷达上位机
微信扫码沟通,客服可协助直接对接工程师;如当前档期不合,也可继续推荐相似案例作者。
案例介绍
项目描述:
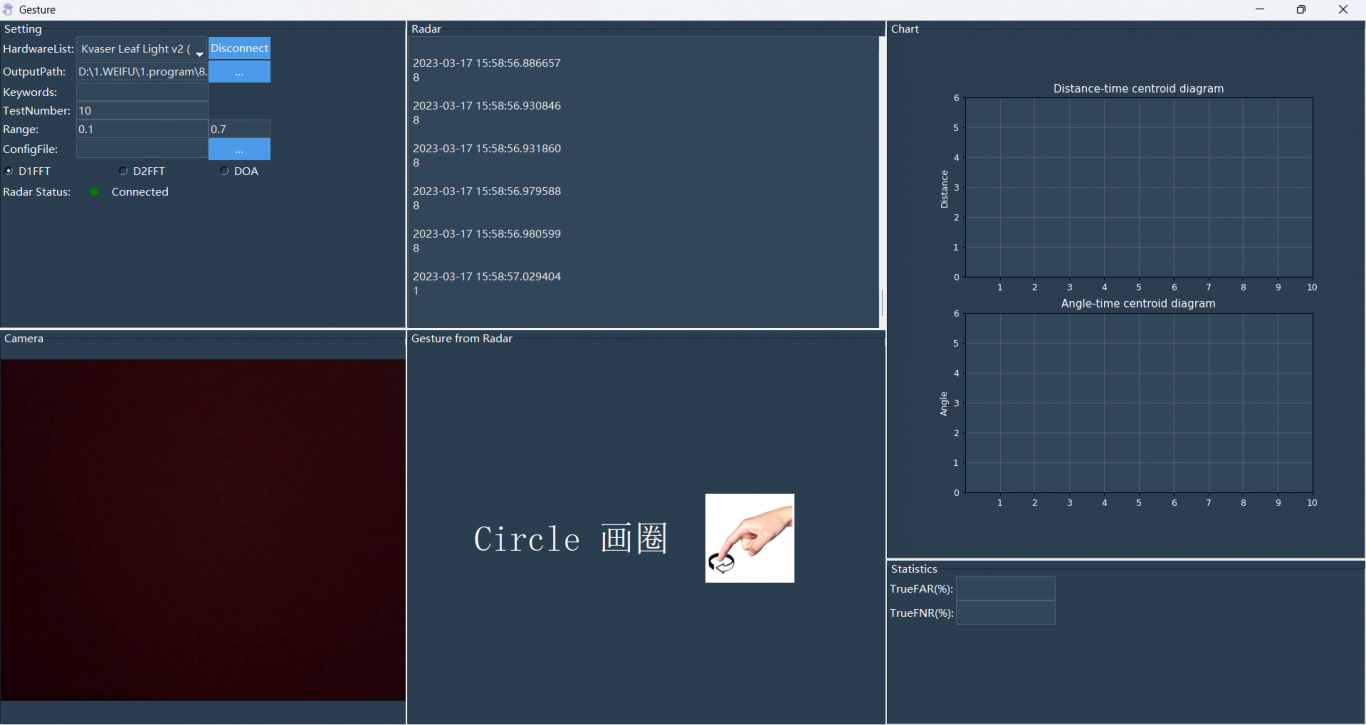
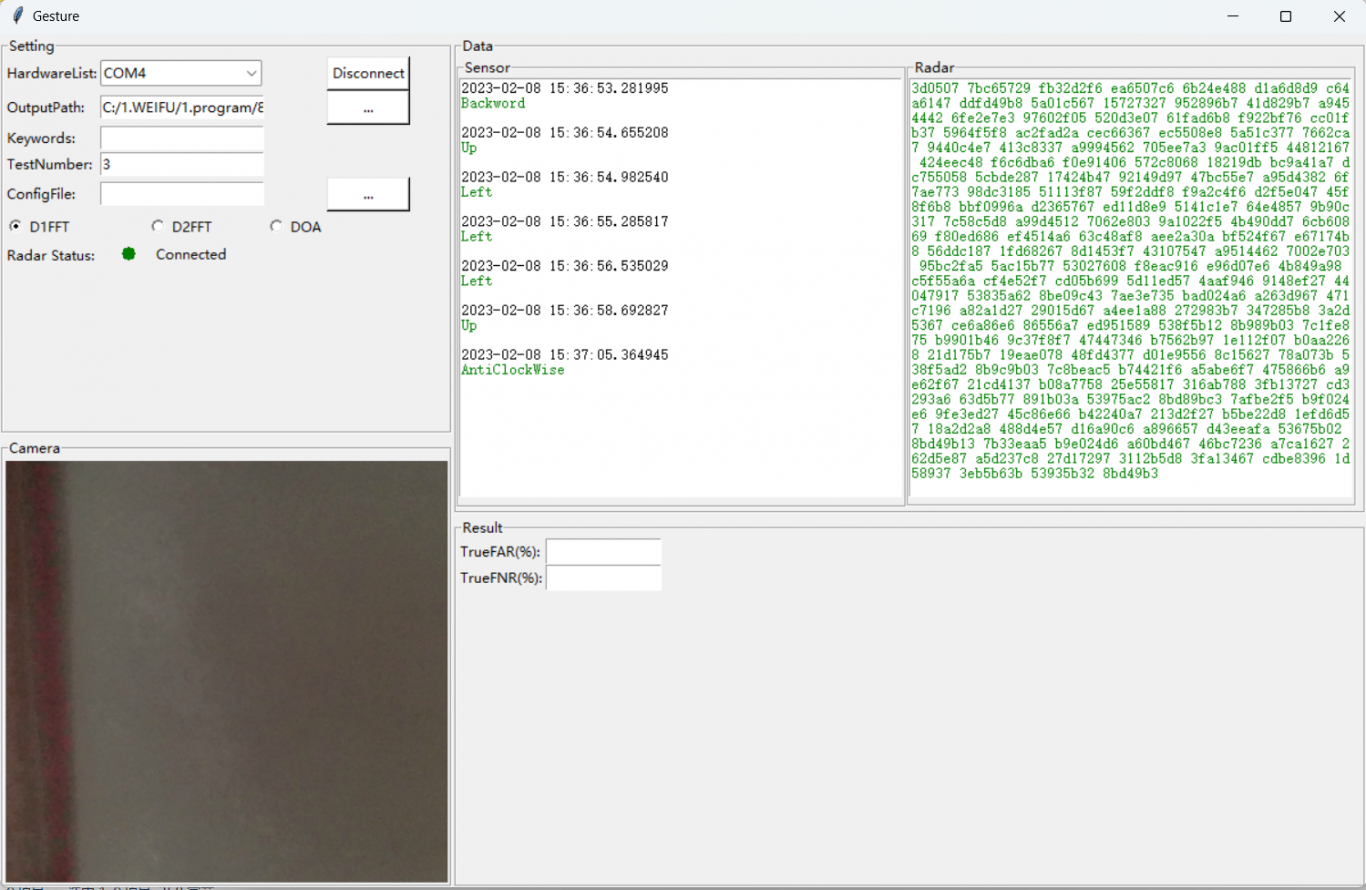
通过UDP接入传感器数据,通过CAN/串口通信接入雷达数据,通过opencv接入摄像头数据,实时进行通讯报文解析,显示手势,并统计雷达的误报率和漏报率
技术栈:
CAN、串口、UDP通信;多线程;tkinter,matplotlib,opencv
行业:
交通,智能硬件
我的职责:
负责手势识别雷达上位机的架构设计,调研CAN/串口/UDP通信相关技术,沟通协调及开发工作
通过UDP接入传感器数据,通过CAN/串口通信接入雷达数据,通过opencv接入摄像头数据,实时进行通讯报文解析,显示手势,并统计雷达的误报率和漏报率
技术栈:
CAN、串口、UDP通信;多线程;tkinter,matplotlib,opencv
行业:
交通,智能硬件
我的职责:
负责手势识别雷达上位机的架构设计,调研CAN/串口/UDP通信相关技术,沟通协调及开发工作


手势识别雷达上位机
联系该工程师

微信扫码,建群沟通
案例介绍
项目描述:
通过UDP接入传感器数据,通过CAN/串口通信接入雷达数据,通过opencv接入摄像头数据,实时进行通讯报文解析,显示手势,并统计雷达的误报率和漏报率
技术栈:
CAN、串口、UDP通信;多线程;tkinter,matplotlib,opencv
行业:
交通,智能硬件
我的职责:
负责手势识别雷达上位机的架构设计,调研CAN/串口/UDP通信相关技术,沟通协调及开发工作
案例图片
1小时精推人才
需求方专属客服,免费梳理匹配

扫码加微信 · 客服人工对接
