4D点云成像雷达上位机
微信扫码沟通,客服可协助直接对接工程师;如当前档期不合,也可继续推荐相似案例作者。
案例介绍
简介:
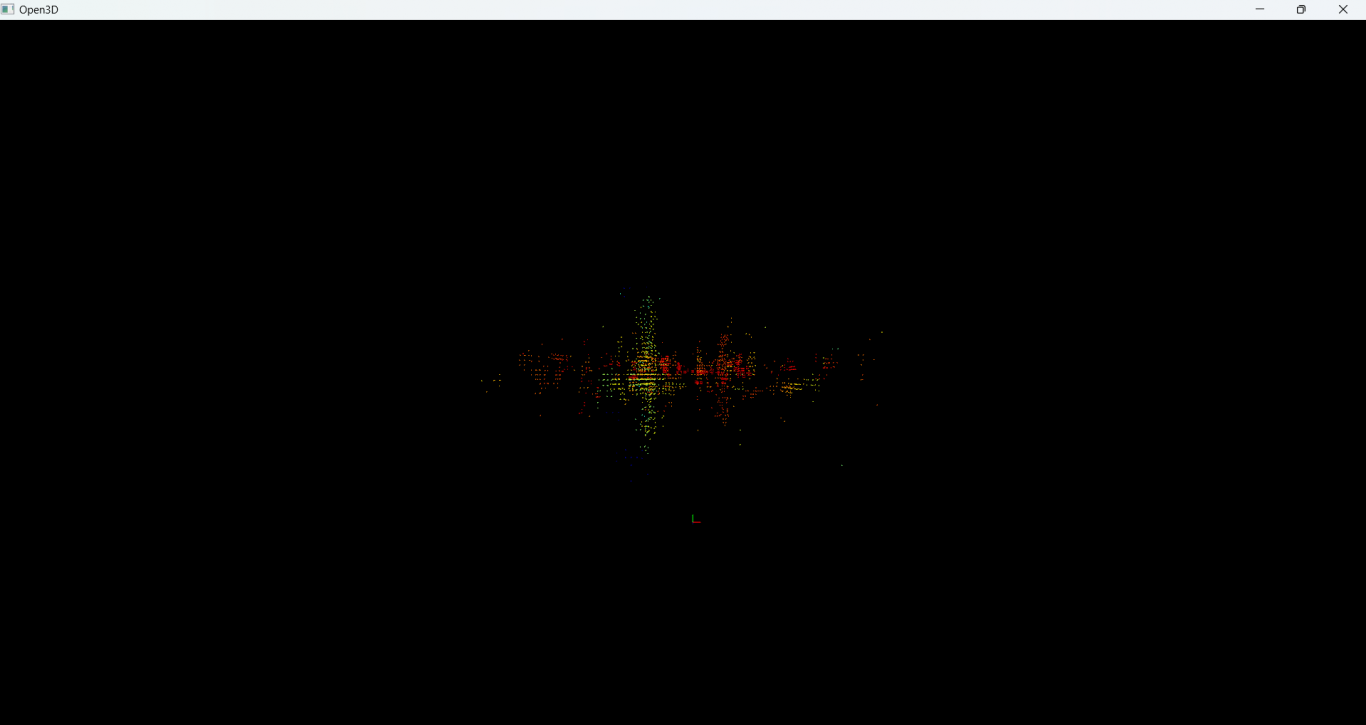
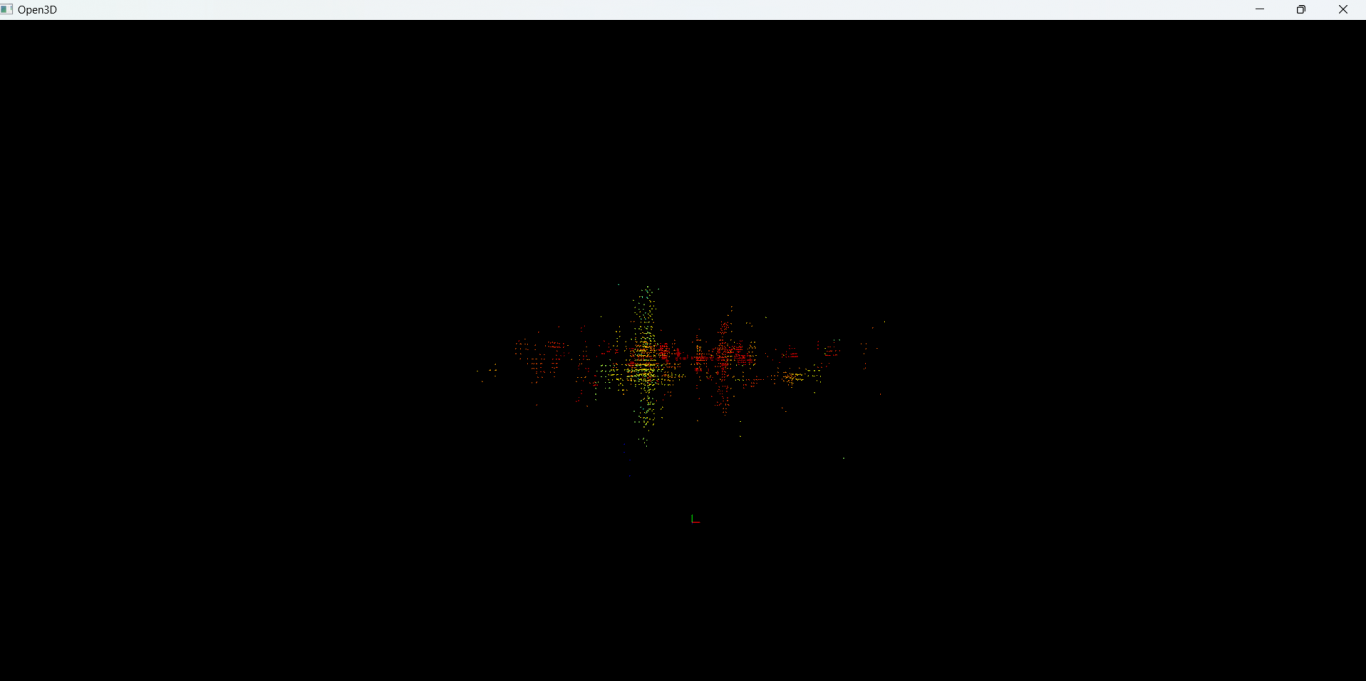
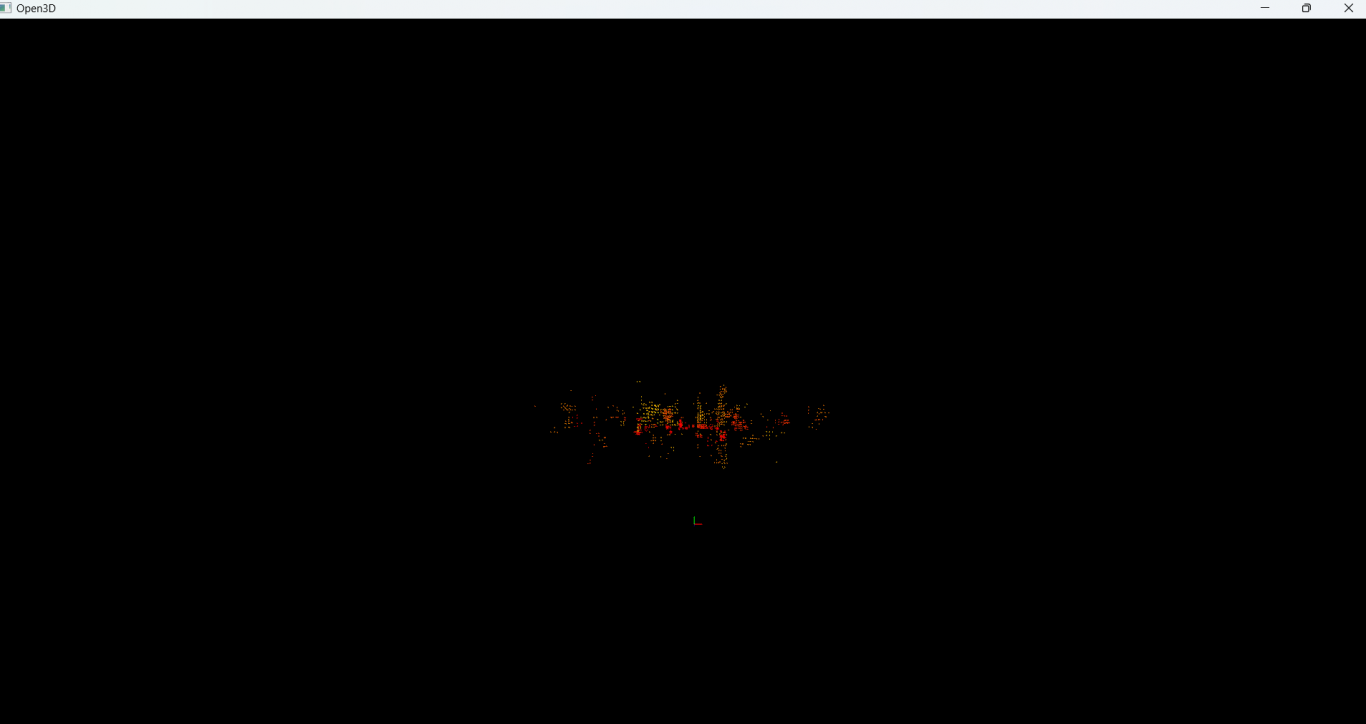
4D点云成像雷达实时输出点云信息,通过4D点云显示上位机将点云信息展示在三维空间中
技术栈:
pcap解析,VTK、PCL、open3d、matplotlib
行业:
交通,智能硬件
我的职责:
前期的技术调研,技术方案研讨,demo开发,软件架构,软件开发,单元测试,软件集成,集成测试;从0到1完成整个项目,并且持续改进中
4D点云成像雷达实时输出点云信息,通过4D点云显示上位机将点云信息展示在三维空间中
技术栈:
pcap解析,VTK、PCL、open3d、matplotlib
行业:
交通,智能硬件
我的职责:
前期的技术调研,技术方案研讨,demo开发,软件架构,软件开发,单元测试,软件集成,集成测试;从0到1完成整个项目,并且持续改进中


4D点云成像雷达上位机
联系该工程师

微信扫码,建群沟通
案例介绍
简介:
4D点云成像雷达实时输出点云信息,通过4D点云显示上位机将点云信息展示在三维空间中
技术栈:
pcap解析,VTK、PCL、open3d、matplotlib
行业:
交通,智能硬件
我的职责:
前期的技术调研,技术方案研讨,demo开发,软件架构,软件开发,单元测试,软件集成,集成测试;从0到1完成整个项目,并且持续改进中
案例图片
1小时精推人才
需求方专属客服,免费梳理匹配

扫码加微信 · 客服人工对接
