目标检测与跟踪系统开发
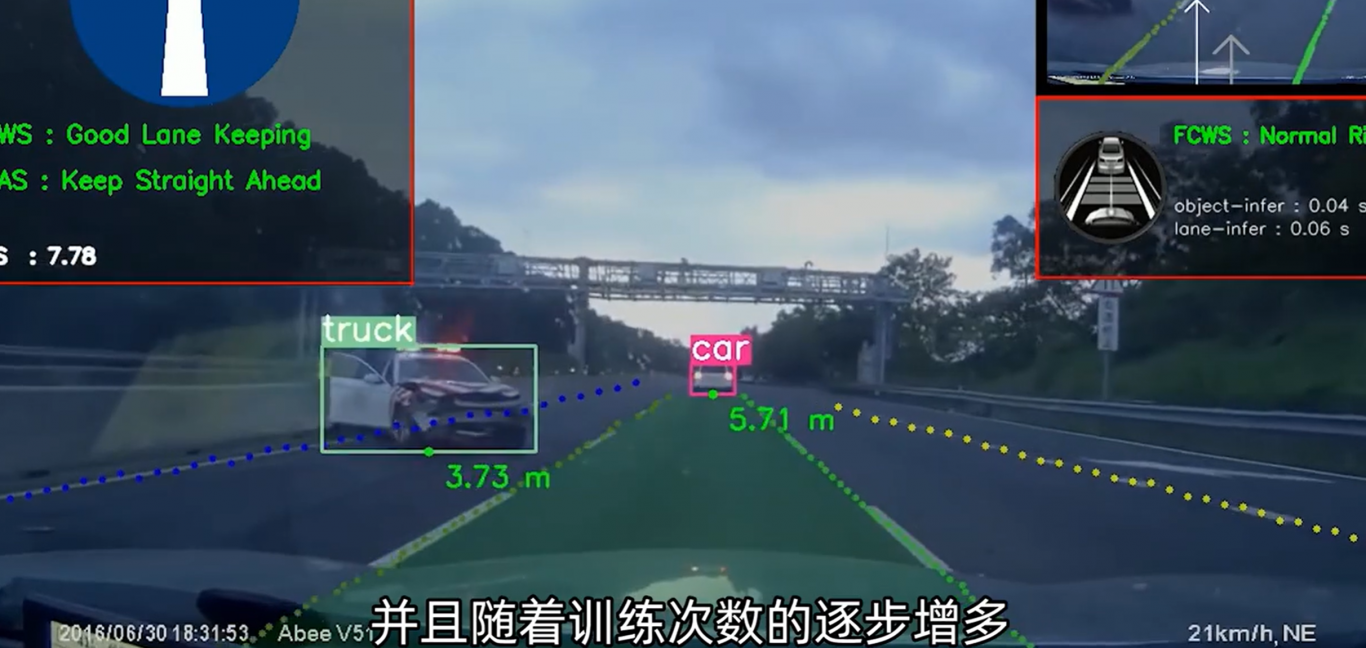
案例介绍
目标检测算法:为了实现车辆的定位和分类,我们采用了目标检测算法,如Faster R-CNN、YOLO(You Only Look Once)或SSD(Single Shot Multibox Detector)。这些算法能够在图像中准确地定位和识别多个目标。
图像处理技术:为了增强车道线的识别能力,我们使用了图像处理技术,例如边缘检测、图像增强和图像分割。这些技术有助于提取车道线的形状和特征,并使其在复杂的环境中更易于检测和跟踪。
特征提取和描述算法:为了进一步提高车辆和车道线的识别准确性,我们使用了各种特征提取和描述算法,例如HOG(Histogram of Oriented Gradients)和SIFT(Scale-Invariant Feature Transform)。这些算法能够提取图像中的局部特征并描述其形状和结构。
实时处理技术:考虑到自动驾驶车辆需要实时感知和决策,我们采用了针对实时处理的优化技术,如模型量化、网络剪枝和硬件加速。这些技术可以加快算法的执行速度,以满足实时性的要求。


目标检测与跟踪系统开发

案例介绍
卷积神经网络(CNN):我们使用CNN作为车辆和车道线识别的主要模型。CNN具有良好的图像特征提取和分类能力,可以从图像中学习和识别车辆和车道线的特征。
目标检测算法:为了实现车辆的定位和分类,我们采用了目标检测算法,如Faster R-CNN、YOLO(You Only Look Once)或SSD(Single Shot Multibox Detector)。这些算法能够在图像中准确地定位和识别多个目标。
图像处理技术:为了增强车道线的识别能力,我们使用了图像处理技术,例如边缘检测、图像增强和图像分割。这些技术有助于提取车道线的形状和特征,并使其在复杂的环境中更易于检测和跟踪。
特征提取和描述算法:为了进一步提高车辆和车道线的识别准确性,我们使用了各种特征提取和描述算法,例如HOG(Histogram of Oriented Gradients)和SIFT(Scale-Invariant Feature Transform)。这些算法能够提取图像中的局部特征并描述其形状和结构。
实时处理技术:考虑到自动驾驶车辆需要实时感知和决策,我们采用了针对实时处理的优化技术,如模型量化、网络剪枝和硬件加速。这些技术可以加快算法的执行速度,以满足实时性的要求。
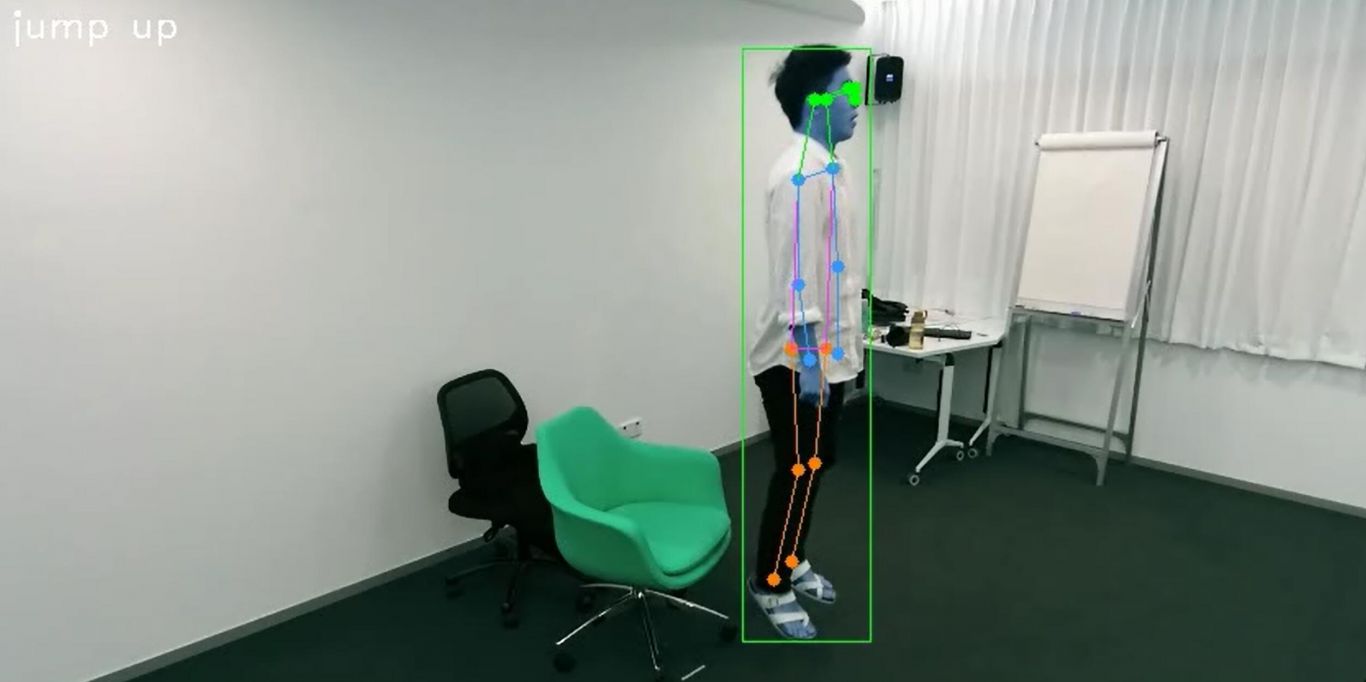
案例图片
1小时精推人才
需求方专属客服,免费梳理匹配

