agv小车驱动控制模块架构设计和开发
案例介绍
agv小车驱动控制模块架构设计和开发
案例介绍
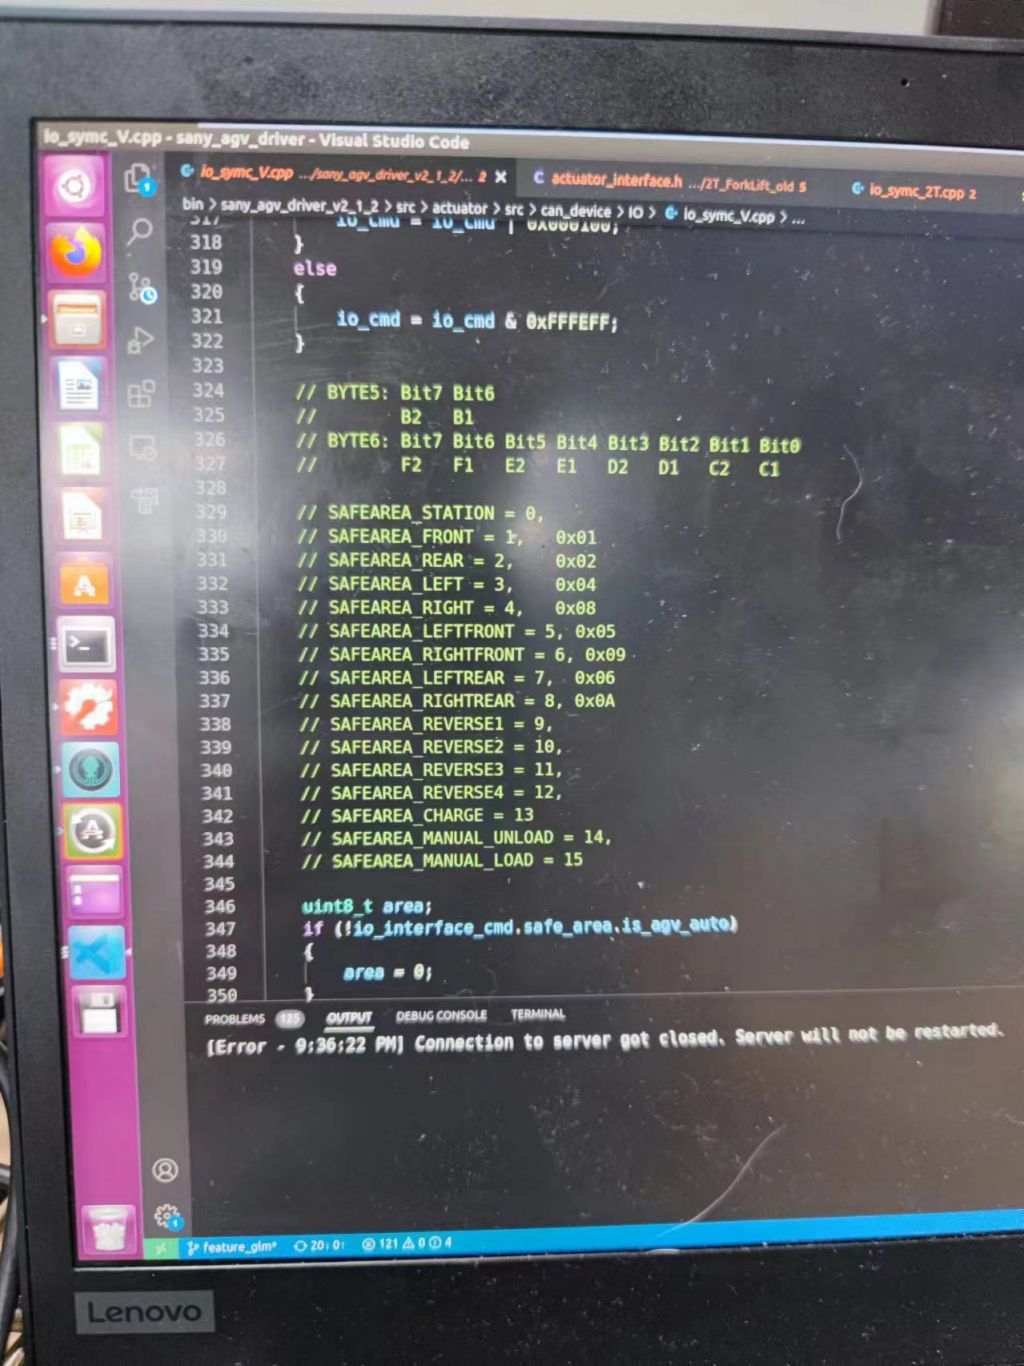
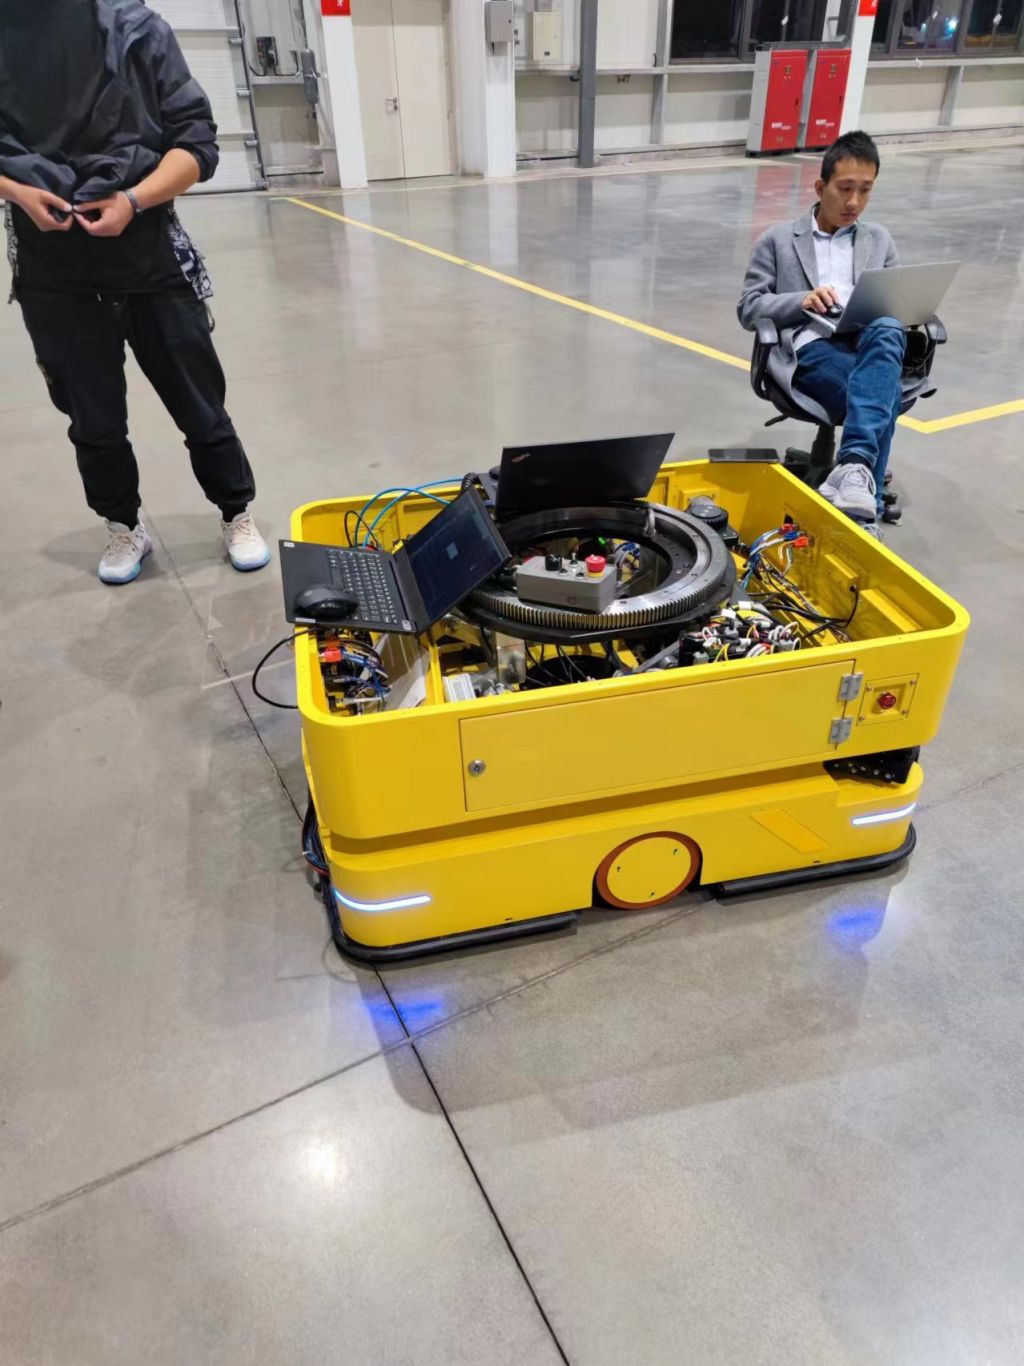
项目描述:基于ROS平台,完成AGV小车车端控制软件的驱动重构和控制平台的搭建,利用设备建模的方式,将驱动层和控制层进行解耦,在驱动层实现不同设备控制参数的读写,从驱动层完成AGV小车不同设备模型的建立,通过不同模块的组合可以快速完成不同车型AGV小车的系统模型的搭建,通过对模型的实例化,实现不同车型的行走和举升等控制逻辑;同时基于驱动建模完成车端调试HMI功能开发,调试工程师可以快速建立不同设备的调试页面,输入不同的控制参数,调试新车的电气控制逻辑,快速定位电气bug;优化控制框架和调度接口,利用分层状态机,实现底盘控制、上装控制等解耦,简化控制状态切换流程,提高系统稳定性和通用性。
案例图片
相似案例推荐
-
无人机
比赛时使用的四旋翼,主控使用STM32F407VGT6经过修
-
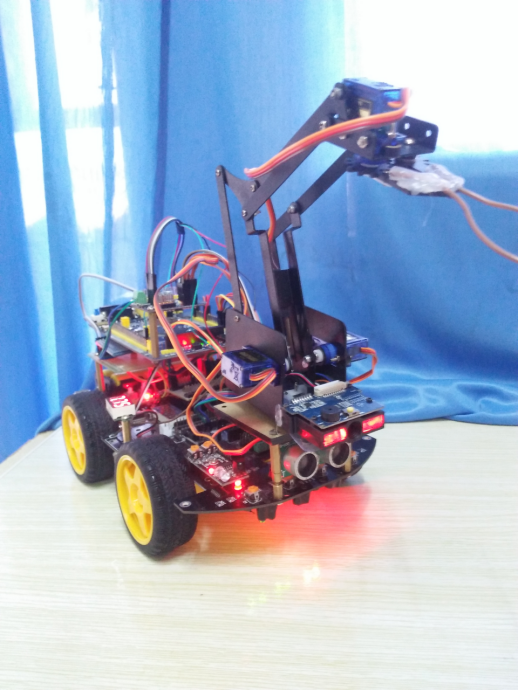
智能物流小车
主控为stm32f103zet6,通过光电对光识别出黑线进行
-
今天国际楼宇递送平台
项目名称: 楼宇递送机器人、送餐类机器人、消毒类机器人 职
-
虚拟主播
数字时代,数字产品泛滥,互联网平台多不胜数。数字人就是你在不
-
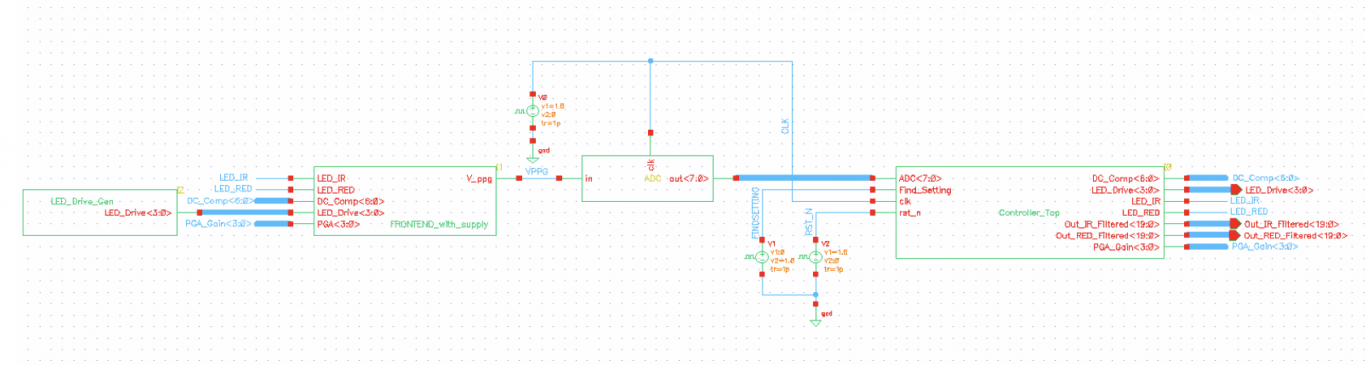
HDL实验
该项目由一个用 Verilog-A 编写的理想模数转换器和一
-
利用深度相机稠密建图
利用D435I深度相机以及ros进行稠密点云建图,对算法落地
1小时精推人才
需求方专属客服,免费梳理匹配

