全国信息学竞赛智能机器人项目
案例介绍
技术覆盖:系统软硬件设计、硬件部件选取组装安装、树莓派舵机上位机安装调试、opencv&AI模型视觉开发、各类传感器扩展使用集成、ROS1&2开发等
解决方案:提供各类信息学竞赛方案,包括系统设计、图文视频教程和源代码,线上线下同步教学等
全国信息学竞赛智能机器人项目

案例介绍
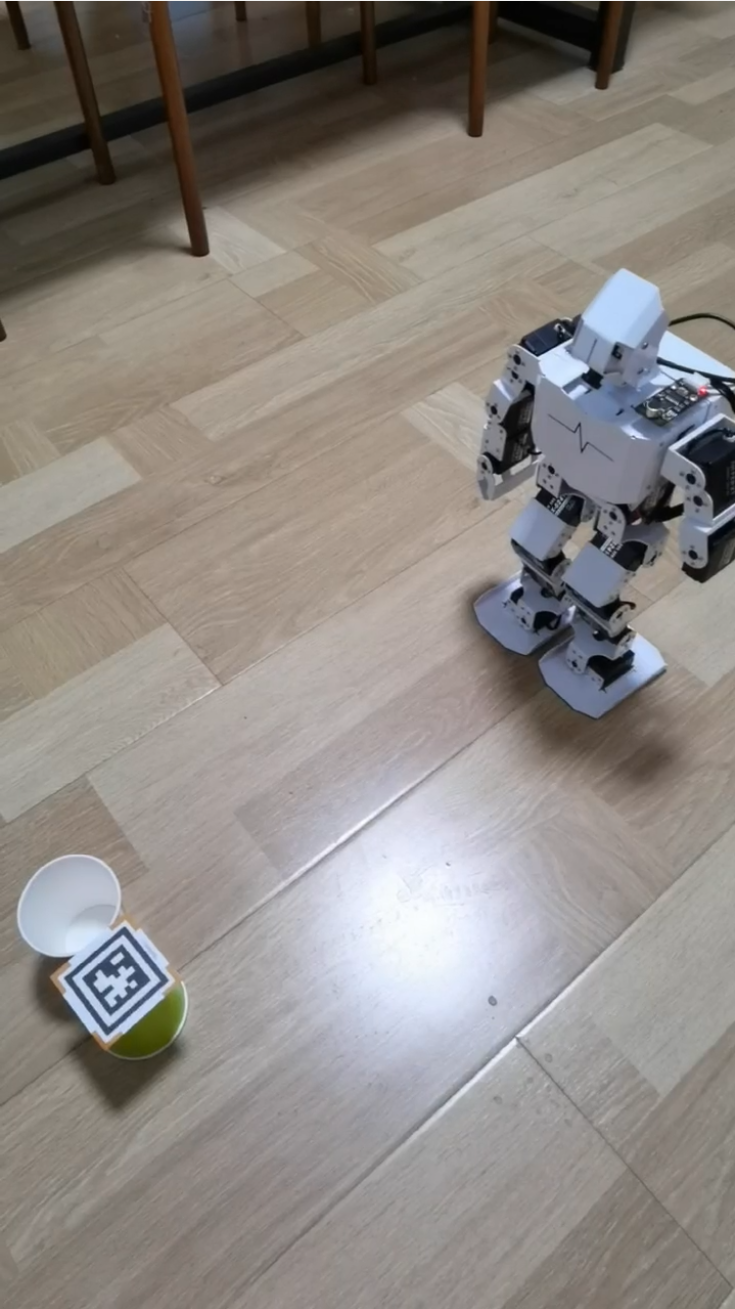
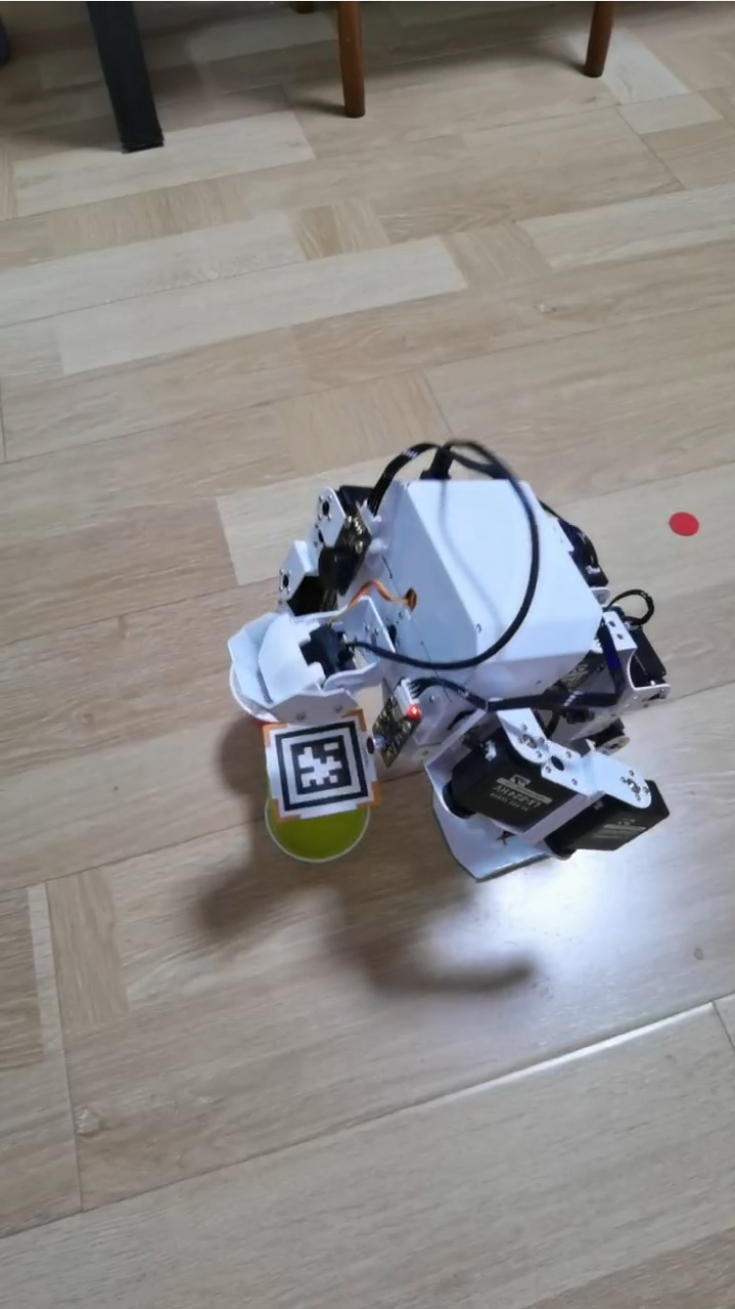
项目介绍:可编程控制的人形或仿生类行走机器人。根据公布的任务和现场发布的任务,参与现场展示交流的学生能够运用各种传感器包括视觉(大小、形状、颜色)识别、材质(铁质、塑料)分类、位置(坐标、方向)确定等,设计制作一款双足人或仿生类多足机器人,并具备对指定物品进行分拣与搬运的能力。
技术覆盖:系统软硬件设计、硬件部件选取组装安装、树莓派舵机上位机安装调试、opencv&AI模型视觉开发、各类传感器扩展使用集成、ROS1&2开发等
解决方案:提供各类信息学竞赛方案,包括系统设计、图文视频教程和源代码,线上线下同步教学等
案例图片

相似案例推荐
-
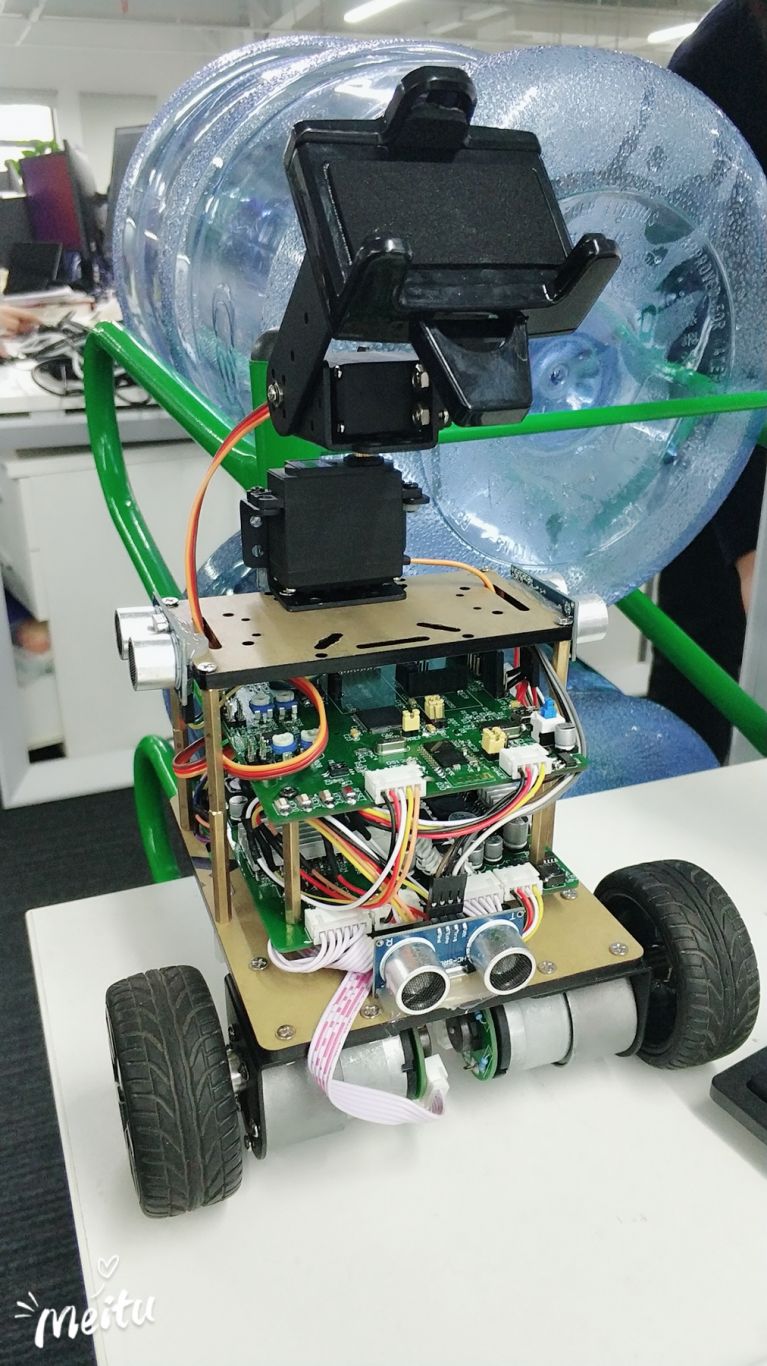
无人车
在公司工作期间主要负责无人外卖配送车地盘的嵌入式开发部分,其
-
机器人配置工具
1、使用Vue3+Typescript+Element-Pl
-
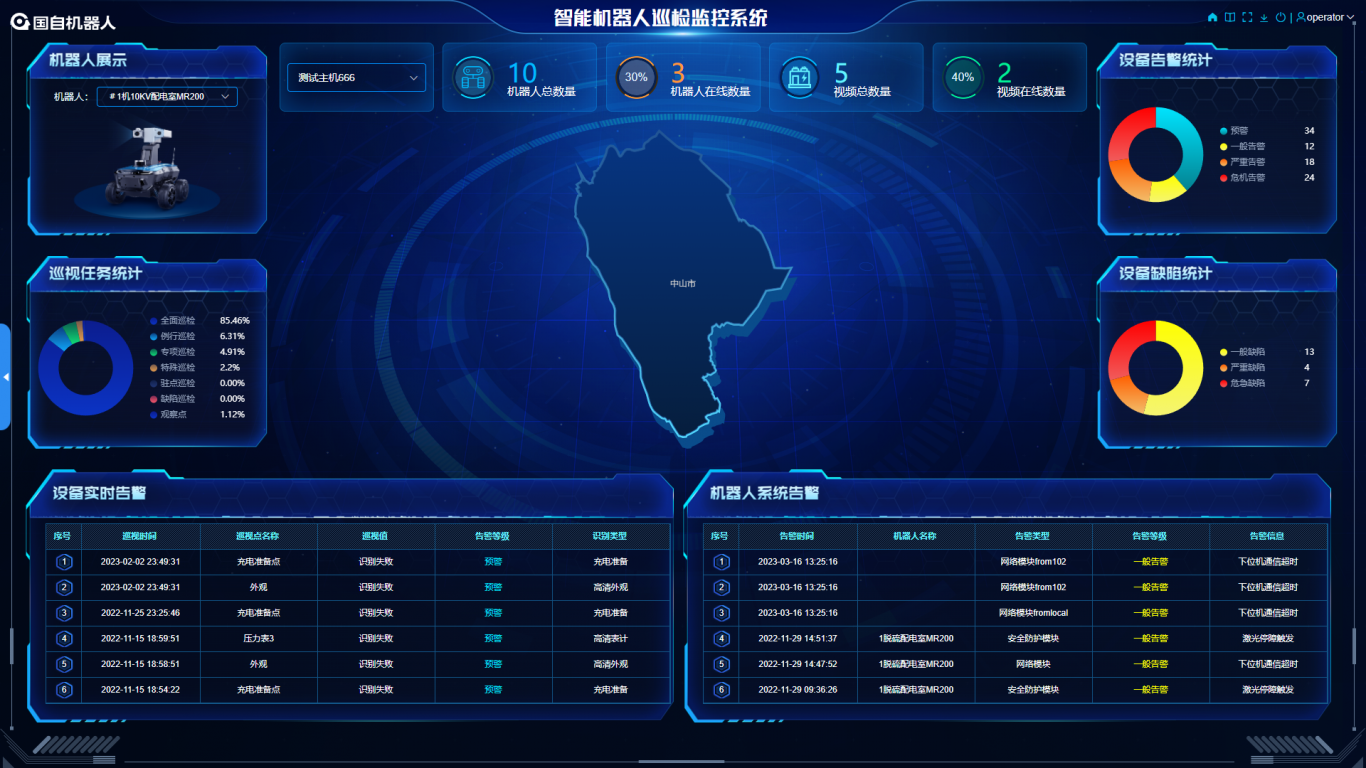
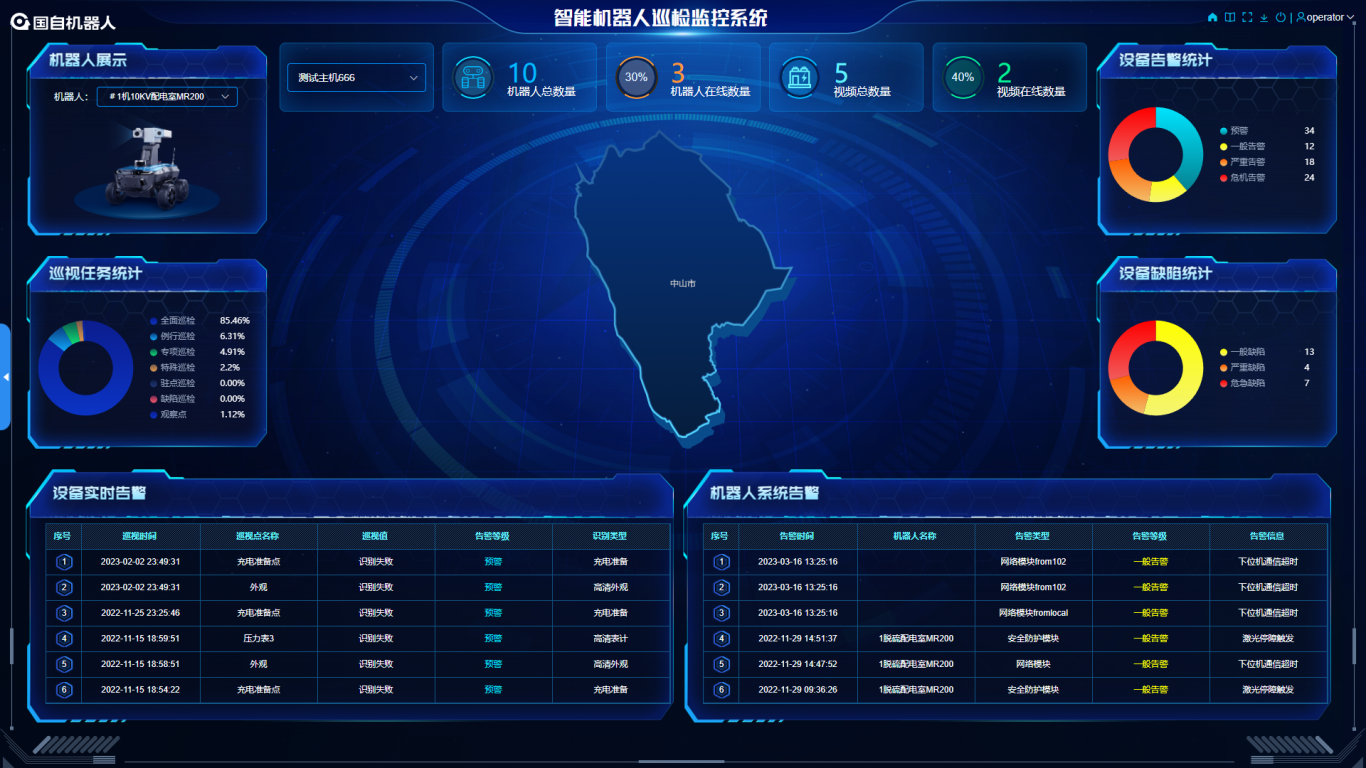
智能机器人巡检监控系统
1、使用 ZRender 实现机器人二维地图,展示机器人巡
-
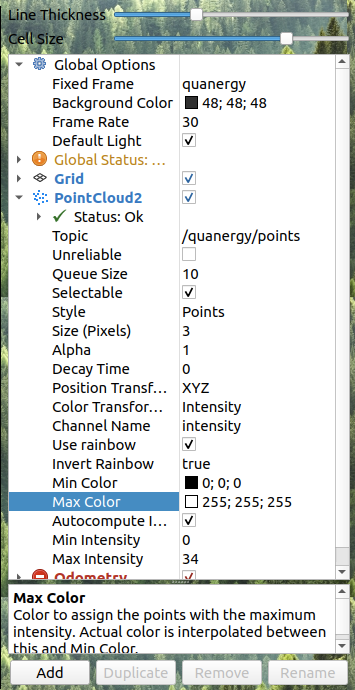
变电站巡检机器人
(1)开发基于深度神经网络的机器人图像识别算法,用于检测当前
-

龙净环保智能煤场一体化平台
(1)实现基于多设备拼接点云数据的在乡浅3D建模方法,料场多
-
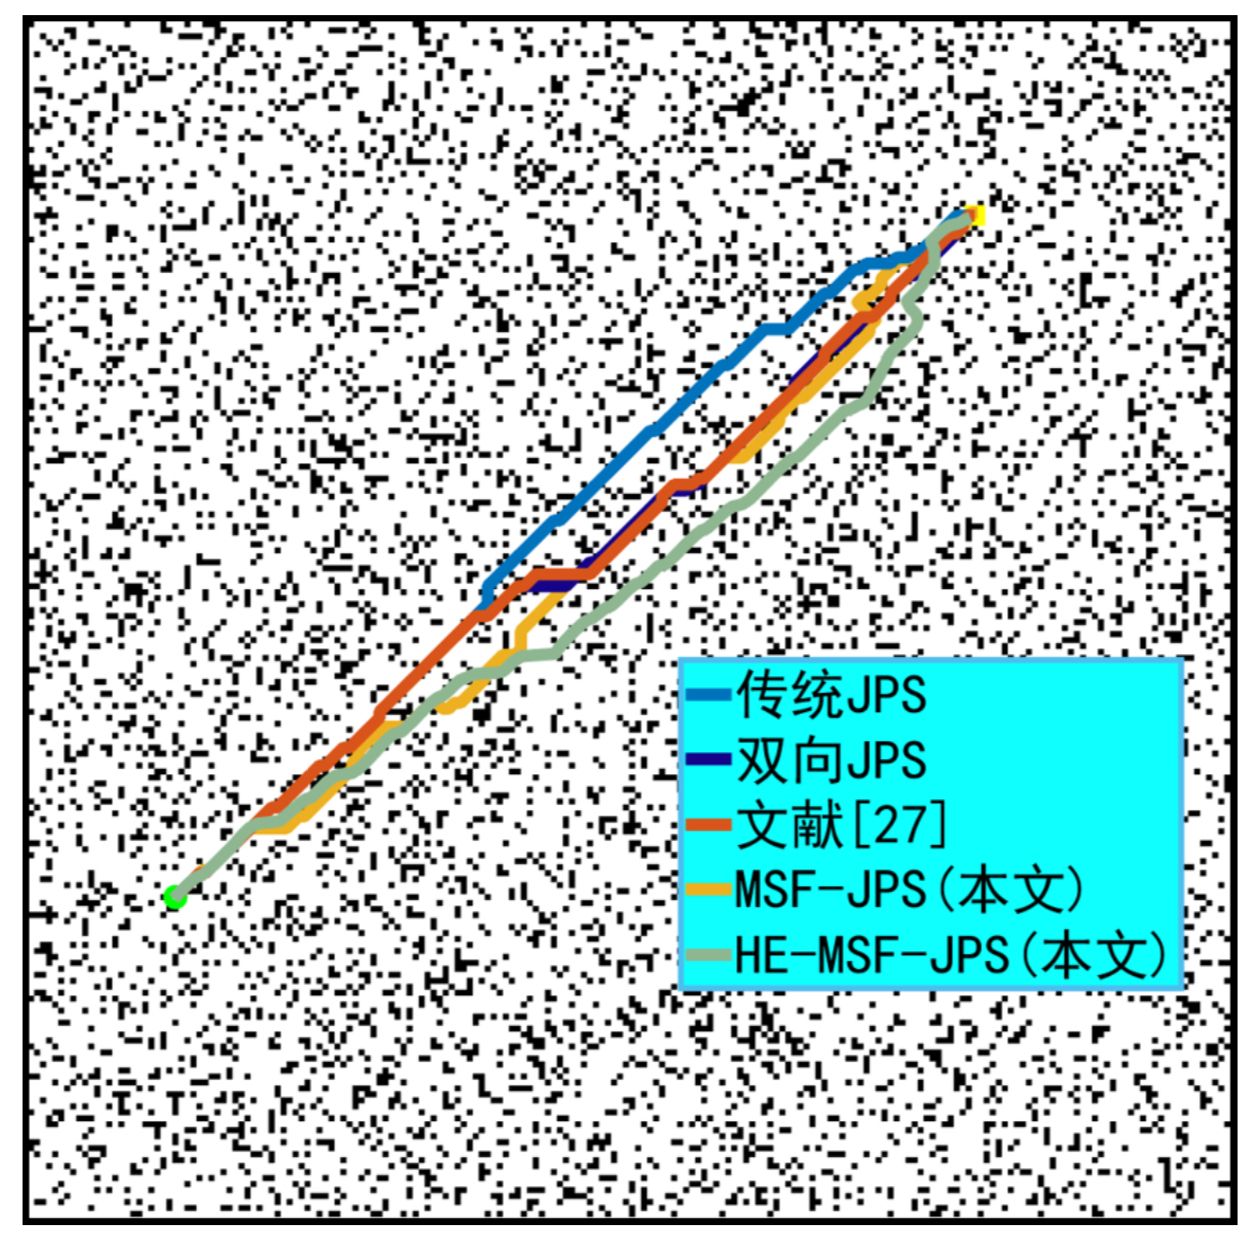
改进JPS全局路径规划算法
改进JPS算法的搜索策略,提升其全局算法的规划效率。 在规
1小时精推人才
需求方专属客服,免费梳理匹配

