Dr·G、
嵌入式Linux软件工程师
深圳市英博超算科技有限公司(中兴通讯) · 6年经验
日薪:
¥800/8h
地点:
深圳 南山
时间:
下班后周六周日
信用行为
0
接单数
0
评价数
1
收藏数
技术能力
本人于2014年毕业于郑州大学电子信息工程专业,本科学历,致力于从事物联网相关行业工作,擅长工业自动化及物联网行业相关的产品研发,拥有的专业技能如下:
1、精通嵌入式Linux 下的C、C++、JAVA、Python及shell脚本语言,熟悉mqtt、TCP/IP网络协议,擅长Linux平台下socket网络编程及多进程、线程编程
2、擅长嵌入式Cortex-A系列平台下应用软件开发,Linux、ROS及Android操作系统,精通uboot、rootfs、Linux内核的开发、裁剪和移植
3、擅长嵌入式系统编程及Linux、Android环境下应用层及HAL层驱动开发,熟练使用UART、I2C、I2S、SPI、Can、RS485,232、USB、Wifi、4G、bluetooth、zigbee、eth等常用外设,精通Linux下的QT应用程序的开发
4、熟悉STM32 Cortex-M3系列处理器的架构,FREERTOS系统及应用开发,能熟练的阅读英文文档
5、熟悉电子电路原理图及pcb设计。
6、熟悉5G通信系统及自动驾驶系统
7、熟悉RTSP、H.264流媒体,能熟练的阅读英文文档,熟悉电子电路,对智能IPC摄像头的开发有一定的开发经验!
项目经验
一、项目名称:一汽自动驾驶项目
1、项目描述:
此项目为一汽集团开发L4级自动驾驶系统,此系统主要功能有自主驾驶、自主避障、决策、导航地图的自主构建及环境感知等功能,可实现无人参与情况下的车辆自主行使功能
2、项目职责:本人主要负责自动驾驶项目中车载网关及T-BOX控制器相关的软件开发及维护工作,工作内容主要有:
2.1、车载网关BootLoader及app的OTA软件升级和维护
2.2、车载T-BOX控制器系统及软件的开发设计
2.3、车载网关QT软件配置工具的开发设计
二、项目名称:全自动顶空进样器
1、项目描述:
该项目为运行于嵌入式Linux平台下的一款气相全自动顶空进样器,整体上位机软件采用QT实现,主要功能是提取物质中的成分用于色谱仪器进行分析,与物质萃取类似,主要用于实验室及检测单位,其原理是先将待测样品放入样品盘中,机械抓手将样品瓶抓入加热炉中进行加热,待测样品与挥发出的气体到达平衡后对样品瓶进行加压,然后进行放空使其样品气体达到与大气平衡后,六通阀转换,通过载气将样品气体送入色谱进行分析
2、项目职责:
本人在该项目中主要负责控制流程模块,如运动控制、温度控制、时间控制等模块的UI设计,全面负责该仪器的整体工作过程和操作方式
1、项目描述:
此项目为一汽集团开发L4级自动驾驶系统,此系统主要功能有自主驾驶、自主避障、决策、导航地图的自主构建及环境感知等功能,可实现无人参与情况下的车辆自主行使功能
2、项目职责:本人主要负责自动驾驶项目中车载网关及T-BOX控制器相关的软件开发及维护工作,工作内容主要有:
2.1、车载网关BootLoader及app的OTA软件升级和维护
2.2、车载T-BOX控制器系统及软件的开发设计
2.3、车载网关QT软件配置工具的开发设计
二、项目名称:全自动顶空进样器
1、项目描述:
该项目为运行于嵌入式Linux平台下的一款气相全自动顶空进样器,整体上位机软件采用QT实现,主要功能是提取物质中的成分用于色谱仪器进行分析,与物质萃取类似,主要用于实验室及检测单位,其原理是先将待测样品放入样品盘中,机械抓手将样品瓶抓入加热炉中进行加热,待测样品与挥发出的气体到达平衡后对样品瓶进行加压,然后进行放空使其样品气体达到与大气平衡后,六通阀转换,通过载气将样品气体送入色谱进行分析
2、项目职责:
本人在该项目中主要负责控制流程模块,如运动控制、温度控制、时间控制等模块的UI设计,全面负责该仪器的整体工作过程和操作方式
案例展示 全部案例 >


Dr·G、
嵌入式Linux软件工程师 · 6年经验 · 深圳市英博超算科技有限公司(中兴通讯)
0
累计接单
0
用户评价
1
被收藏
信用行为
0
接单数
0
评价数
1
收藏数
技术能力
本人于2014年毕业于郑州大学电子信息工程专业,本科学历,致力于从事物联网相关行业工作,擅长工业自动化及物联网行业相关的产品研发,拥有的专业技能如下:
1、精通嵌入式Linux 下的C、C++、JAVA、Python及shell脚本语言,熟悉mqtt、TCP/IP网络协议,擅长Linux平台下socket网络编程及多进程、线程编程
2、擅长嵌入式Cortex-A系列平台下应用软件开发,Linux、ROS及Android操作系统,精通uboot、rootfs、Linux内核的开发、裁剪和移植
3、擅长嵌入式系统编程及Linux、Android环境下应用层及HAL层驱动开发,熟练使用UART、I2C、I2S、SPI、Can、RS485,232、USB、Wifi、4G、bluetooth、zigbee、eth等常用外设,精通Linux下的QT应用程序的开发
4、熟悉STM32 Cortex-M3系列处理器的架构,FREERTOS系统及应用开发,能熟练的阅读英文文档
5、熟悉电子电路原理图及pcb设计。
6、熟悉5G通信系统及自动驾驶系统
7、熟悉RTSP、H.264流媒体,能熟练的阅读英文文档,熟悉电子电路,对智能IPC摄像头的开发有一定的开发经验!
1、精通嵌入式Linux 下的C、C++、JAVA、Python及shell脚本语言,熟悉mqtt、TCP/IP网络协议,擅长Linux平台下socket网络编程及多进程、线程编程
2、擅长嵌入式Cortex-A系列平台下应用软件开发,Linux、ROS及Android操作系统,精通uboot、rootfs、Linux内核的开发、裁剪和移植
3、擅长嵌入式系统编程及Linux、Android环境下应用层及HAL层驱动开发,熟练使用UART、I2C、I2S、SPI、Can、RS485,232、USB、Wifi、4G、bluetooth、zigbee、eth等常用外设,精通Linux下的QT应用程序的开发
4、熟悉STM32 Cortex-M3系列处理器的架构,FREERTOS系统及应用开发,能熟练的阅读英文文档
5、熟悉电子电路原理图及pcb设计。
6、熟悉5G通信系统及自动驾驶系统
7、熟悉RTSP、H.264流媒体,能熟练的阅读英文文档,熟悉电子电路,对智能IPC摄像头的开发有一定的开发经验!
项目经验
一、项目名称:一汽自动驾驶项目
1、项目描述:
此项目为一汽集团开发L4级自动驾驶系统,此系统主要功能有自主驾驶、自主避障、决策、导航地图的自主构建及环境感知等功能,可实现无人参与情况下的车辆自主行使功能
2、项目职责:本人主要负责自动驾驶项目中车载网关及T-BOX控制器相关的软件开发及维护工作,工作内容主要有:
2.1、车载网关BootLoader及app的OTA软件升级和维护
2.2、车载T-BOX控制器系统及软件的开发设计
2.3、车载网关QT软件配置工具的开发设计
二、项目名称:全自动顶空进样器
1、项目描述:
该项目为运行于嵌入式Linux平台下的一款气相全自动顶空进样器,整体上位机软件采用QT实现,主要功能是提取物质中的成分用于色谱仪器进行分析,与物质萃取类似,主要用于实验室及检测单位,其原理是先将待测样品放入样品盘中,机械抓手将样品瓶抓入加热炉中进行加热,待测样品与挥发出的气体到达平衡后对样品瓶进行加压,然后进行放空使其样品气体达到与大气平衡后,六通阀转换,通过载气将样品气体送入色谱进行分析
2、项目职责:
本人在该项目中主要负责控制流程模块,如运动控制、温度控制、时间控制等模块的UI设计,全面负责该仪器的整体工作过程和操作方式
1、项目描述:
此项目为一汽集团开发L4级自动驾驶系统,此系统主要功能有自主驾驶、自主避障、决策、导航地图的自主构建及环境感知等功能,可实现无人参与情况下的车辆自主行使功能
2、项目职责:本人主要负责自动驾驶项目中车载网关及T-BOX控制器相关的软件开发及维护工作,工作内容主要有:
2.1、车载网关BootLoader及app的OTA软件升级和维护
2.2、车载T-BOX控制器系统及软件的开发设计
2.3、车载网关QT软件配置工具的开发设计
二、项目名称:全自动顶空进样器
1、项目描述:
该项目为运行于嵌入式Linux平台下的一款气相全自动顶空进样器,整体上位机软件采用QT实现,主要功能是提取物质中的成分用于色谱仪器进行分析,与物质萃取类似,主要用于实验室及检测单位,其原理是先将待测样品放入样品盘中,机械抓手将样品瓶抓入加热炉中进行加热,待测样品与挥发出的气体到达平衡后对样品瓶进行加压,然后进行放空使其样品气体达到与大气平衡后,六通阀转换,通过载气将样品气体送入色谱进行分析
2、项目职责:
本人在该项目中主要负责控制流程模块,如运动控制、温度控制、时间控制等模块的UI设计,全面负责该仪器的整体工作过程和操作方式
案例展示
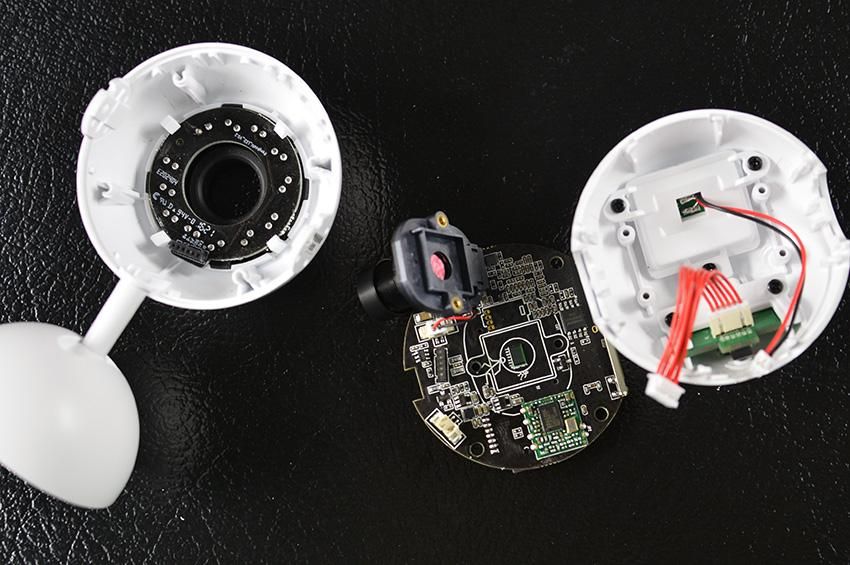
自动驾驶小车、智能摄像头
一、智能移动机器人项目 项目描述:该项目为个人主导的一个智能移动机器人控制系统,项目框架使用raspbian pi4平台下ros kinetic系统为主,以激光雷达,减速电机、摄像头等传感器为辅进行开发设计,大致流程为开机系统启动激光雷达进行地图的构建,配合上位机下达的指令进行
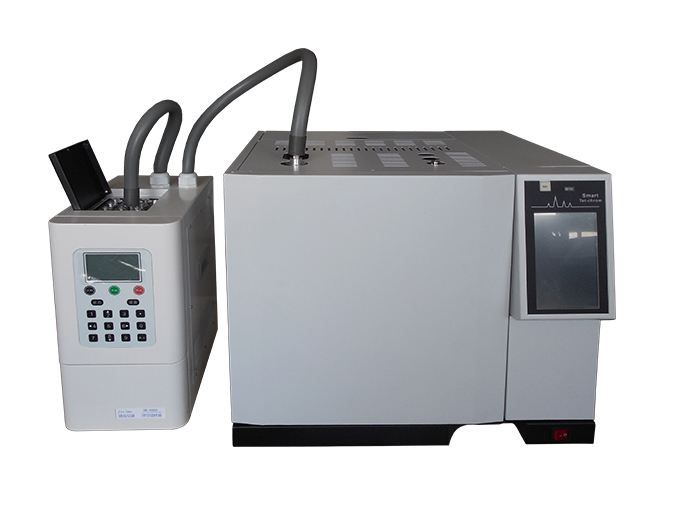
全自动智能顶空进样器
项目名称:智能全自动顶空进样器 项目描述:该项目为基于Linux平台的气相全自动顶空进样器,上位机软件采用嵌入式QT与python相结合的方式实现,主要功能是提取物质中的成分用于色谱仪器进行分析,与物质萃取类似,主要用于实验室及检测单位,其原理是先将待测样品放入样品盘中,机

 立即沟通
相似人才推荐:


