自动驾驶小车、智能摄像头
微信扫码沟通,客服可协助直接对接工程师;如当前档期不合,也可继续推荐相似案例作者。
案例介绍
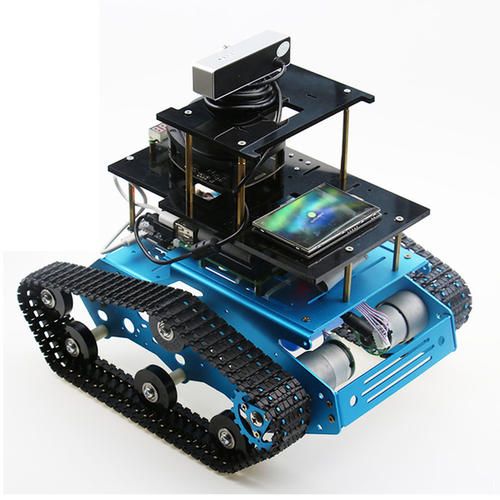
一、智能移动机器人项目
项目描述:该项目为个人主导的一个智能移动机器人控制系统,项目框架使用raspbian pi4平台下ros kinetic系统为主,以激光雷达,减速电机、摄像头等传感器为辅进行开发设计,大致流程为开机系统启动激光雷达进行地图的构建,配合上位机下达的指令进行自主导航或定向巡航,该系统所具备的功能有:
1、rplidar激光雷达功能包进行地图构建;
2、配合构建的地图进行SLAM自主导航、避障及定向巡航;
3、使用rviz、URDF及Gazebo等工具进行机器人的建模与仿真;
4、机器语音及视觉等功能;
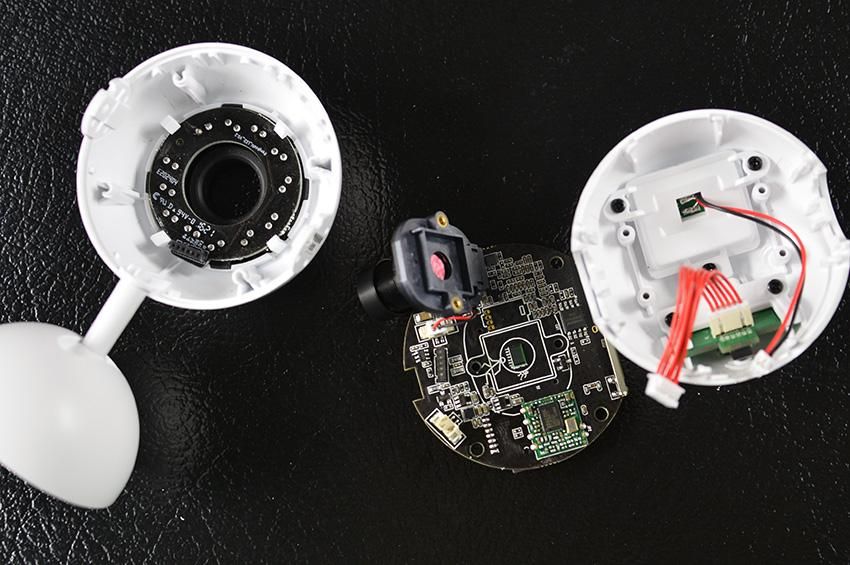
二、 智能摄像头项目
项目描述:该项目为个人主导的一个智能监控系统,该系统可实现红外报警、远程监控、双向语音通话及人脸识别等功能,目前项目设计基本完成
项目描述:该项目为个人主导的一个智能移动机器人控制系统,项目框架使用raspbian pi4平台下ros kinetic系统为主,以激光雷达,减速电机、摄像头等传感器为辅进行开发设计,大致流程为开机系统启动激光雷达进行地图的构建,配合上位机下达的指令进行自主导航或定向巡航,该系统所具备的功能有:
1、rplidar激光雷达功能包进行地图构建;
2、配合构建的地图进行SLAM自主导航、避障及定向巡航;
3、使用rviz、URDF及Gazebo等工具进行机器人的建模与仿真;
4、机器语音及视觉等功能;
二、 智能摄像头项目
项目描述:该项目为个人主导的一个智能监控系统,该系统可实现红外报警、远程监控、双向语音通话及人脸识别等功能,目前项目设计基本完成


自动驾驶小车、智能摄像头
联系该工程师

微信扫码,建群沟通
案例介绍
一、智能移动机器人项目
项目描述:该项目为个人主导的一个智能移动机器人控制系统,项目框架使用raspbian pi4平台下ros kinetic系统为主,以激光雷达,减速电机、摄像头等传感器为辅进行开发设计,大致流程为开机系统启动激光雷达进行地图的构建,配合上位机下达的指令进行自主导航或定向巡航,该系统所具备的功能有:
1、rplidar激光雷达功能包进行地图构建;
2、配合构建的地图进行SLAM自主导航、避障及定向巡航;
3、使用rviz、URDF及Gazebo等工具进行机器人的建模与仿真;
4、机器语音及视觉等功能;
二、 智能摄像头项目
项目描述:该项目为个人主导的一个智能监控系统,该系统可实现红外报警、远程监控、双向语音通话及人脸识别等功能,目前项目设计基本完成
案例图片
1小时精推人才
需求方专属客服,免费梳理匹配

扫码加微信 · 客服人工对接
