Dr·G、的案例列表
自动驾驶小车、智能摄像头
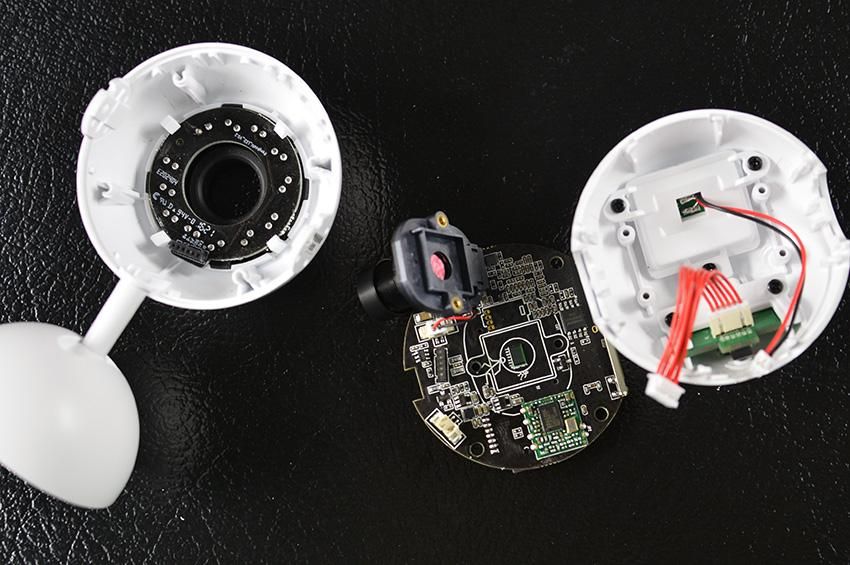
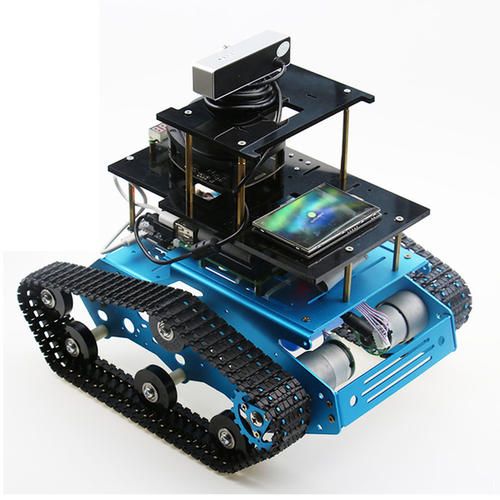
一、智能移动机器人项目 项目描述:该项目为个人主导的一个智能移动机器人控制系统,项目框架使用raspbian pi4平台下ros kinetic系统为主,以激光雷达,减速电机、摄像头等传感器为辅进行开发设计,大致流程为开机系统启动激光雷达进行地图的构建,配合上位机下达的指令进行自主导航或定向巡航,该系统所具备的功能有: 1、rplidar激光雷达功能包进行地图构建; 2、配合构建的地图进行SLAM自主导航、避障及定向巡航; 3、使用rviz、URDF及Gazebo等工具进行机器人的建模与仿真; 4、机器语音及视觉等功能; 二、 智能摄像头项目 项目描述:该项目为个人主导的一个
全自动智能顶空进样器
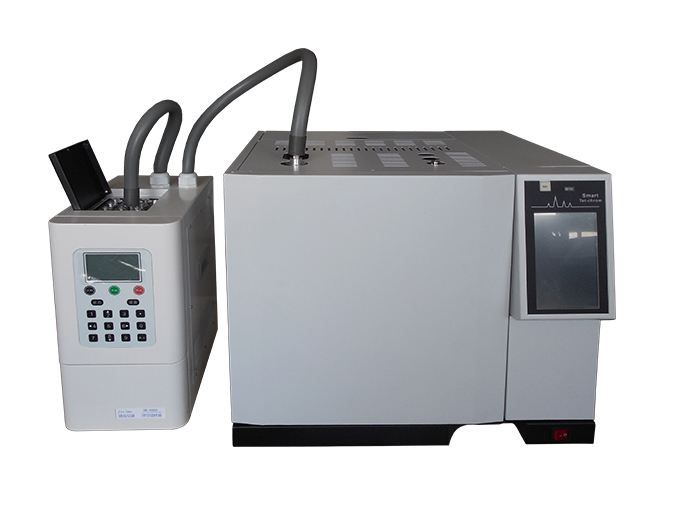
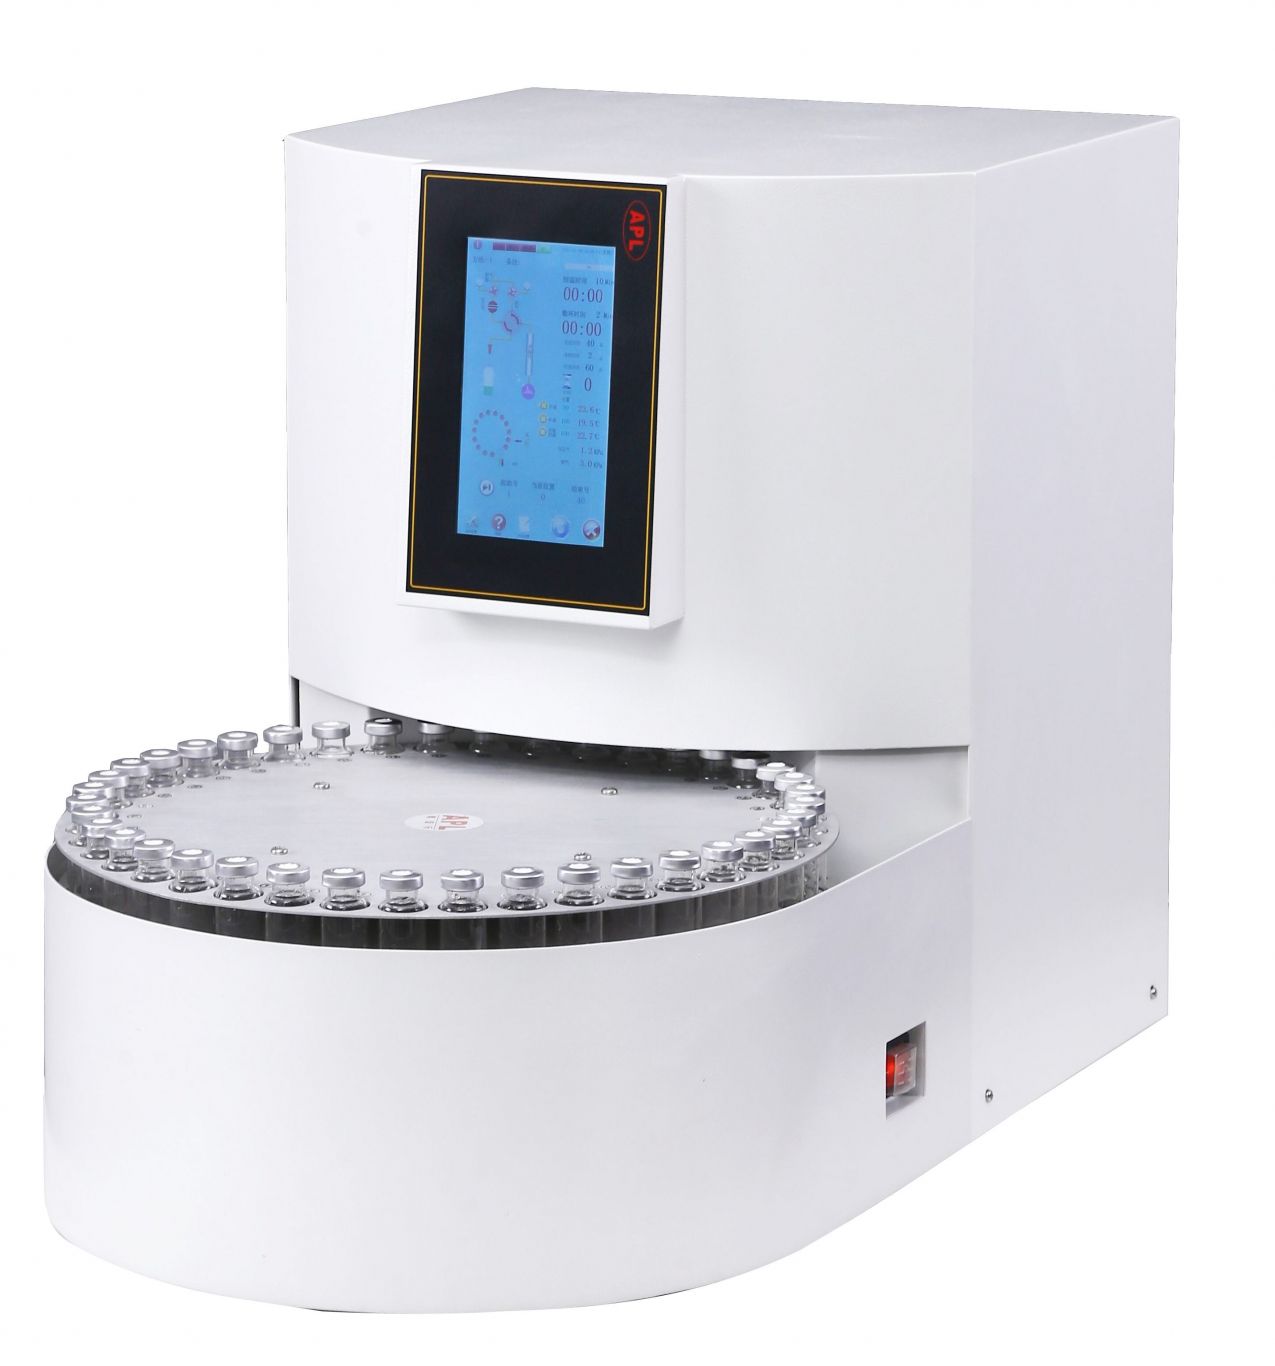
项目名称:智能全自动顶空进样器 项目描述:该项目为基于Linux平台的气相全自动顶空进样器,上位机软件采用嵌入式QT与python相结合的方式实现,主要功能是提取物质中的成分用于色谱仪器进行分析,与物质萃取类似,主要用于实验室及检测单位,其原理是先将待测样品放入样品盘中,机械抓手将样品瓶抓入加热炉中进行加热,待测样品与挥发出的气体到达平衡后对样品瓶进行加压,然后进行放空使其样品气体达到与大气平衡后,六通阀转换,通过载气将样品气体送入色谱进行分析 项目职责: 本人在该项目中主要负责控制流程模块,如运动控制、温度控制、时间控制等模块,全面负责该仪器的整体工作过程和操作方式
案例判断参考
Dr·G、的案例列表
自动驾驶小车、智能摄像头
一、智能移动机器人项目 项目描述:该项目为个人主导的一个智能移动机器人控制系统,项目框架使用raspbian pi4平台下ros kinetic系统为主,以激光雷达,减速电机、摄像头等传感器为辅进行开发设计,大致流程为开机系统启动激光雷达进行地图的构建,配合上位机下达的指令进行自主导航或定向巡航,该系统所具备的功能有: 1、rplidar激光雷达功能包进行地图构建; 2、配合构建的地图进行SLAM自主导航、避障及定向巡航; 3、使用rviz、URDF及Gazebo等工具进行机器人的建模与仿真; 4、机器语音及视觉等功能; 二、 智能摄像头项目 项目描述:该项目为个人主导的一个...
全自动智能顶空进样器
项目名称:智能全自动顶空进样器 项目描述:该项目为基于Linux平台的气相全自动顶空进样器,上位机软件采用嵌入式QT与python相结合的方式实现,主要功能是提取物质中的成分用于色谱仪器进行分析,与物质萃取类似,主要用于实验室及检测单位,其原理是先将待测样品放入样品盘中,机械抓手将样品瓶抓入加热炉中进行加热,待测样品与挥发出的气体到达平衡后对样品瓶进行加压,然后进行放空使其样品气体达到与大气平衡后,六通阀转换,通过载气将样品气体送入色谱进行分析 项目职责: 本人在该项目中主要负责控制流程模块,如运动控制、温度控制、时间控制等模块,全面负责该仪器的整体工作过程和操作方式...


