回车
算法工程师
上海大学 · 1年经验
日薪:
¥600/8h
地点:
上海 浦东
时间:
下班后周六周日可工作日远程可工作日驻场(自由职业原因)
信用行为
0
接单数
0
评价数
0
收藏数
技术能力
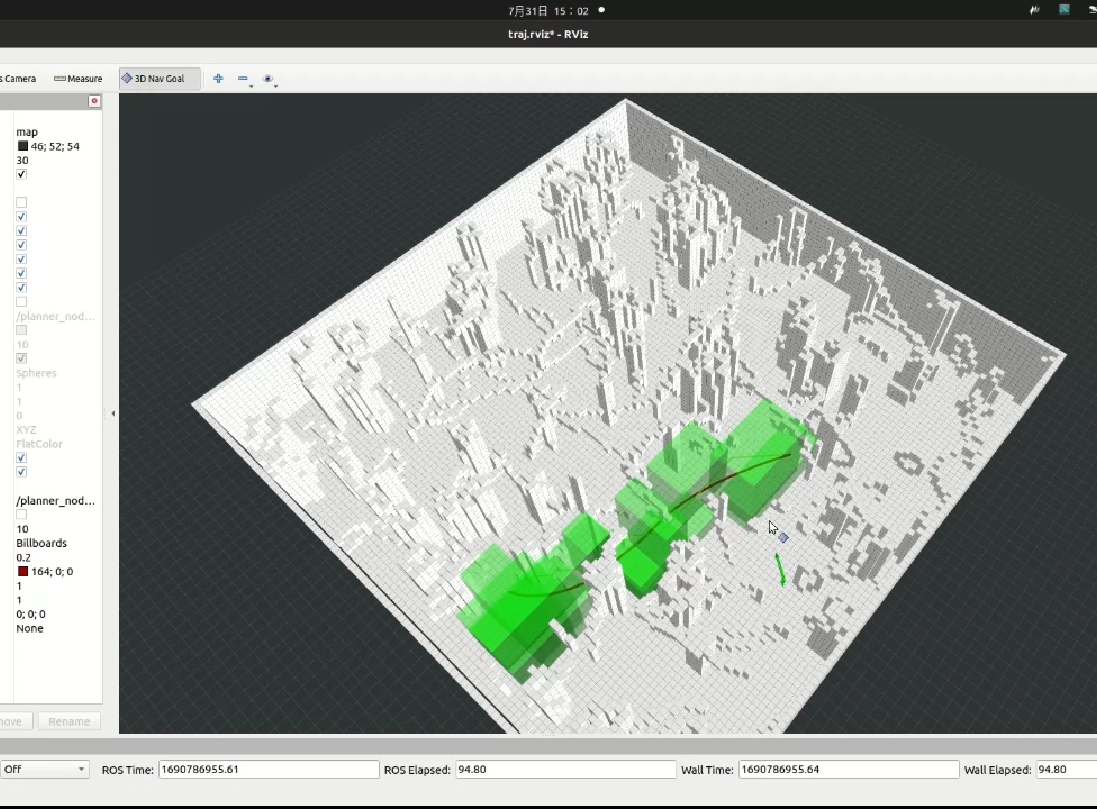
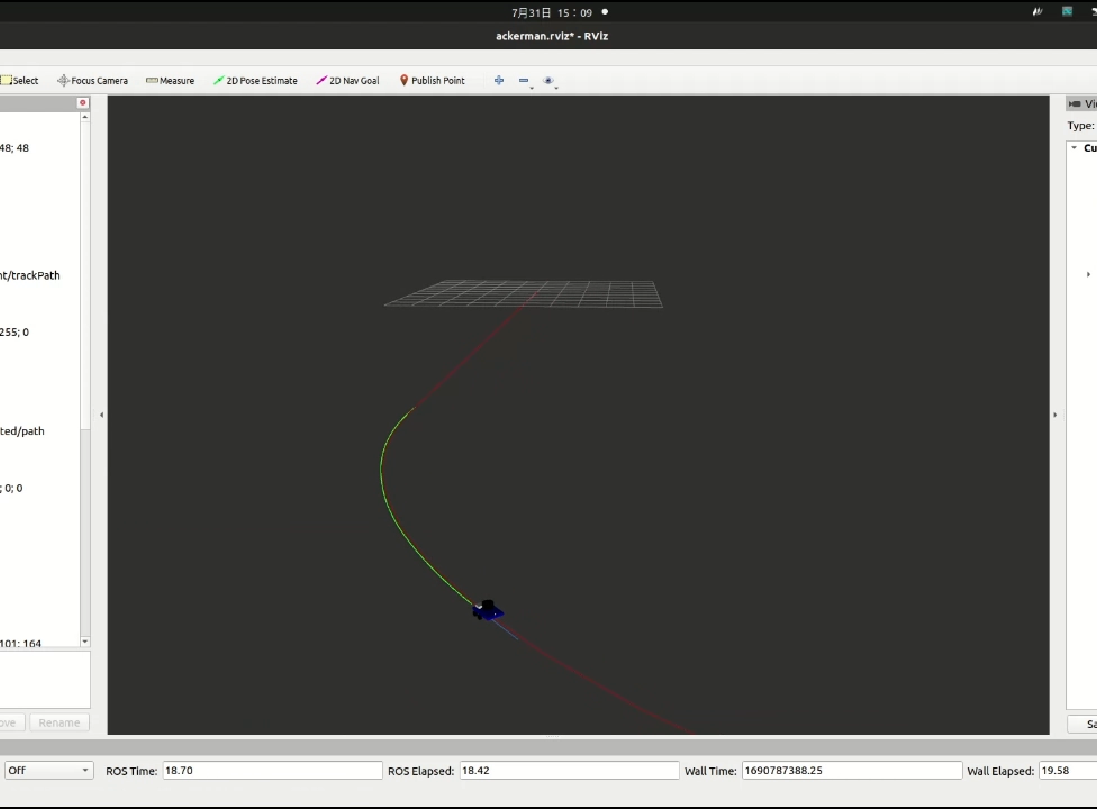
现就读于上海大学机电工程于自动化学院,专业为控制理论与控制工程,研究方向为智能优化算法。目前发表了一篇EI会议。参加过一些比赛,如南疆乐博杯的购物机器人比赛,利用stm32控制小车。通过比赛学习了C++,python, opencv,和一些图像方面的算法。自己在ros上做了阿克曼地盘的纯跟踪,LQR,MPC的仿真,并看了faster planner,teb的文献和源码,复现了带安全走廊的轨迹优化算法。同时也了解了一些自动驾驶里面的EM planner
项目经验
现就读于上海大学机电工程于自动化学院,专业为控制理论与控制工程,研究方向为智能优化算法。目前发表了一篇EI会议。参加过一些比赛,如南疆乐博杯的购物机器人比赛,利用stm32控制小车。通过比赛学习了C++,python, opencv,和一些图像方面的算法。自己在ros上做了阿克曼地盘的纯跟踪,LQR,MPC的仿真,并看了faster planner,teb的文献和源码,复现了带安全走廊的轨迹优化算法。同时也了解了一些自动驾驶里面的EM planner。
团队情况
整包服务:
其他开发
负责人:
算法工程师
团队成员:
产品经理
回车
有团队 · 可整包
算法工程师 · 1年经验 · 上海大学
0
累计接单
0
用户评价
0
被收藏
信用行为
0
接单数
0
评价数
0
收藏数
技术能力
现就读于上海大学机电工程于自动化学院,专业为控制理论与控制工程,研究方向为智能优化算法。目前发表了一篇EI会议。参加过一些比赛,如南疆乐博杯的购物机器人比赛,利用stm32控制小车。通过比赛学习了C++,python, opencv,和一些图像方面的算法。自己在ros上做了阿克曼地盘的纯跟踪,LQR,MPC的仿真,并看了faster planner,teb的文献和源码,复现了带安全走廊的轨迹优化算法。同时也了解了一些自动驾驶里面的EM planner
项目经验
现就读于上海大学机电工程于自动化学院,专业为控制理论与控制工程,研究方向为智能优化算法。目前发表了一篇EI会议。参加过一些比赛,如南疆乐博杯的购物机器人比赛,利用stm32控制小车。通过比赛学习了C++,python, opencv,和一些图像方面的算法。自己在ros上做了阿克曼地盘的纯跟踪,LQR,MPC的仿真,并看了faster planner,teb的文献和源码,复现了带安全走廊的轨迹优化算法。同时也了解了一些自动驾驶里面的EM planner。
团队情况
服务范围:
团队构成:
负责人(算法工程师)
|
核心队员:产品经理

 立即沟通


