路径规划
微信扫码沟通,客服可协助直接对接工程师;如当前档期不合,也可继续推荐相似案例作者。
案例介绍
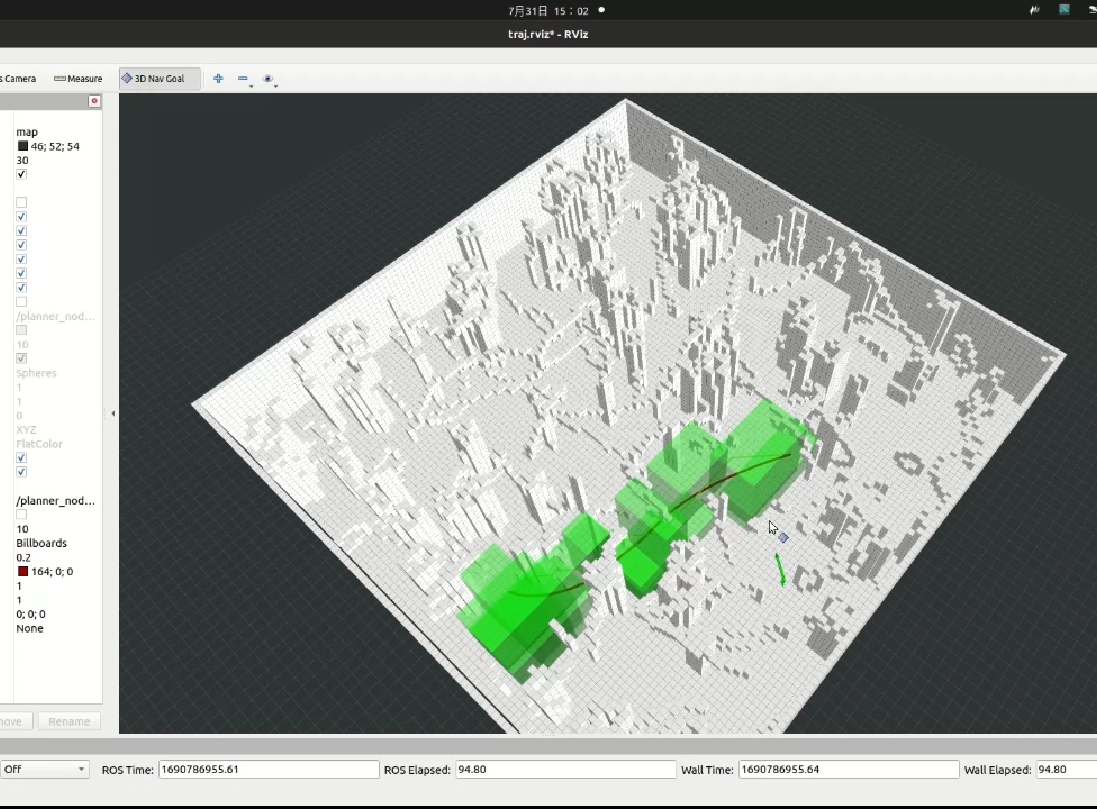
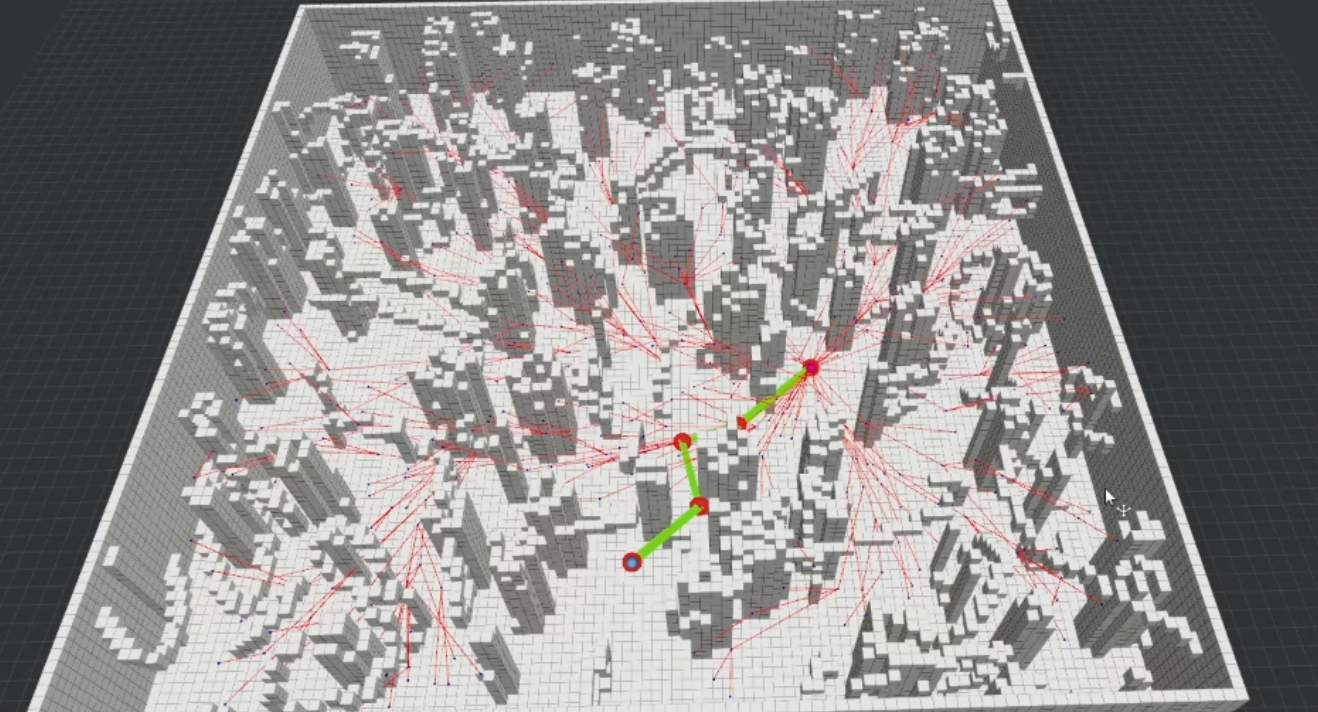
在日常生活中,无论是人类还是机器,我们都需要在复杂的环境里找到从一点到另一点的路径。对于机器,尤其是那些需要在动态环境中自主移动的机器,路径规划成为了一个关键的技术挑战。路径规划可以分为两大类:全局路径规划和局部路径规划。全局路径规划:这种规划方法通常在地图上进行,使用如A*算法、Dijkstra算法等,来计算从起点到终点的最短或最优路径。局部路径规划:也被称为反应式规划,它更侧重于实时处理。局部路径规划算法,如人工势场法、动态窗口法等,能够快速响应环境变化,为机器提供即时的导航决策。
路径规划
联系该工程师

微信扫码,建群沟通
案例介绍
在日常生活中,无论是人类还是机器,我们都需要在复杂的环境里找到从一点到另一点的路径。对于机器,尤其是那些需要在动态环境中自主移动的机器,路径规划成为了一个关键的技术挑战。路径规划可以分为两大类:全局路径规划和局部路径规划。全局路径规划:这种规划方法通常在地图上进行,使用如A*算法、Dijkstra算法等,来计算从起点到终点的最短或最优路径。局部路径规划:也被称为反应式规划,它更侧重于实时处理。局部路径规划算法,如人工势场法、动态窗口法等,能够快速响应环境变化,为机器提供即时的导航决策。
案例图片
相似案例推荐
-
壹沓科技CubeRPA
承担RPA项目重构owner,CubeRPA通过模拟人的界面
-
jaka机器人控制软件
为客户定制一款机械臂控制软件,所控制的机器人型号为Jaka
-
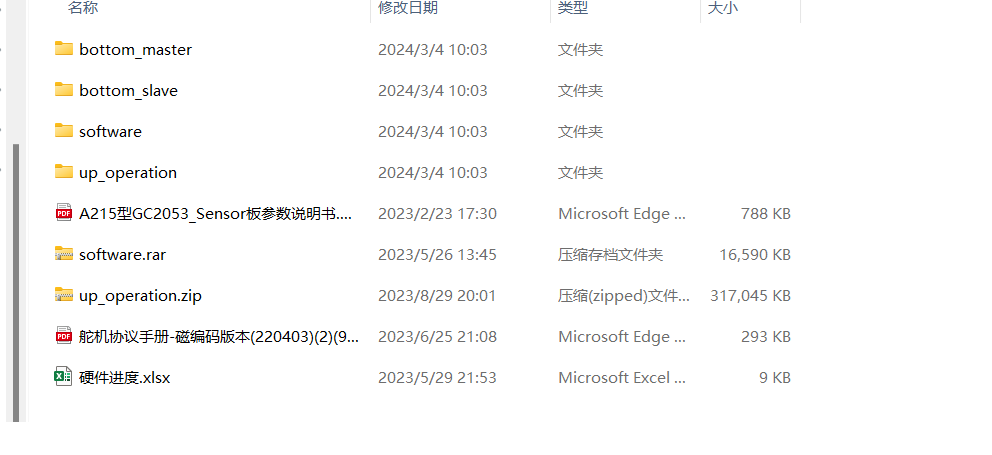
多自由度机器人系统
作为总工程师,本人在此工程中完成了需求分析、软件架构设计、硬
-
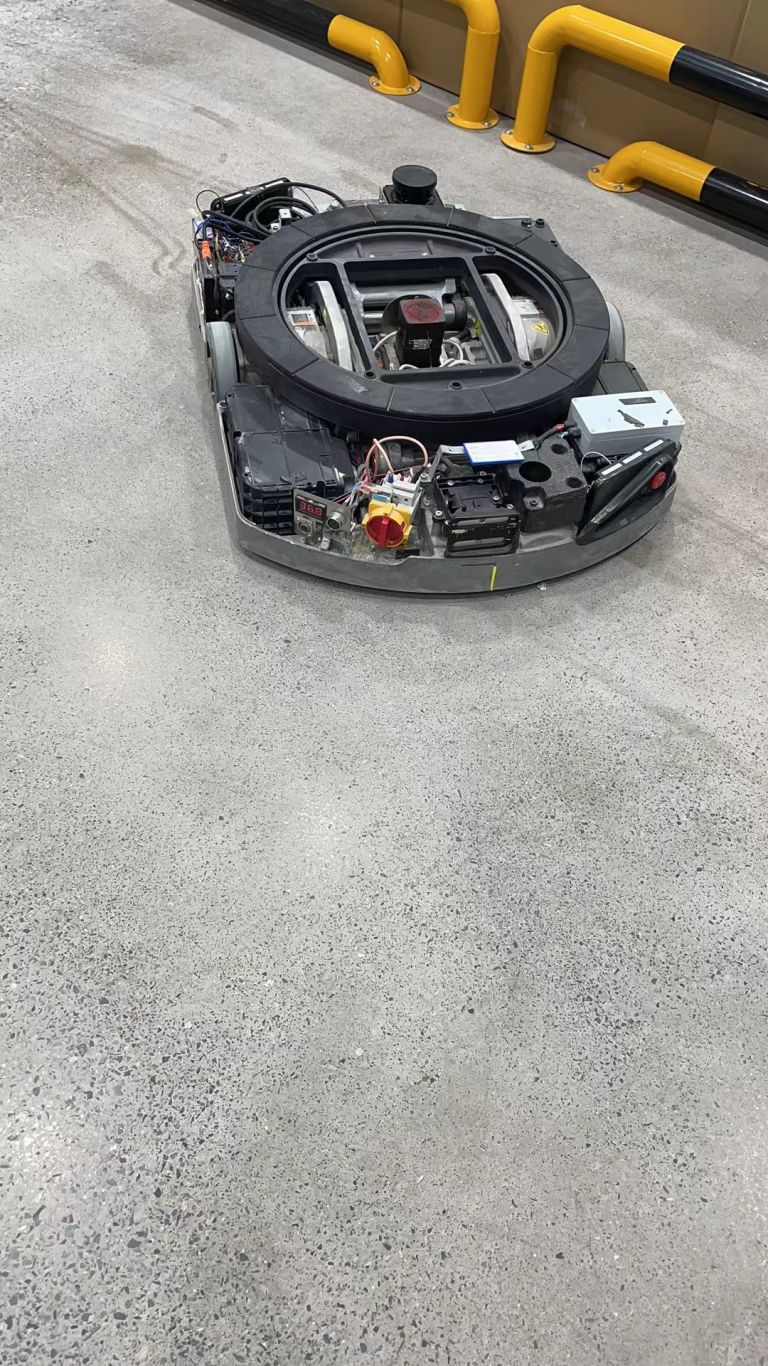
料架识别
使用2D激光对料架进行识别,在ARM架构开发识别程,识别结果
-
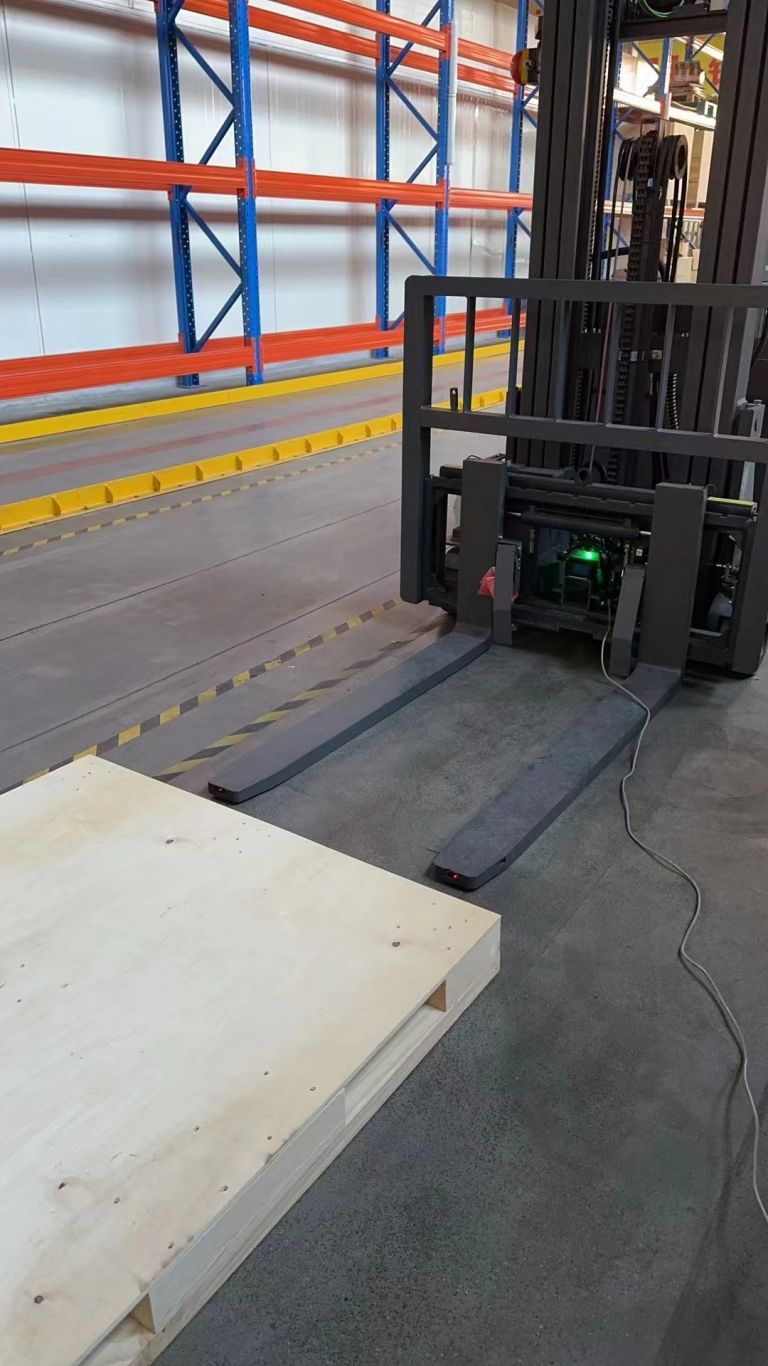
栈板识别
使用3D相机对两孔栈板进行识别和定位,识别数据传给导航程序后
-
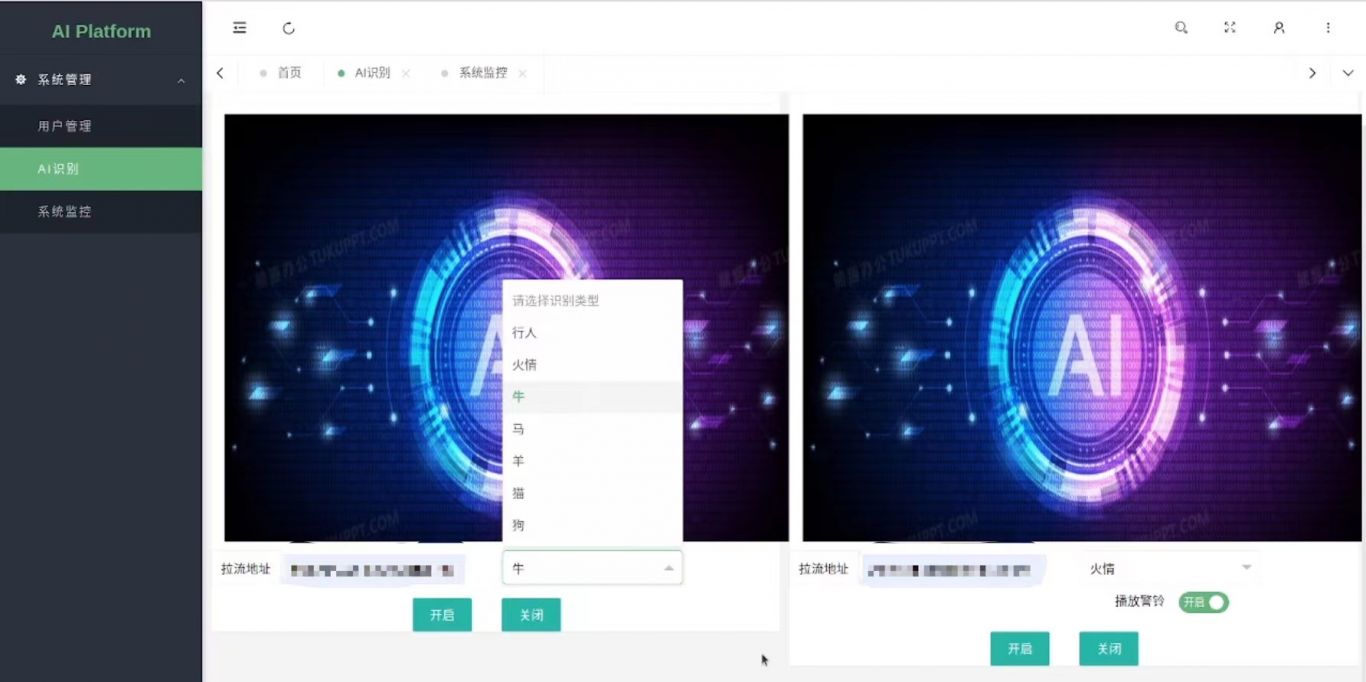
yolov8检测web服务端
yolov8检测web服务端: 1. 具有用户管理页面、y
1小时精推人才
需求方专属客服,免费梳理匹配

扫码加微信 · 客服人工对接
