周则兴
规控算法工程师
先导智能 · 5年经验
日薪:
¥500/8h
地点:
无锡 全区
时间:
下班后周六周日
信用行为
0
接单数
0
评价数
0
收藏数
技术能力
qt c++ linux程序开发熟练,eigen库熟悉
cmake熟悉
github gitee程序管理熟练
vscode pycharm anaconda python程序开发熟悉,resnet,yolov5v8x,图像分类,图像检测开发熟悉,
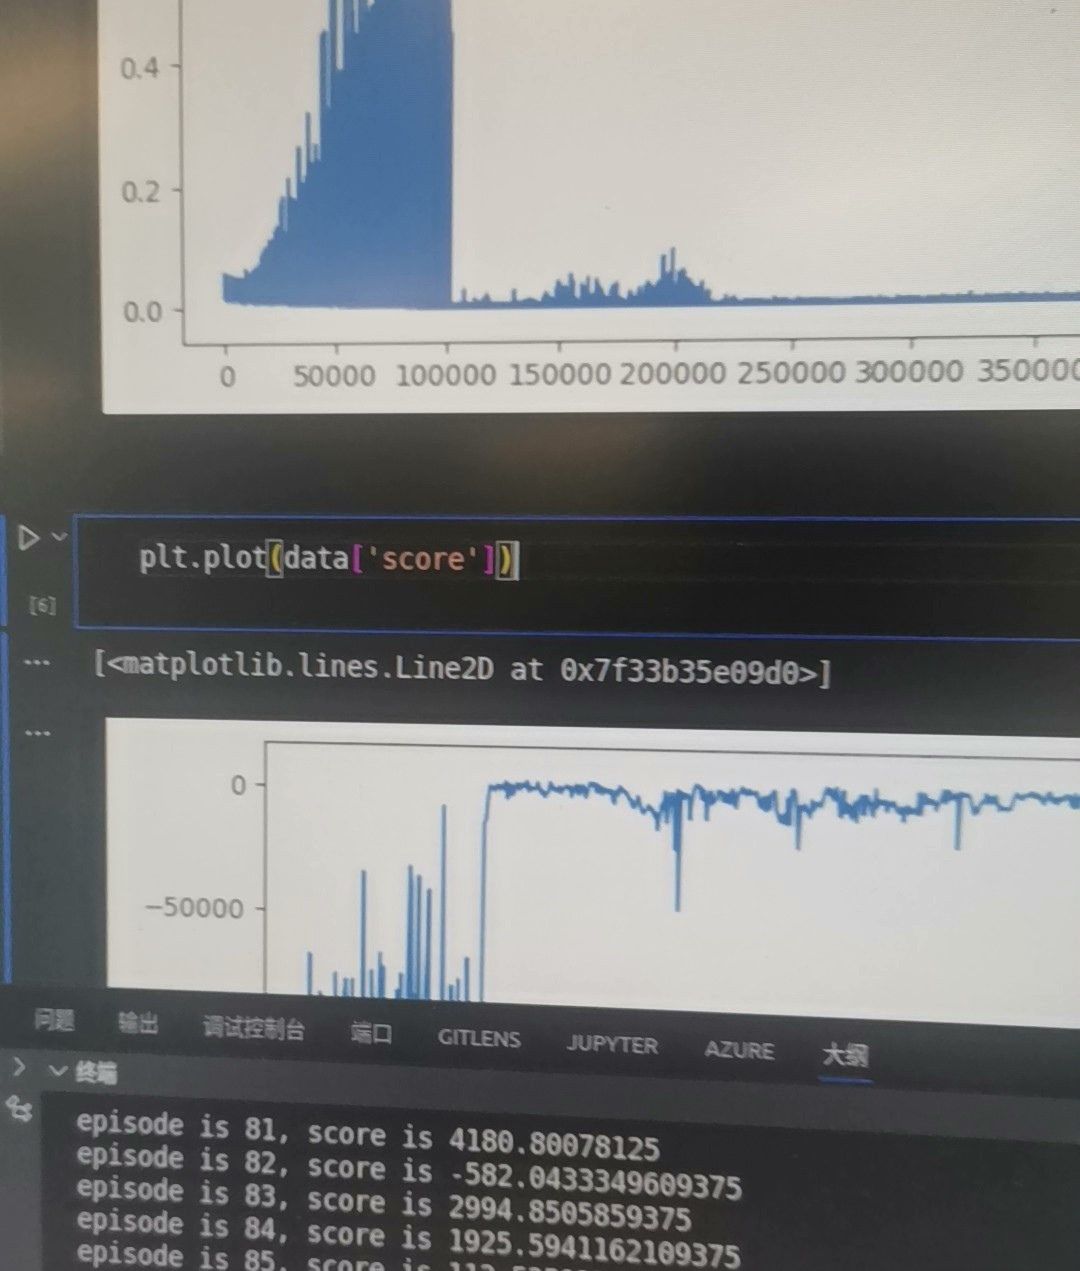
dqn ppo ddpg td3 a3c 等强化学习算法开发熟练,
python算法开发熟练
lightgbm xgboost等机器学习算法开发熟练
数据预处理熟练
串口、socket等通信程序开发熟练,zeromq通信熟练
cmake熟悉
github gitee程序管理熟练
vscode pycharm anaconda python程序开发熟悉,resnet,yolov5v8x,图像分类,图像检测开发熟悉,
dqn ppo ddpg td3 a3c 等强化学习算法开发熟练,
python算法开发熟练
lightgbm xgboost等机器学习算法开发熟练
数据预处理熟练
串口、socket等通信程序开发熟练,zeromq通信熟练
项目经验
小型室内两轮无人车规控算法开发:pid转向控制,速度控制,深度强化学习dqn ppo ddpg ddpgfd算法跟踪控制,速度控制,转速rpm控制。
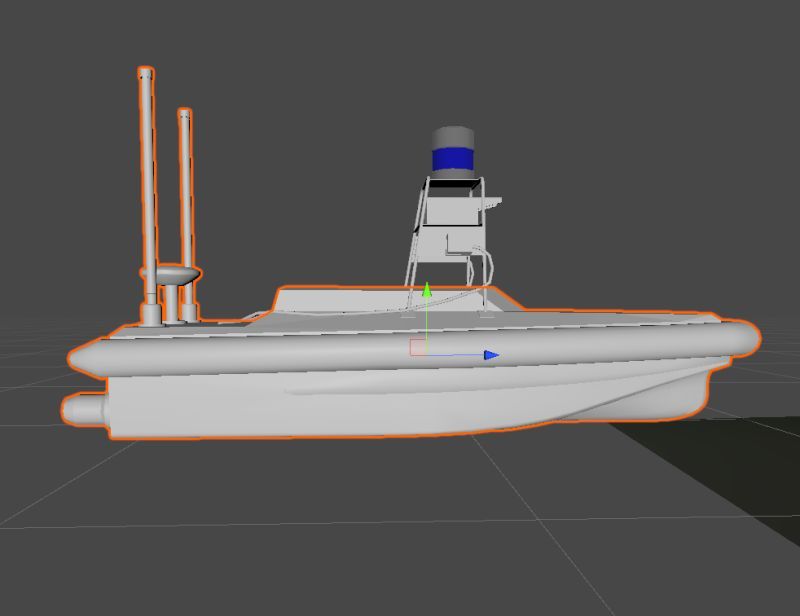
小型测绘水面无人艇规控算法开发:pid ddpg路径跟踪控制,速度控制,转速控制,避障规划。2020,2023年分别获得多项全国水面无人艇比赛第一名和第三名。
小型测绘水面无人艇规控算法开发:pid ddpg路径跟踪控制,速度控制,转速控制,避障规划。2020,2023年分别获得多项全国水面无人艇比赛第一名和第三名。
案例展示 全部案例 >
周则兴
规控算法工程师 · 5年经验 · 先导智能
0
累计接单
0
用户评价
0
被收藏
信用行为
0
接单数
0
评价数
0
收藏数
技术能力
qt c++ linux程序开发熟练,eigen库熟悉
cmake熟悉
github gitee程序管理熟练
vscode pycharm anaconda python程序开发熟悉,resnet,yolov5v8x,图像分类,图像检测开发熟悉,
dqn ppo ddpg td3 a3c 等强化学习算法开发熟练,
python算法开发熟练
lightgbm xgboost等机器学习算法开发熟练
数据预处理熟练
串口、socket等通信程序开发熟练,zeromq通信熟练
cmake熟悉
github gitee程序管理熟练
vscode pycharm anaconda python程序开发熟悉,resnet,yolov5v8x,图像分类,图像检测开发熟悉,
dqn ppo ddpg td3 a3c 等强化学习算法开发熟练,
python算法开发熟练
lightgbm xgboost等机器学习算法开发熟练
数据预处理熟练
串口、socket等通信程序开发熟练,zeromq通信熟练
项目经验
小型室内两轮无人车规控算法开发:pid转向控制,速度控制,深度强化学习dqn ppo ddpg ddpgfd算法跟踪控制,速度控制,转速rpm控制。
小型测绘水面无人艇规控算法开发:pid ddpg路径跟踪控制,速度控制,转速控制,避障规划。2020,2023年分别获得多项全国水面无人艇比赛第一名和第三名。
小型测绘水面无人艇规控算法开发:pid ddpg路径跟踪控制,速度控制,转速控制,避障规划。2020,2023年分别获得多项全国水面无人艇比赛第一名和第三名。

 立即沟通


