serser的案例列表
作者:serser · 共 2 个案例
自主探索建图/红外热像仪标定
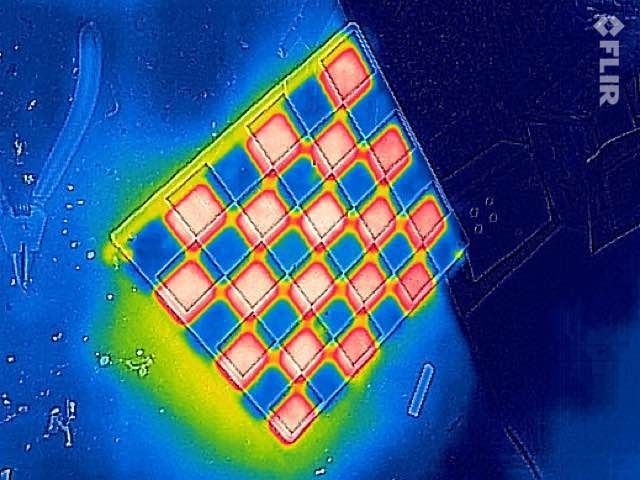
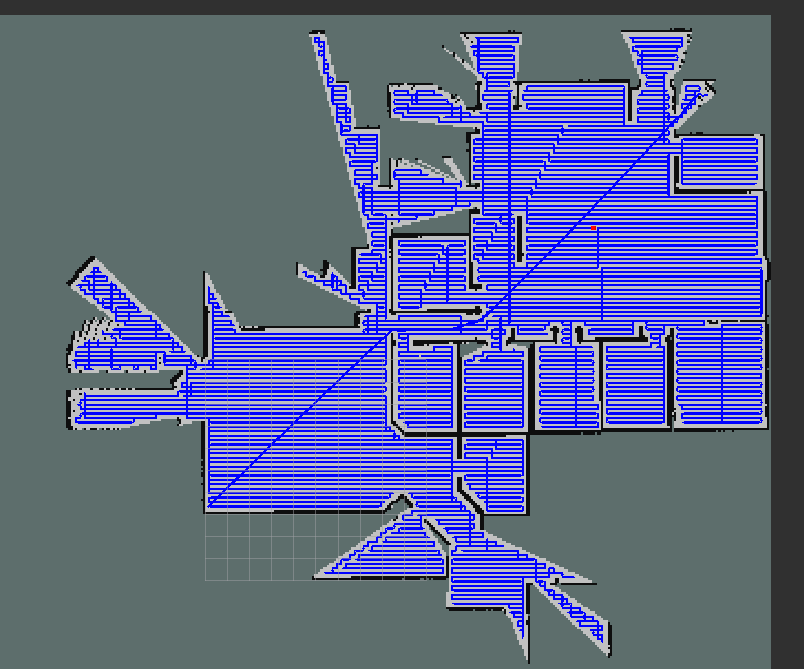
自主探索建图: 扫地机器人在未知区域内自行规划路径,自己规划可行走路径,并在尽量短的时间内覆盖整个室内环境,路径规划方法采用RRT算法 红外热像仪标定: 可见光图像与红外图像融合前,对红外图像做预处理使之可以标定。




案例判断参考
serser的案例列表
自主探索建图/红外热像仪标定
自主探索建图: 扫地机器人在未知区域内自行规划路径,自己规划可行走路径,并在尽量短的时间内覆盖整个室内环境,路径规划方法采用RRT算法 红外热像仪标定: 可见光图像与红外图像融合前,对红外图像做预处理使之可以标定。...


