我吃番茄的案例列表
作者:我吃番茄 · 共 3 个案例
视觉导航四旋翼无人机
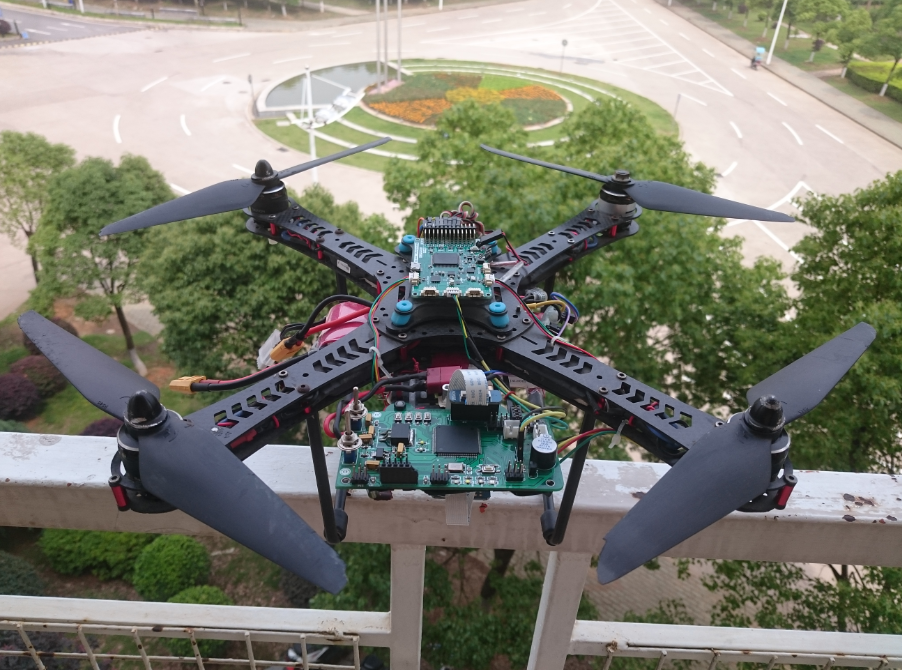
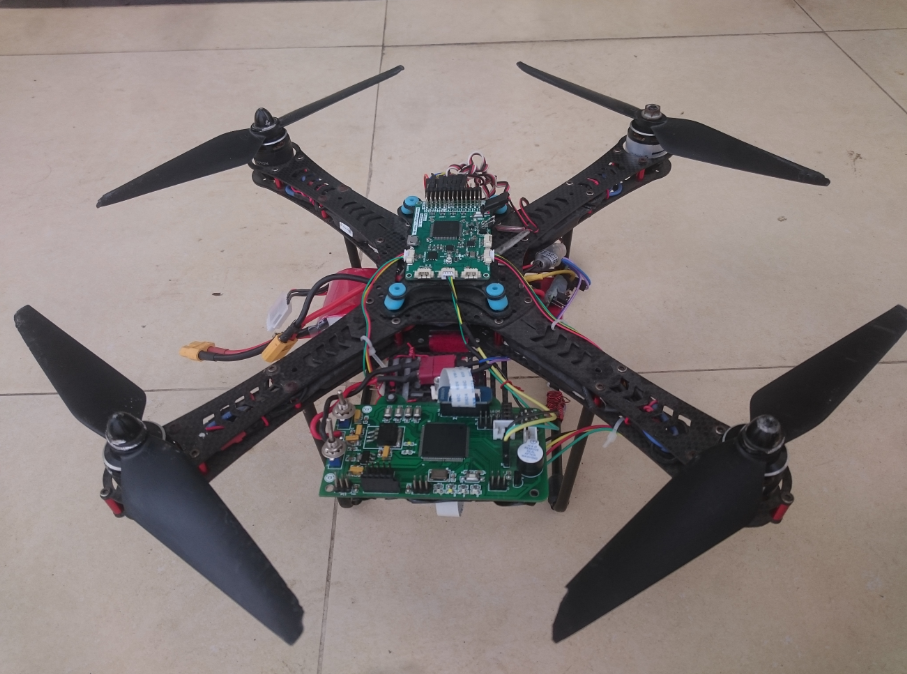
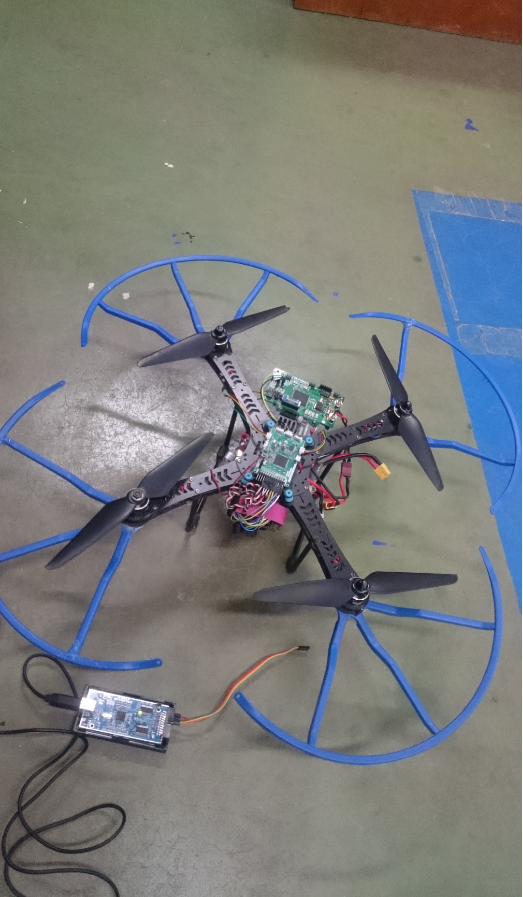
本系统设计制作了一架安装有摄像头并能在白色背景黑色引导线下自主寻线飞行的四旋翼飞行器。该飞行器主要分为机械结构部分和电子电路部分,合理的机械结构为飞行器提供起飞的动力和条件,电子电路包括飞行控制模块和图像检测循迹模块这两个部分。四旋翼飞行器的飞控模块使用的是ST公司的STM32F407芯片作为主控,主要用于四旋翼飞行器飞行姿态的解算、飞行器自身稳定控制以及寻迹过程中自主飞行控制等;循迹模块使用的是飞思卡尔公司的K60芯片为控制器,在通过高速DMA传输获得摄像头OV7620采集到的图像信息后,处理图像信息得到用于寻迹控制的参数,再通过USART传给飞控用于自主控制。同时,飞行器根据期望飞行姿态对
案例判断参考
我吃番茄的案例列表
视觉导航四旋翼无人机
本系统设计制作了一架安装有摄像头并能在白色背景黑色引导线下自主寻线飞行的四旋翼飞行器。该飞行器主要分为机械结构部分和电子电路部分,合理的机械结构为飞行器提供起飞的动力和条件,电子电路包括飞行控制模块和图像检测循迹模块这两个部分。四旋翼飞行器的飞控模块使用的是ST公司的STM32F407芯片作为主控,主要用于四旋翼飞行器飞行姿态的解算、飞行器自身稳定控制以及寻迹过程中自主飞行控制等;循迹模块使用的是飞思卡尔公司的K60芯片为控制器,在通过高速DMA传输获得摄像头OV7620采集到的图像信息后,处理图像信息得到用于寻迹控制的参数,再通过USART传给飞控用于自主控制。同时,飞行器根据期望飞行姿态对...


