Sterne的案例列表
车内雷达CPD
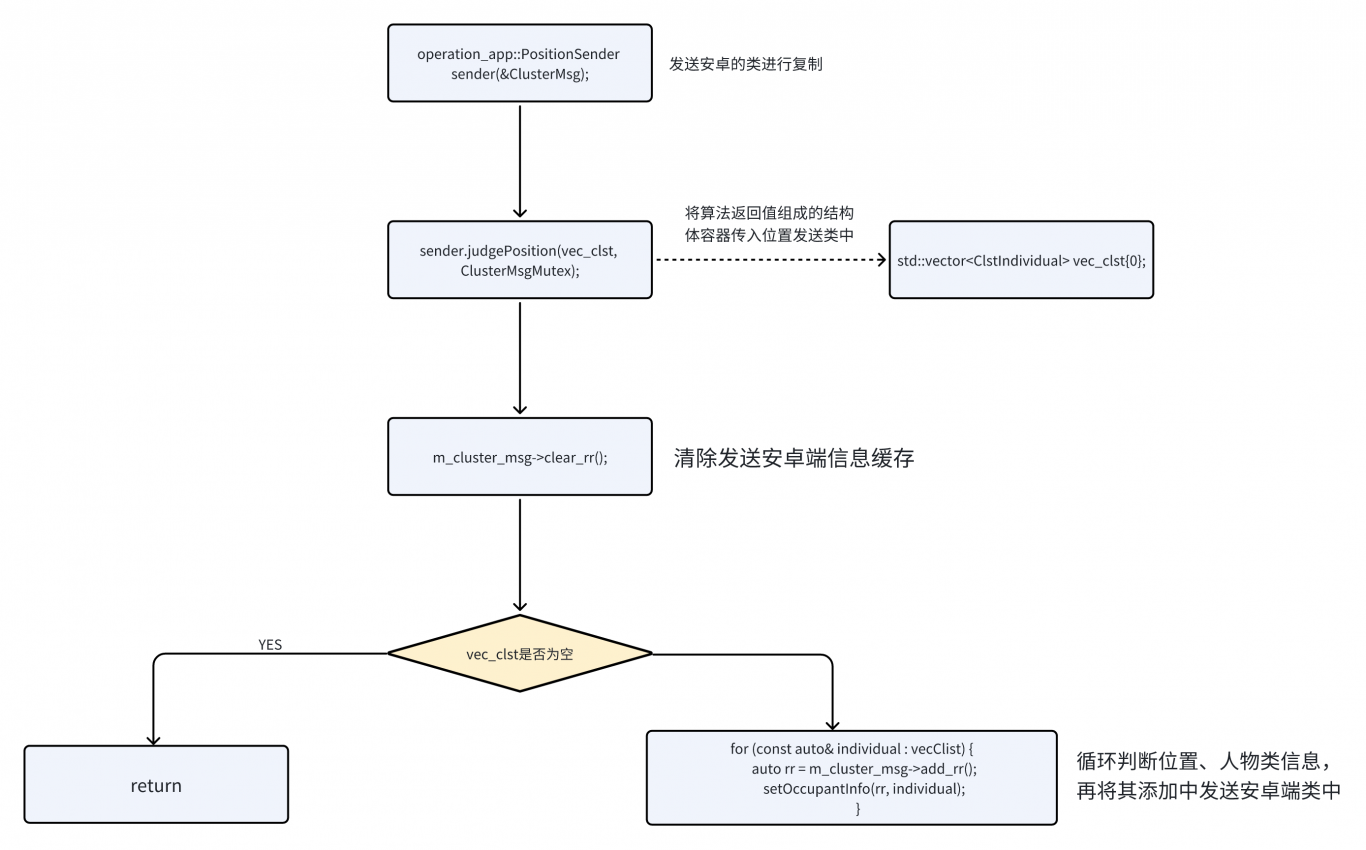
雷达CPD算法,主要用于检测车内是否遗留儿童,并发出报警,本人在其中为处理算法信息,并将算法结果处理滤波后,上报至安卓端。 具体实现概括: 1. 初始化:通过构造函数和 init() 函数,对各项参数进行初始化,包括窗口大小和是否启用后座检测。 2. 乘员位置判断:judgePosition() 函数根据传入的乘员位置数据,确定乘员所处位置,并更新相应的过滤器。 3. 乘员信息设置:setOccupantInfo() 函数根据乘员的位置和其他属性,设置乘员的信息,包括乘员类型(司机、副驾驶、左后座、右后座)、呼吸频率和人员类型(成人或儿童)。 4. 中值滤波:medinFilterR
tof摄像头应用开发
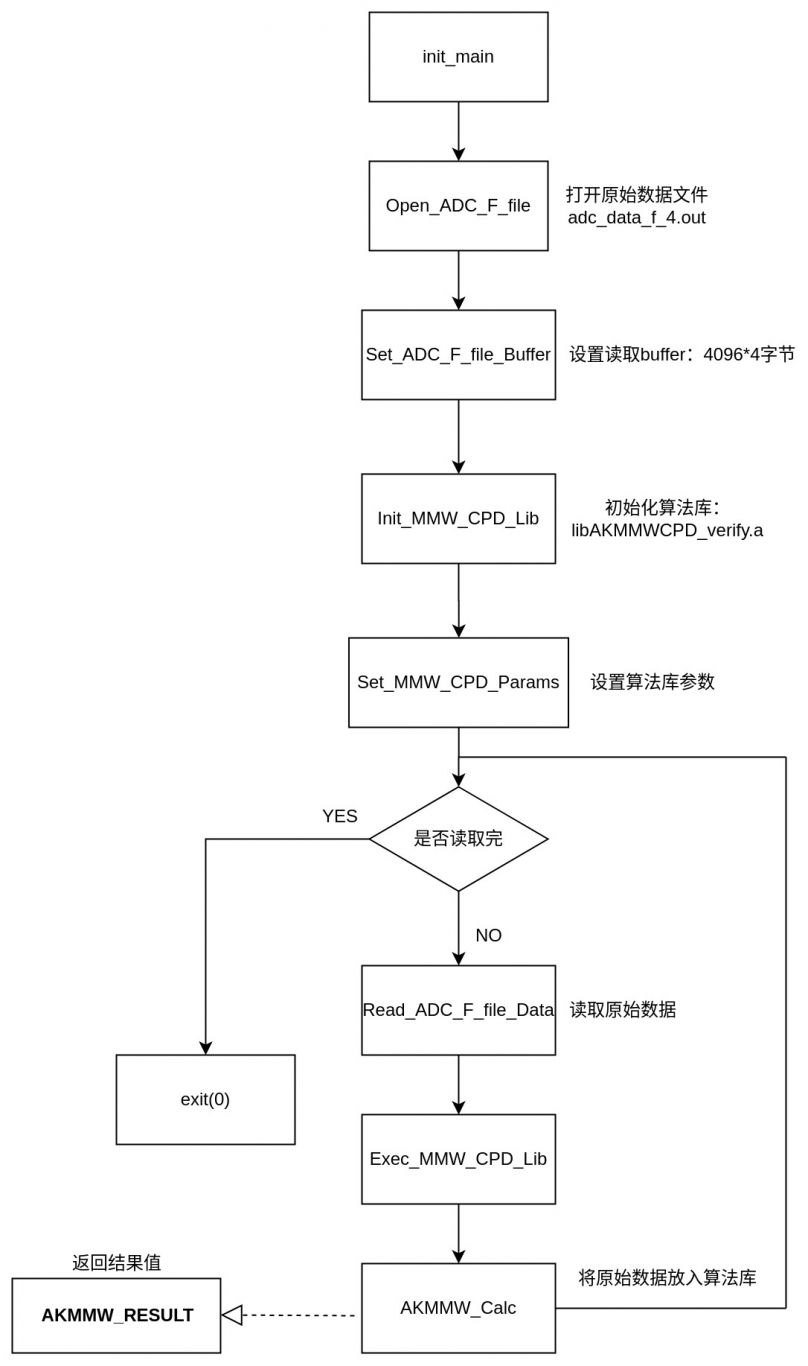
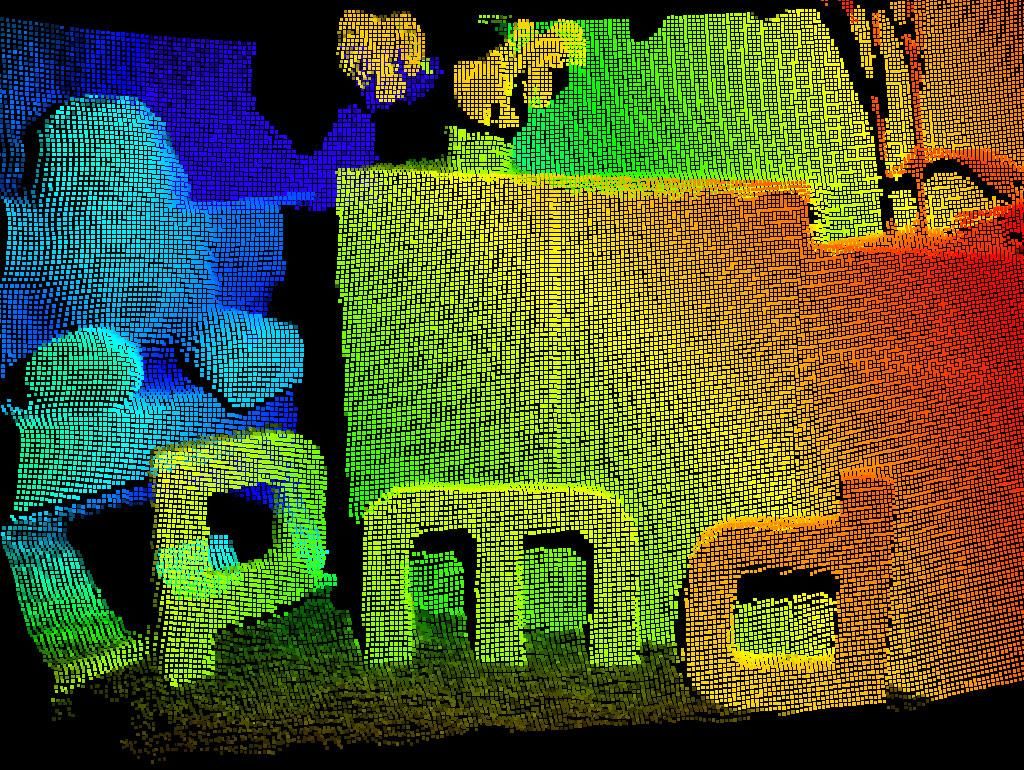
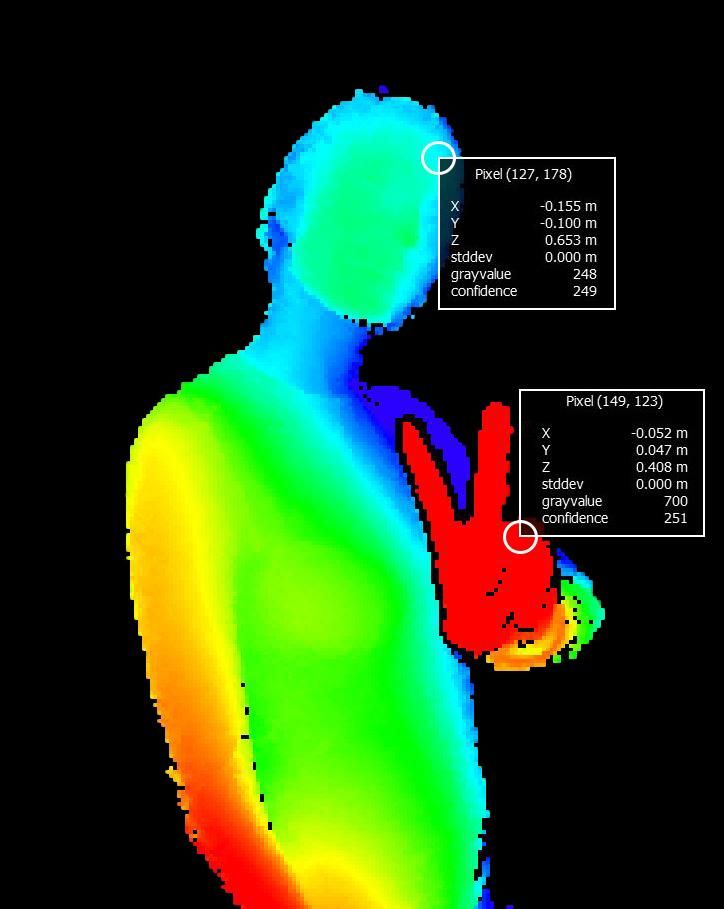
车载传感器方面参与了 TOF 摄像头的开发工作,主要负责 TOF 摄像头的生产校正流程开发、准确性检测方法开发(深度信息准确性)、图像格式转换(例如:row转为yuv420, raw16转为raw12)、数据进程间设备间传输开发、算法和平台适配接入等等。中间件开发方面,参与了传感器接入中间件和通信中间件的开发工作。tof camera接入中间件主要为因传感器众多,遂开发此中间件,使此中间件为传感器接入管理中心。
案例判断参考
Sterne的案例列表
车内雷达CPD
雷达CPD算法,主要用于检测车内是否遗留儿童,并发出报警,本人在其中为处理算法信息,并将算法结果处理滤波后,上报至安卓端。 具体实现概括: 1. 初始化:通过构造函数和 init() 函数,对各项参数进行初始化,包括窗口大小和是否启用后座检测。 2. 乘员位置判断:judgePosition() 函数根据传入的乘员位置数据,确定乘员所处位置,并更新相应的过滤器。 3. 乘员信息设置:setOccupantInfo() 函数根据乘员的位置和其他属性,设置乘员的信息,包括乘员类型(司机、副驾驶、左后座、右后座)、呼吸频率和人员类型(成人或儿童)。 4. 中值滤波:medinFilterR...
tof摄像头应用开发
车载传感器方面参与了 TOF 摄像头的开发工作,主要负责 TOF 摄像头的生产校正流程开发、准确性检测方法开发(深度信息准确性)、图像格式转换(例如:row转为yuv420, raw16转为raw12)、数据进程间设备间传输开发、算法和平台适配接入等等。中间件开发方面,参与了传感器接入中间件和通信中间件的开发工作。tof camera接入中间件主要为因传感器众多,遂开发此中间件,使此中间件为传感器接入管理中心。...


