陈红胜的案例列表
全自动摆盘机
1.项目背景:应对分板机将PCB板分割后,对PCB板进行摆盘; 2.项目目标:精准的对PCB板摆盘,对PCB板进行分拣,与AGV对接,实现上下料无人操作; 3.项目描述: a.AGV提供空盘,通过空盘皮带输送给空盘堆栈,移栽机械手取空盘放入二次定位机构,等待龙门机械手摆盘; b.穿梭治具(固定)与穿梭治具(升降)交替进入分板机内取料,取料完成后,与PC交互扫码,PC向客户MES索要PCB板状态,龙门机械手通过PCB板状态进行摆盘,OK放入OK盘,NG放放NG盘。


南京蜂巢_叠片电芯X_Ray检测设备
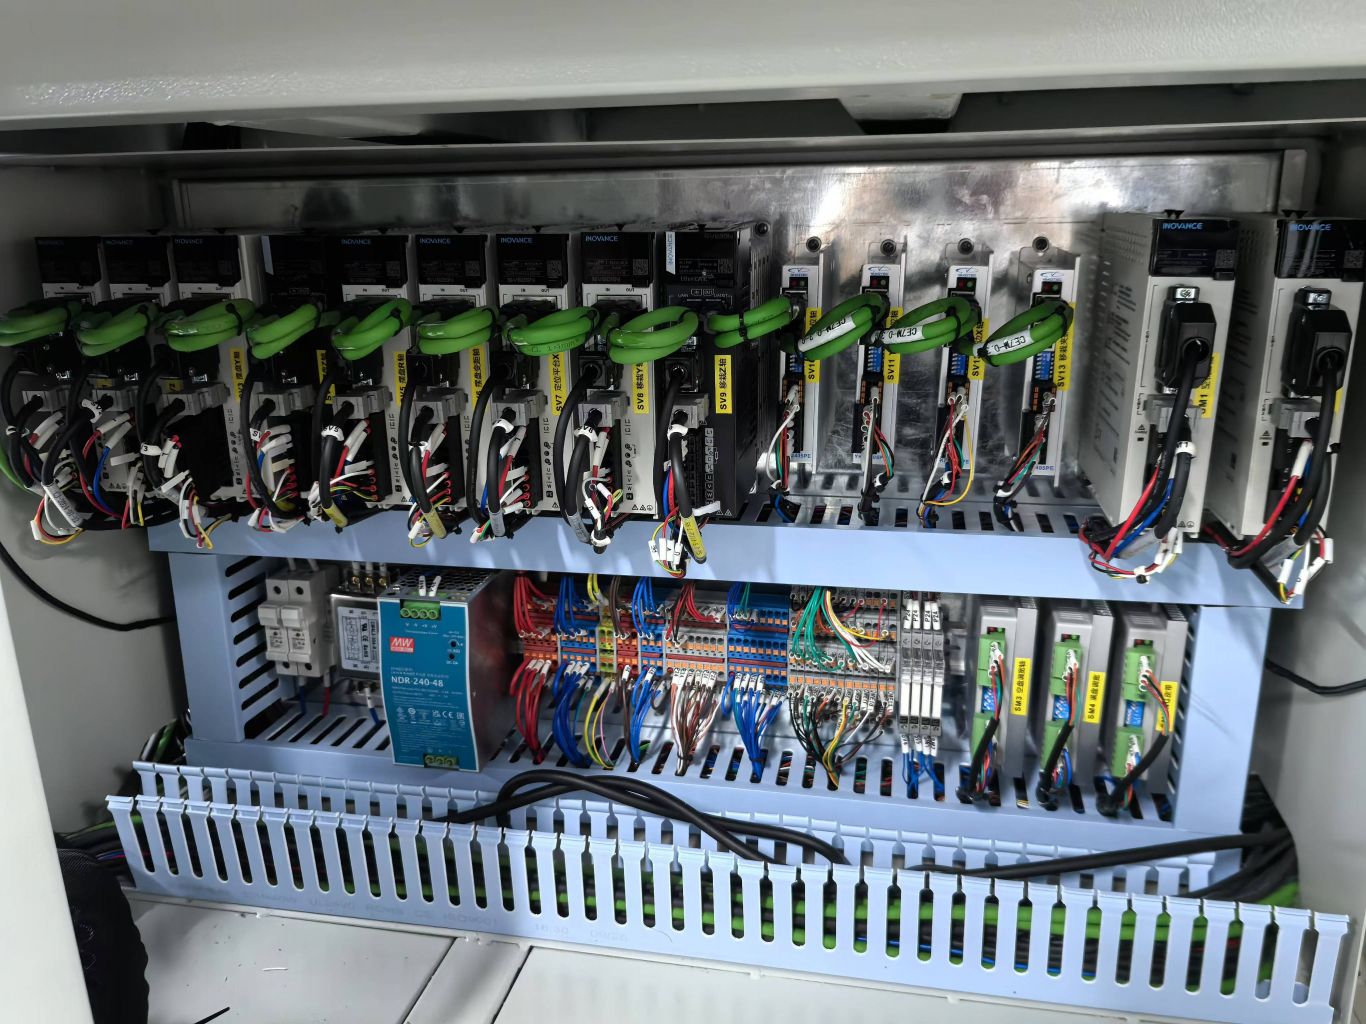
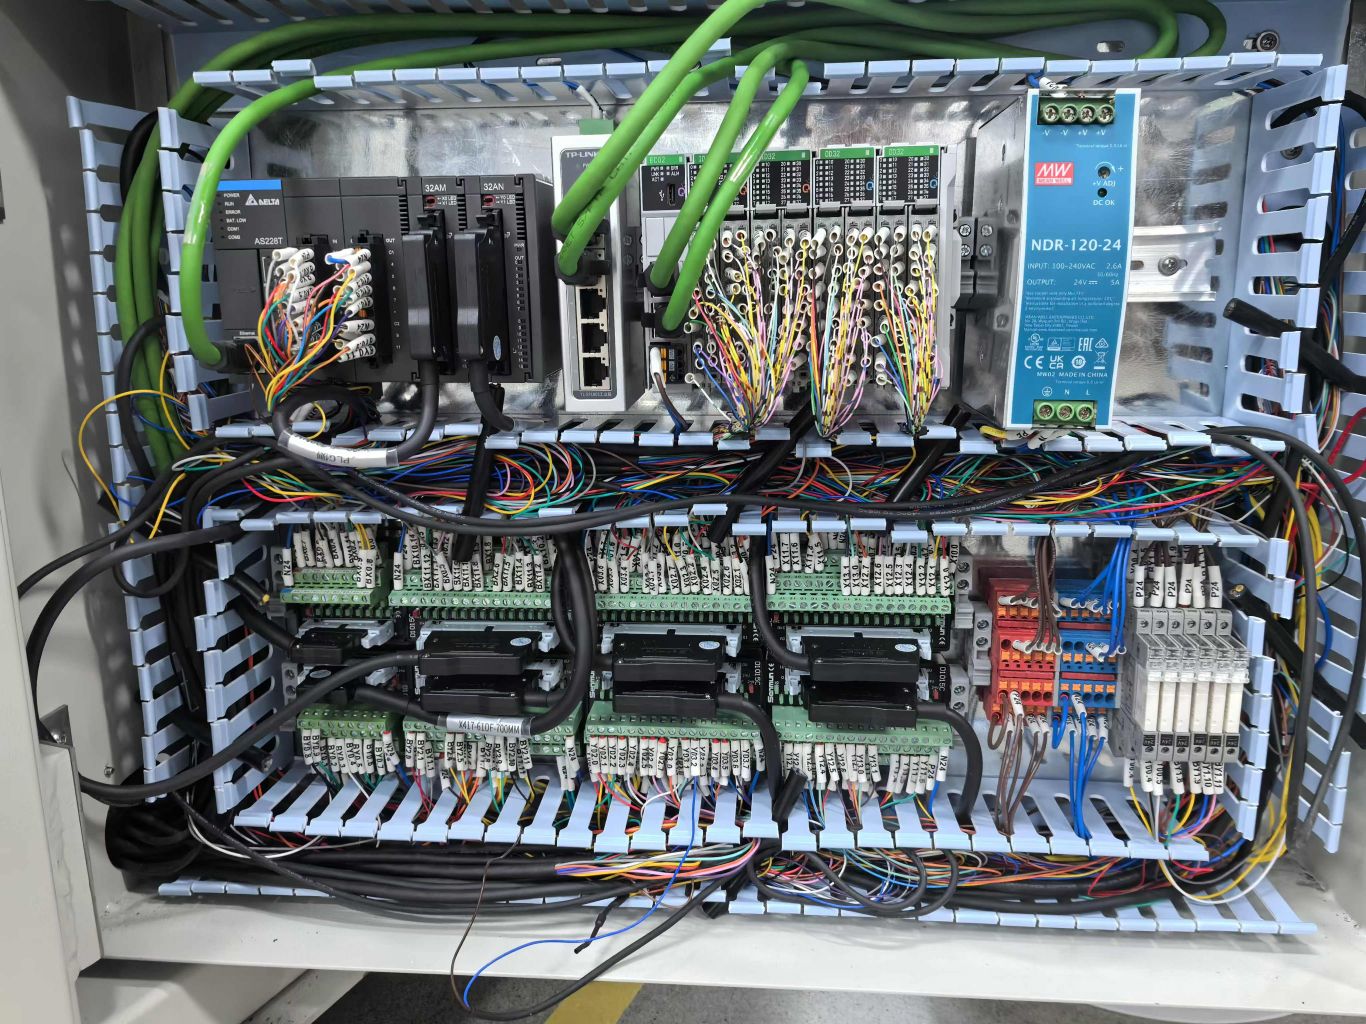
叠片电芯检测原理: 在一定的合适角度下对电芯的非极耳端两个角(也可兼容极耳端两角,不过极耳设计需满足一定条件)的适当位置进行X光透射成像,根据成像计算出相邻正负极片两端点的距离的投影值(正负极差),并将其与客户给定的叠片行间距与列间距计算出的AC投影值进行比较。 从而判断电芯的OK和NG,来实现电芯质量的管控。为了使管控更可靠,我们还增加了正、负 极同极差的检测来进一步管控电芯的质量。 电气布局描述:设备共分10个子模块,分别为: 1.进料主拉带; 2复测回料机械手; 3.复测出料机械手; 4.复测拉带; 5.扫码NG机械手; 6.检测NG机械手; 7.扫码NG拉带;

案例判断参考
陈红胜的案例列表
全自动摆盘机
1.项目背景:应对分板机将PCB板分割后,对PCB板进行摆盘; 2.项目目标:精准的对PCB板摆盘,对PCB板进行分拣,与AGV对接,实现上下料无人操作; 3.项目描述: a.AGV提供空盘,通过空盘皮带输送给空盘堆栈,移栽机械手取空盘放入二次定位机构,等待龙门机械手摆盘; b.穿梭治具(固定)与穿梭治具(升降)交替进入分板机内取料,取料完成后,与PC交互扫码,PC向客户MES索要PCB板状态,龙门机械手通过PCB板状态进行摆盘,OK放入OK盘,NG放放NG盘。...
南京蜂巢_叠片电芯X_Ray检测设备
叠片电芯检测原理: 在一定的合适角度下对电芯的非极耳端两个角(也可兼容极耳端两角,不过极耳设计需满足一定条件)的适当位置进行X光透射成像,根据成像计算出相邻正负极片两端点的距离的投影值(正负极差),并将其与客户给定的叠片行间距与列间距计算出的AC投影值进行比较。 从而判断电芯的OK和NG,来实现电芯质量的管控。为了使管控更可靠,我们还增加了正、负 极同极差的检测来进一步管控电芯的质量。 电气布局描述:设备共分10个子模块,分别为: 1.进料主拉带; 2复测回料机械手; 3.复测出料机械手; 4.复测拉带; 5.扫码NG机械手; 6.检测NG机械手; 7.扫码NG拉带; ...


