六足机器人运动规划
微信扫码沟通,客服可协助直接对接工程师;如当前档期不合,也可继续推荐相似案例作者。
案例介绍
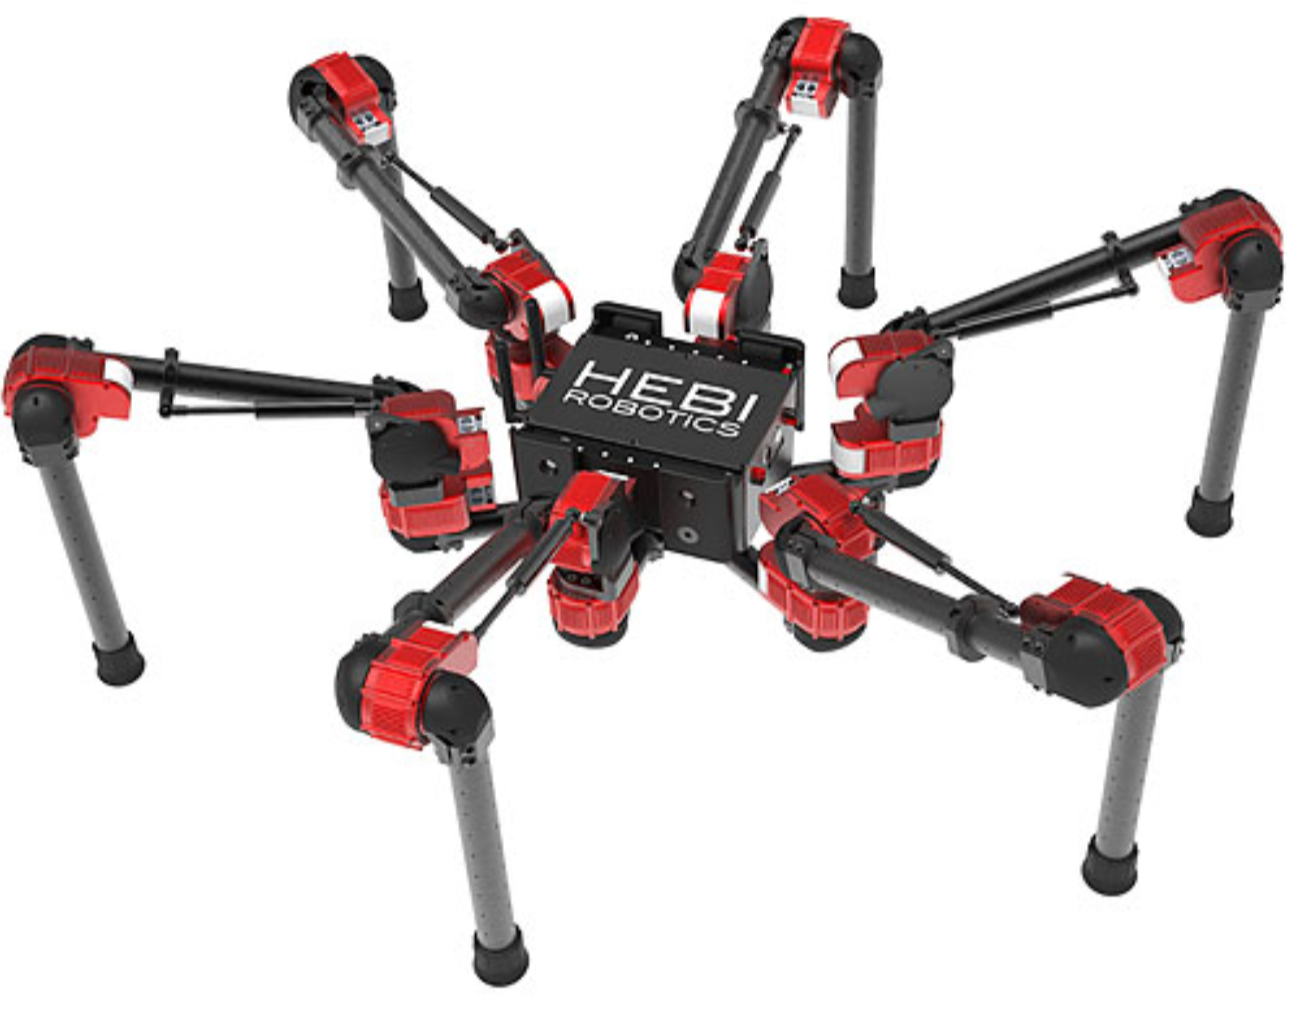
自主行走六足电动机器人
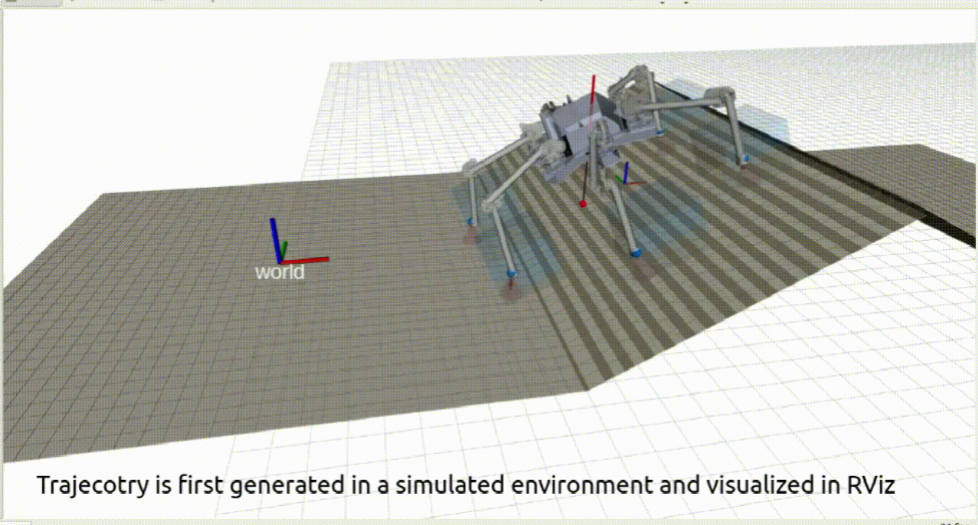
项目角色:核心骨干成员。该项目需求六足机器人在坡面、楼梯、草地等崎岖路面实现自主稳定行走,采用Realsense对地形信息进行采集和IMU进行状态估计获取当前机器人各运动单元的运动状态,通过动力学、运动学、足端触地摩擦力圆锥模型对机器人运动设定约束,采用非线性优化获得不同运动状态下的最优足端轨迹。本人在项目中所负责的工作有:
串联足式机器人运动学与动力学建模;
设计坡面地形姿态非线性系统优化策略;
设计六足机器人步态并用遥控器控制机器人切换步态;
基于ROS的图像感知、运动规划多节点软件系统设计。
项目角色:核心骨干成员。该项目需求六足机器人在坡面、楼梯、草地等崎岖路面实现自主稳定行走,采用Realsense对地形信息进行采集和IMU进行状态估计获取当前机器人各运动单元的运动状态,通过动力学、运动学、足端触地摩擦力圆锥模型对机器人运动设定约束,采用非线性优化获得不同运动状态下的最优足端轨迹。本人在项目中所负责的工作有:
串联足式机器人运动学与动力学建模;
设计坡面地形姿态非线性系统优化策略;
设计六足机器人步态并用遥控器控制机器人切换步态;
基于ROS的图像感知、运动规划多节点软件系统设计。
六足机器人运动规划
联系该工程师

微信扫码,建群沟通
案例介绍
自主行走六足电动机器人
项目角色:核心骨干成员。该项目需求六足机器人在坡面、楼梯、草地等崎岖路面实现自主稳定行走,采用Realsense对地形信息进行采集和IMU进行状态估计获取当前机器人各运动单元的运动状态,通过动力学、运动学、足端触地摩擦力圆锥模型对机器人运动设定约束,采用非线性优化获得不同运动状态下的最优足端轨迹。本人在项目中所负责的工作有:
串联足式机器人运动学与动力学建模;
设计坡面地形姿态非线性系统优化策略;
设计六足机器人步态并用遥控器控制机器人切换步态;
基于ROS的图像感知、运动规划多节点软件系统设计。
案例图片
相似案例推荐
-

页面调整,短视频app
美术功底,让界面更好地服务用户。全心全意为用户服务。让我们为
-

短视频app,网页调整
美术功底,将ui界面设计更贴近人性。很好地完成了项目,我能力
-

手机端页面样式调整
负责前端页面,有美术功底。能力强,能够很好地完成任务。会H5
-

JimuGo
Jimugo主要是用来控制Jimugo智能机器人的APP,包
-

某RPA机器人自动化流程测试项目
主要完成基于RPA机器人自动化流程平台的功能测试,制定测试计
-

分选机器人
基于产线垃圾,对产线垃圾进行标注后的数据清洗,模型训练,修改
1小时精推人才
需求方专属客服,免费梳理匹配

扫码加微信 · 客服人工对接
