重型车辆的横纵向控制算法
微信扫码沟通,客服可协助直接对接工程师;如当前档期不合,也可继续推荐相似案例作者。
案例介绍
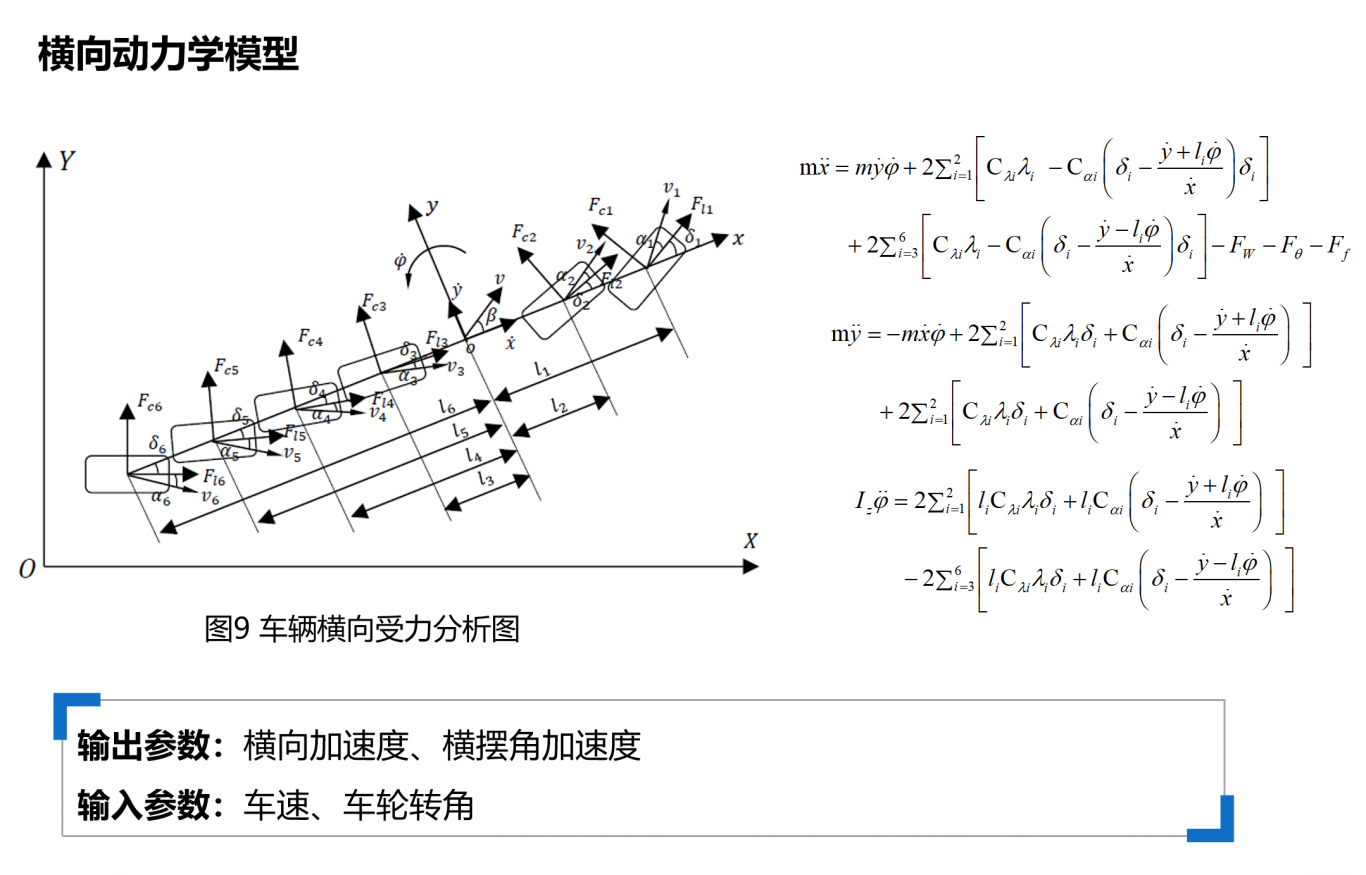
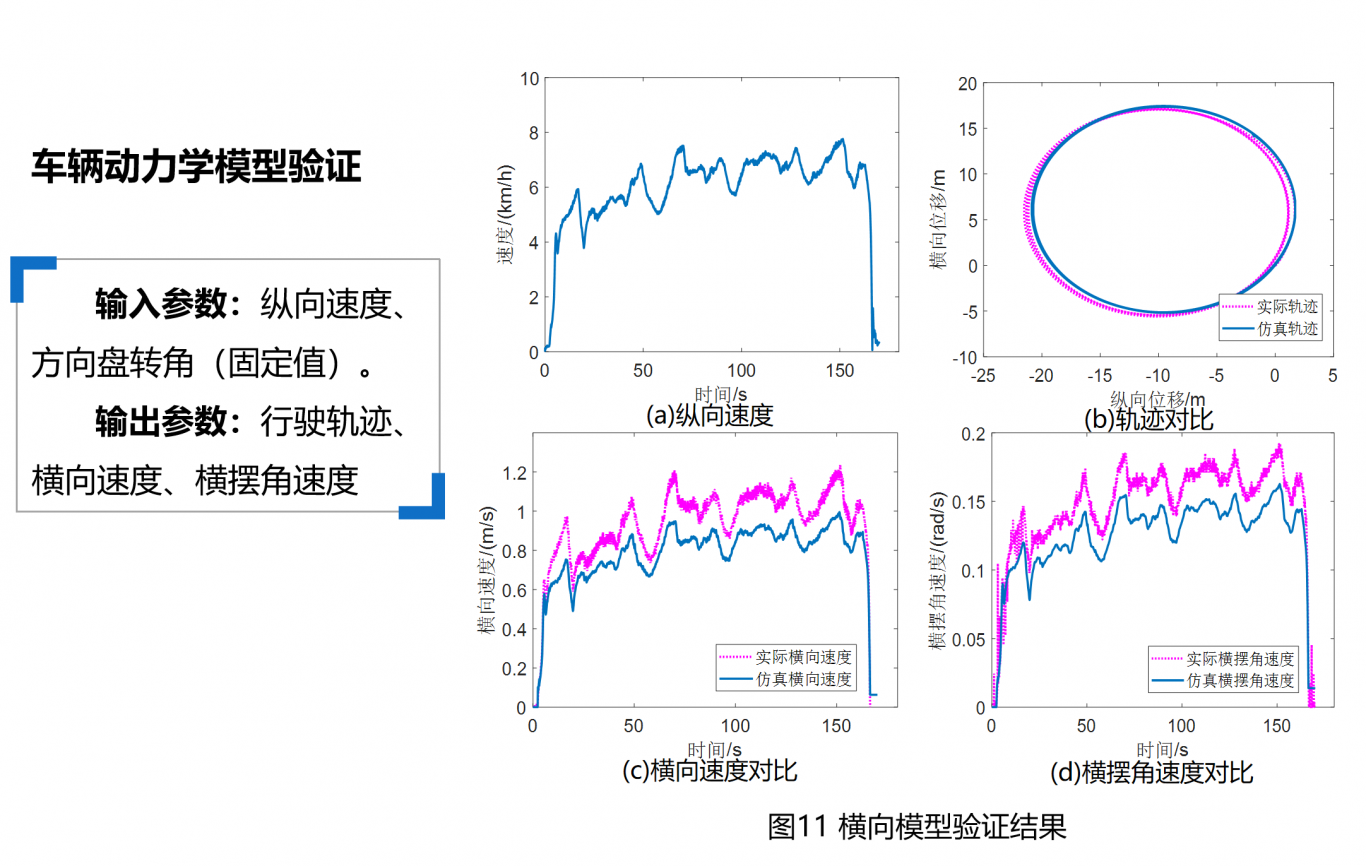
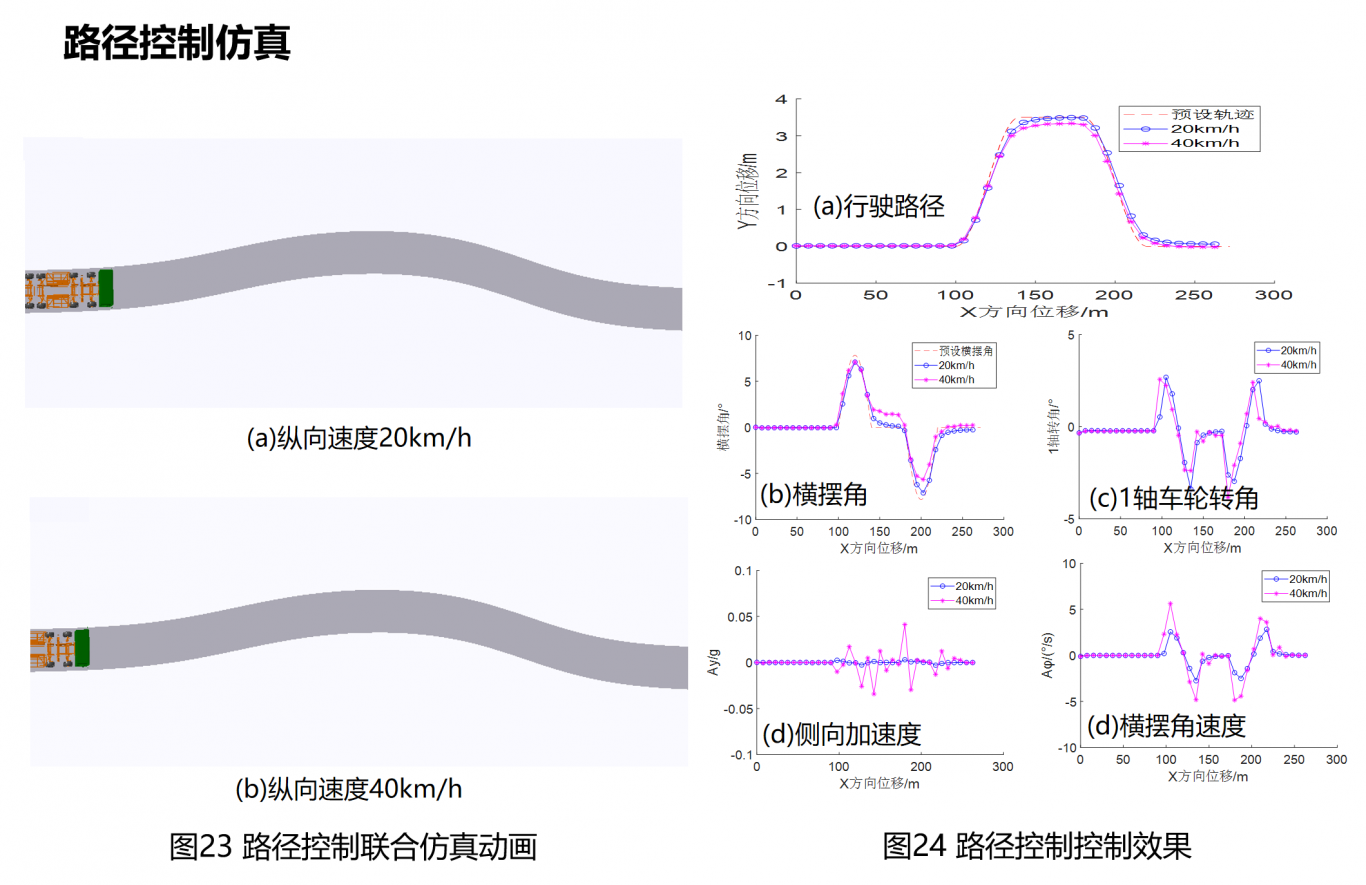
从重型车辆的动力学特点出发,设计了一种基于动态滑模控制的速度跟踪控制方法,推导了加速和减速的滑模控制律,证明了滑模控制律的渐进稳定,并使用了模糊逻辑实时调整滑模控制的增益系数,在实车上进行了速度跟踪控制试验,验证了速度跟踪控制方法的有效性。同时,针对重型车辆,设计了一种基于模型预测控制的路径跟踪控制方法,对车辆横向动力学模型进行了离散线性化,用其作为模型预测控制的预测模型,考虑车辆行驶条件,给出了约束边界,构造了优化目标函数,得到了路径跟踪控制的二次规划问题,基于LMS Motion和Maltab/Simulink联合仿真,仿真验证了所设计控制方法的有效性。


重型车辆的横纵向控制算法
联系该工程师
微信扫码,建群沟通
案例介绍
从重型车辆的动力学特点出发,设计了一种基于动态滑模控制的速度跟踪控制方法,推导了加速和减速的滑模控制律,证明了滑模控制律的渐进稳定,并使用了模糊逻辑实时调整滑模控制的增益系数,在实车上进行了速度跟踪控制试验,验证了速度跟踪控制方法的有效性。同时,针对重型车辆,设计了一种基于模型预测控制的路径跟踪控制方法,对车辆横向动力学模型进行了离散线性化,用其作为模型预测控制的预测模型,考虑车辆行驶条件,给出了约束边界,构造了优化目标函数,得到了路径跟踪控制的二次规划问题,基于LMS Motion和Maltab/Simulink联合仿真,仿真验证了所设计控制方法的有效性。
案例图片
1小时精推人才
需求方专属客服,免费梳理匹配

扫码加微信 · 客服人工对接
