基于激光雷达的喷涂滚涂项目
微信扫码沟通,客服可协助直接对接工程师;如当前档期不合,也可继续推荐相似案例作者。
案例介绍
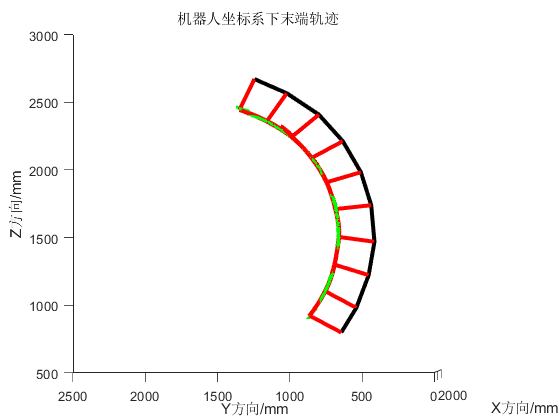
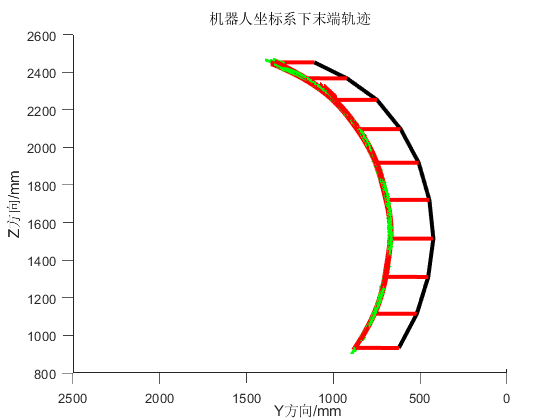
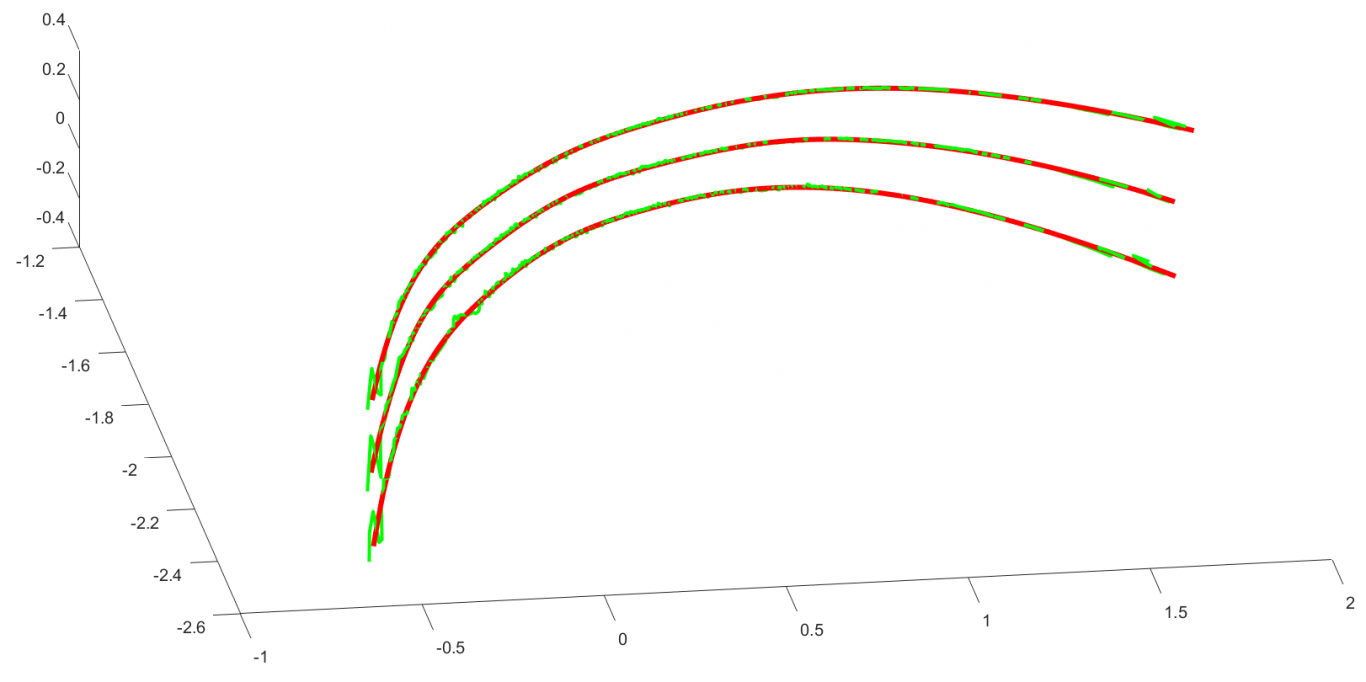
采用8阶多项式拟合算法,将激光雷达数据进行拟合,并生成机器人末端轨迹,垂直于工件表面的喷涂轨迹以及平行角度的滚涂轨迹。
基于激光雷达的喷涂滚涂项目
联系该工程师

微信扫码,建群沟通
案例介绍
采用8阶多项式拟合算法,将激光雷达数据进行拟合,并生成机器人末端轨迹,垂直于工件表面的喷涂轨迹以及平行角度的滚涂轨迹。
案例图片
相似案例推荐
-
符合鱼眼图像畸变模式的嵌入模块
鱼眼相机在拥有大视场的情况下会出现图像失真。而这一事实导致了
-
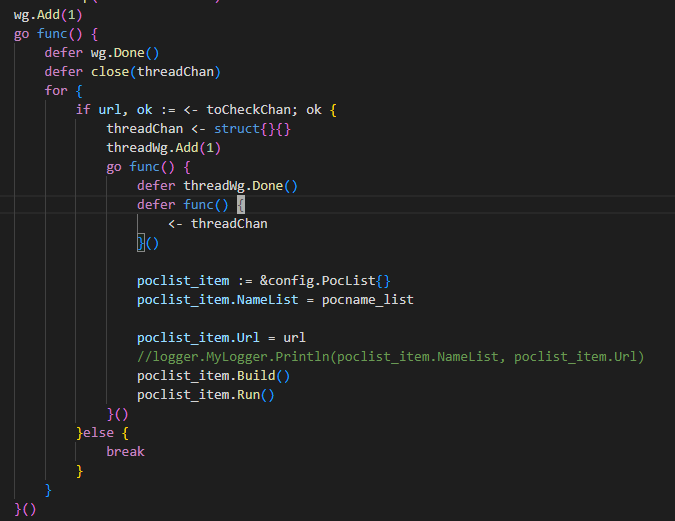
golang、python客户端开发
爬虫为漏洞扫描类爬虫,可以获取网站指纹及部分漏洞识别 支持
-
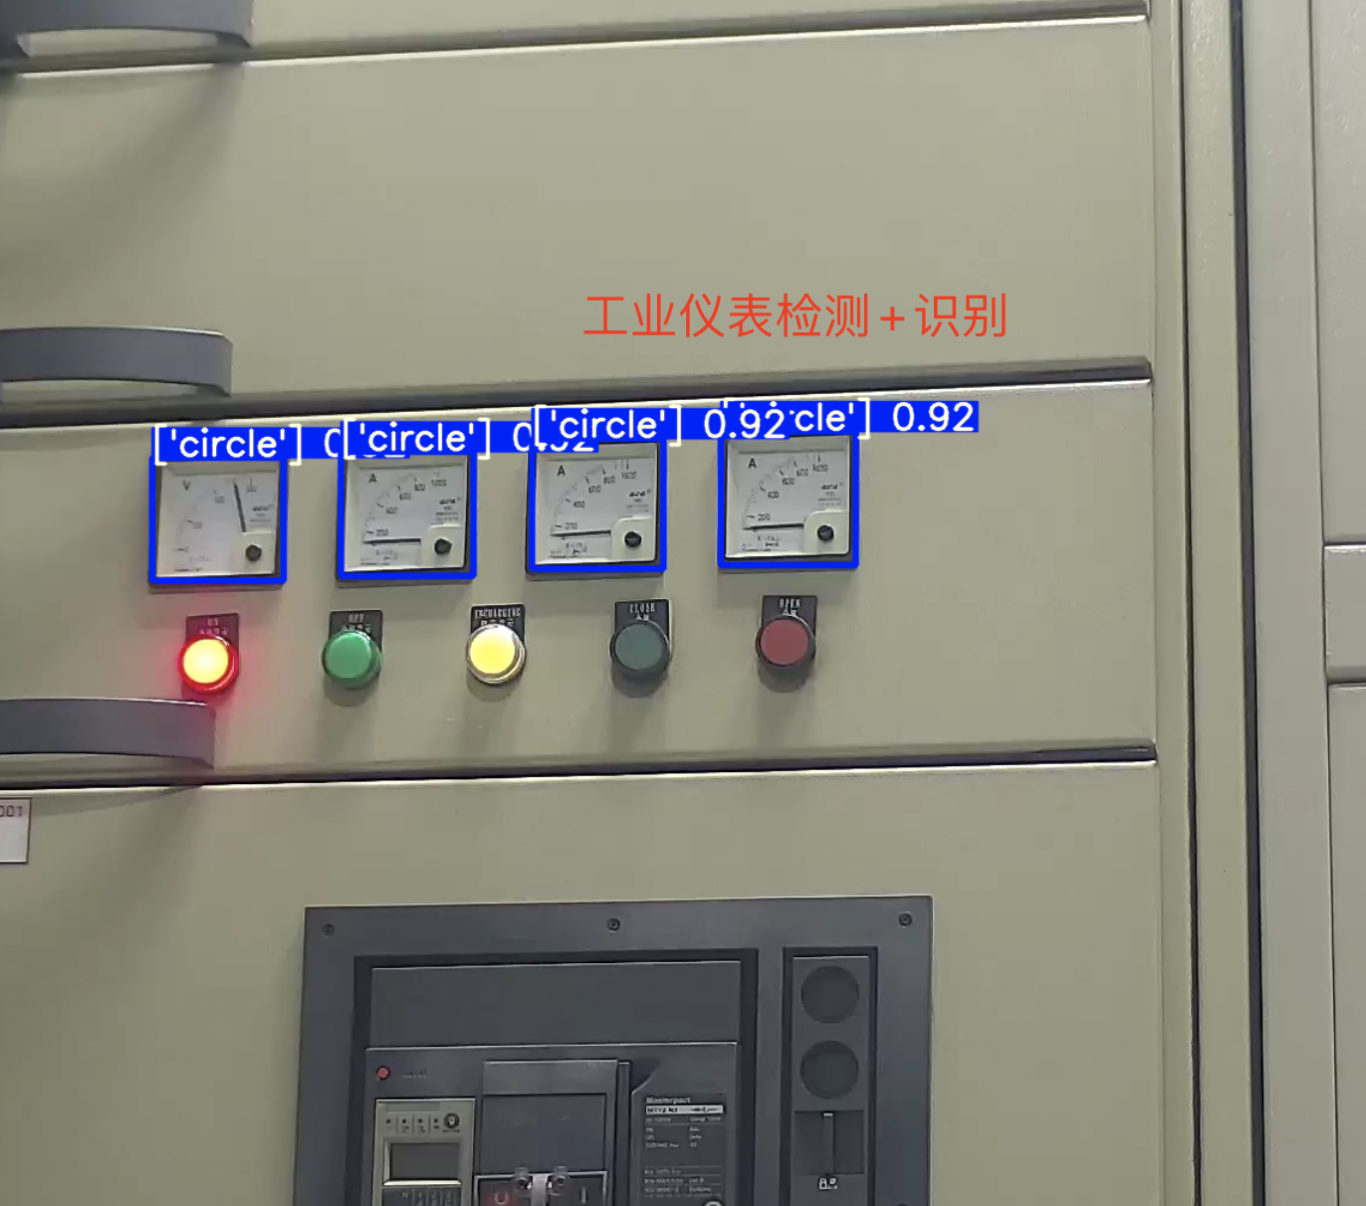
机器人/物联网/工业控制相关
机器人相关附加功能 1.基于QT的程序开发,实现机器人/自
-
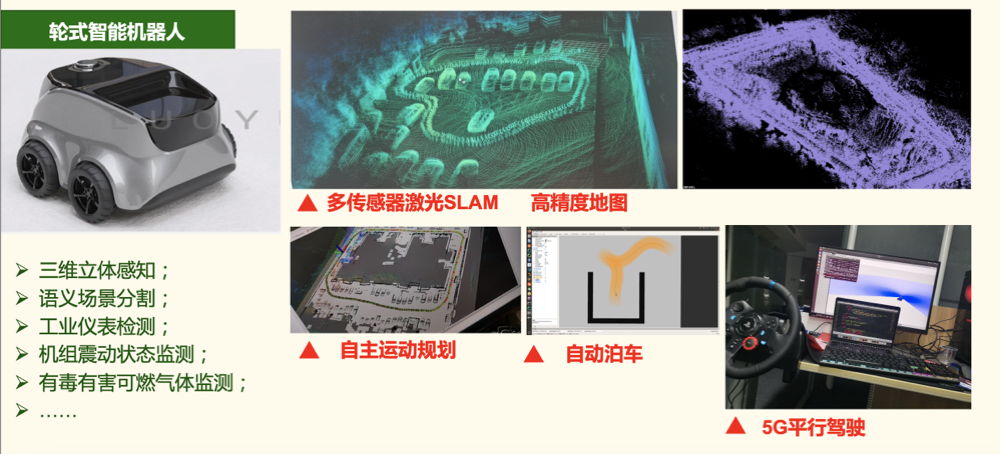
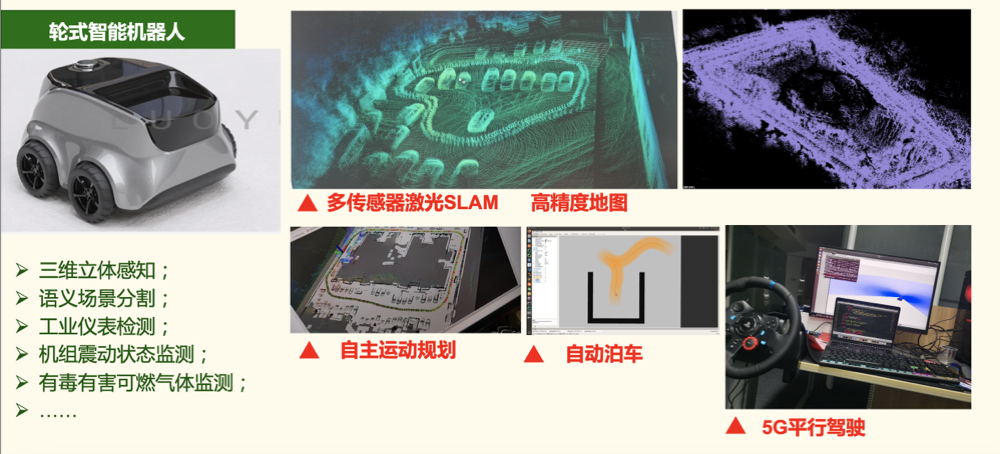
移动巡检机器人/室外自动驾驶观光车
我们的移动机器人,具有自主导航、避障、自动充电、视觉、激光S
-
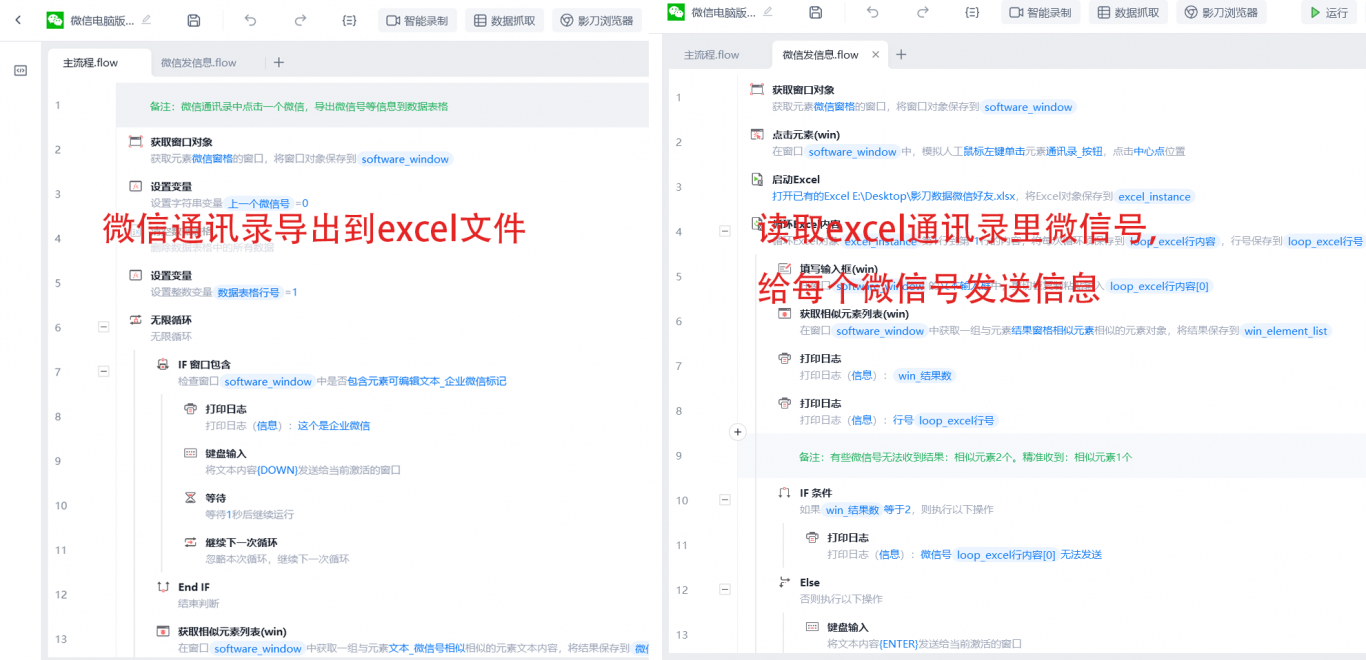
一键群发某信拜年信息
2023年春节因为发送给所有好友编年信息很费时间。自己使用影
-
机器人相关项目
全栈机器人工程师 1.熟悉视觉/激光SLAM及其多传感器融
1小时精推人才
需求方专属客服,免费梳理匹配

扫码加微信 · 客服人工对接
