爱普生
微信扫码沟通,客服可协助直接对接工程师;如当前档期不合,也可继续推荐相似案例作者。
案例介绍
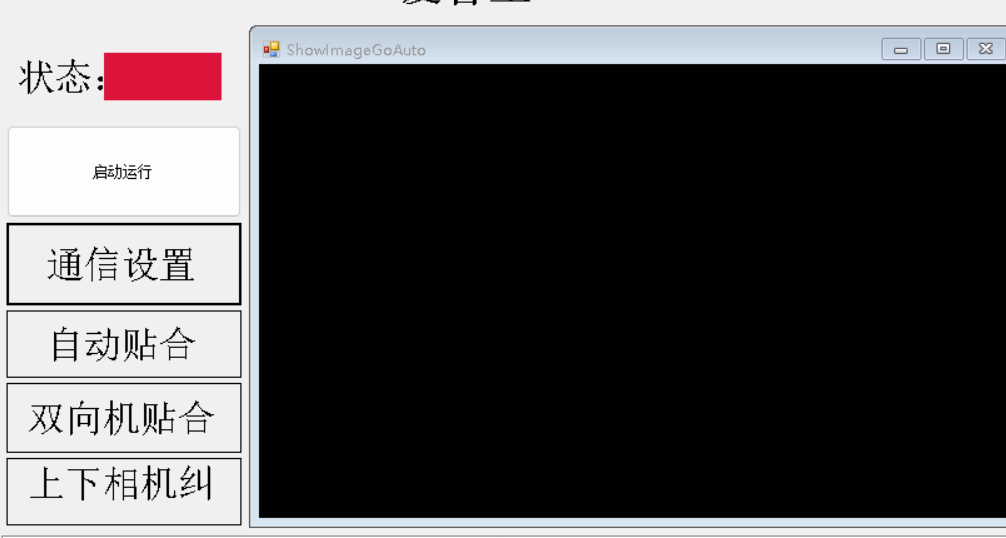
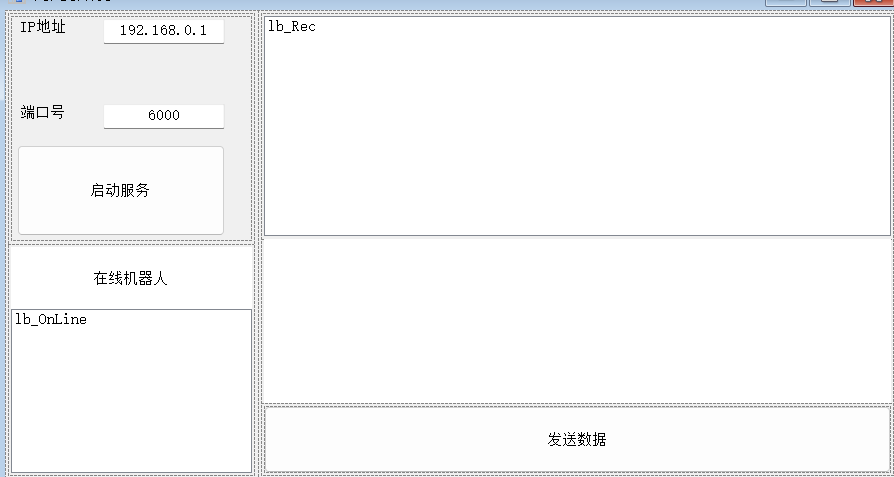
设计项目的整体软件框架,采用三层架构外加第三方软件层,完成单相机以及多相机坐标系统一的自动贴合对位业务。包括单相机的角度求解和多相机的角度求解。同时对多相机的应用进行相应的总结,包括多相机的矩阵求解并且统一坐标系,多个相机的点的仿射变换求解。另外对机器人的工具坐标系进行了TCP标定(Tool Center Point),并且采用标定后的tool新工具进行操作。对旋转中心进行了详细原理推导和实战应用,并且对旋转中心有自己的体会理解和经验总结。采用上下相机进行了二次纠偏。标定下相机并且进行纠偏角度和补偿量的计算。另外采用相机的运动标定进行自动九点标定,包括九点标定矩阵在任意位置的补偿计算等


爱普生
联系该工程师

微信扫码,建群沟通
案例介绍
设计项目的整体软件框架,采用三层架构外加第三方软件层,完成单相机以及多相机坐标系统一的自动贴合对位业务。包括单相机的角度求解和多相机的角度求解。同时对多相机的应用进行相应的总结,包括多相机的矩阵求解并且统一坐标系,多个相机的点的仿射变换求解。另外对机器人的工具坐标系进行了TCP标定(Tool Center Point),并且采用标定后的tool新工具进行操作。对旋转中心进行了详细原理推导和实战应用,并且对旋转中心有自己的体会理解和经验总结。采用上下相机进行了二次纠偏。标定下相机并且进行纠偏角度和补偿量的计算。另外采用相机的运动标定进行自动九点标定,包括九点标定矩阵在任意位置的补偿计算等
案例图片
1小时精推人才
需求方专属客服,免费梳理匹配

扫码加微信 · 客服人工对接
