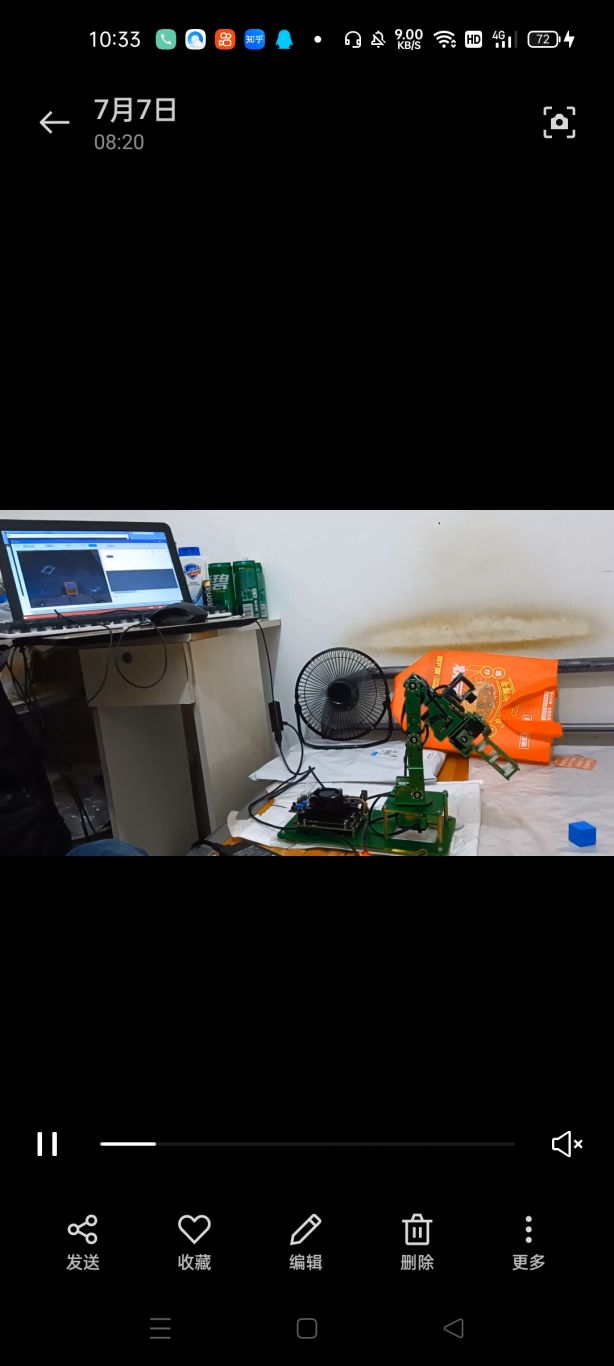
机械臂智能夹取小木块demo
微信扫码沟通,客服可协助直接对接工程师;如当前档期不合,也可继续推荐相似案例作者。
案例介绍
操作:机械臂与计算机相连, pc 程序通过计算机与机械臂串口连接通讯控制机械臂
操作思路:机械臂上装有摄像头,通过图像计算夹钳两边位置和木块位置,再调节机械臂使夹钳对准木块,然后机械臂下垂,再次调机械臂使夹钳对准木块,依次进行迭代,直至夹钳对准木块靠近地面,再夹取木块
环境:周围环境不能存在与木块、夹钳相同相近的颜色,木块、夹钳颜色必须鲜艳
技术点:通过木块、夹钳的颜色在摄像头图像中计算出木块、夹钳位置,通过机械臂的臂长和角度计算出夹钳离地面的高度
操作思路:机械臂上装有摄像头,通过图像计算夹钳两边位置和木块位置,再调节机械臂使夹钳对准木块,然后机械臂下垂,再次调机械臂使夹钳对准木块,依次进行迭代,直至夹钳对准木块靠近地面,再夹取木块
环境:周围环境不能存在与木块、夹钳相同相近的颜色,木块、夹钳颜色必须鲜艳
技术点:通过木块、夹钳的颜色在摄像头图像中计算出木块、夹钳位置,通过机械臂的臂长和角度计算出夹钳离地面的高度
机械臂智能夹取小木块demo
联系该工程师

微信扫码,建群沟通
案例介绍
操作:机械臂与计算机相连, pc 程序通过计算机与机械臂串口连接通讯控制机械臂
操作思路:机械臂上装有摄像头,通过图像计算夹钳两边位置和木块位置,再调节机械臂使夹钳对准木块,然后机械臂下垂,再次调机械臂使夹钳对准木块,依次进行迭代,直至夹钳对准木块靠近地面,再夹取木块
环境:周围环境不能存在与木块、夹钳相同相近的颜色,木块、夹钳颜色必须鲜艳
技术点:通过木块、夹钳的颜色在摄像头图像中计算出木块、夹钳位置,通过机械臂的臂长和角度计算出夹钳离地面的高度
案例图片

相似案例推荐
-

商业RPA自动化流程开发
1.自动读取表格数据。 2.自动打开网页、或者绑定已开的网页
-

RAP自动化流程开源软件支持国产系统环境
1.自动读取表格数据。 2.自动打开网页、或者绑定已开的网页
-

虚拟偶像机器人系统
虚拟偶像机器人系统 项目简介:设计一个知识渊博的虚设偶像男
-

AI外呼平台
AI外呼平台 使用机器人发起外呼 包含:ASR(语音识别
-

Robotframework框架
基于python+unittest+beautifulrep
-

RPA智能录单程序
使用uibot程序对每天需要录入第三方系统 智能化,在企业内
1小时精推人才
需求方专属客服,免费梳理匹配

扫码加微信 · 客服人工对接
