无人机
微信扫码沟通,客服可协助直接对接工程师;如当前档期不合,也可继续推荐相似案例作者。
案例介绍
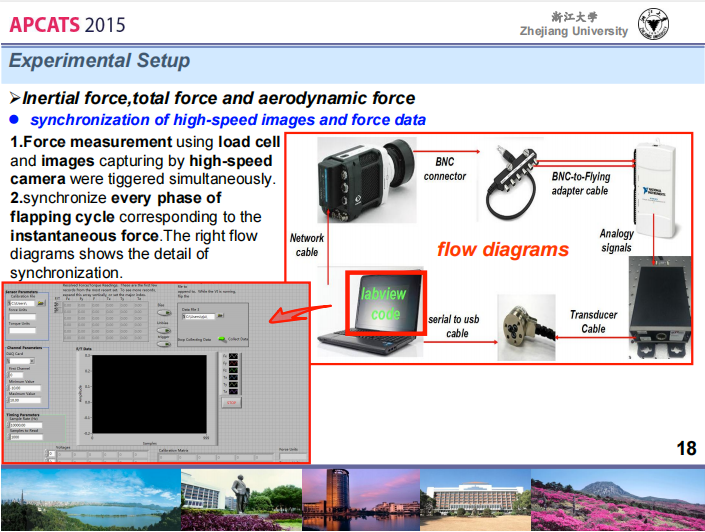
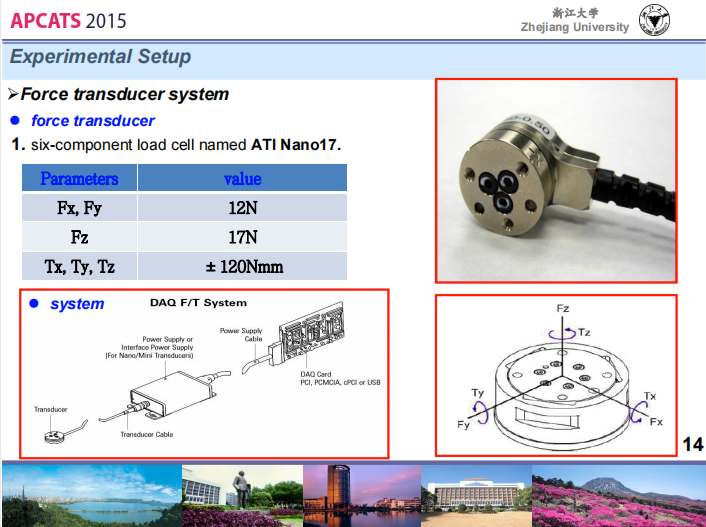
高速相机及labview前端采集系统,主要用到是NI的采集卡,用到的算法是PID,用到的平台是ATI的nano17

1小时精推人才
需求方专属客服,免费梳理匹配

扫码加微信 · 客服人工对接
高速相机及labview前端采集系统,主要用到是NI的采集卡,用到的算法是PID,用到的平台是ATI的nano17
需求方专属客服,免费梳理匹配
添加客服微信,免费为您安排与该工程师直接沟通

长按二维码添加客服微信
如当前档期不合,也可免费为您推荐相似案例作者
