🌱春夏秋冬🌨
高级ROS机器人开发工程师
云迹科技 · 5年经验
日薪:
¥500/8h
地点:
北京 海淀
时间:
下班后周六周日可工作日远程
信用行为
0
接单数
0
评价数
1
收藏数
技术能力
ROS机器人开发:熟练使用ROS开发机器人相关应用,包括控制机器人运动、传感器数据处理、SLAM建图等。熟悉ROS常用功能包的使用,如Navigation、MoveIt、ROS Control等。有机器人系统集成和调试经验。
Android开发:熟练掌握Android开发技术,包括Android Studio、Java、Kotlin、Android SDK等。有丰富的Android应用开发经验,能够独立完成应用的设计、开发、调试和发布。
编程语言:熟练掌握Java、Python、C++等多种编程语言,能够独立完成各种软件开发工作。熟悉常用的编程框架和库,如Spring、Django、Tensorflow等。
Web开发:熟悉Web前后端开发技术,包括HTML、CSS、JavaScript、Vue.js等。有多个项目的Web应用开发经验,能够独立完成Web应用的设计、开发、测试和部署。
其他技能:熟悉Linux系统管理和网络编程技术,熟练使用Git等版本控制工具,具备良好的团队协作和沟通能力,能够快速学习和掌握新技术。
Android开发:熟练掌握Android开发技术,包括Android Studio、Java、Kotlin、Android SDK等。有丰富的Android应用开发经验,能够独立完成应用的设计、开发、调试和发布。
编程语言:熟练掌握Java、Python、C++等多种编程语言,能够独立完成各种软件开发工作。熟悉常用的编程框架和库,如Spring、Django、Tensorflow等。
Web开发:熟悉Web前后端开发技术,包括HTML、CSS、JavaScript、Vue.js等。有多个项目的Web应用开发经验,能够独立完成Web应用的设计、开发、测试和部署。
其他技能:熟悉Linux系统管理和网络编程技术,熟练使用Git等版本控制工具,具备良好的团队协作和沟通能力,能够快速学习和掌握新技术。
项目经验
项目一:基于ROS的无人巡航车开发
该项目是一款基于ROS的无人巡航车,我担任项目组长,负责整个项目的规划、设计、开发和实现。该巡航车可以通过ROS Navigation Stack实现自主导航、SLAM建图和障碍物避难,通过机械臂实现物品抓取、放置和交互等功能。我主要负责控制系统的开发和整合,使用ROS Control框架实现对机械臂和巡航车的控制,开发了多个自定义功能包和节点,完成了巡航车的完整控制和导航系统。
项目二:基于ROS的机器人目标检测系统
该项目是一款基于ROS的机器人目标检测系统,主要应用于机器人的视觉识别和目标跟踪。我担任主要开发人员,负责实现系统的算法设计、实现和测试。系统采用深度学习算法实现目标检测和分类,使用ROS中的cv_bridge等图像处理工具包完成图像数据的传输和处理,最终实现了机器人对多种目标的实时检测和跟踪。
该项目是一款基于ROS的无人巡航车,我担任项目组长,负责整个项目的规划、设计、开发和实现。该巡航车可以通过ROS Navigation Stack实现自主导航、SLAM建图和障碍物避难,通过机械臂实现物品抓取、放置和交互等功能。我主要负责控制系统的开发和整合,使用ROS Control框架实现对机械臂和巡航车的控制,开发了多个自定义功能包和节点,完成了巡航车的完整控制和导航系统。
项目二:基于ROS的机器人目标检测系统
该项目是一款基于ROS的机器人目标检测系统,主要应用于机器人的视觉识别和目标跟踪。我担任主要开发人员,负责实现系统的算法设计、实现和测试。系统采用深度学习算法实现目标检测和分类,使用ROS中的cv_bridge等图像处理工具包完成图像数据的传输和处理,最终实现了机器人对多种目标的实时检测和跟踪。


🌱春夏秋冬🌨
高级ROS机器人开发工程师 · 5年经验 · 云迹科技
0
累计接单
0
用户评价
1
被收藏
信用行为
0
接单数
0
评价数
1
收藏数
技术能力
ROS机器人开发:熟练使用ROS开发机器人相关应用,包括控制机器人运动、传感器数据处理、SLAM建图等。熟悉ROS常用功能包的使用,如Navigation、MoveIt、ROS Control等。有机器人系统集成和调试经验。
Android开发:熟练掌握Android开发技术,包括Android Studio、Java、Kotlin、Android SDK等。有丰富的Android应用开发经验,能够独立完成应用的设计、开发、调试和发布。
编程语言:熟练掌握Java、Python、C++等多种编程语言,能够独立完成各种软件开发工作。熟悉常用的编程框架和库,如Spring、Django、Tensorflow等。
Web开发:熟悉Web前后端开发技术,包括HTML、CSS、JavaScript、Vue.js等。有多个项目的Web应用开发经验,能够独立完成Web应用的设计、开发、测试和部署。
其他技能:熟悉Linux系统管理和网络编程技术,熟练使用Git等版本控制工具,具备良好的团队协作和沟通能力,能够快速学习和掌握新技术。
Android开发:熟练掌握Android开发技术,包括Android Studio、Java、Kotlin、Android SDK等。有丰富的Android应用开发经验,能够独立完成应用的设计、开发、调试和发布。
编程语言:熟练掌握Java、Python、C++等多种编程语言,能够独立完成各种软件开发工作。熟悉常用的编程框架和库,如Spring、Django、Tensorflow等。
Web开发:熟悉Web前后端开发技术,包括HTML、CSS、JavaScript、Vue.js等。有多个项目的Web应用开发经验,能够独立完成Web应用的设计、开发、测试和部署。
其他技能:熟悉Linux系统管理和网络编程技术,熟练使用Git等版本控制工具,具备良好的团队协作和沟通能力,能够快速学习和掌握新技术。
项目经验
项目一:基于ROS的无人巡航车开发
该项目是一款基于ROS的无人巡航车,我担任项目组长,负责整个项目的规划、设计、开发和实现。该巡航车可以通过ROS Navigation Stack实现自主导航、SLAM建图和障碍物避难,通过机械臂实现物品抓取、放置和交互等功能。我主要负责控制系统的开发和整合,使用ROS Control框架实现对机械臂和巡航车的控制,开发了多个自定义功能包和节点,完成了巡航车的完整控制和导航系统。
项目二:基于ROS的机器人目标检测系统
该项目是一款基于ROS的机器人目标检测系统,主要应用于机器人的视觉识别和目标跟踪。我担任主要开发人员,负责实现系统的算法设计、实现和测试。系统采用深度学习算法实现目标检测和分类,使用ROS中的cv_bridge等图像处理工具包完成图像数据的传输和处理,最终实现了机器人对多种目标的实时检测和跟踪。
该项目是一款基于ROS的无人巡航车,我担任项目组长,负责整个项目的规划、设计、开发和实现。该巡航车可以通过ROS Navigation Stack实现自主导航、SLAM建图和障碍物避难,通过机械臂实现物品抓取、放置和交互等功能。我主要负责控制系统的开发和整合,使用ROS Control框架实现对机械臂和巡航车的控制,开发了多个自定义功能包和节点,完成了巡航车的完整控制和导航系统。
项目二:基于ROS的机器人目标检测系统
该项目是一款基于ROS的机器人目标检测系统,主要应用于机器人的视觉识别和目标跟踪。我担任主要开发人员,负责实现系统的算法设计、实现和测试。系统采用深度学习算法实现目标检测和分类,使用ROS中的cv_bridge等图像处理工具包完成图像数据的传输和处理,最终实现了机器人对多种目标的实时检测和跟踪。
案例展示
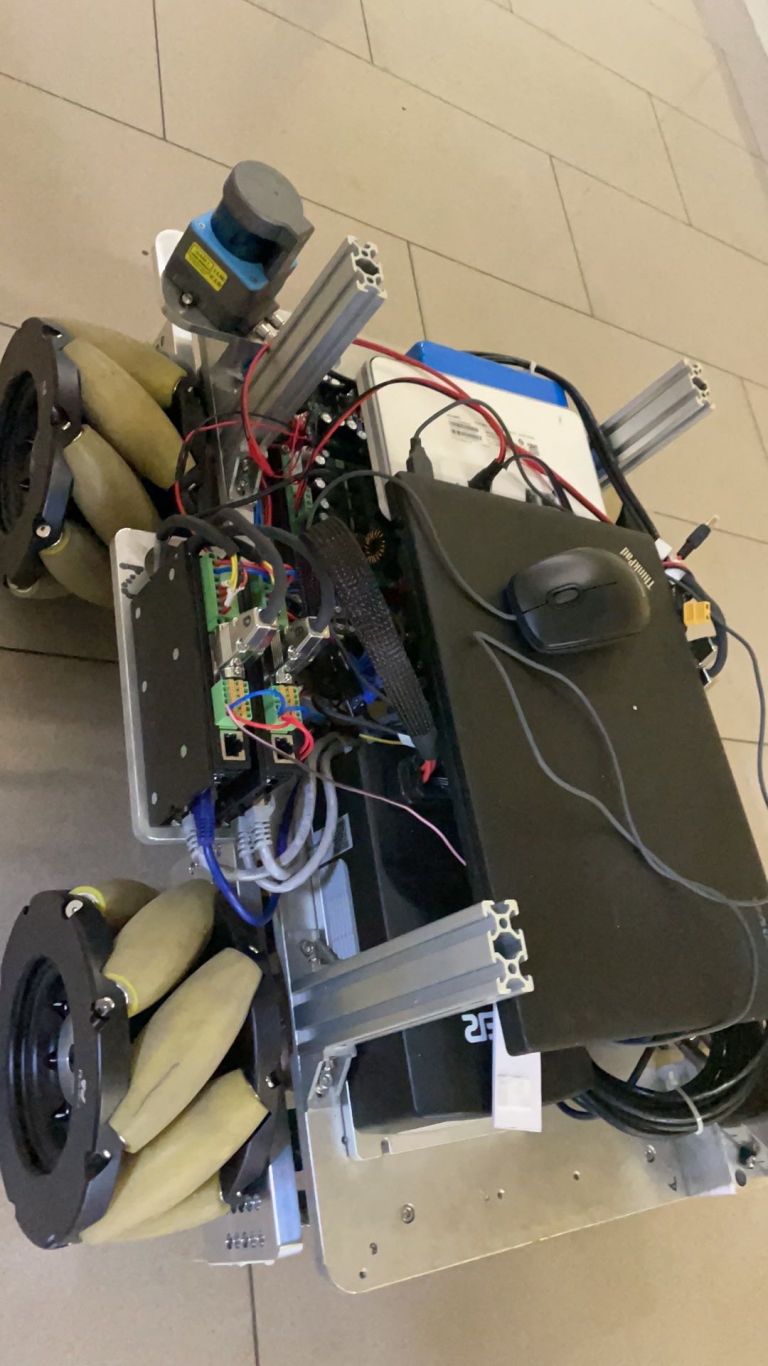
ROS的无人巡航车开发
该项目是一款基于ROS的无人巡航车,我担任项目组长,负责整个项目的规划、设计、开发和实现。该巡航车可以通过ROS Navigation Stack实现自主导航、SLAM建图和障碍物避难,通过机械臂实现物品抓取、放置和交互等功能。我主要负责控制系统的开发和整合,使用ROS Cont
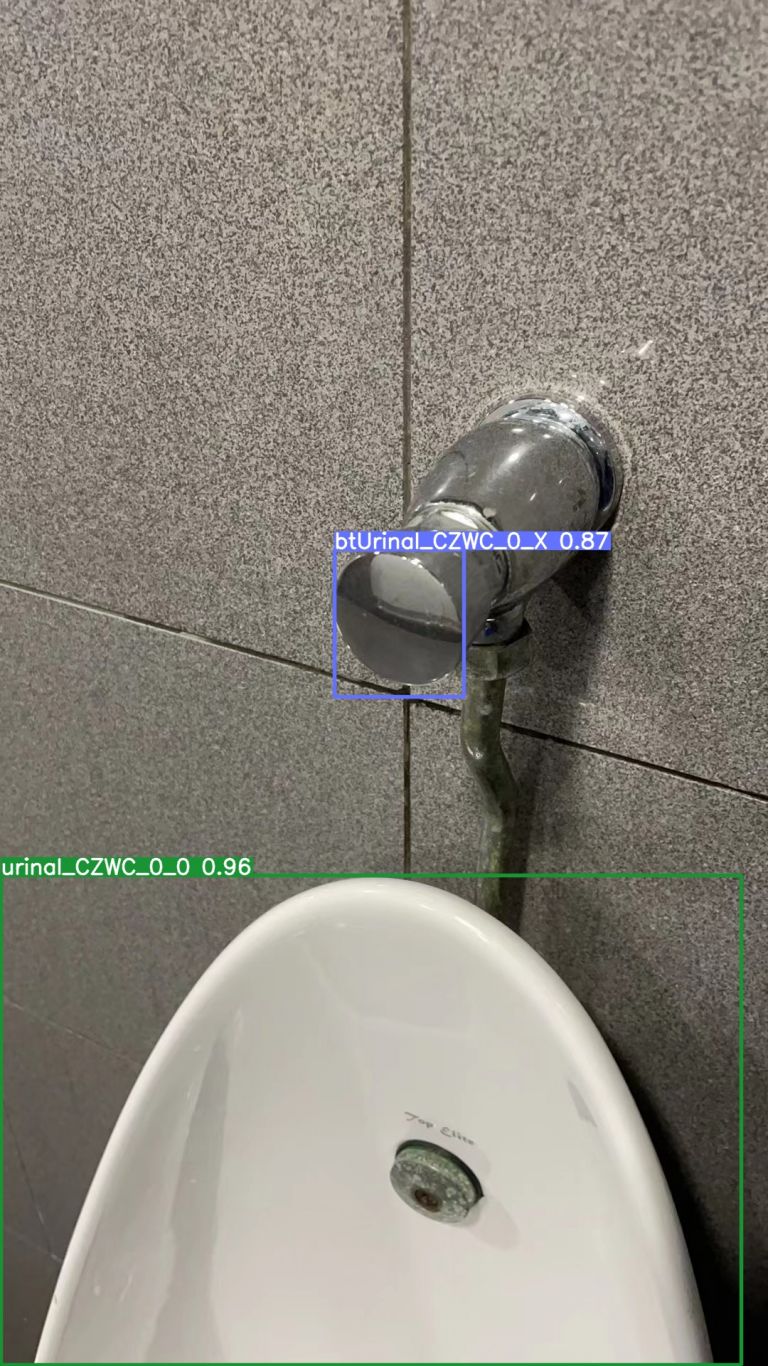
基于ROS的机器人目标检测系统
该项目是一款基于ROS的机器人目标检测系统,主要应用于机器人的视觉识别和目标跟踪。我担任主要开发人员,负责实现系统的算法设计、实现和测试。系统采用深度学习算法实现目标检测和分类,使用ROS中的cv_bridge等图像处理工具包完成图像数据的传输和处理,最终实现了机器人对多种目标的

 立即沟通
相似人才推荐:
长春工程师 (长春工程管理) ,1年经验 ,500元/天
北京Android开发 (航天智控(北京)监测技术有限公司) ,3年经验 ,700元/天
广州高级安卓开发工程师 (上海邮乐网网络技术有限公司) ,4年经验 ,500元/天
上海资深安卓开发 (IQIYI) ,10年经验 ,2000元/天
西安高级android开发工程师 (某有限公司) ,6年经验 ,500元/天
北京Android开发 (360守望领域) ,4年经验 ,500元/天
山东android高级开发工程师 (海信) ,8年经验 ,800元/天
杭州android工程师 (浙江传媒旗下全资子公司) ,7年经验 ,600元/天


