ROS的无人巡航车开发
微信扫码沟通,客服可协助直接对接工程师;如当前档期不合,也可继续推荐相似案例作者。
案例介绍
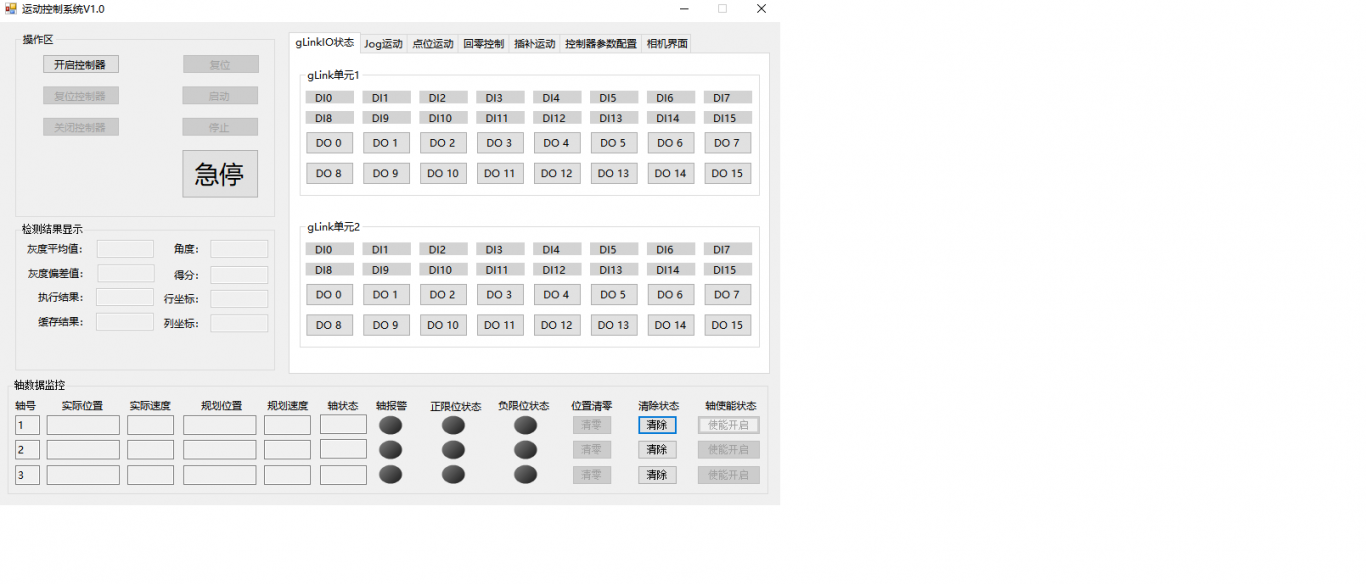
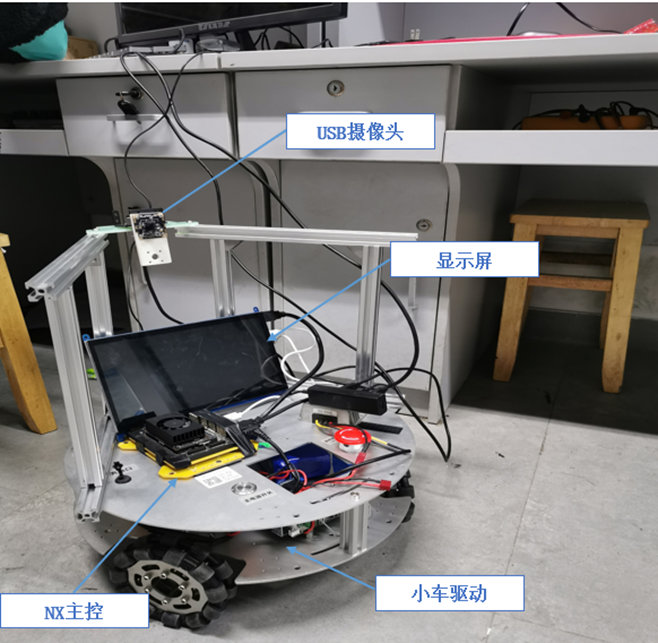
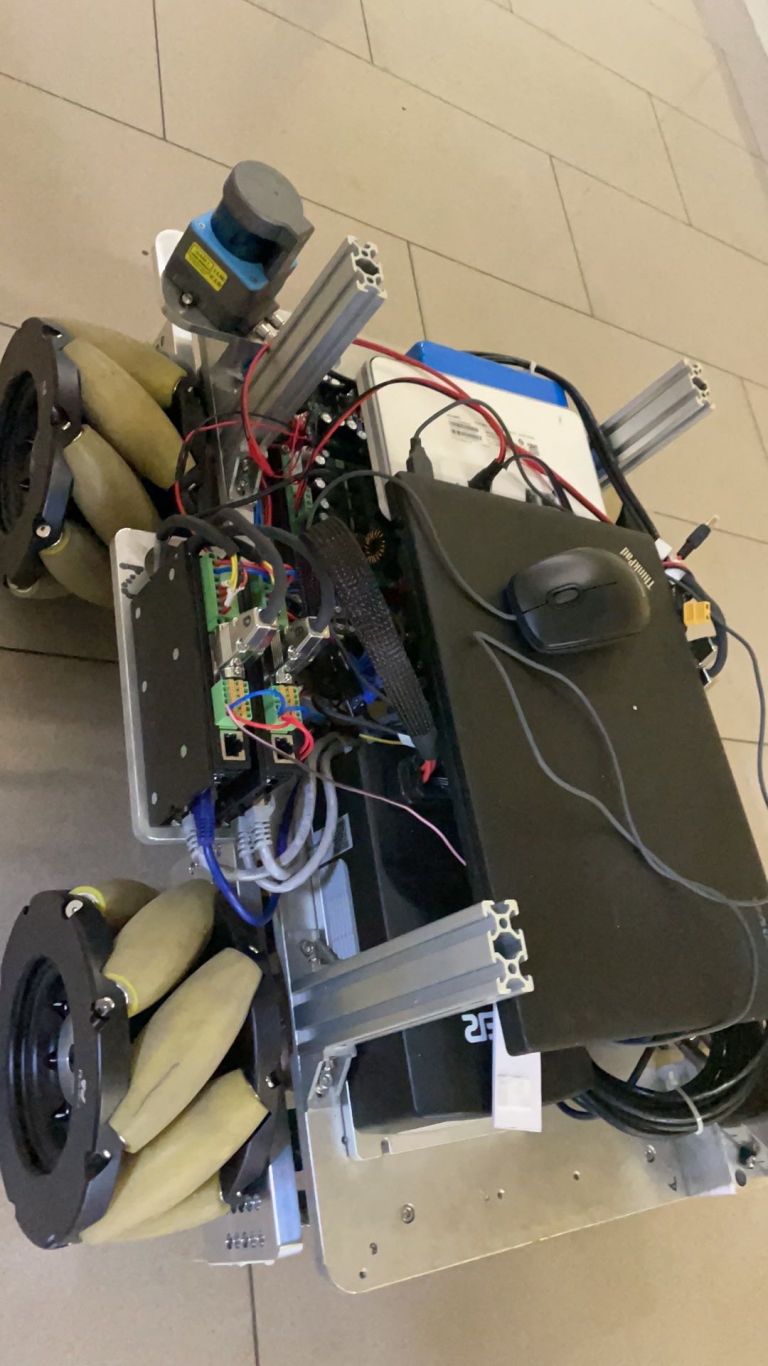
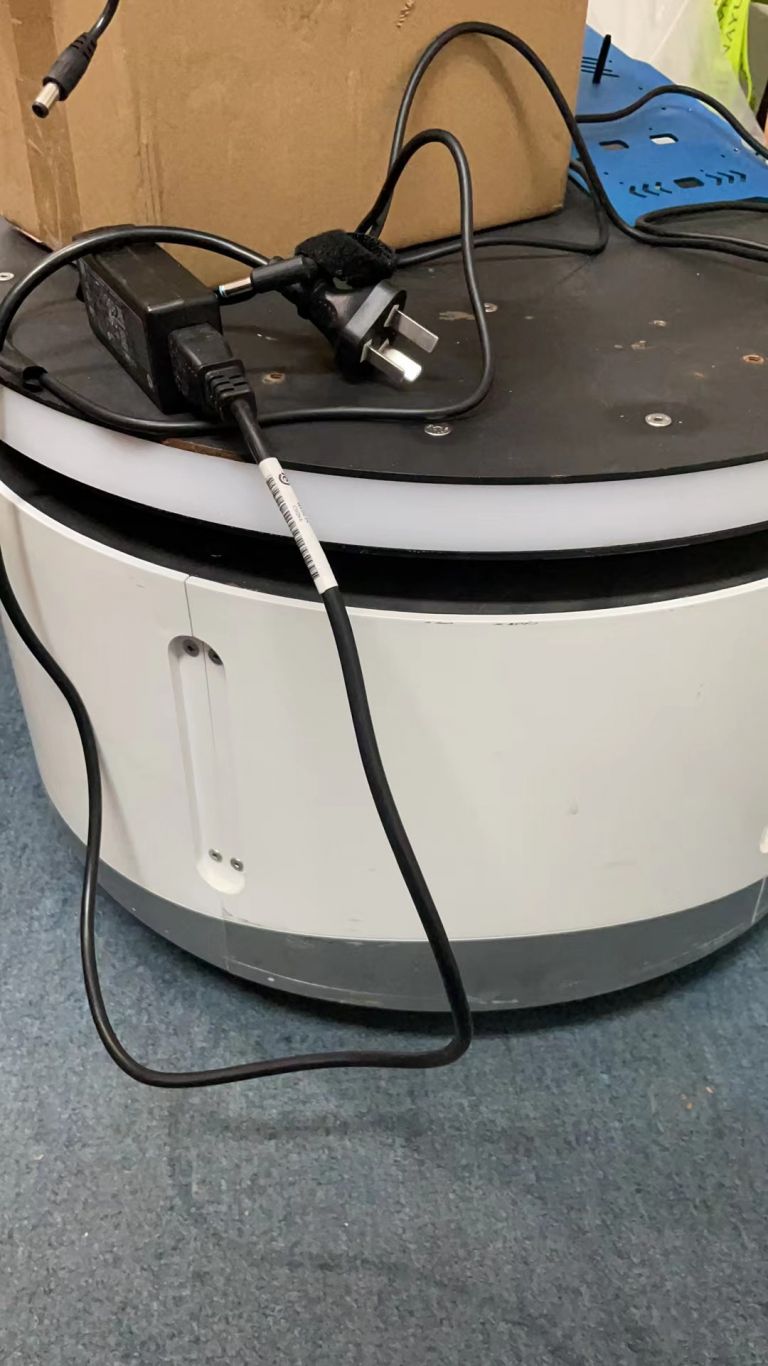
该项目是一款基于ROS的无人巡航车,我担任项目组长,负责整个项目的规划、设计、开发和实现。该巡航车可以通过ROS Navigation Stack实现自主导航、SLAM建图和障碍物避难,通过机械臂实现物品抓取、放置和交互等功能。我主要负责控制系统的开发和整合,使用ROS Control框架实现对机械臂和巡航车的控制,开发了多个自定义功能包和节点,完成了巡航车的完整控制和导航系统。


ROS的无人巡航车开发
联系该工程师

微信扫码,建群沟通
案例介绍
该项目是一款基于ROS的无人巡航车,我担任项目组长,负责整个项目的规划、设计、开发和实现。该巡航车可以通过ROS Navigation Stack实现自主导航、SLAM建图和障碍物避难,通过机械臂实现物品抓取、放置和交互等功能。我主要负责控制系统的开发和整合,使用ROS Control框架实现对机械臂和巡航车的控制,开发了多个自定义功能包和节点,完成了巡航车的完整控制和导航系统。
案例图片
1小时精推人才
需求方专属客服,免费梳理匹配

扫码加微信 · 客服人工对接
