Yunqi
SLAM算法工程师
北京箩筐时空数据有限公司 · 1年经验

日薪:
¥500/8h
地点:
北京 朝阳
时间:
周六周日可工作日远程可工作日驻场(离职原因)
信用行为
0
接单数
0
评价数
1
收藏数
技术能力
我本科985,硕士毕业于德国TU Darmstadt, 无人机方向。毕业设计做的是无人机系统辨识,了解固定翼无人机的空气动力学。第一份工作是在一个公司的高精地图团队,主攻激光SLAM, 擅长将现有开源的的算法加入到现成的SLAM框架中。能够将部分基于深度学习的算法部署上去。熟悉LOAM, Lego-Loam, LIO-SAM和Kimera等框架。能无障碍阅读国外论文。善于发掘现有算法的闪光点并加入到自己的项目中。熟悉的编程语言是:c++,python,matlab。常用PCL, GTSAM,G2O, ceres, OpenCV, Libtorch, Eigen, ROS。开发平台是Linux。可快速将github上的开源代码跑通。
项目经验
回环检测:调研传统手写回环检测描述子和深度学习回环检测描述子,最后将效果表现最好的Imaging Lidar 算法和 OverlapTransformer 算法加入到 LIO-SAM 框架中,分别用 KITTI 和 MULRAN数据集做测试。
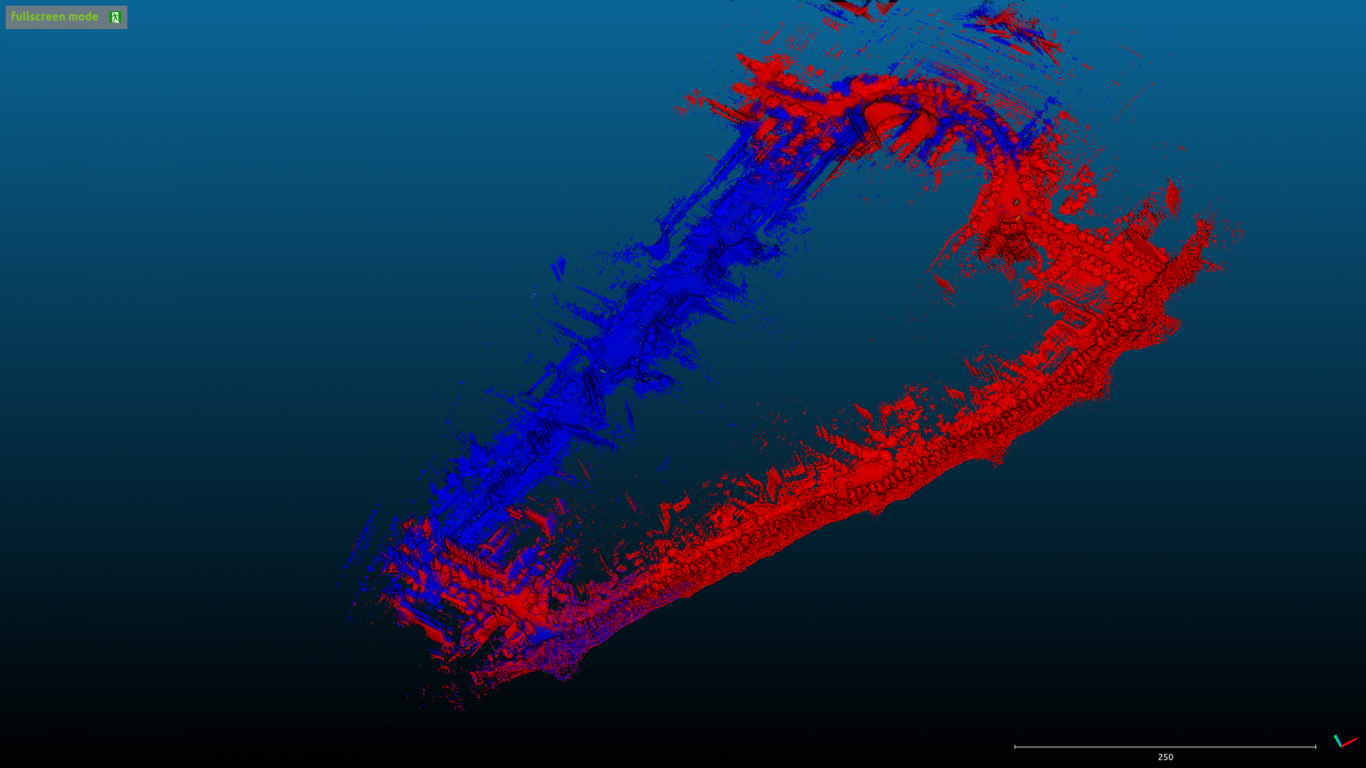
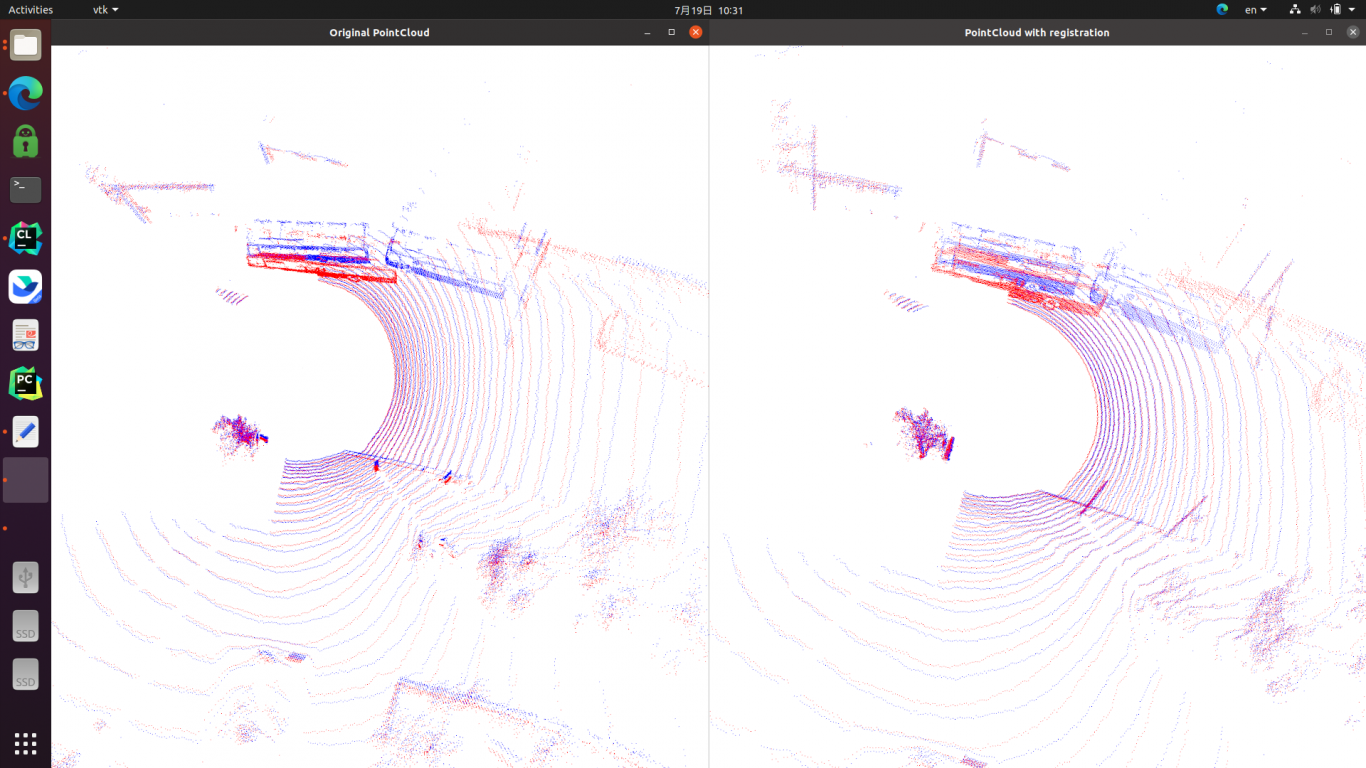
多地图管理:调试多地图管理框架,把不同批次采集的地图数据做融合,改进点云配准算法,把ICP 替换成 SC2-PCR(CVPR 2022)算法,减少融合后地图的重影。给框架添加成对连续回环检测机制,避免假阳性回环导致地图融合错误。
多地图管理:调试多地图管理框架,把不同批次采集的地图数据做融合,改进点云配准算法,把ICP 替换成 SC2-PCR(CVPR 2022)算法,减少融合后地图的重影。给框架添加成对连续回环检测机制,避免假阳性回环导致地图融合错误。
案例展示 全部案例 >
 ID:289204
复制
Yunqi
SLAM算法工程师 · 1年经验 · 北京箩筐时空数据有限公司
0
累计接单
0
用户评价
1
被收藏
信用行为
0
接单数
0
评价数
1
收藏数
技术能力
我本科985,硕士毕业于德国TU Darmstadt, 无人机方向。毕业设计做的是无人机系统辨识,了解固定翼无人机的空气动力学。第一份工作是在一个公司的高精地图团队,主攻激光SLAM, 擅长将现有开源的的算法加入到现成的SLAM框架中。能够将部分基于深度学习的算法部署上去。熟悉LOAM, Lego-Loam, LIO-SAM和Kimera等框架。能无障碍阅读国外论文。善于发掘现有算法的闪光点并加入到自己的项目中。熟悉的编程语言是:c++,python,matlab。常用PCL, GTSAM,G2O, ceres, OpenCV, Libtorch, Eigen, ROS。开发平台是Linux。可快速将github上的开源代码跑通。
项目经验
回环检测:调研传统手写回环检测描述子和深度学习回环检测描述子,最后将效果表现最好的Imaging Lidar 算法和 OverlapTransformer 算法加入到 LIO-SAM 框架中,分别用 KITTI 和 MULRAN数据集做测试。
多地图管理:调试多地图管理框架,把不同批次采集的地图数据做融合,改进点云配准算法,把ICP 替换成 SC2-PCR(CVPR 2022)算法,减少融合后地图的重影。给框架添加成对连续回环检测机制,避免假阳性回环导致地图融合错误。
多地图管理:调试多地图管理框架,把不同批次采集的地图数据做融合,改进点云配准算法,把ICP 替换成 SC2-PCR(CVPR 2022)算法,减少融合后地图的重影。给框架添加成对连续回环检测机制,避免假阳性回环导致地图融合错误。

 立即沟通


