Yunqi的案例列表
作者:Yunqi · 共 2 个案例
SLAM多地图管理
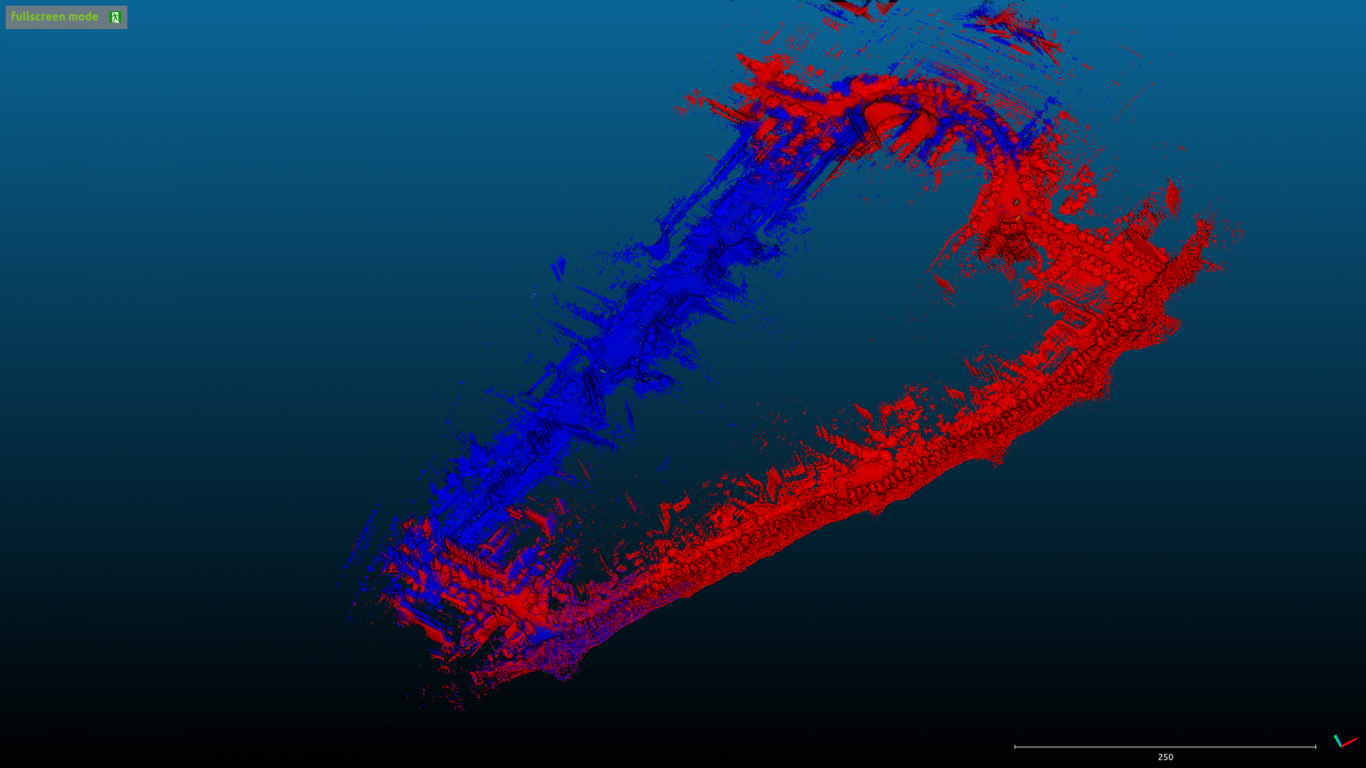
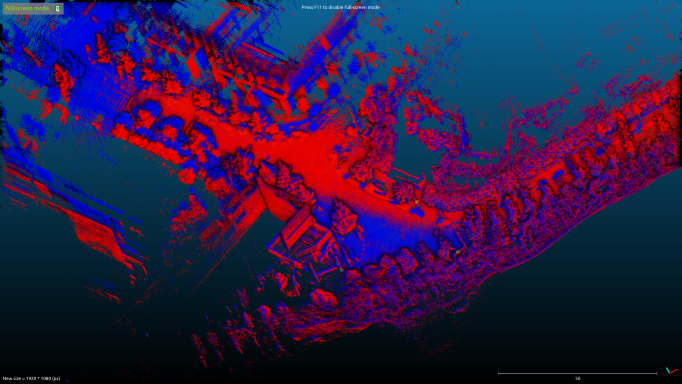
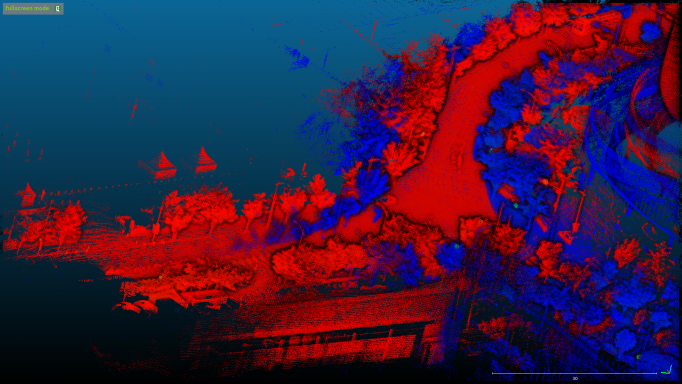
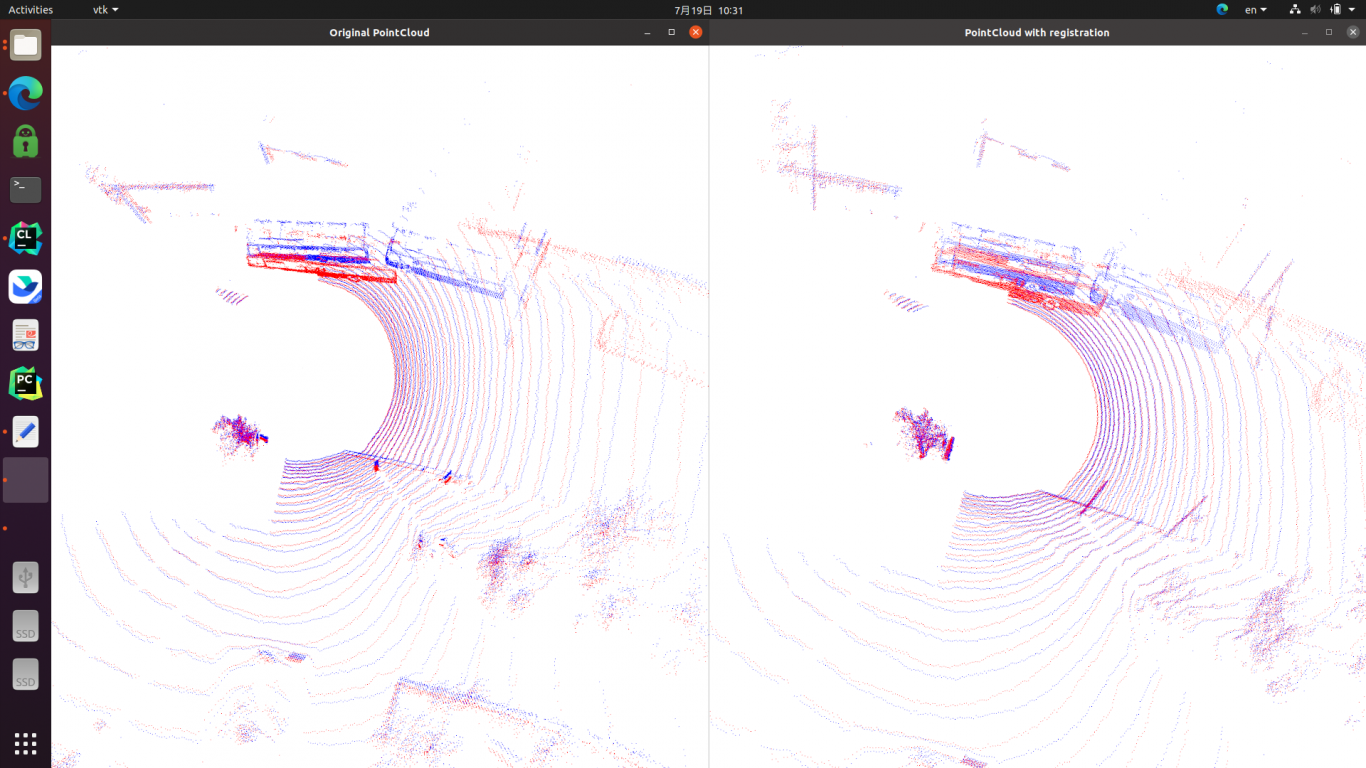
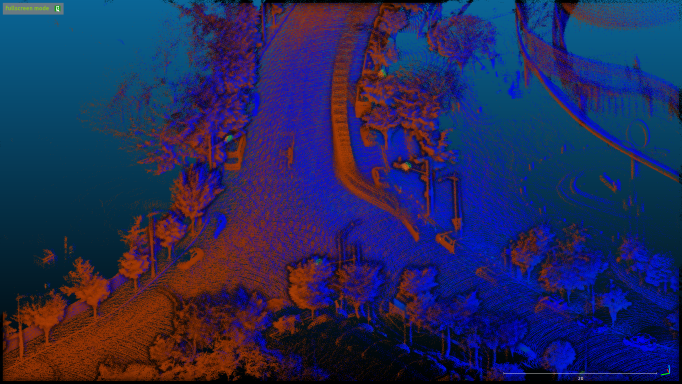
slam多地图管理,将不同时间段采集的地图的数据融合为同一个地图。由于地图上会有动态场景,如行进状态下的汽车,街边每天停的不同样式的汽车,这些会导致地图融合时效果不佳。我把传统的点云配准算法ICP换成了今年新发布的SC2-PCR算法,用鲁棒的点云配准算法实现更好的地图融合效果,图3是改进前,图4是改进后。
案例判断参考
Yunqi的案例列表
SLAM多地图管理
slam多地图管理,将不同时间段采集的地图的数据融合为同一个地图。由于地图上会有动态场景,如行进状态下的汽车,街边每天停的不同样式的汽车,这些会导致地图融合时效果不佳。我把传统的点云配准算法ICP换成了今年新发布的SC2-PCR算法,用鲁棒的点云配准算法实现更好的地图融合效果,图3是改进前,图4是改进后。...


