Comme un chien
机器人导航视觉算法工程师
浙江科聪 · 5年经验
日薪:
¥1500/8h
地点:
上海 浦东
时间:
下班后周六周日
信用行为
0
接单数
0
评价数
0
收藏数
技术能力
1、AGV导航算法开发,包括路径规划、导航算法、功能维护以及开发;
2、3D视觉算法开发,包括上位机软件开发、识别算法开发;
3、AGV调度算法、软件设计及开发
4、linux\windows平台Qt软件开发
5、具身智能系统软件开发
6、手眼脑协同控制开发
2、3D视觉算法开发,包括上位机软件开发、识别算法开发;
3、AGV调度算法、软件设计及开发
4、linux\windows平台Qt软件开发
5、具身智能系统软件开发
6、手眼脑协同控制开发
项目经验
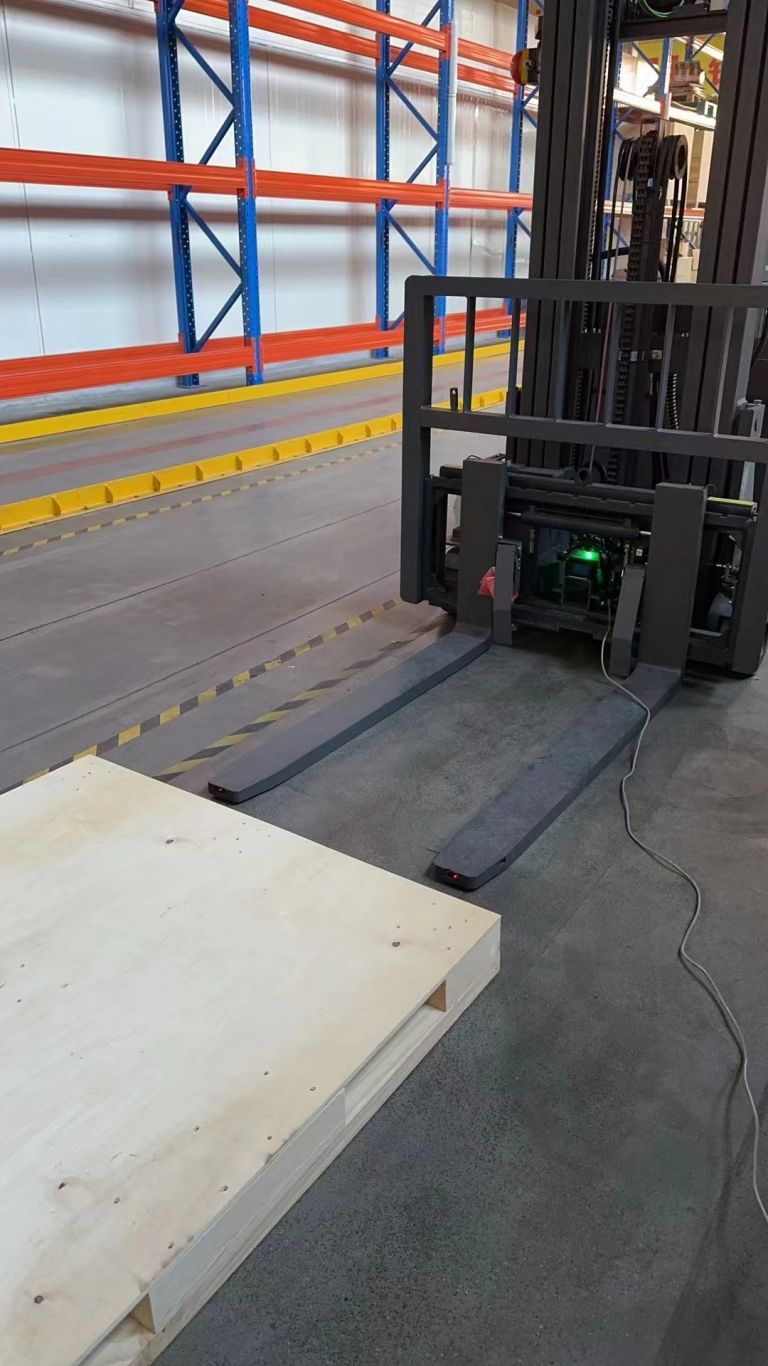
1、使用双目结构光相机开发栈板识别、视觉避障功能
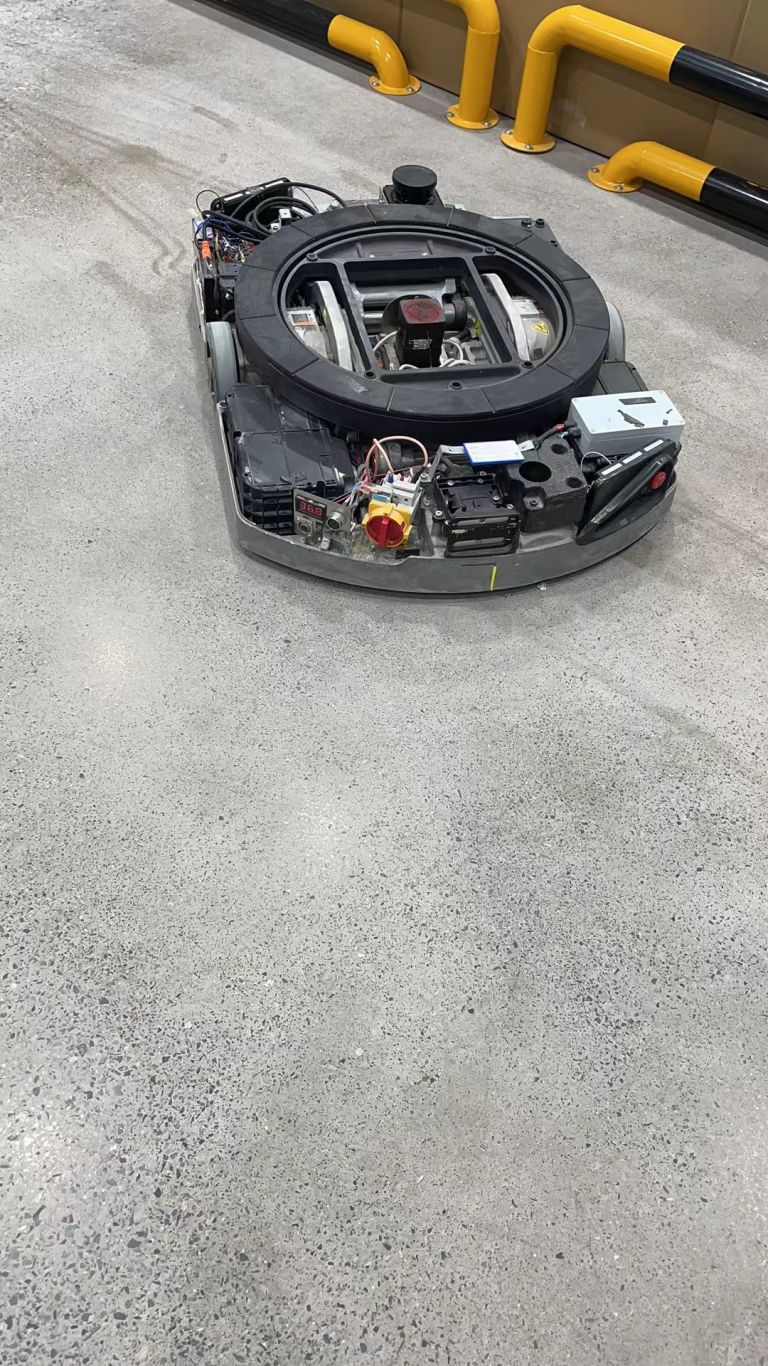
2、在ARM架构上开发AGV导航程序
3、使用深度学习开发基于2维数据的栈板识别,并使用三维数据进行精确定位
2、在ARM架构上开发AGV导航程序
3、使用深度学习开发基于2维数据的栈板识别,并使用三维数据进行精确定位

Comme un chien
机器人导航视觉算法工程师 · 5年经验 · 浙江科聪
0
累计接单
0
用户评价
0
被收藏
信用行为
0
接单数
0
评价数
0
收藏数
技术能力
1、AGV导航算法开发,包括路径规划、导航算法、功能维护以及开发;
2、3D视觉算法开发,包括上位机软件开发、识别算法开发;
3、AGV调度算法、软件设计及开发
4、linux\windows平台Qt软件开发
5、具身智能系统软件开发
6、手眼脑协同控制开发
2、3D视觉算法开发,包括上位机软件开发、识别算法开发;
3、AGV调度算法、软件设计及开发
4、linux\windows平台Qt软件开发
5、具身智能系统软件开发
6、手眼脑协同控制开发

 立即沟通


