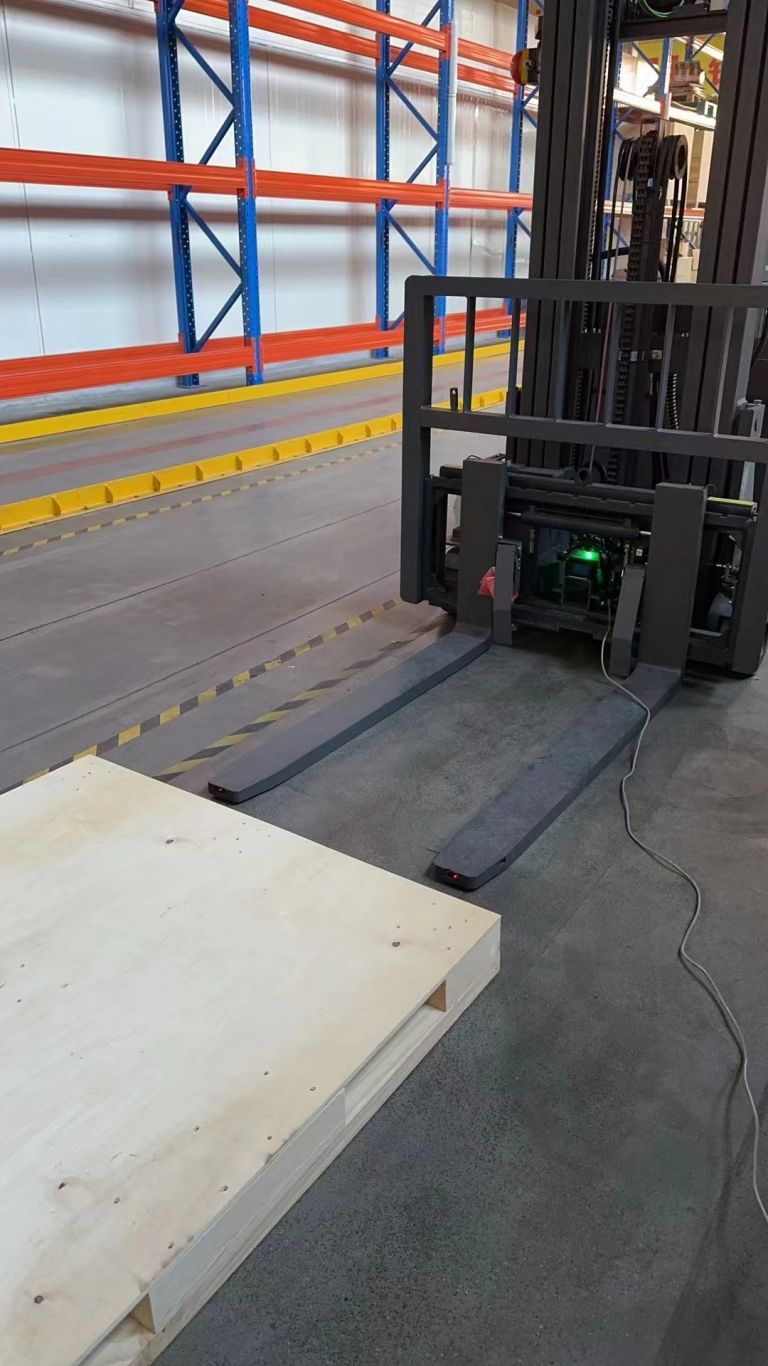
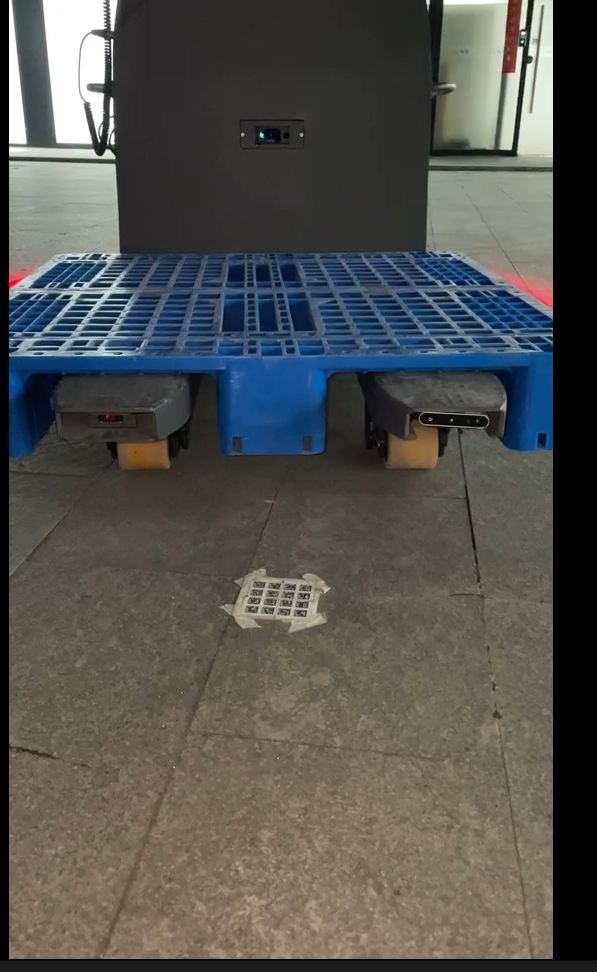
使用3D相机对两孔栈板进行识别和定位,识别数据传给导航程序后,根据相机外参计算栈板相对于机器人的位置,依靠稳定的定位插入栈板,精度在正负0.5cm/度。
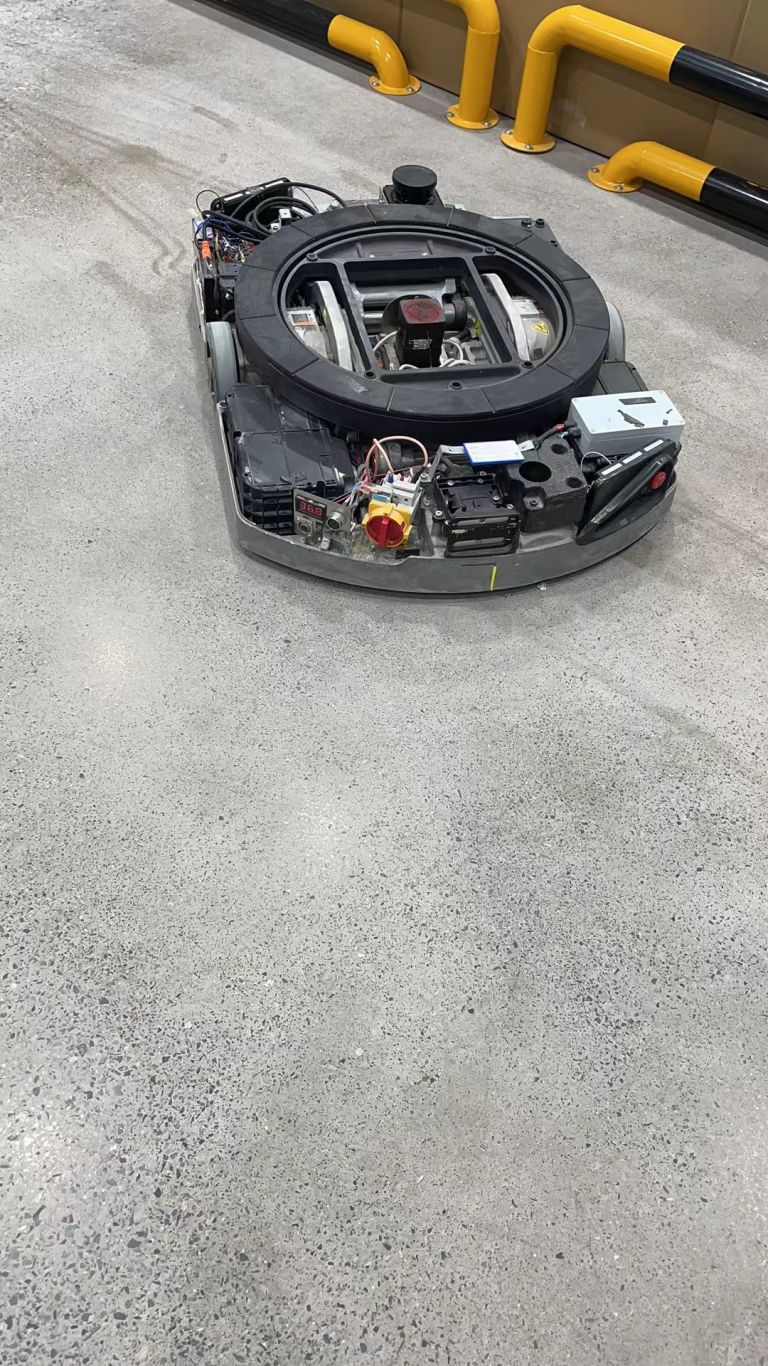
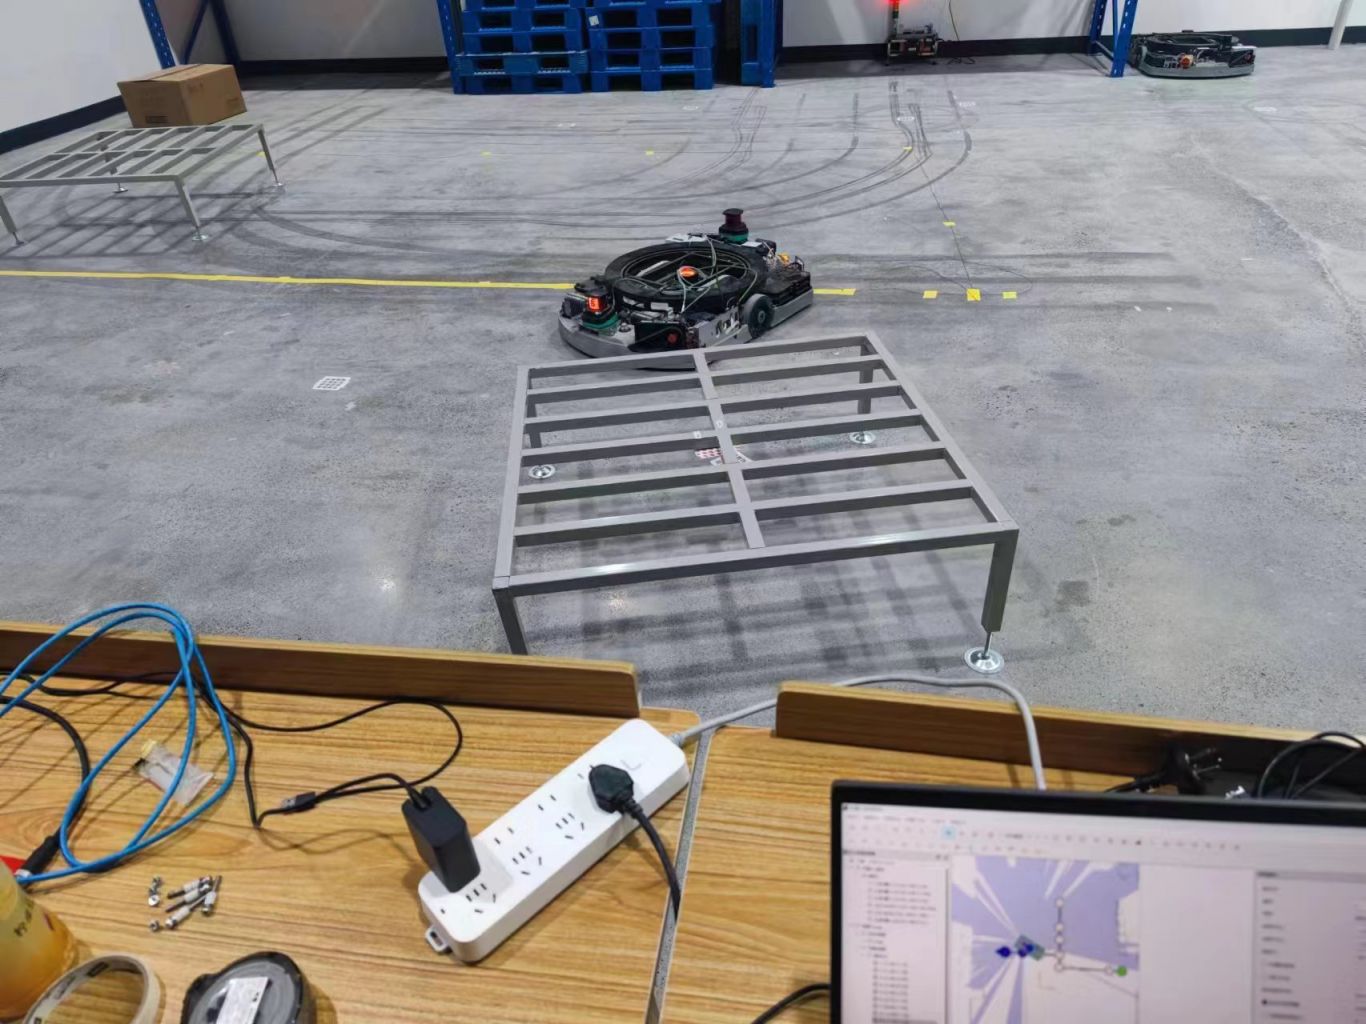
使用2D激光对料架进行识别,在ARM架构开发识别程,识别结果实时传输给导航,根据激光外参计算料架相对于机器人的位置后,准确进入料架并顶升。
使用3D相机对两孔栈板进行识别和定位,识别数据传给导航程序后,根据相机外参计算栈板相对于机器人的位置,依靠稳定的定位插入栈板,精度在正负0.5cm/度。...
使用2D激光对料架进行识别,在ARM架构开发识别程,识别结果实时传输给导航,根据激光外参计算料架相对于机器人的位置后,准确进入料架并顶升。...
添加客服微信,免费为您安排与该工程师直接沟通
长按二维码添加客服微信
如该工程师当前档期不合,也可免费为您推荐相似候选人
收藏后可在“我的收藏”里统一查看,也方便后续继续联系和筛选合适人才。
登录后将自动返回当前页,继续浏览不会丢失。