栈板识别
微信扫码沟通,客服可协助直接对接工程师;如当前档期不合,也可继续推荐相似案例作者。
案例介绍
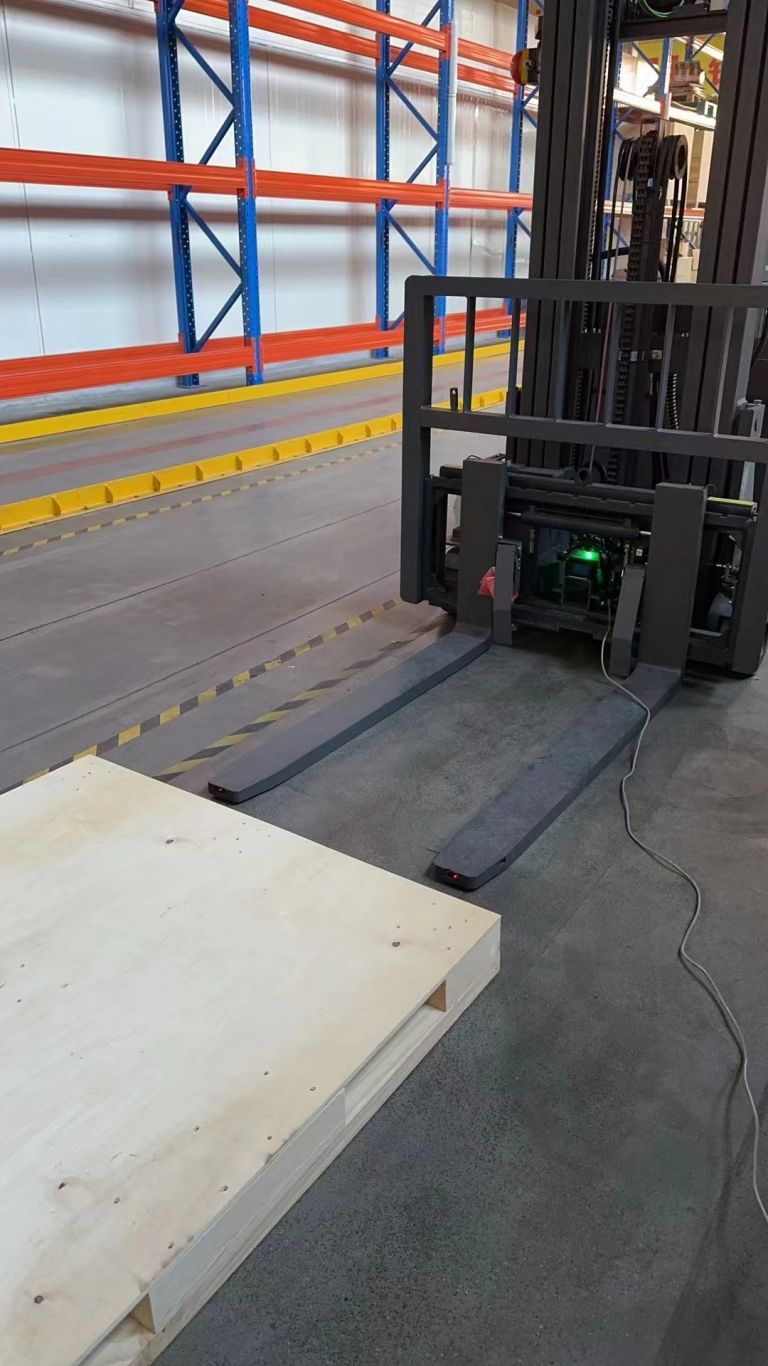
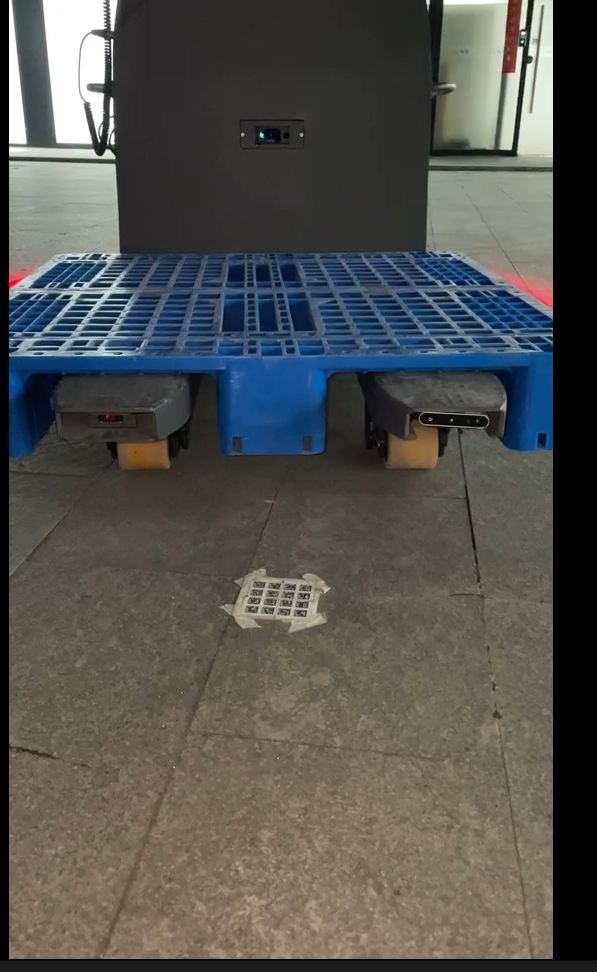
使用3D相机对两孔栈板进行识别和定位,识别数据传给导航程序后,根据相机外参计算栈板相对于机器人的位置,依靠稳定的定位插入栈板,精度在正负0.5cm/度。
栈板识别
联系该工程师

微信扫码,建群沟通
案例介绍
使用3D相机对两孔栈板进行识别和定位,识别数据传给导航程序后,根据相机外参计算栈板相对于机器人的位置,依靠稳定的定位插入栈板,精度在正负0.5cm/度。
案例图片
相似案例推荐
-
yolov8检测web服务端
yolov8检测web服务端: 1. 具有用户管理页面、y
-
yolov8检测客户端
基于yolov8设计的可用于windows和linux系统的
-
自动驾驶中间件开发
项目描述:自动驾驶自研中间件可以对上层算法模块提供良好的支撑
-
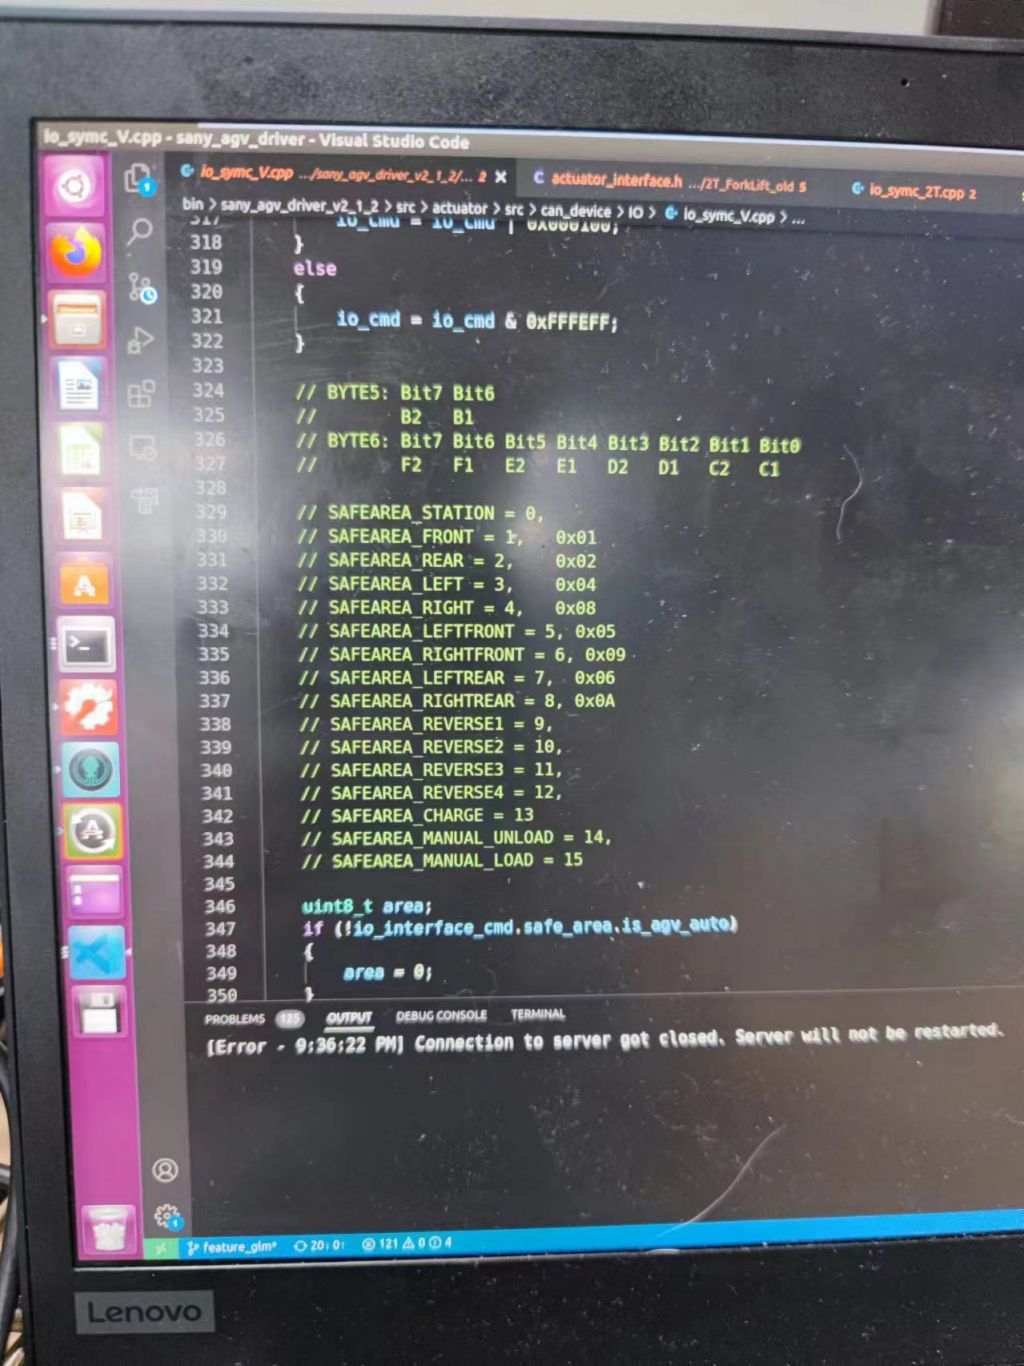
agv小车驱动控制模块架构设计和开发
项目描述:基于ROS平台,完成AGV小车车端控制软件的驱动重
-
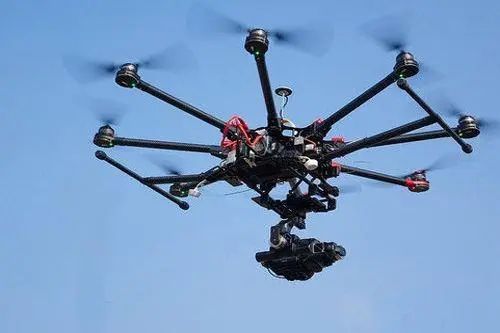
无人机
比赛时使用的四旋翼,主控使用STM32F407VGT6经过修
-
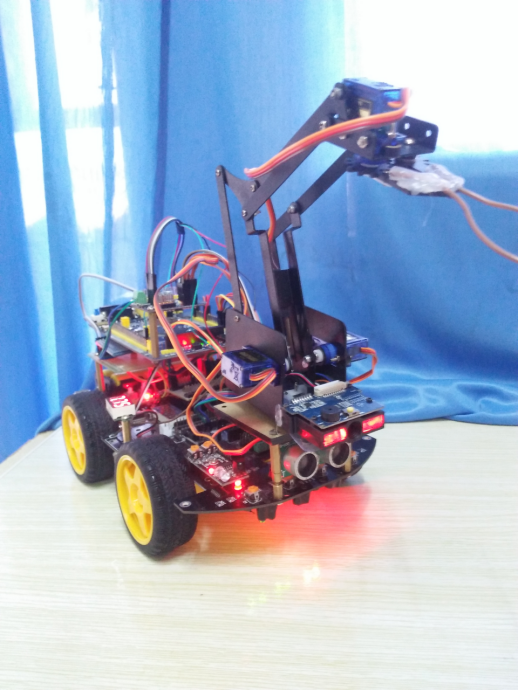
智能物流小车
主控为stm32f103zet6,通过光电对光识别出黑线进行
1小时精推人才
需求方专属客服,免费梳理匹配

扫码加微信 · 客服人工对接
