chasephd的案例列表
作者:chasephd · 共 2 个案例


巡检机器人障碍物识别
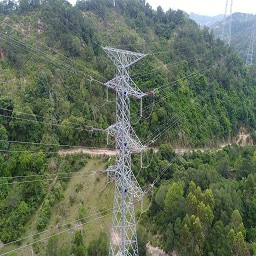
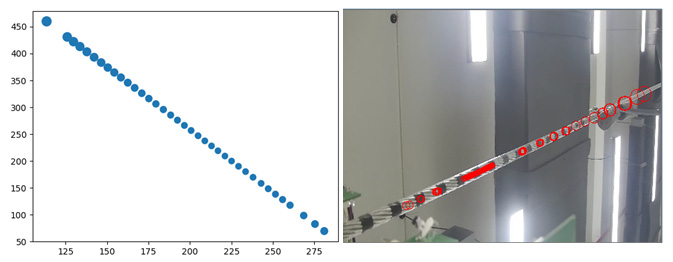
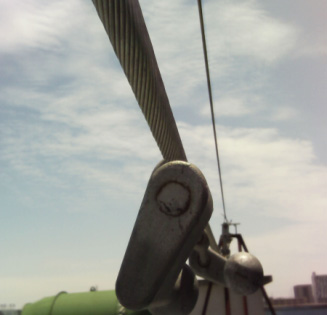
主要负责架空线路巡检机器人障碍物识别:通过构建障碍物数据集,训练目标检测网络,进行障碍物识别目标检测。另外其他多个项目如下: 电网带电接火作业机器人:主要通过图像识别导线目标、位姿计算,控制机械手进行导线抓取、剥皮、压接,双臂 协同,实现视觉引导机器手带电接火作业; RTK全天候弧垂测量仪:主要通过使用RTK卫星定位数据,通过多项式拟合导线悬垂方程,进行弧垂测量; 自来水管道巡检机器人:负责水听信号分析,通过构建深度神经网络训练采集的漏水数据来实现漏水点测量; 智能表盘识别; 视觉引导机械手螺丝锁付; 架空线路巡检机器人视觉算法设计; 烟雾识别; 答题卡智能识别。
案例判断参考
chasephd的案例列表
巡检机器人障碍物识别
主要负责架空线路巡检机器人障碍物识别:通过构建障碍物数据集,训练目标检测网络,进行障碍物识别目标检测。另外其他多个项目如下: 电网带电接火作业机器人:主要通过图像识别导线目标、位姿计算,控制机械手进行导线抓取、剥皮、压接,双臂 协同,实现视觉引导机器手带电接火作业; RTK全天候弧垂测量仪:主要通过使用RTK卫星定位数据,通过多项式拟合导线悬垂方程,进行弧垂测量; 自来水管道巡检机器人:负责水听信号分析,通过构建深度神经网络训练采集的漏水数据来实现漏水点测量; 智能表盘识别; 视觉引导机械手螺丝锁付; 架空线路巡检机器人视觉算法设计; 烟雾识别; 答题卡智能识别。...


