上坤的案例列表
作者:上坤 · 共 2 个案例
基于树莓派简易绘图机
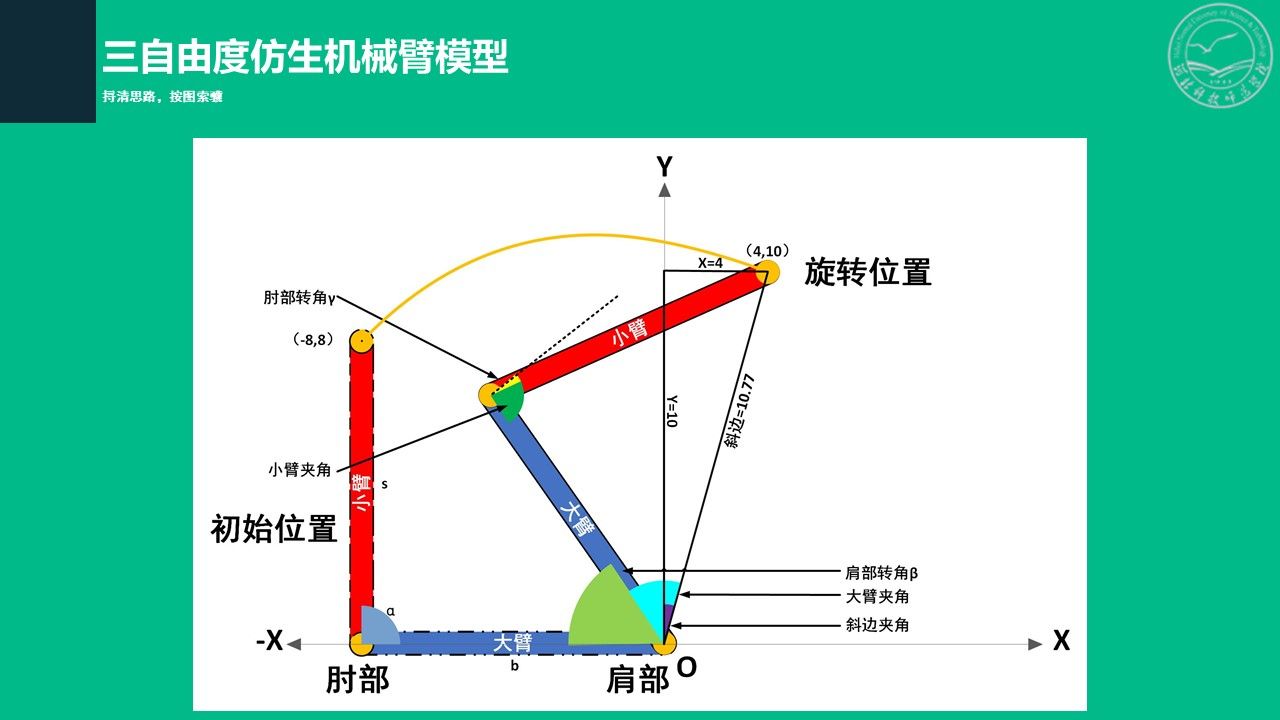
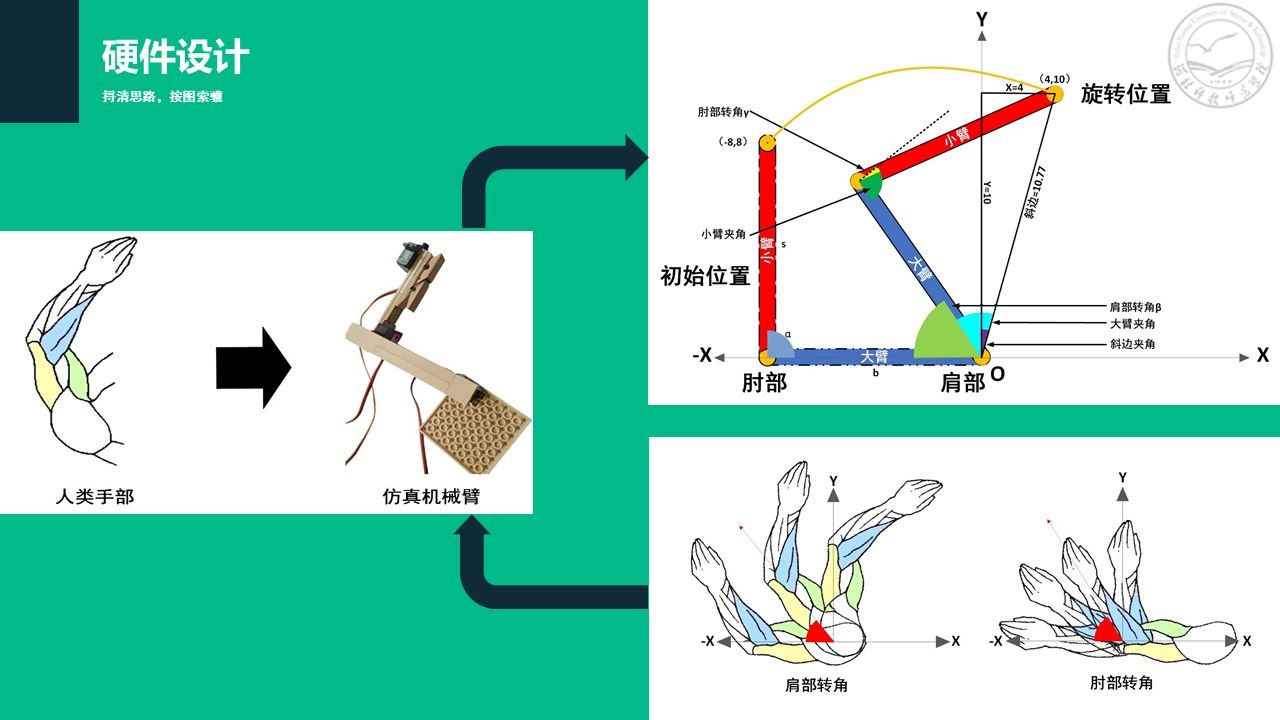
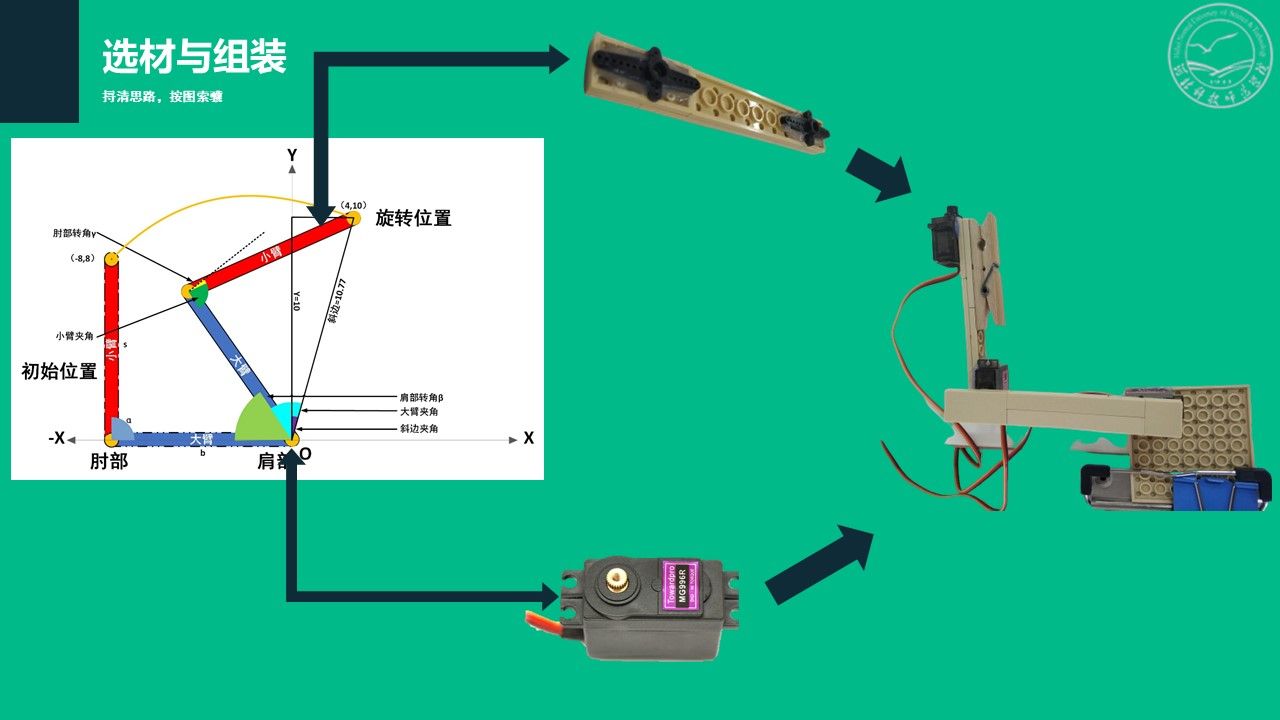
依照构建的三自由度仿生机械臂运动模型,开发了一款基于树莓派 GPIO 引脚操控的,由 MG90S 舵机与相关 DIY 零部件制作而成的三自由度仿生机械臂。在树莓派 4b 上,基于 Python3.7 版本编写了图像素描化软件 IMprocess 和机械臂驱动软件 SimplePlotter。IMprocess 实现将图像数据转换为素描图像像素坐标的功能。SimplePlotter 实现 像素坐标与世界坐标系统的坐标映射,按照笔画排序算法控制机械臂有序、高效绘制图像。
Xgboost人数预测
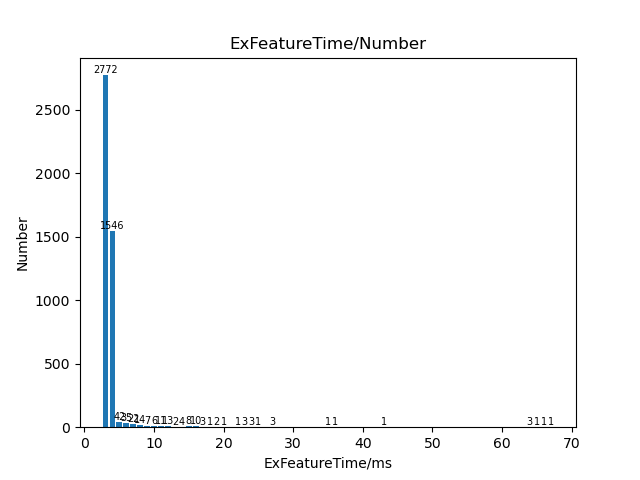
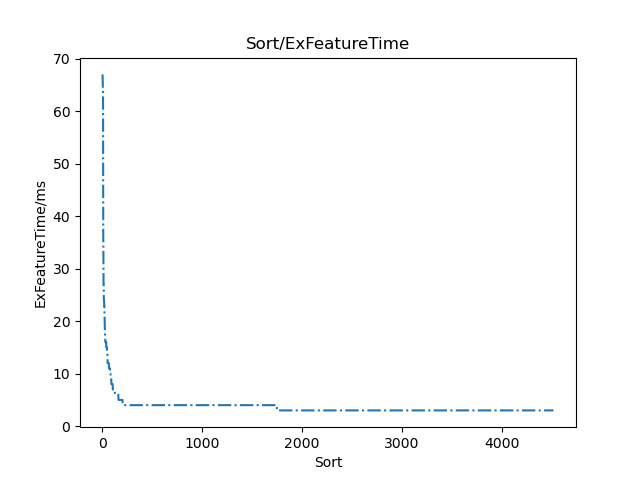
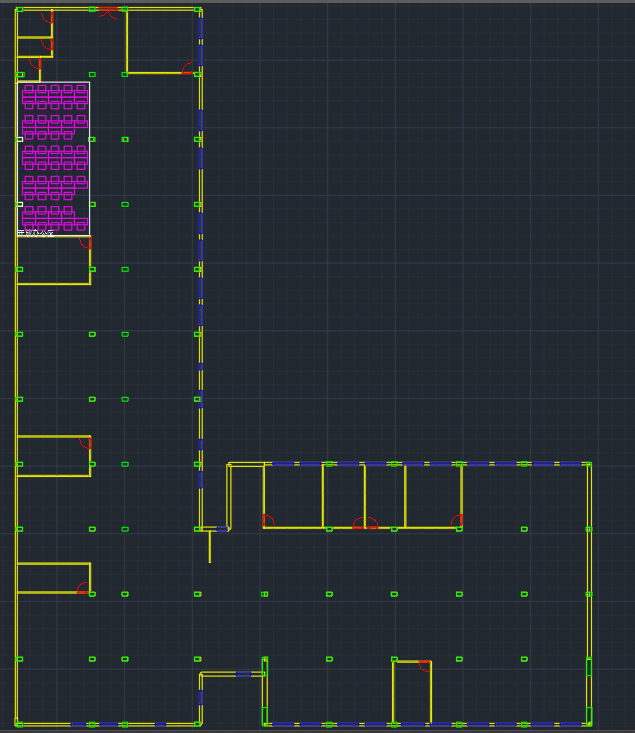
在矩形的范围内,求解所能容纳的最大人数;当前现有接口计算该人数所需时间过长(1s~5s),故采用 Xgboost 模型训练模型,使返回结果所需时间降低至毫秒级,预测精度不低于 95%,且不能存在预测偏大的情况。
案例判断参考
上坤的案例列表
基于树莓派简易绘图机
依照构建的三自由度仿生机械臂运动模型,开发了一款基于树莓派 GPIO 引脚操控的,由 MG90S 舵机与相关 DIY 零部件制作而成的三自由度仿生机械臂。在树莓派 4b 上,基于 Python3.7 版本编写了图像素描化软件 IMprocess 和机械臂驱动软件 SimplePlotter。IMprocess 实现将图像数据转换为素描图像像素坐标的功能。SimplePlotter 实现 像素坐标与世界坐标系统的坐标映射,按照笔画排序算法控制机械臂有序、高效绘制图像。...
Xgboost人数预测
在矩形的范围内,求解所能容纳的最大人数;当前现有接口计算该人数所需时间过长(1s~5s),故采用 Xgboost 模型训练模型,使返回结果所需时间降低至毫秒级,预测精度不低于 95%,且不能存在预测偏大的情况。...


