大飞的案例列表
作者:大飞 · 共 2 个案例
机器人视觉系统设计
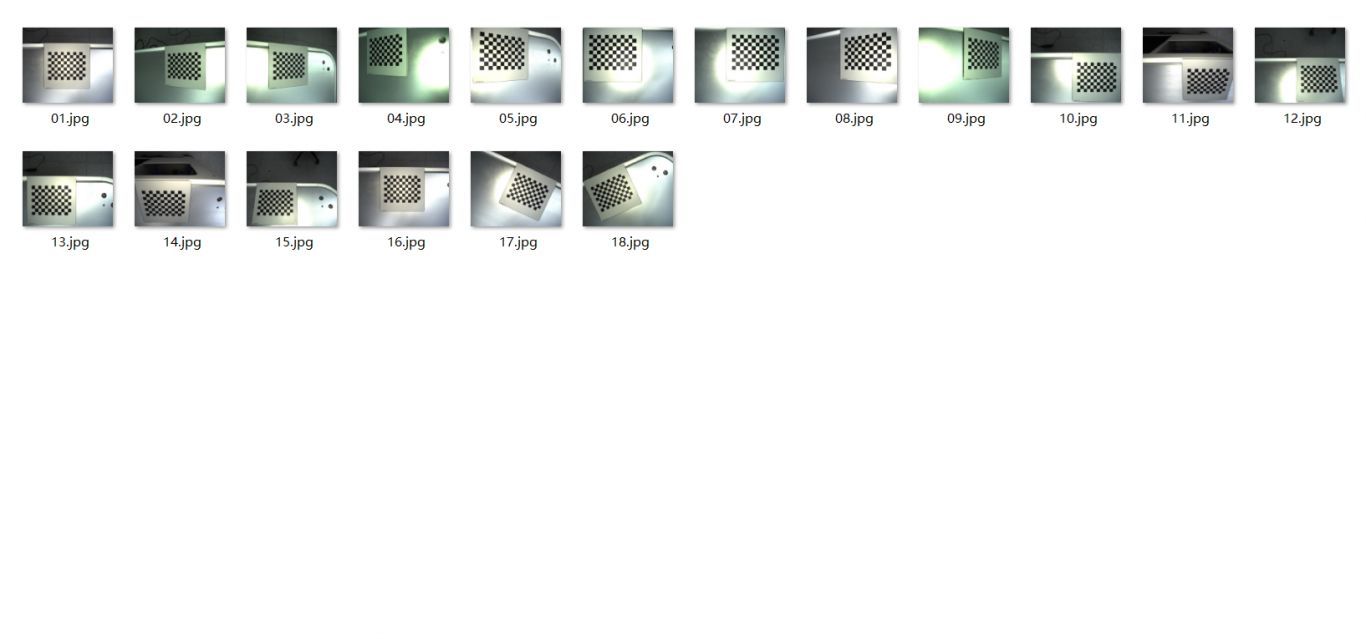
在复合机器人巡检及操作系统中,负责完成视觉检测识别及定位相关的软件算法开发及部署调试。其中还包括视觉系统的相机标定及手眼标定。视觉算法采用机器视觉及深度学习相结合的方式,设计图像分类及目标检测等CNN框架的改进和最终工业部署落地。


机器人工作站控制系统及上位机软件设计
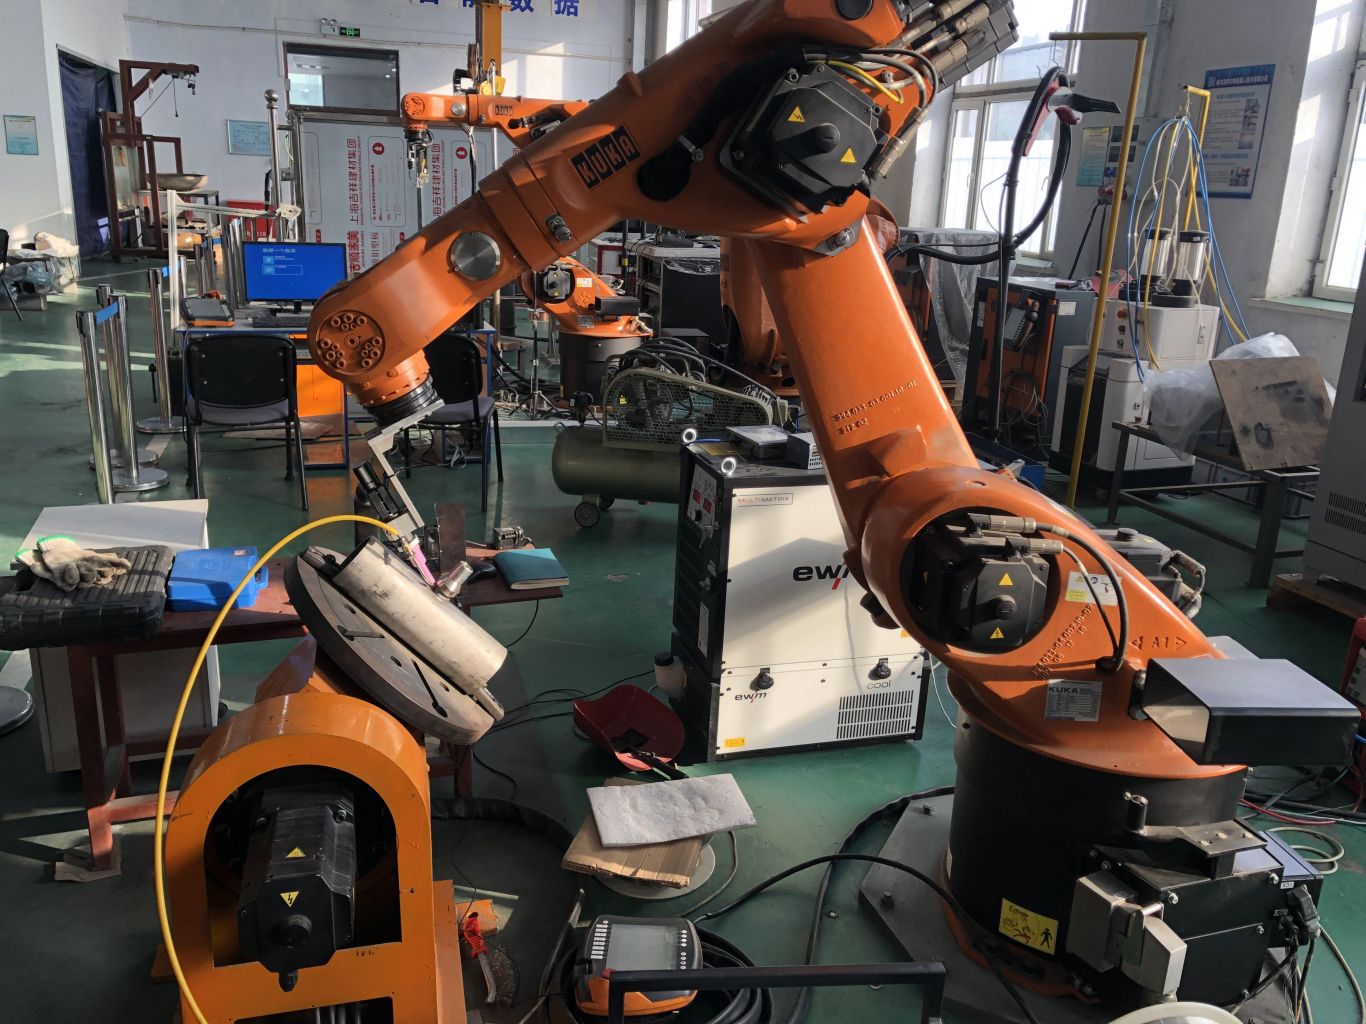
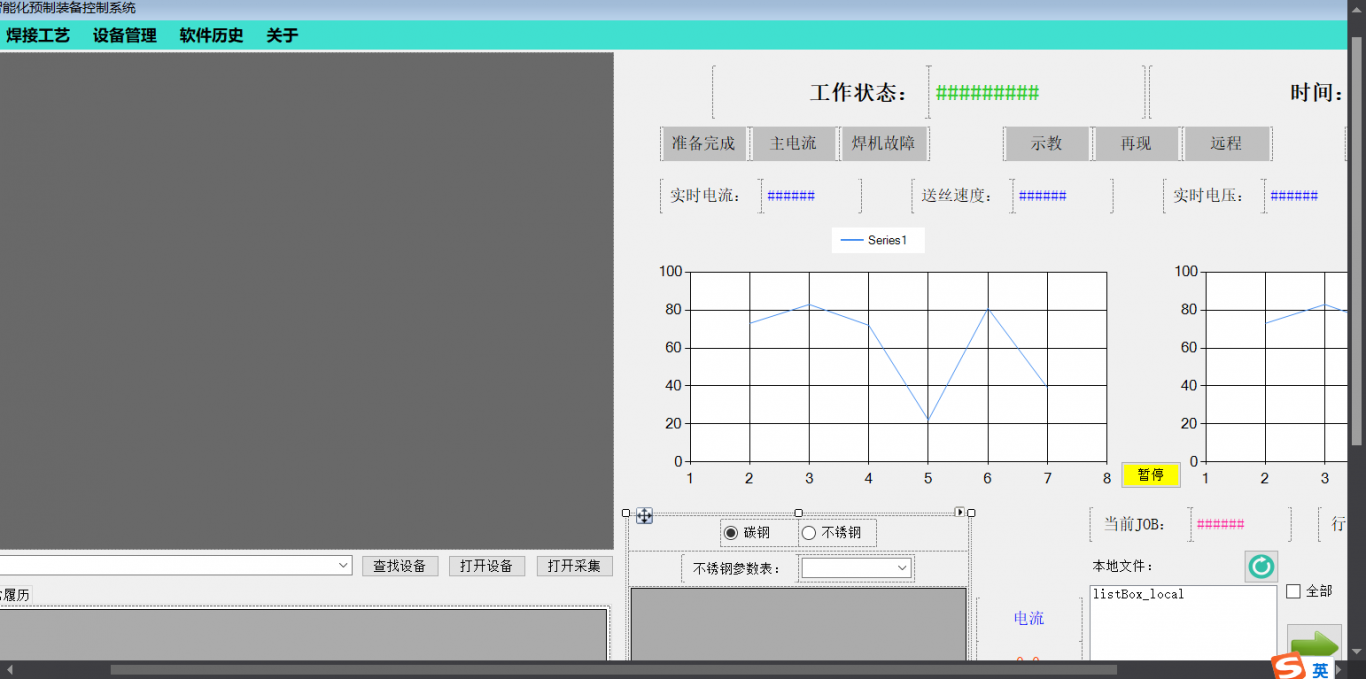
在本项目中担任项目经理,并且作为技术第一负责人,全程指导带队完成项目。 同时也担任项目电气控制系统设计和上位机软件设计工程师。控制系统以PLC作为主控,下位通信连接机器人,焊机等执行设备。 上位机采用C# winform设计UI,界面可以控制系统执行,实时显示数据及变化曲线,数据存入数据库。上位机与PLC及各子设备实时通信建立连接,进行数据交互。

案例判断参考
大飞的案例列表
机器人视觉系统设计
在复合机器人巡检及操作系统中,负责完成视觉检测识别及定位相关的软件算法开发及部署调试。其中还包括视觉系统的相机标定及手眼标定。视觉算法采用机器视觉及深度学习相结合的方式,设计图像分类及目标检测等CNN框架的改进和最终工业部署落地。...
机器人工作站控制系统及上位机软件设计
在本项目中担任项目经理,并且作为技术第一负责人,全程指导带队完成项目。 同时也担任项目电气控制系统设计和上位机软件设计工程师。控制系统以PLC作为主控,下位通信连接机器人,焊机等执行设备。 上位机采用C# winform设计UI,界面可以控制系统执行,实时显示数据及变化曲线,数据存入数据库。上位机与PLC及各子设备实时通信建立连接,进行数据交互。...


