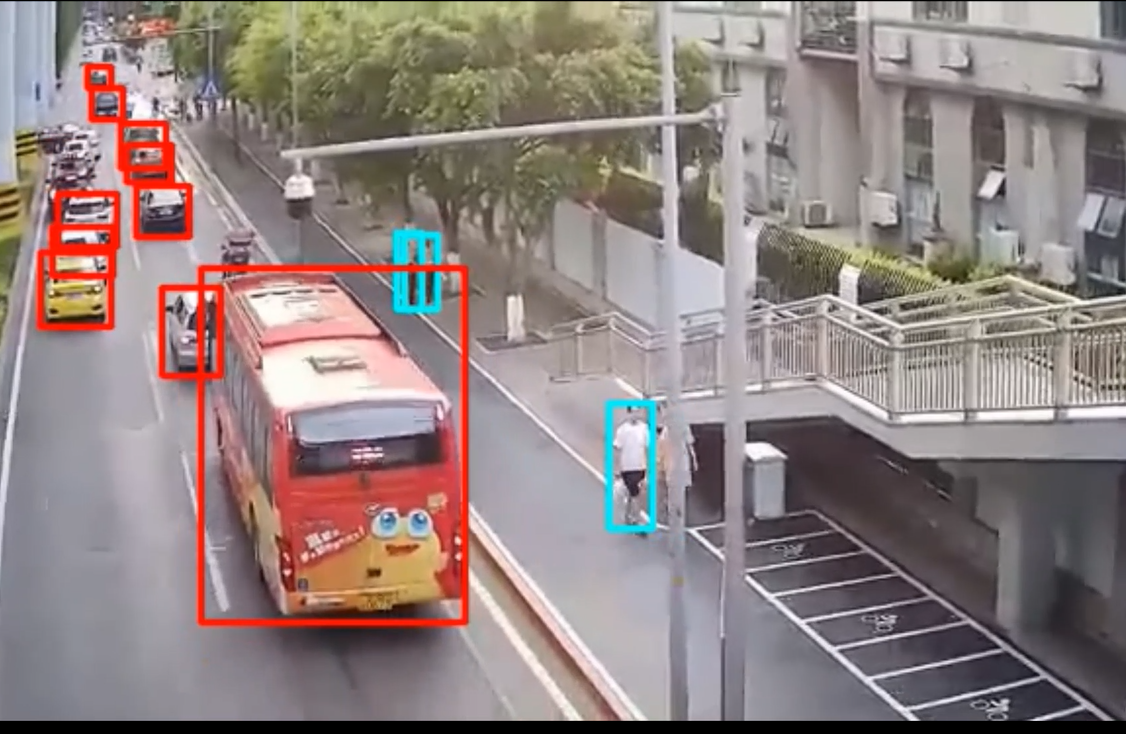
负责 算法设计架构、目标检测、多目标跟踪、单目标跟踪、部署在板端(瑞芯微、海思、亿智、酷芯微)。配合板端验证测试,有嵌入式的相关经验
无人机单目标跟踪,采用kcf的跟踪模式,部署在海思、瑞芯微板端,可达到实时。每秒可跑40帧,提供动态库,驱动工程师可以直接调用
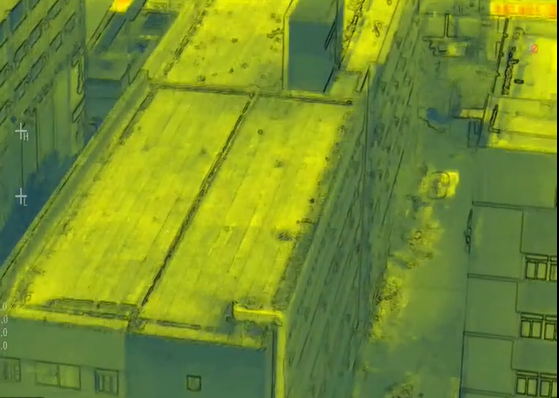
双光融合可以有效解决 如果使用可见光摄像头,则到了晚上就会看不清,如果使用 红外摄像头 又很多特征看不清楚,故可以采用双光结合
负责 算法设计架构、目标检测、多目标跟踪、单目标跟踪、部署在板端(瑞芯微、海思、亿智、酷芯微)。配合板端验证测试,有嵌入式的相关经验...
无人机单目标跟踪,采用kcf的跟踪模式,部署在海思、瑞芯微板端,可达到实时。每秒可跑40帧,提供动态库,驱动工程师可以直接调用...
双光融合可以有效解决 如果使用可见光摄像头,则到了晚上就会看不清,如果使用 红外摄像头 又很多特征看不清楚,故可以采用双光结合...
添加客服微信,免费为您安排与该工程师直接沟通
长按二维码添加客服微信
如该工程师当前档期不合,也可免费为您推荐相似候选人
收藏后可在“我的收藏”里统一查看,也方便后续继续联系和筛选合适人才。
登录后将自动返回当前页,继续浏览不会丢失。