I0的案例列表
作者:I0 · 共 2 个案例
麦轮小车自主导航
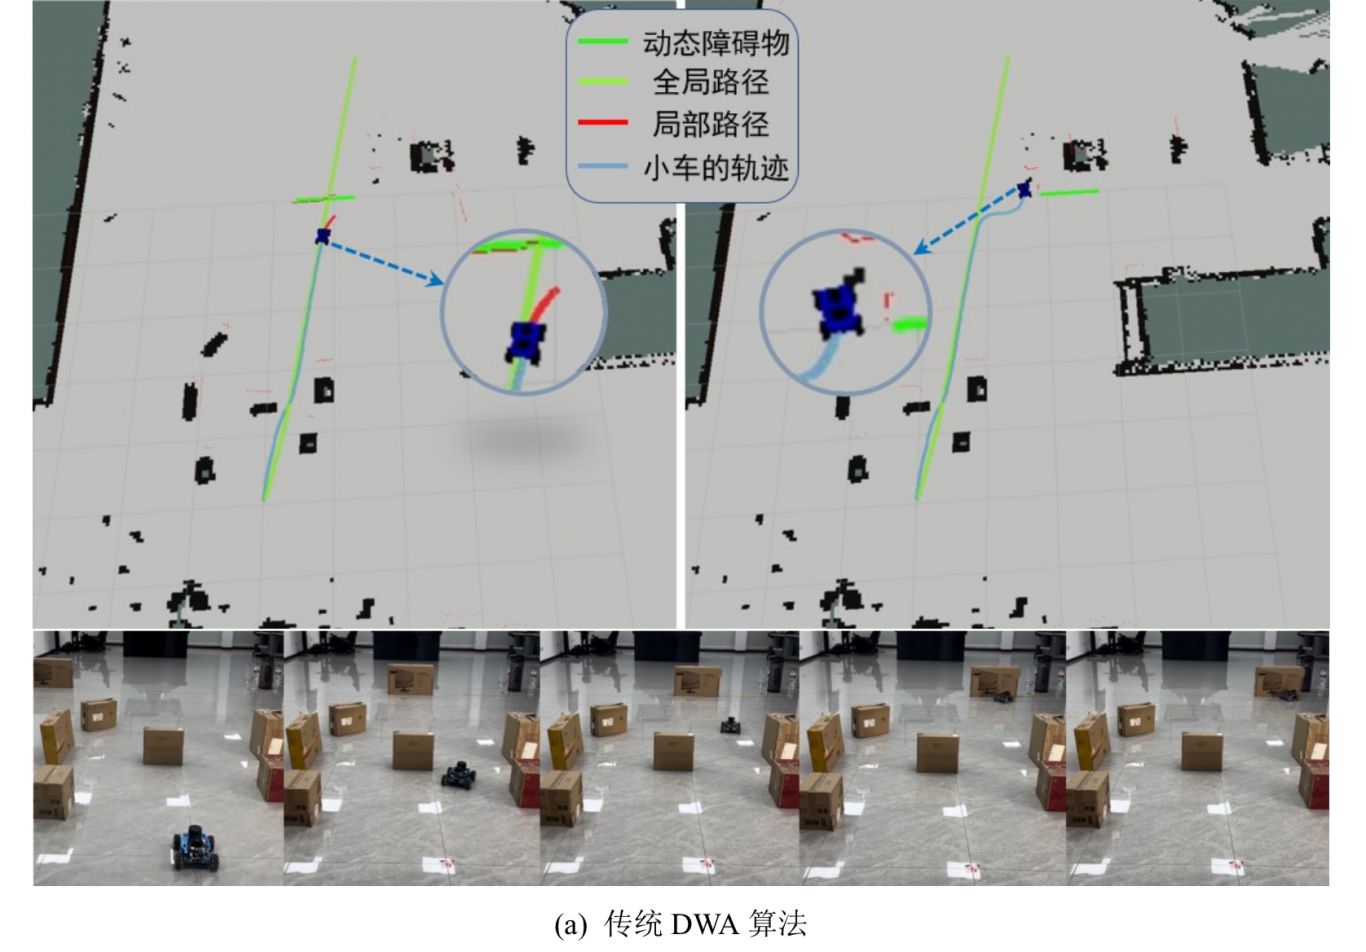
自主导航涵盖了JPS全局路径规划算法、DWA局部路径规划算法和LQR控制算法。 在遇到动态障碍物时引入二次规划算法对动态障碍物进行减速避让,提升智能小车的动态避障能力,保证小车的安全性。

改进JPS全局路径规划算法
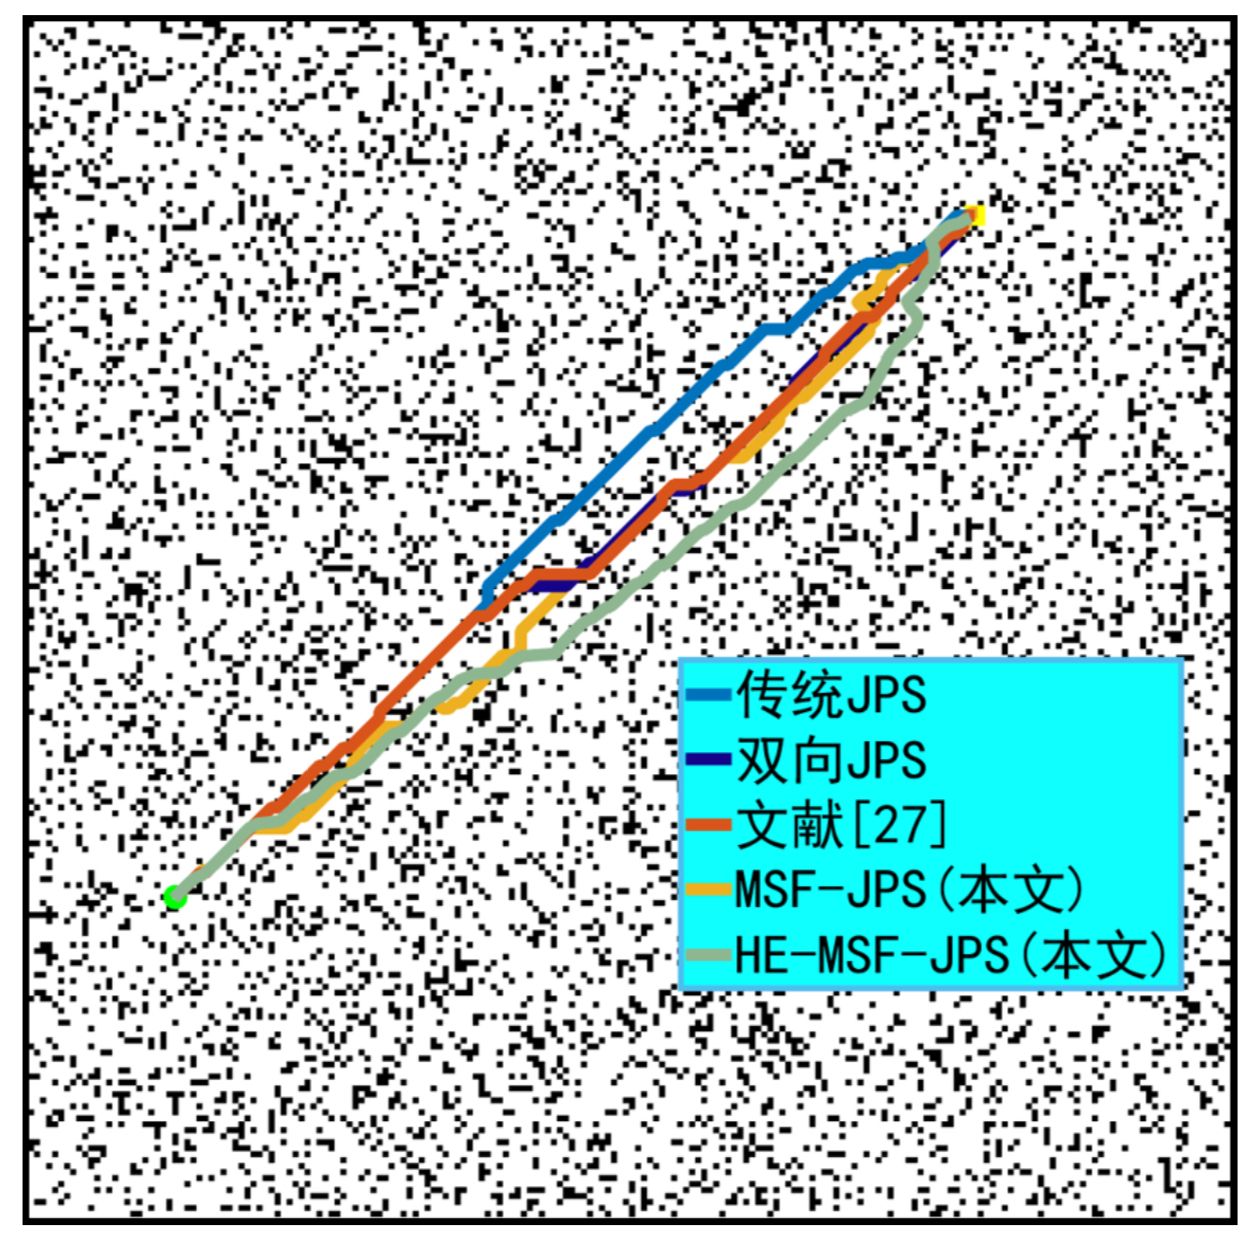
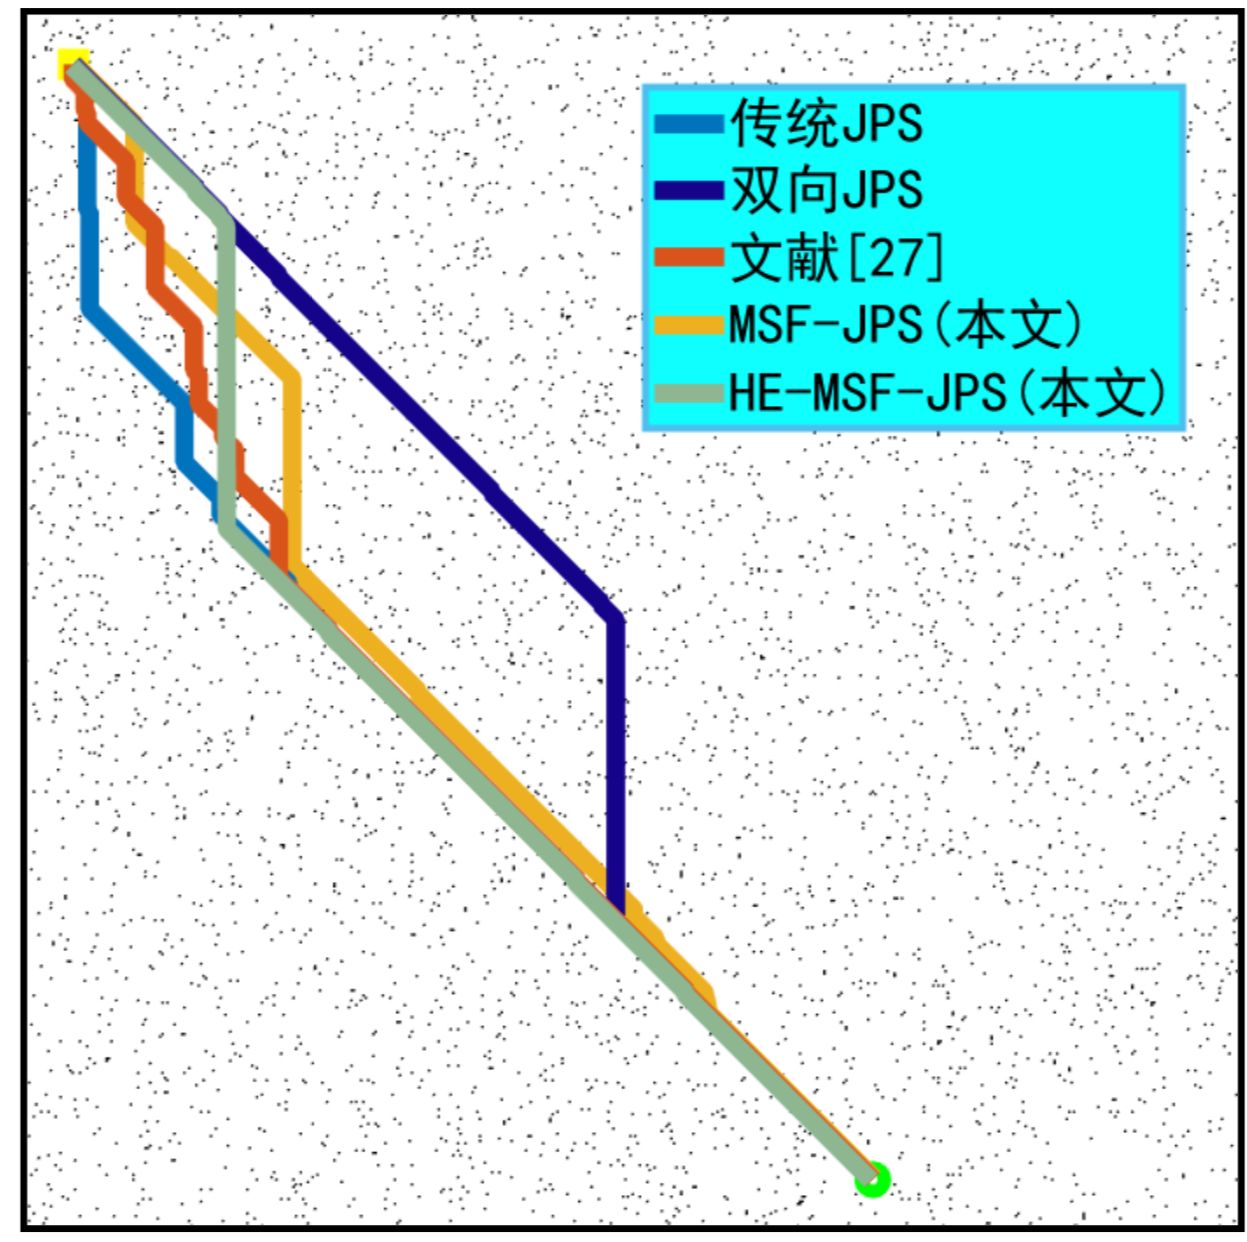
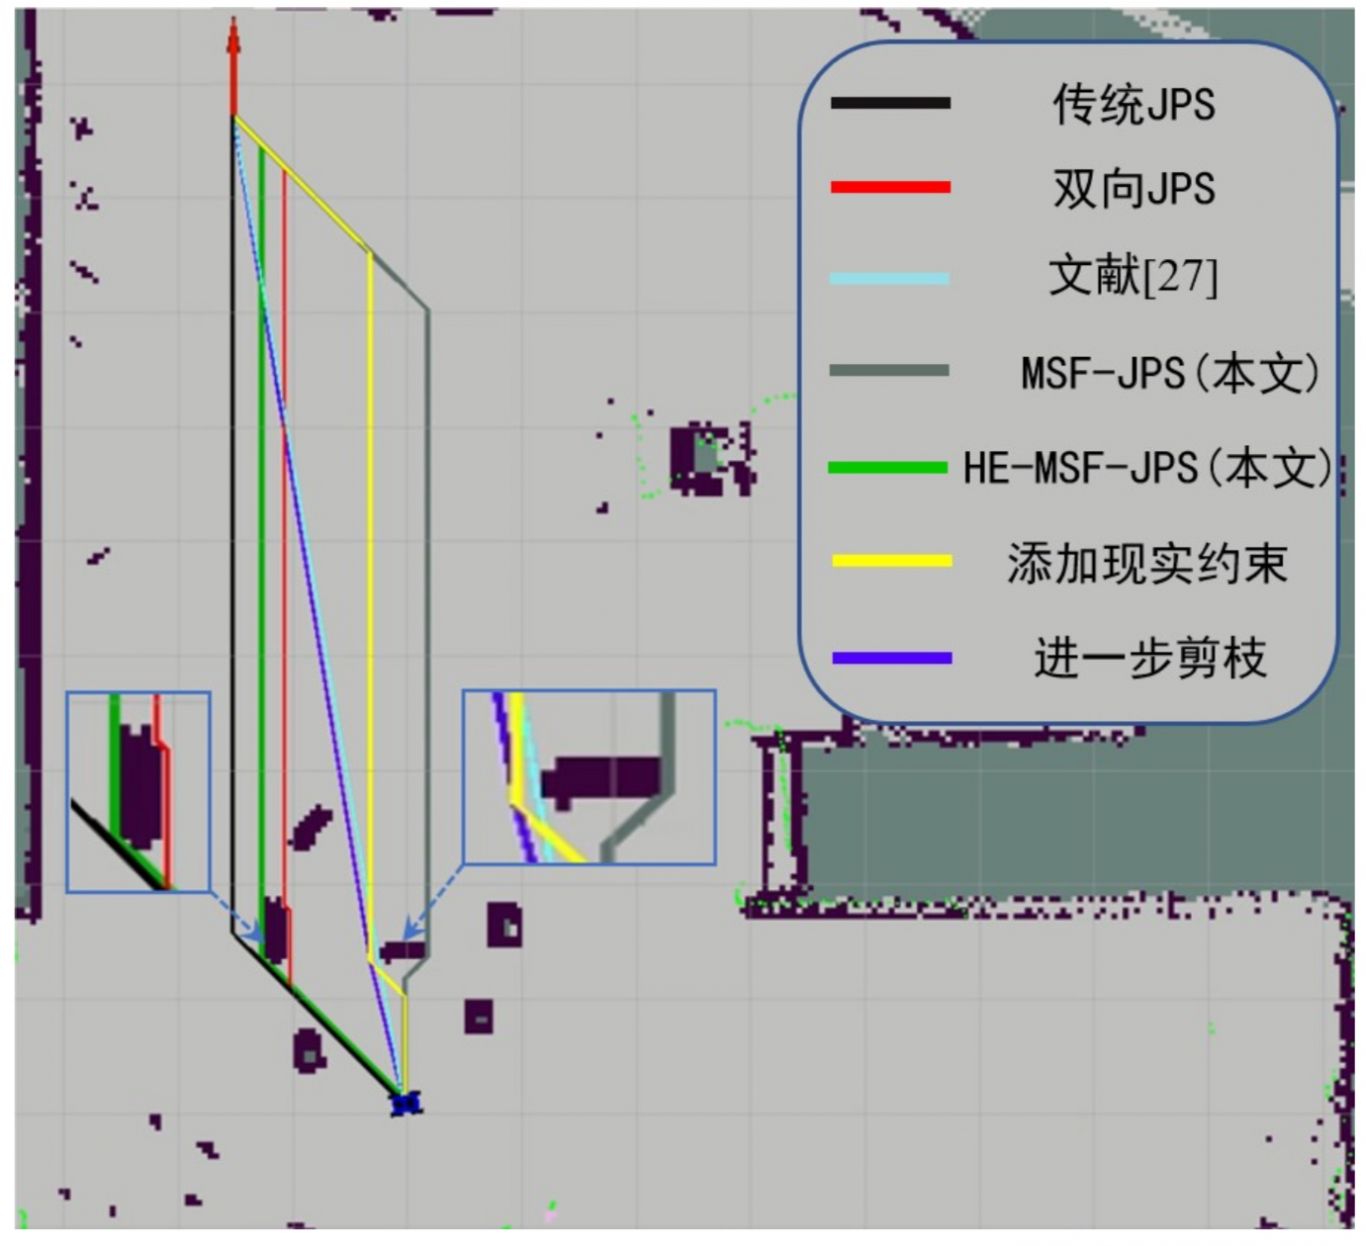
改进JPS算法的搜索策略,提升其全局算法的规划效率。 在规划全局路径时考虑智能小车的物理体积,保证全局路径对于智能小车的可通行性。 通过剪枝策略二次优化全局路径,减少路径拐点并缩短路径长度。
案例判断参考
I0的案例列表
麦轮小车自主导航
自主导航涵盖了JPS全局路径规划算法、DWA局部路径规划算法和LQR控制算法。 在遇到动态障碍物时引入二次规划算法对动态障碍物进行减速避让,提升智能小车的动态避障能力,保证小车的安全性。...
改进JPS全局路径规划算法
改进JPS算法的搜索策略,提升其全局算法的规划效率。 在规划全局路径时考虑智能小车的物理体积,保证全局路径对于智能小车的可通行性。 通过剪枝策略二次优化全局路径,减少路径拐点并缩短路径长度。...


