麦轮小车自主导航
微信扫码沟通,客服可协助直接对接工程师;如当前档期不合,也可继续推荐相似案例作者。
案例介绍
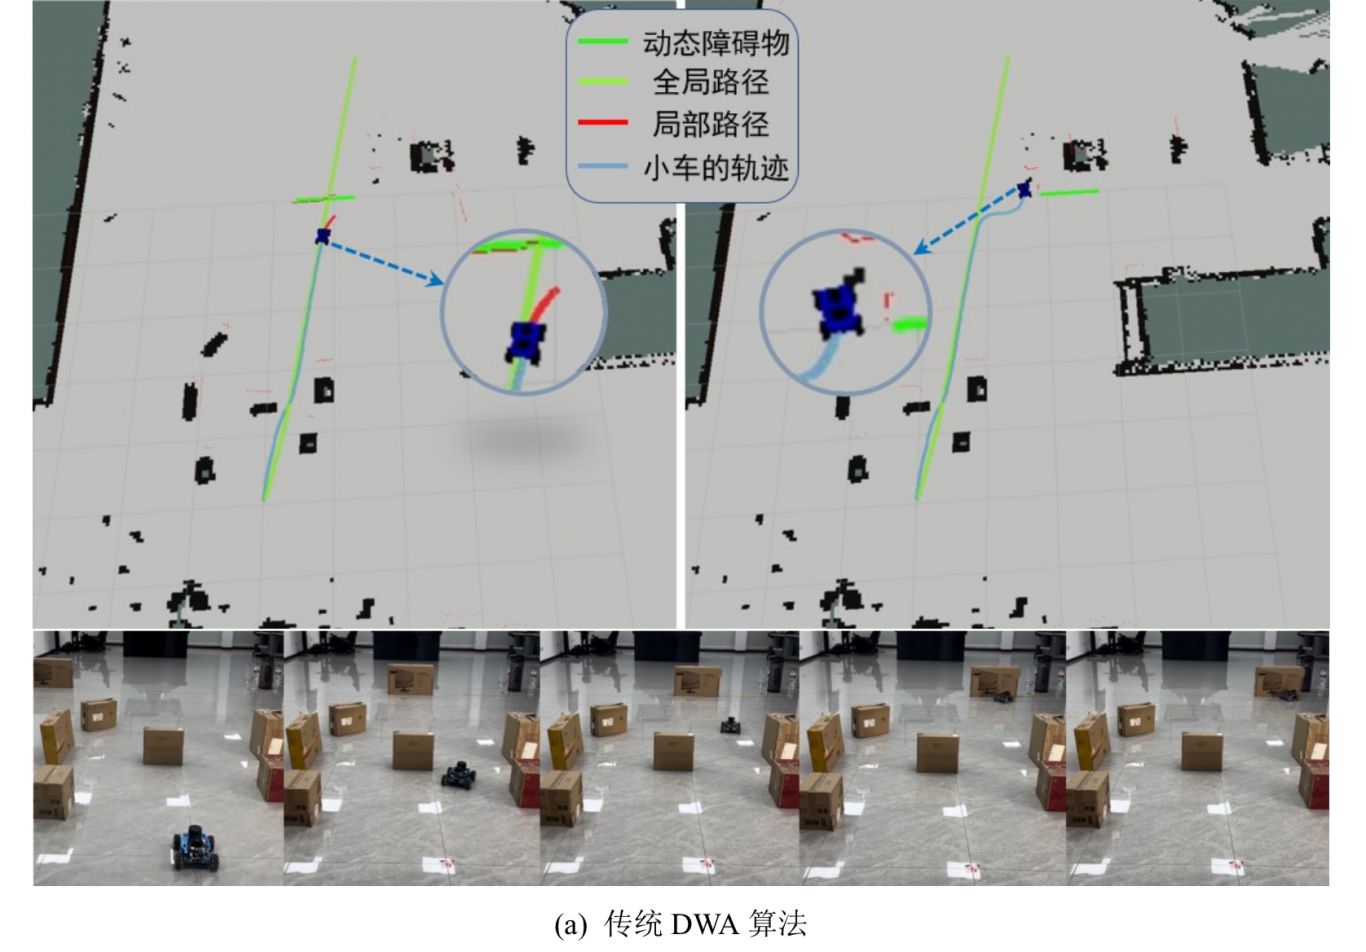
自主导航涵盖了JPS全局路径规划算法、DWA局部路径规划算法和LQR控制算法。
在遇到动态障碍物时引入二次规划算法对动态障碍物进行减速避让,提升智能小车的动态避障能力,保证小车的安全性。
在遇到动态障碍物时引入二次规划算法对动态障碍物进行减速避让,提升智能小车的动态避障能力,保证小车的安全性。
麦轮小车自主导航
联系该工程师

微信扫码,建群沟通
案例介绍
自主导航涵盖了JPS全局路径规划算法、DWA局部路径规划算法和LQR控制算法。
在遇到动态障碍物时引入二次规划算法对动态障碍物进行减速避让,提升智能小车的动态避障能力,保证小车的安全性。
案例图片

相似案例推荐
-

ChatGPT 中文网
公司为了分得ChatGPT市场的红利,利用网上的大模型进行训
-

ChatGPT 中文网
公司为了分得ChatGPT市场的红利,利用网上的大模型进行训
-

遥控小车
使用C语言 arduino esp32开发版 电机及电机模块
-

二进制数据管理工具
此工具的开发,功能是解析二进制文件,并且显示成表格的形式,包
-

dvr工具
1.DVR是一套录制工具,能够录制摄像头,RTK的数据并能够
-

影刀
web前端初级证书 金智维k-rpa 证书 影刀初级
1小时精推人才
需求方专属客服,免费梳理匹配

扫码加微信 · 客服人工对接
