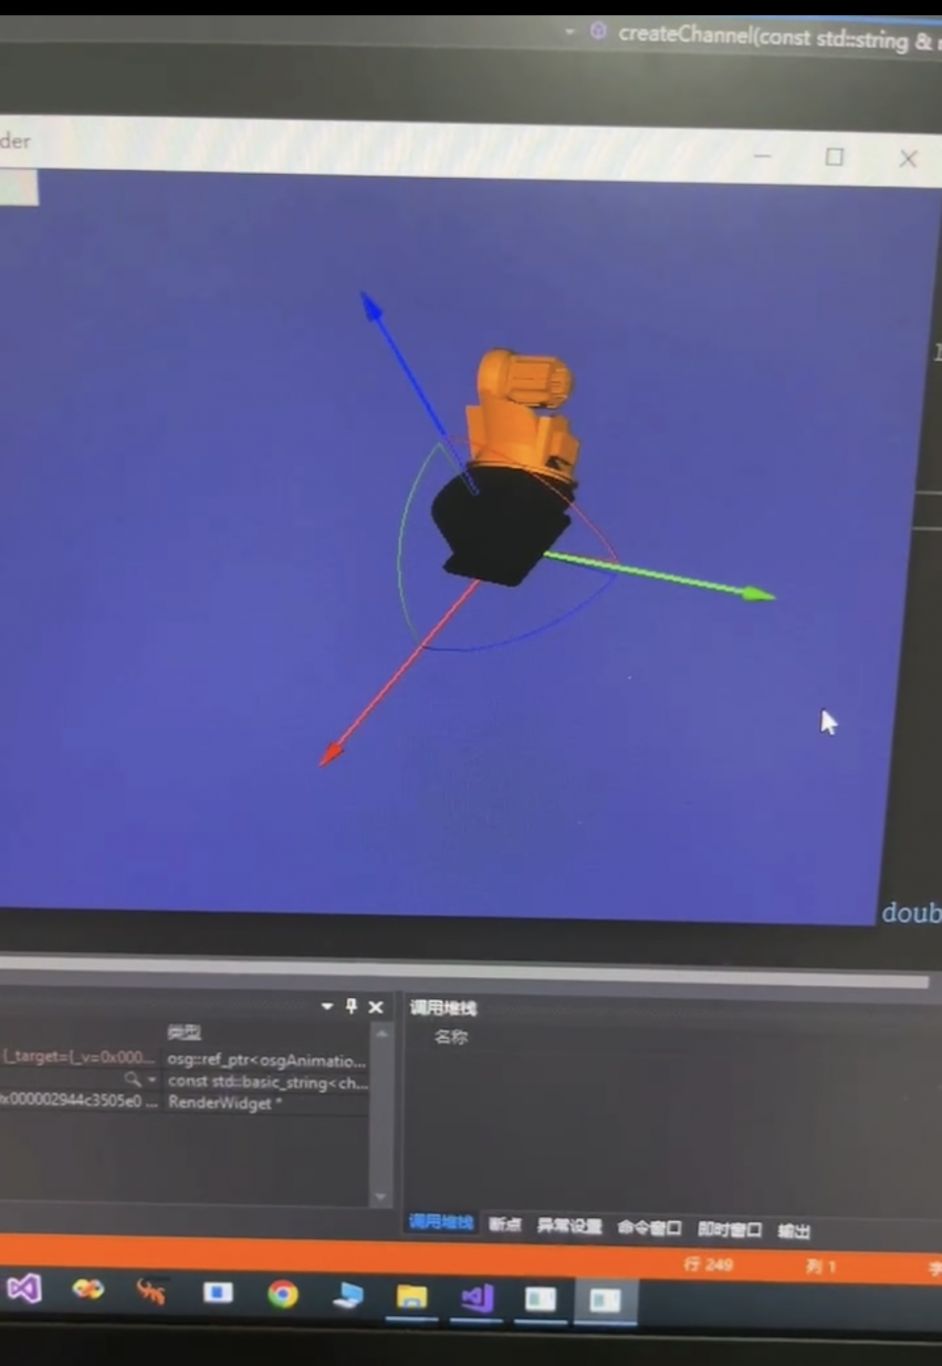
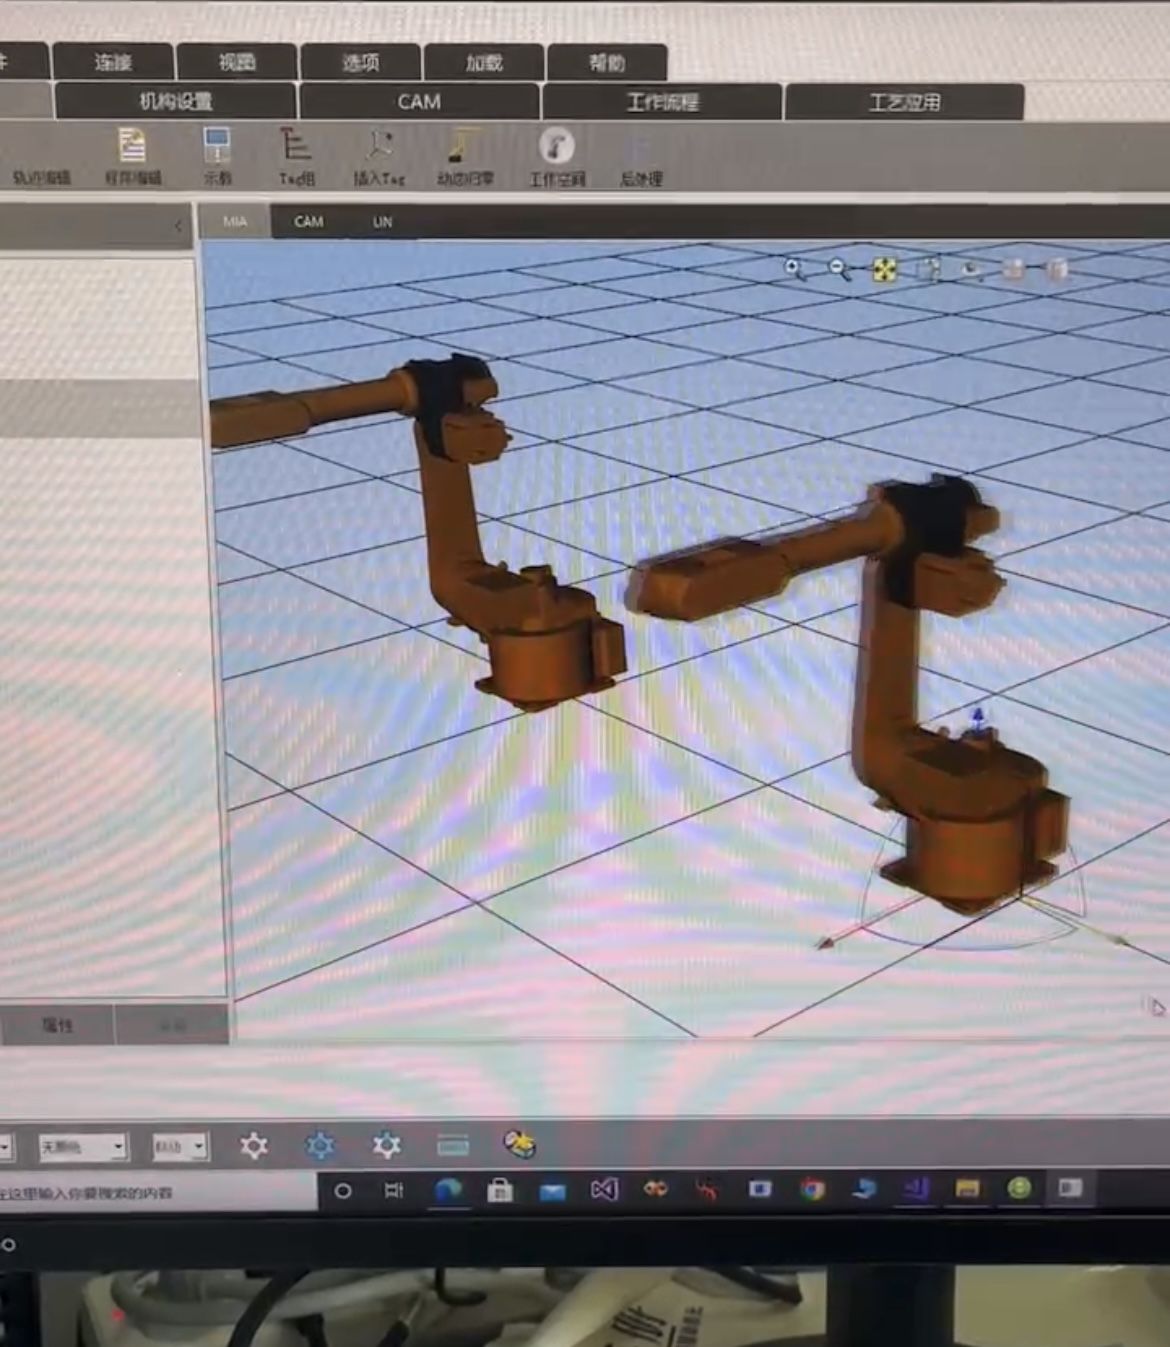
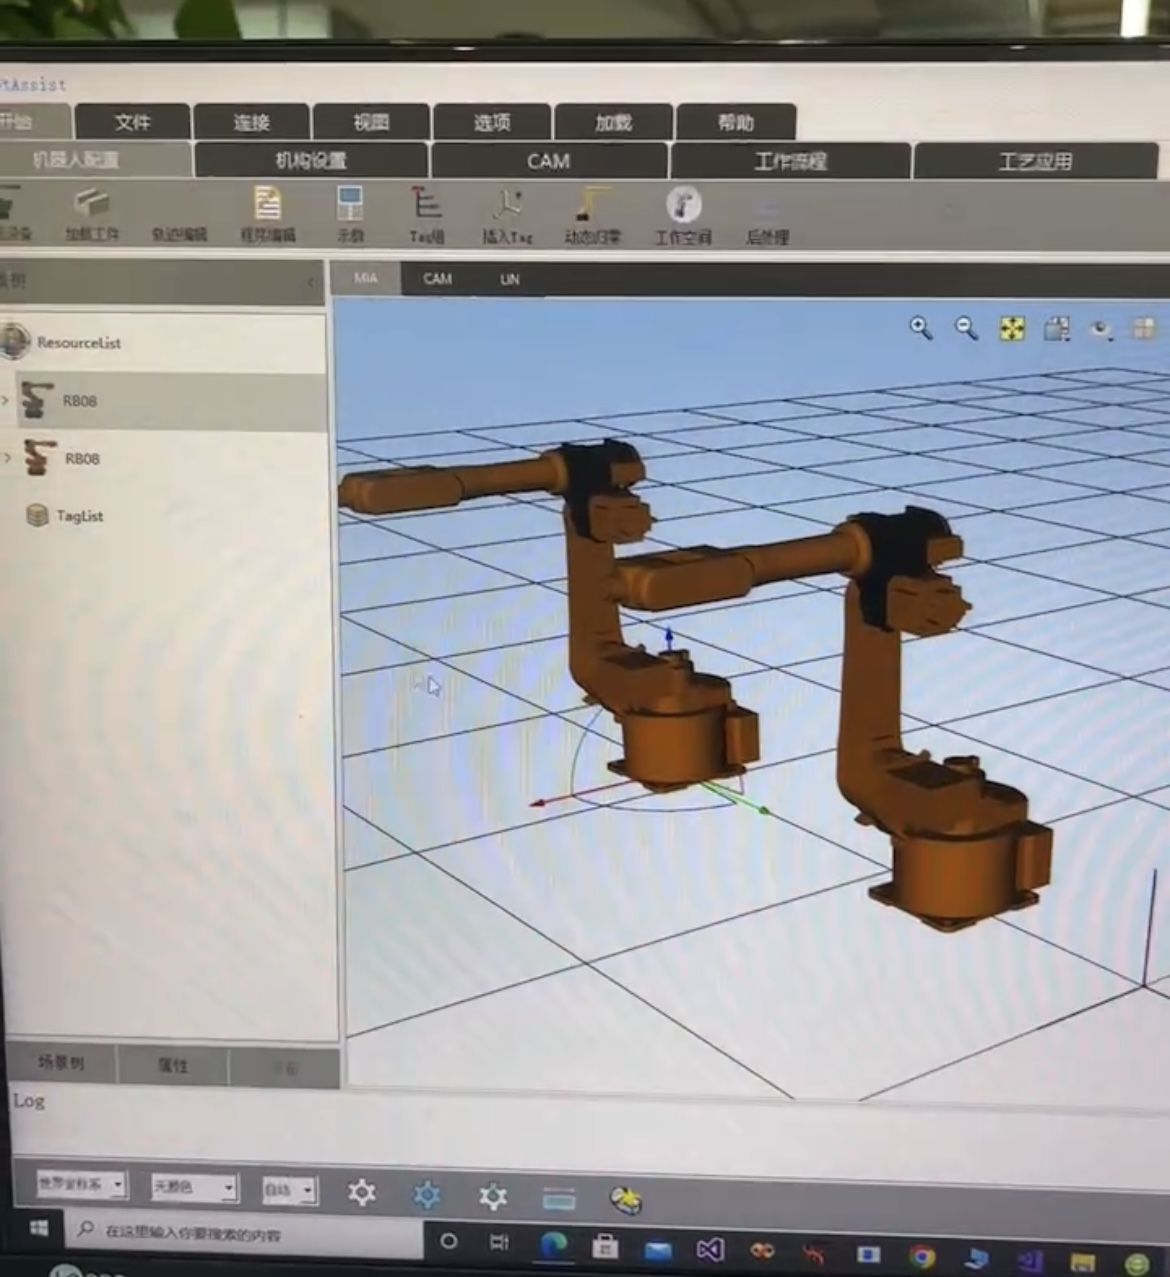
基于c++、qt、osg实现了机器人离线编程软件,具有三维加载,人机交互调整仿真机器人位姿,场景多级节点渲染和管理,基于贝塞尔曲线的关节值筛选波形图控制点动态调整波形等功能
基于c++、qt、osg实现了机器人离线编程软件,具有三维加载,人机交互调整仿真机器人位姿,场景多级节点渲染和管理,基于贝塞尔曲线的关节值筛选波形图控制点动态调整波形等功能...
添加客服微信,免费为您安排与该工程师直接沟通
长按二维码添加客服微信
如该工程师当前档期不合,也可免费为您推荐相似候选人
收藏后可在“我的收藏”里统一查看,也方便后续继续联系和筛选合适人才。
登录后将自动返回当前页,继续浏览不会丢失。