机器人离线编程软件
微信扫码沟通,客服可协助直接对接工程师;如当前档期不合,也可继续推荐相似案例作者。
案例介绍
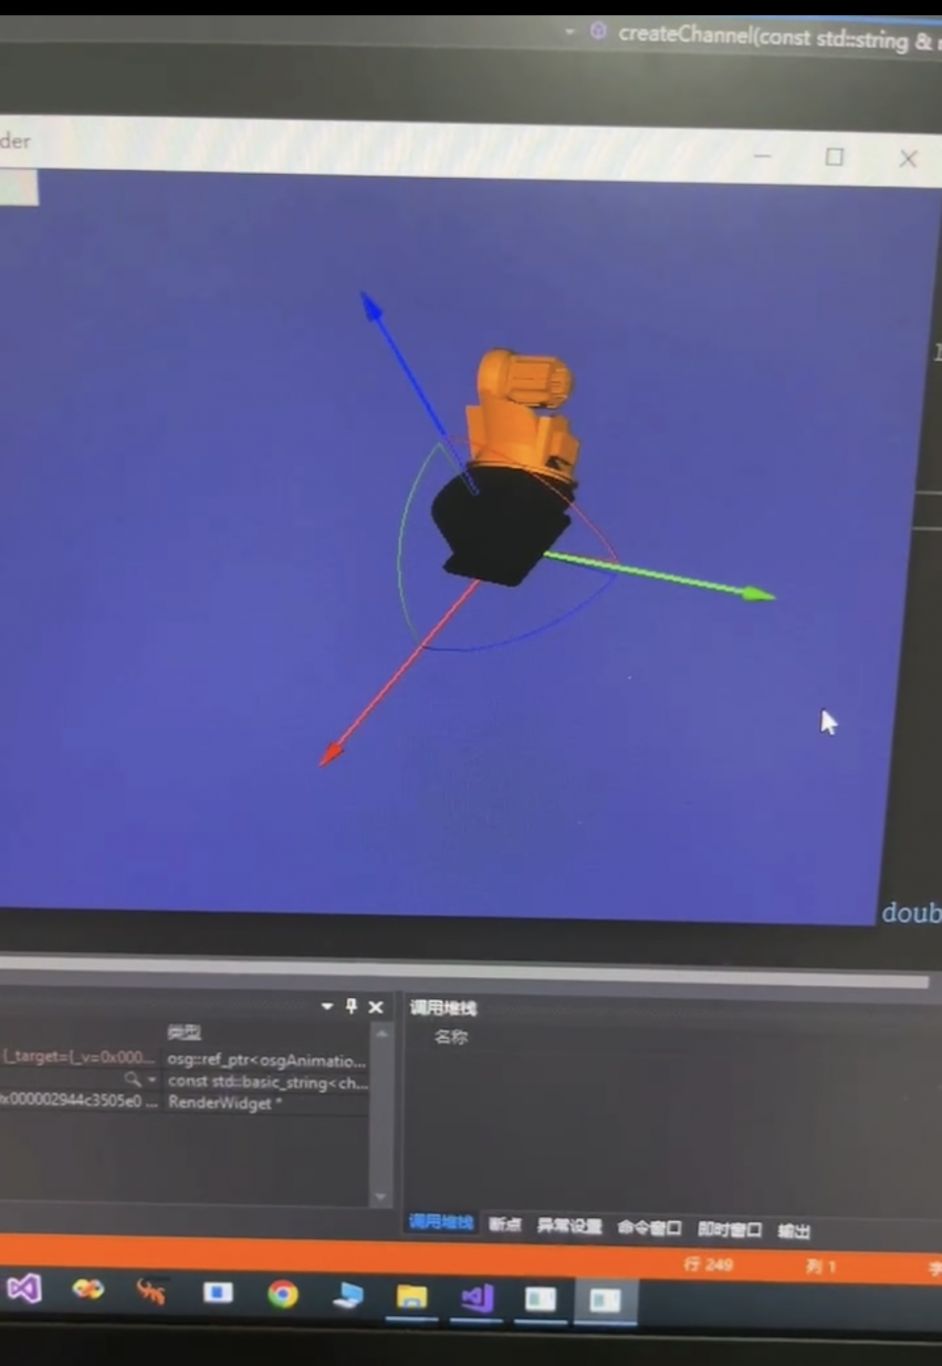
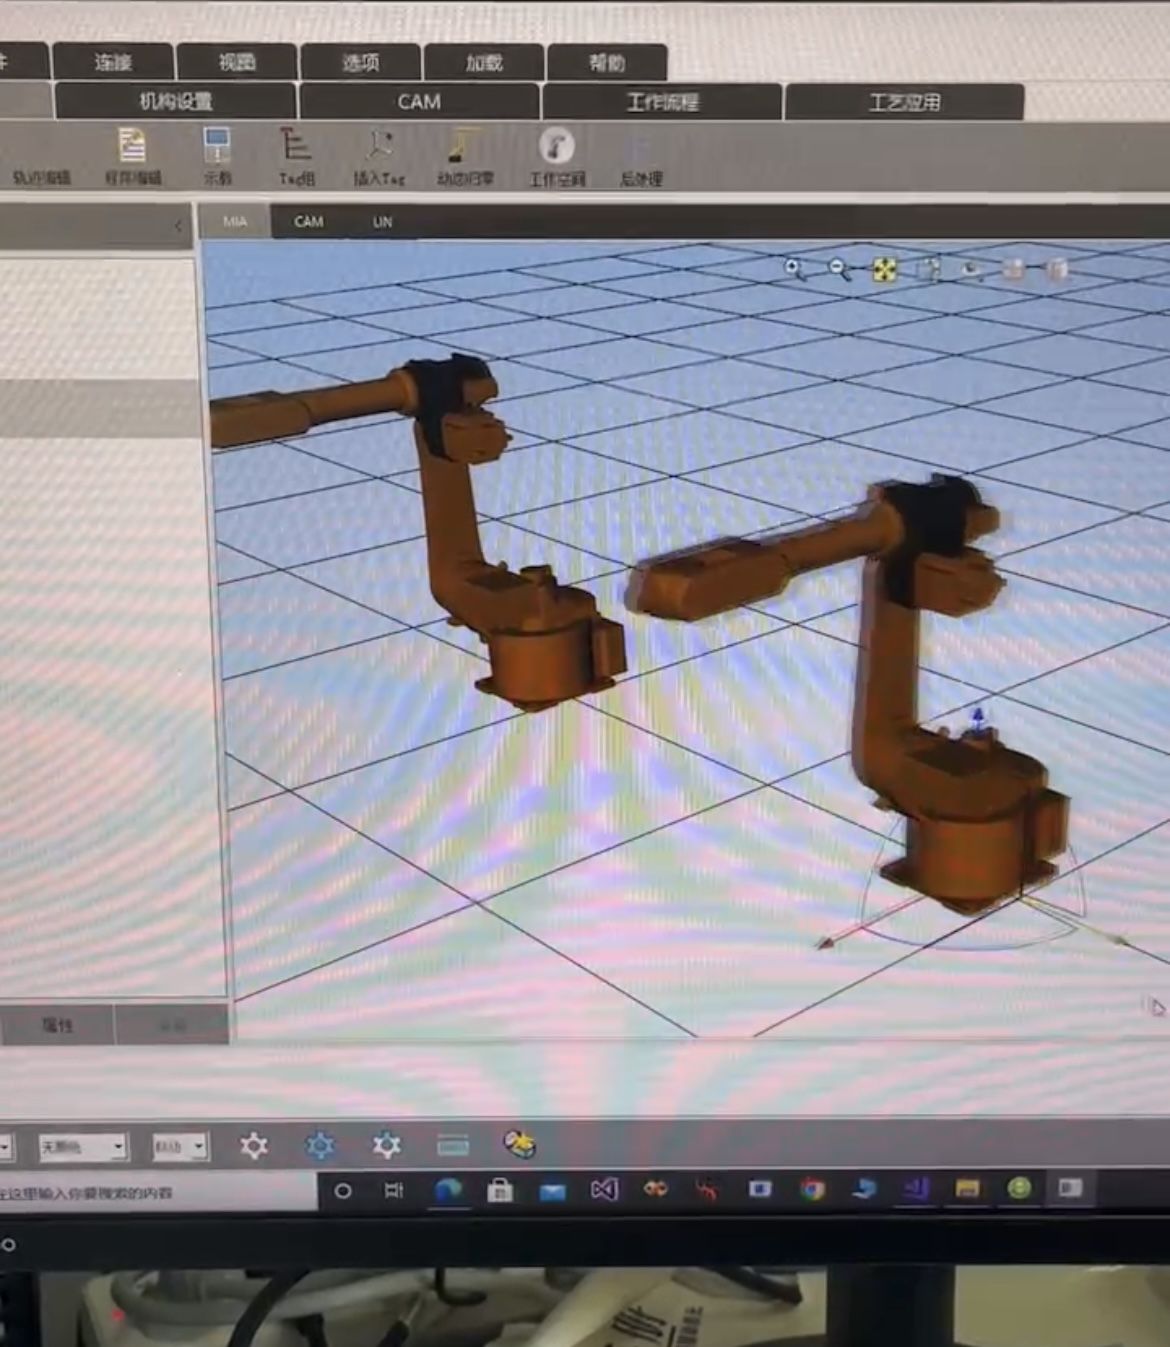
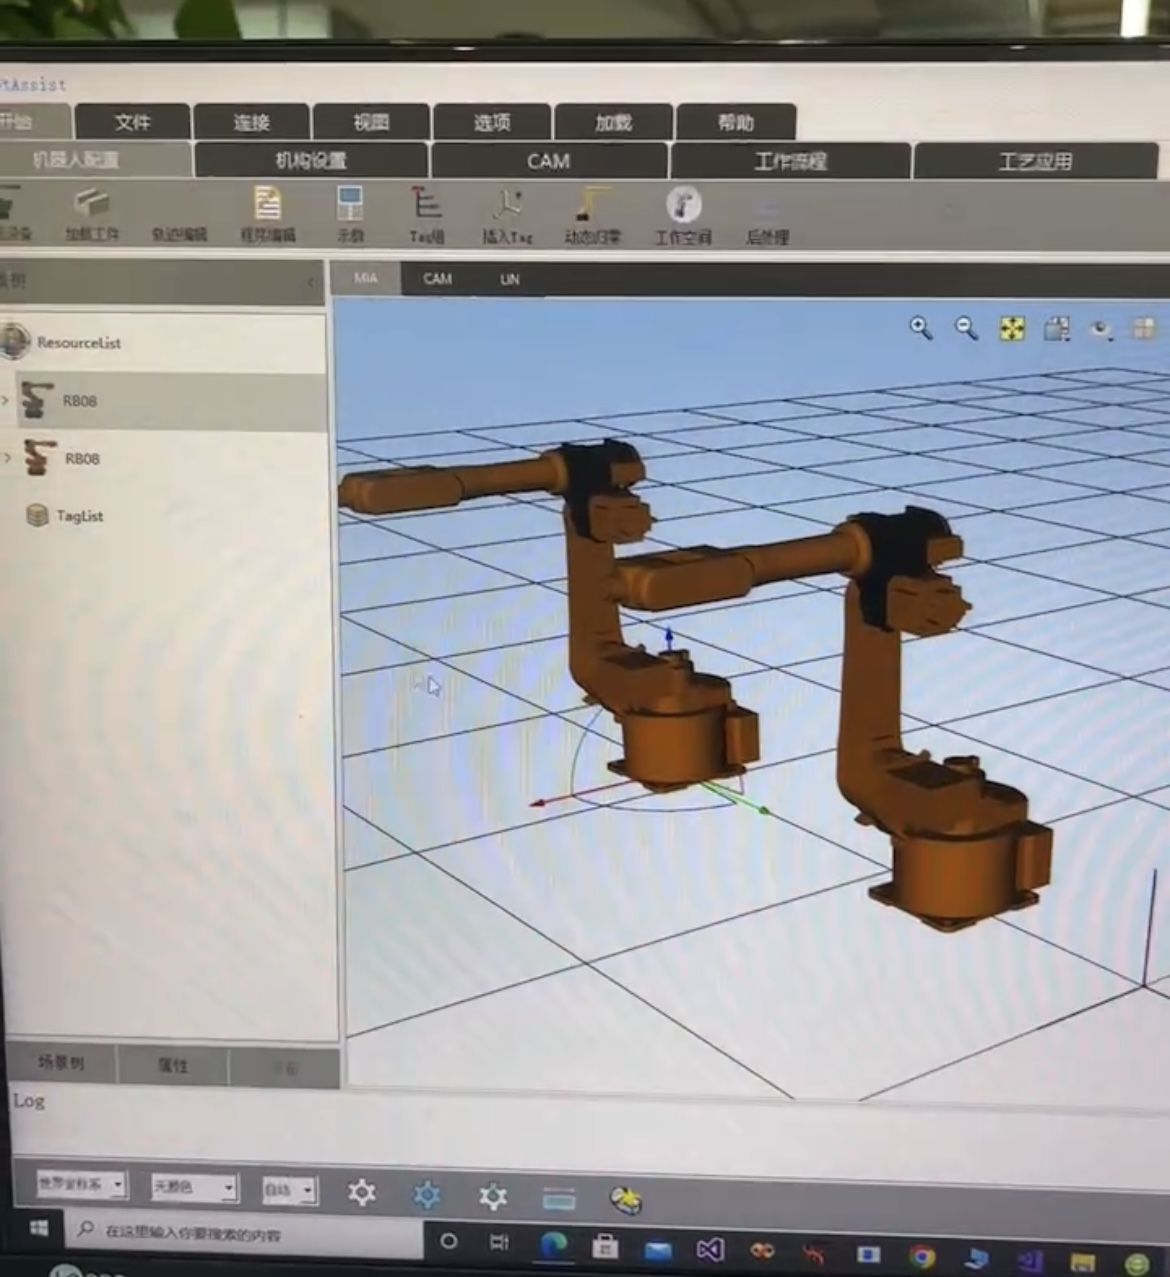
基于c++、qt、osg实现了机器人离线编程软件,具有三维加载,人机交互调整仿真机器人位姿,场景多级节点渲染和管理,基于贝塞尔曲线的关节值筛选波形图控制点动态调整波形等功能
机器人离线编程软件
联系该工程师

微信扫码,建群沟通
案例介绍
基于c++、qt、osg实现了机器人离线编程软件,具有三维加载,人机交互调整仿真机器人位姿,场景多级节点渲染和管理,基于贝塞尔曲线的关节值筛选波形图控制点动态调整波形等功能
案例图片
相似案例推荐
-
电磁循迹智能车
开展了课程计划,教授学生Arduino基础编程和红外传感器使
-
做过多方毕业设计
我是一名专业的前端开发人员,熟练掌握 Python、HTML
-
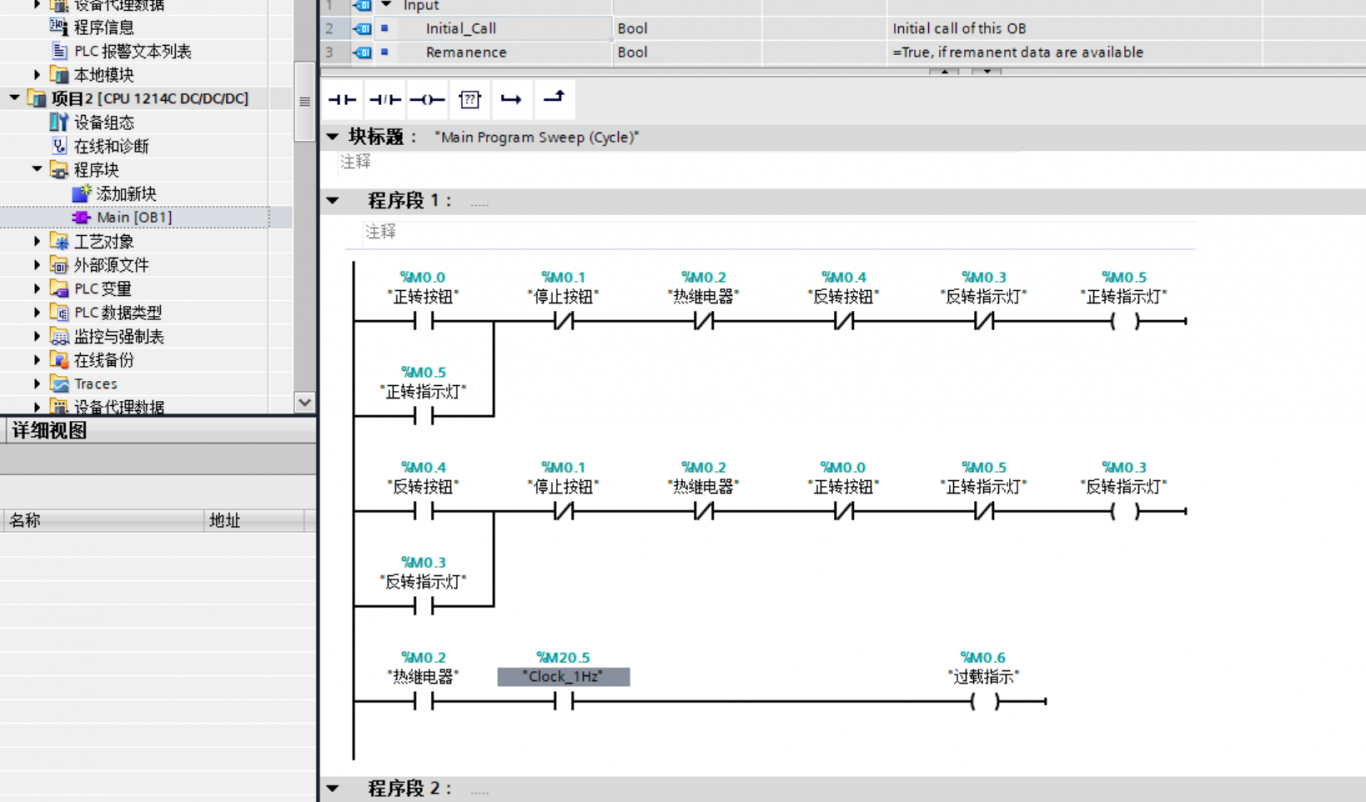
正反转的人机互交界面
通过西门子PLC软件编程,实现对电机正反转功能的实现,通过H
-
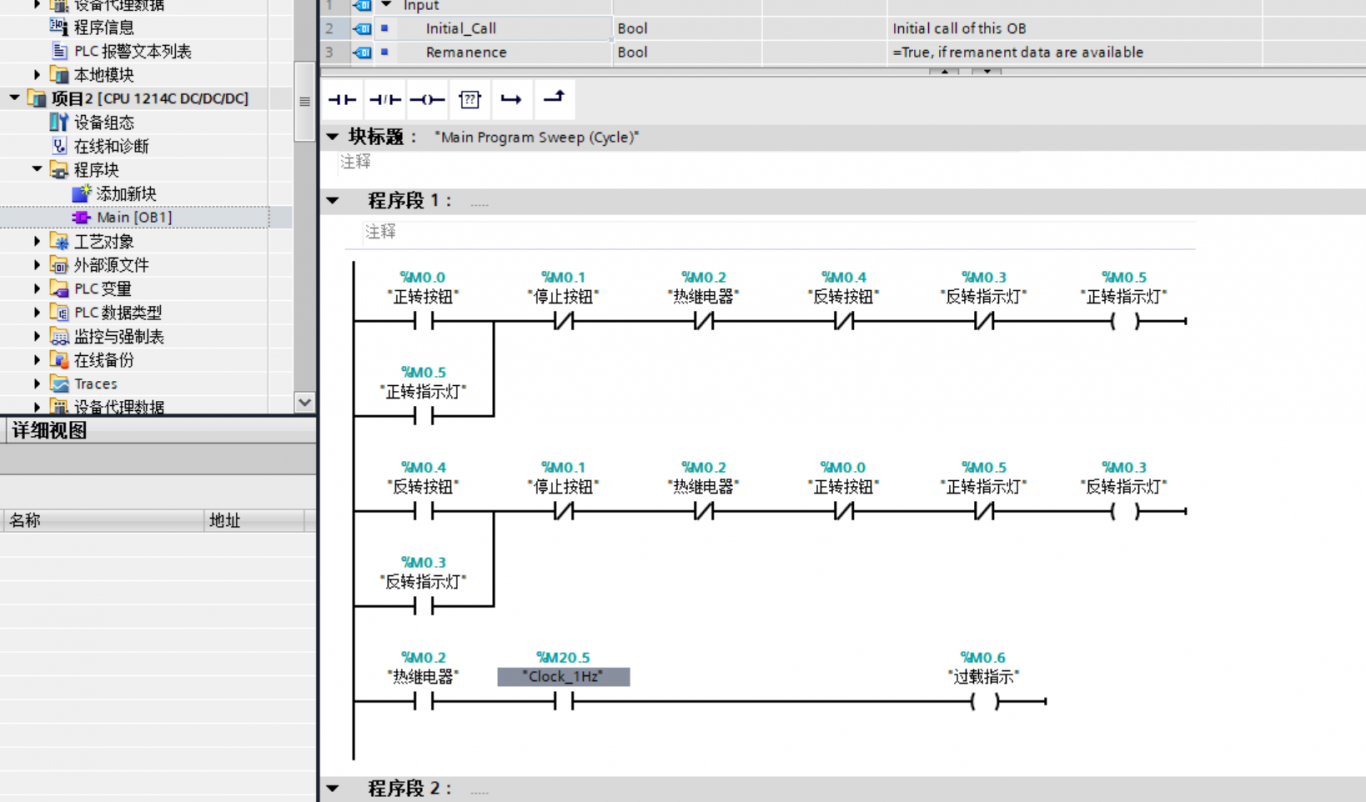
正反转的人机互交界面
通过西门子PLC软件编程,实现对电机正反转功能的实现,通过H
-

项目考核例题
通过西门子PLC的编程实现人机界面互交场景的设计,使现实设备
-

微信公众号
微信公众号建设,本项目是使用公众号渠道,提供快捷商务合作入口
1小时精推人才
需求方专属客服,免费梳理匹配

扫码加微信 · 客服人工对接
