宏鲲玫瑰轮 水喷式埋设犁上位机软件
案例介绍
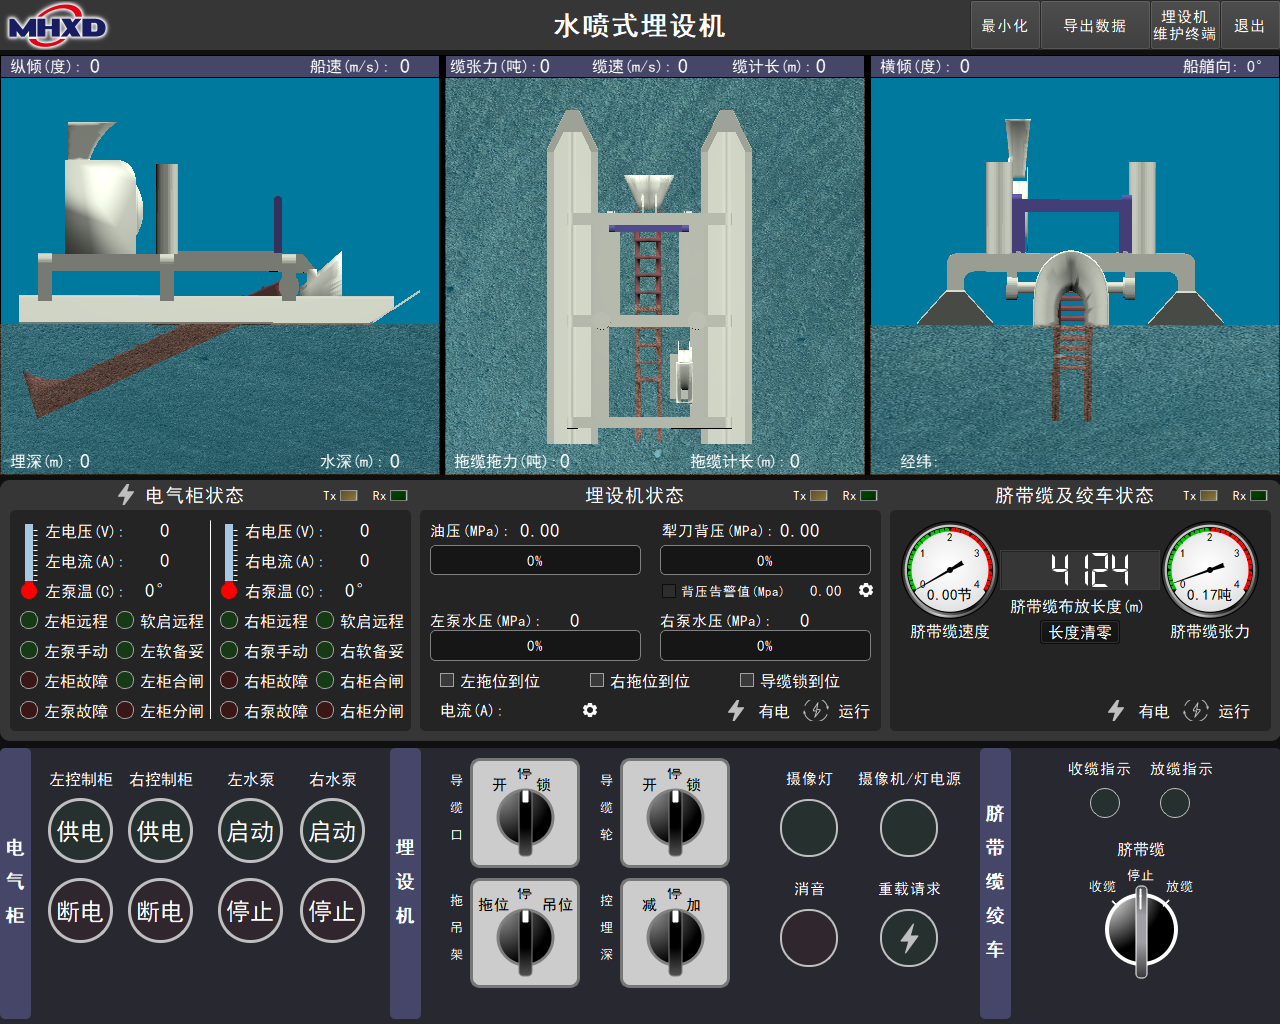
同中船海工 9 水喷式埋设犁,Qt5、qmake、msvc2019 64bit 编译平台。
担任职责
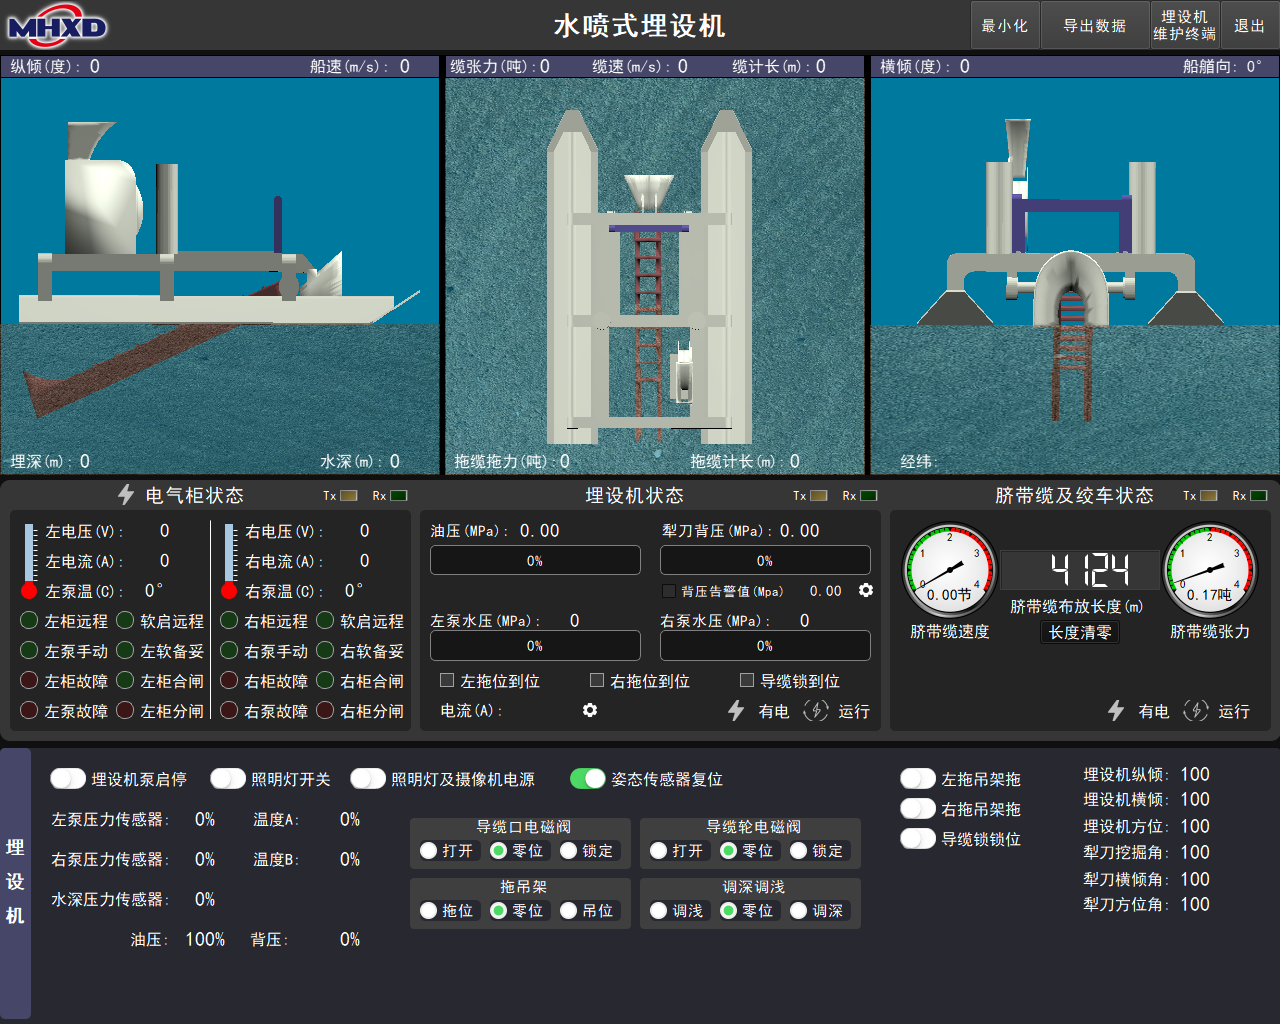
⚫ Qml 与 QtQuick 编程,完成 3D 模型装载,采集倾角传感器数据完成设备动作输出展示。
⚫ 梳理软起动装置、高压柜与负载电路逻辑,与电气工程师沟通设备结构,IO 点位与启动方式,通讯
协议收取与控制指令编写。
⚫ DGPS 与电罗经数据解析、截断数据处理,串口通信 RS-485/422 编程,串口服务器调制配置,
MODBUS-RTU 与倾角传感器通信控制。
⚫ NMEA 0183 协议解析,GNSS 定位数据解析,经纬度、航速解析。
⚫ 埋设机犁刀埋深浅控制,导缆口、导缆轮、拖吊架电磁阀控制;水下摄像机、摄像灯 KA 控制;埋
设机泵自动休眠逻辑编写。
⚫ 水泵启动组合操作程序编写,允许启动条件识别,重载请求等待位逻辑编写,软启逻辑编写。
⚫ 自定义 QWidget 开发水泵温度计控件,用于水泵运行温度显示。摄像机、摄像灯与消音按钮自定
义控件编写。
⚫ 收放缆指示灯自定义控件开发,三两段自锁式旋钮自定义控件开发。
⚫ 项目代码优化运行稳定性监测,使用 heob 排查修复内存泄露问题,程序长期运行内存占用平稳。
⚫ 其他基础功能、业务功能同鼓轮机。
宏鲲玫瑰轮 水喷式埋设犁上位机软件

案例介绍
项目简介
同中船海工 9 水喷式埋设犁,Qt5、qmake、msvc2019 64bit 编译平台。
担任职责
⚫ Qml 与 QtQuick 编程,完成 3D 模型装载,采集倾角传感器数据完成设备动作输出展示。
⚫ 梳理软起动装置、高压柜与负载电路逻辑,与电气工程师沟通设备结构,IO 点位与启动方式,通讯
协议收取与控制指令编写。
⚫ DGPS 与电罗经数据解析、截断数据处理,串口通信 RS-485/422 编程,串口服务器调制配置,
MODBUS-RTU 与倾角传感器通信控制。
⚫ NMEA 0183 协议解析,GNSS 定位数据解析,经纬度、航速解析。
⚫ 埋设机犁刀埋深浅控制,导缆口、导缆轮、拖吊架电磁阀控制;水下摄像机、摄像灯 KA 控制;埋
设机泵自动休眠逻辑编写。
⚫ 水泵启动组合操作程序编写,允许启动条件识别,重载请求等待位逻辑编写,软启逻辑编写。
⚫ 自定义 QWidget 开发水泵温度计控件,用于水泵运行温度显示。摄像机、摄像灯与消音按钮自定
义控件编写。
⚫ 收放缆指示灯自定义控件开发,三两段自锁式旋钮自定义控件开发。
⚫ 项目代码优化运行稳定性监测,使用 heob 排查修复内存泄露问题,程序长期运行内存占用平稳。
⚫ 其他基础功能、业务功能同鼓轮机。
案例图片
相似案例推荐
-

webmonitor
该系统用于实时监控机器人在工厂的位置以及实时监控机器人的运行
-

机器人
功能:优化机器人避障性能 角色:负责机器人参数调整,编写优
-

潘多拉镜像
镜像的某国语言模型,使用docker部署在云服务器上,提供国
-

Ai工作坊
运行环境:编译器:idea,数据库:MySQL 5.7.2,
-
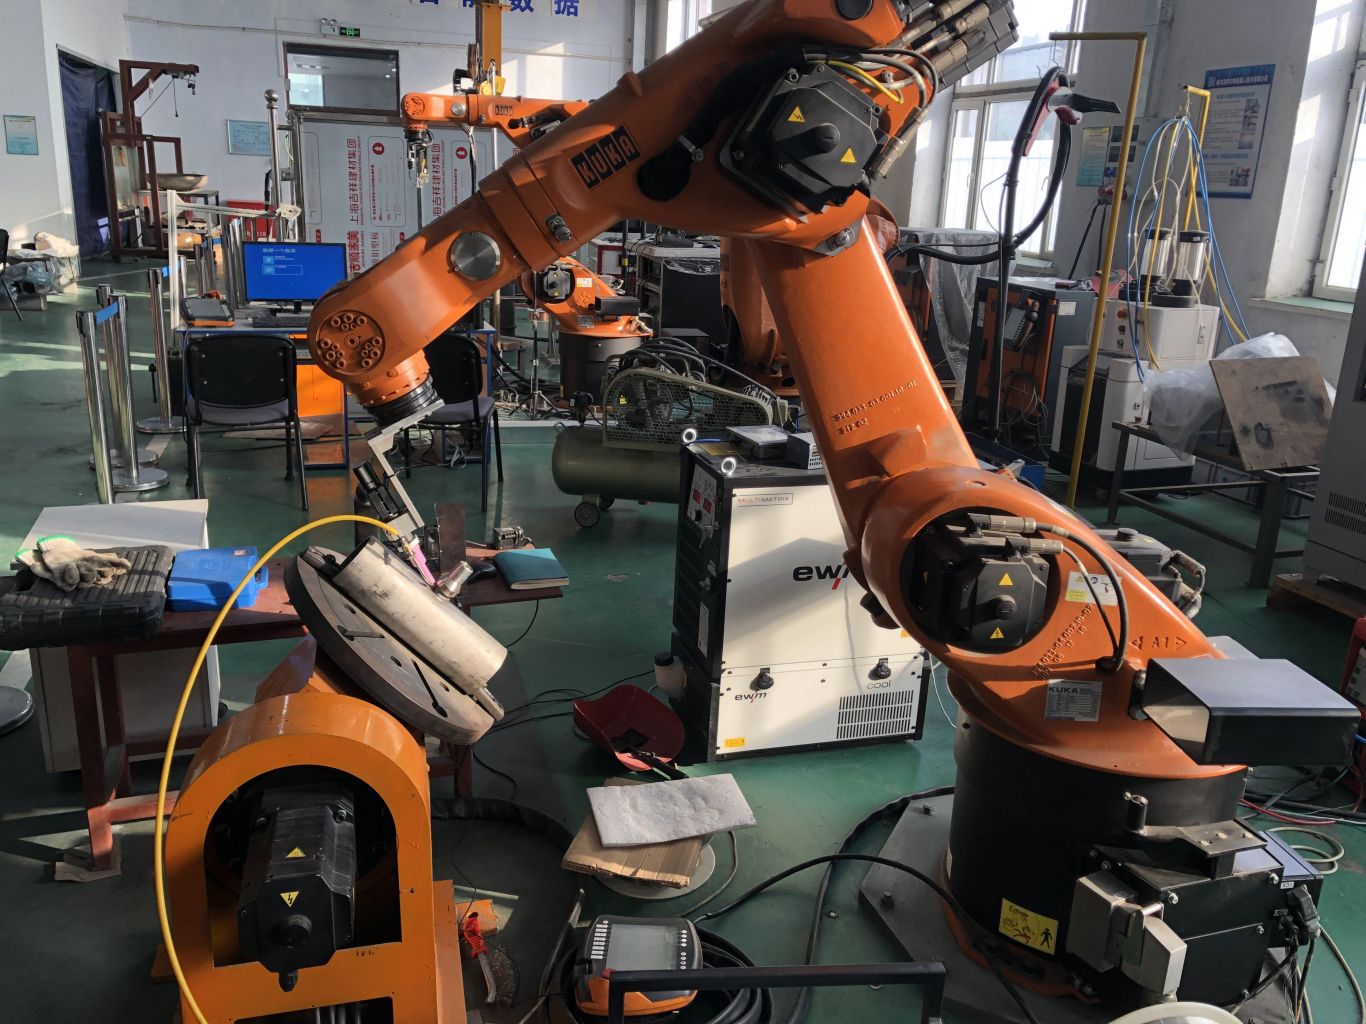
机器人工作站控制系统及上位机软件设计
在本项目中担任项目经理,并且作为技术第一负责人,全程指导带队
-
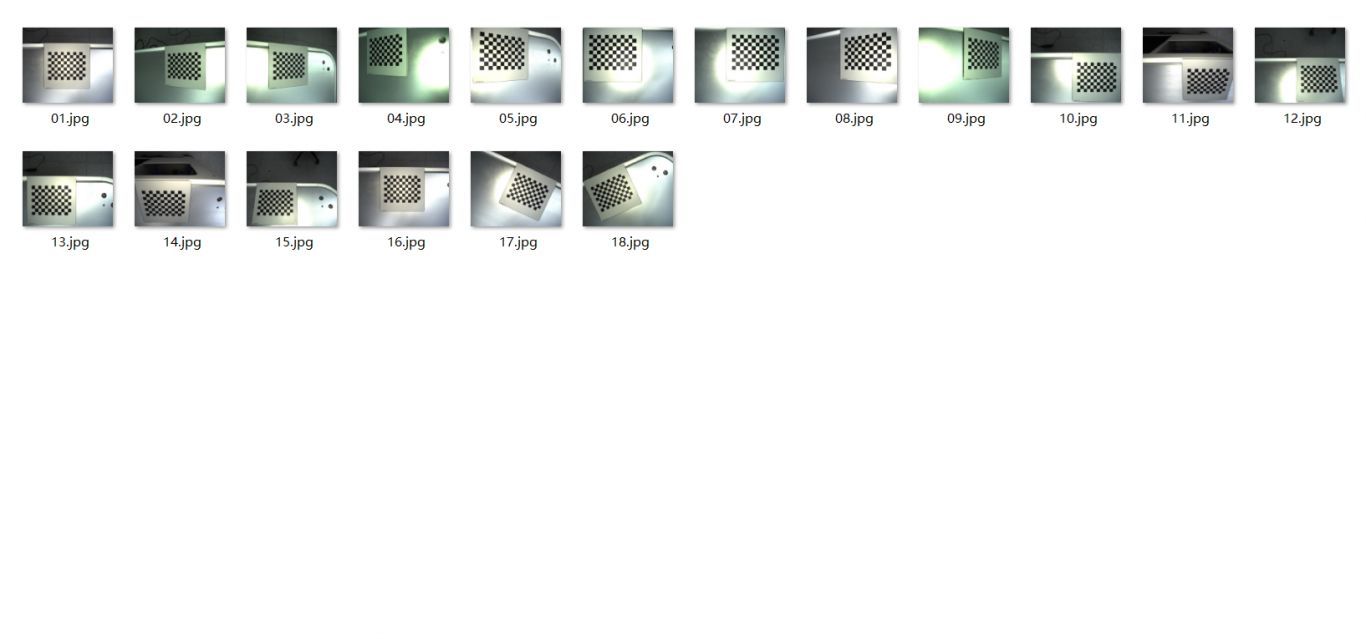
机器人视觉系统设计
在复合机器人巡检及操作系统中,负责完成视觉检测识别及定位相关
1小时精推人才
需求方专属客服,免费梳理匹配

