ROS机器人
微信扫码沟通,客服可协助直接对接工程师;如当前档期不合,也可继续推荐相似案例作者。
案例介绍
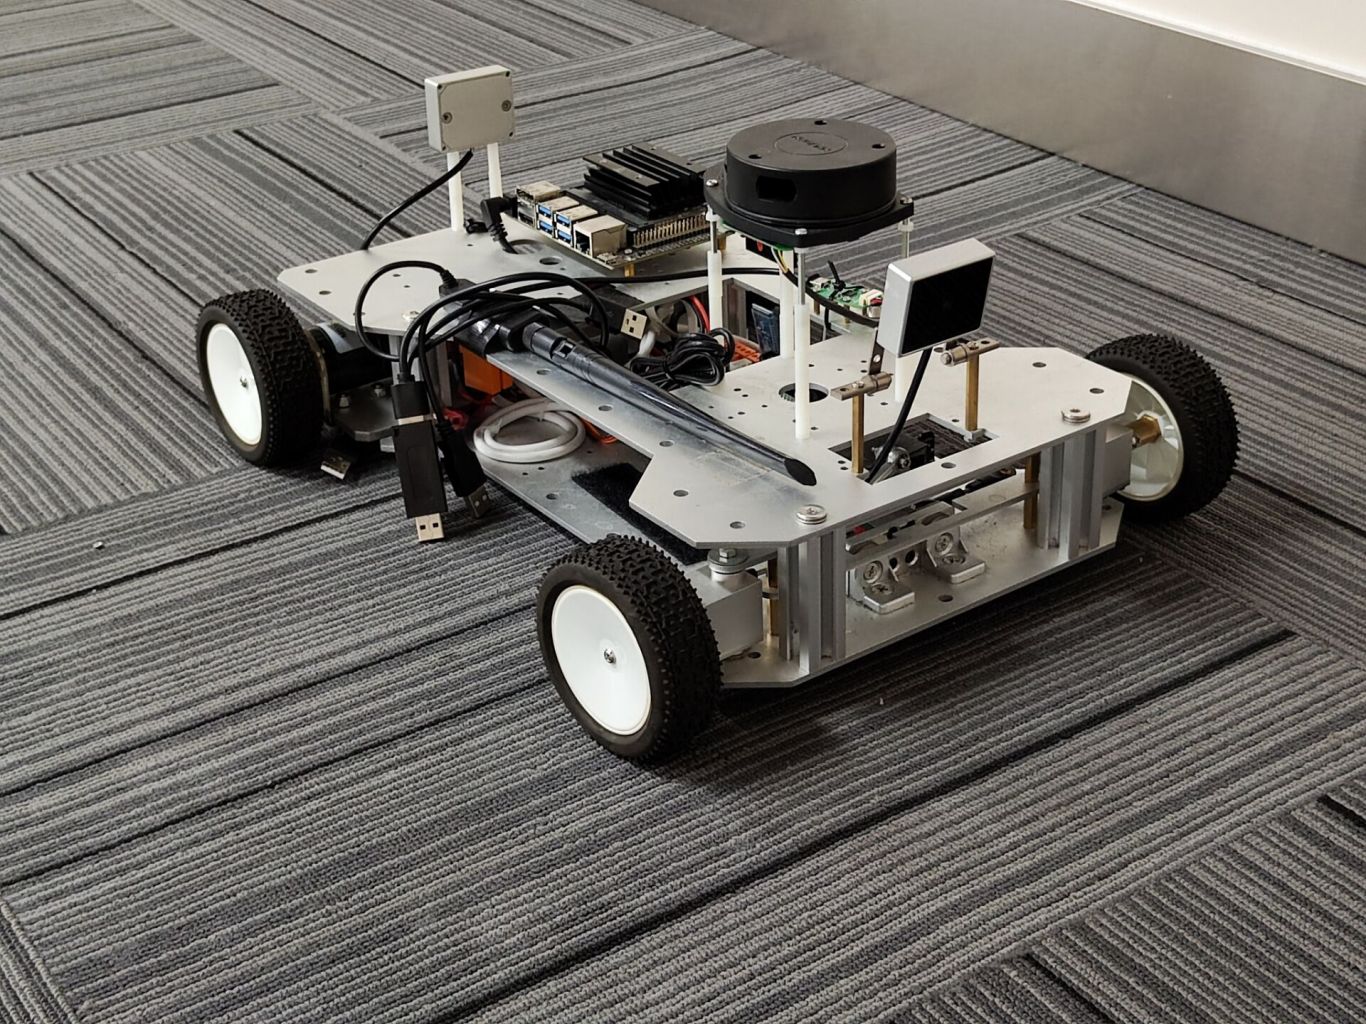
利用机器视觉巡线, 使用深度学习(YoloV5)进行目标检测,利用激光雷达进行避障与倒车与侧方位停车。项目中,优化图像处理算法以及路线检测算法,成功实现小车精准巡线;期间还修改YoloV5部署源码,成功完成目标检测模型与ROS环境和其它功能适配。
ROS机器人
联系该工程师
微信扫码,建群沟通
案例介绍
利用机器视觉巡线, 使用深度学习(YoloV5)进行目标检测,利用激光雷达进行避障与倒车与侧方位停车。项目中,优化图像处理算法以及路线检测算法,成功实现小车精准巡线;期间还修改YoloV5部署源码,成功完成目标检测模型与ROS环境和其它功能适配。
案例图片

相似案例推荐
-

openfire 通讯开发
支持客户端 包括iOS、Android、Windows、Li
-

AI数字人
AI数字人 基于chatGPT与Metahuman进行
-

智能客服机器人
1、负责智能客服机器人 C 端会话及机器人运营后台产品的搭建
-

AOI设备检测系统
我是此项目负责人及软件架构师(电话:18550383708)
-

懒老板chatGPT智能客服系统
利用ChatGPT的技术,可以实现智能问答功能。用户可以向客
-
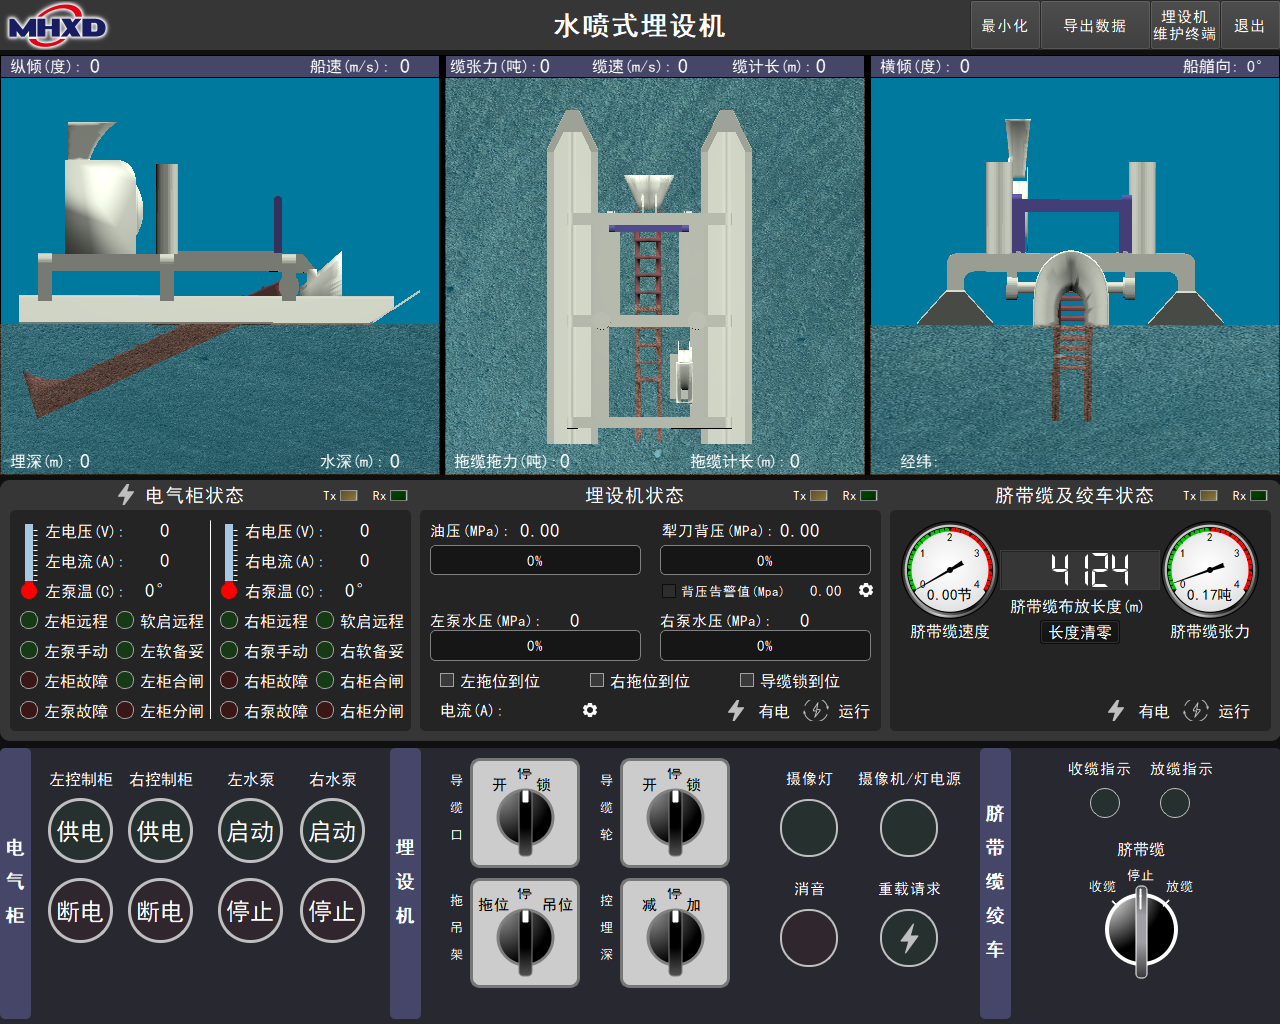
宏鲲玫瑰轮 水喷式埋设犁上位机软件
项目简介 同中船海工 9 水喷式埋设犁,Qt5、qmake
1小时精推人才
需求方专属客服,免费梳理匹配

扫码加微信 · 客服人工对接
