无人车与无人机协同灭蚁系统
案例介绍
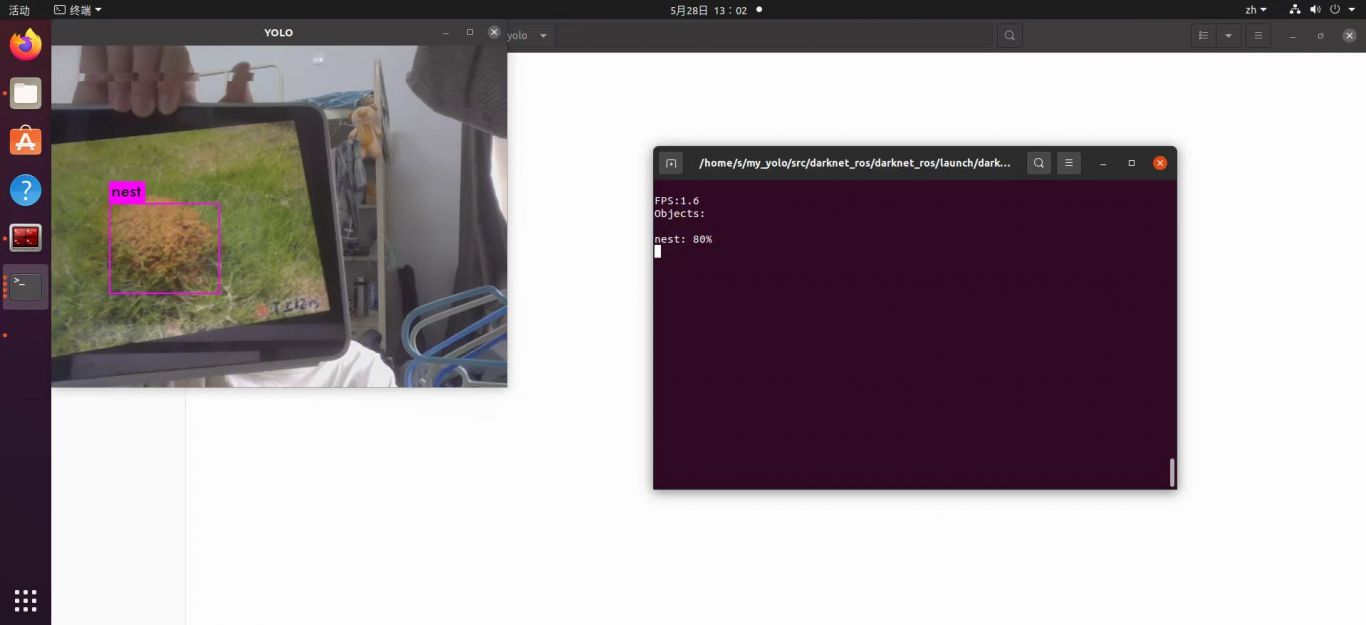
- 实现无人车与无人机系统仿真与目标检测识别,利用tensorRT轻量化部署检测模型,实时帧率从1fps 提升到7fps。
- 掌握并实现嵌入式开发,独立开发无人车底层驱动以及Jetson Nano的部署
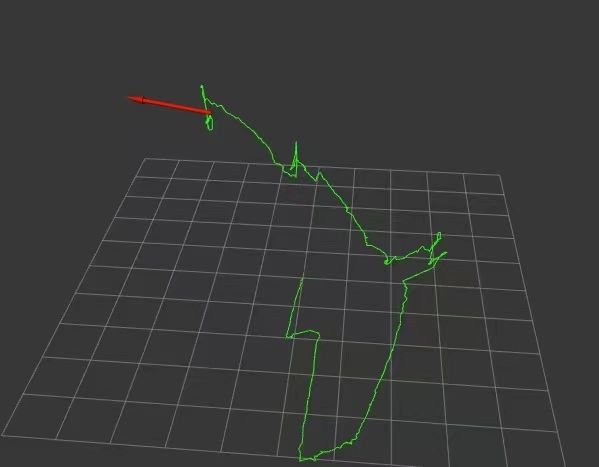
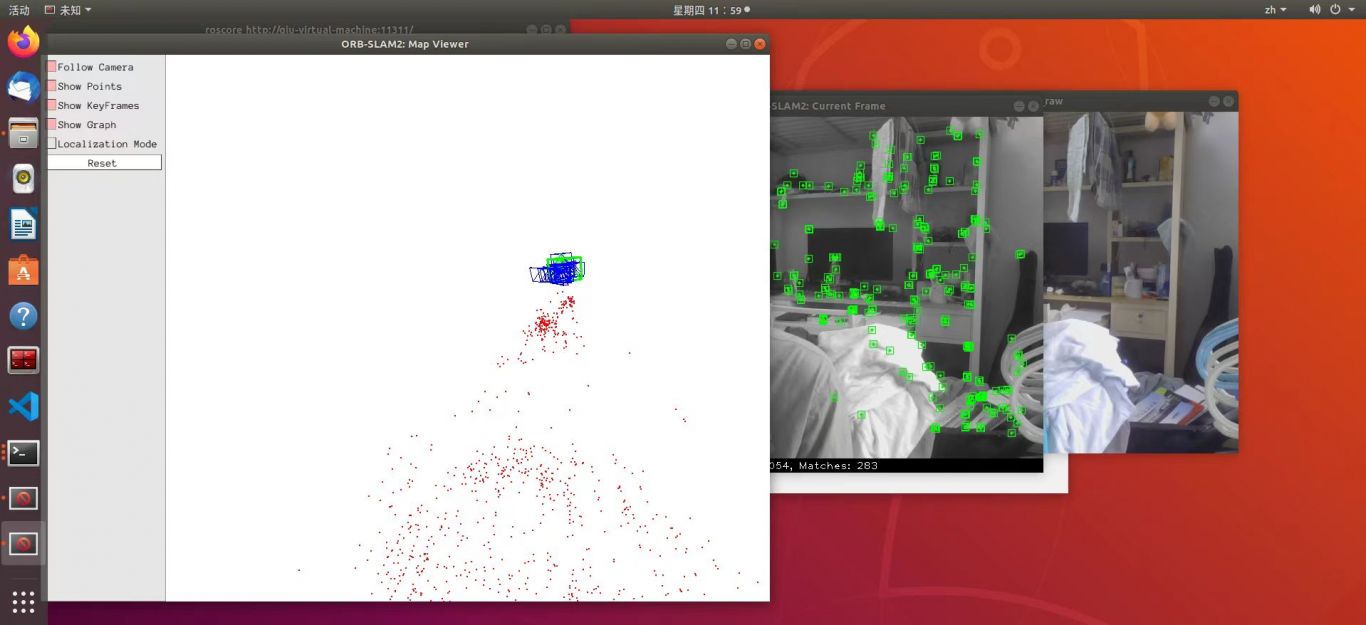
- 实现无人机视觉点云定位(ORB_SLAM2的应用与优化)并与无人车进行位置交互协同
无人车与无人机协同灭蚁系统

案例介绍
系统实现无人车与无人机在ROS系统下的协同,包括目标识别、SLAM、点云定位、系统基层器件开发。
- 实现无人车与无人机系统仿真与目标检测识别,利用tensorRT轻量化部署检测模型,实时帧率从1fps 提升到7fps。
- 掌握并实现嵌入式开发,独立开发无人车底层驱动以及Jetson Nano的部署
- 实现无人机视觉点云定位(ORB_SLAM2的应用与优化)并与无人车进行位置交互协同
案例图片

相似案例推荐
-
上位机
可接上位机相关小型项目、功能,项目周期两周以内。工控相关,如
-
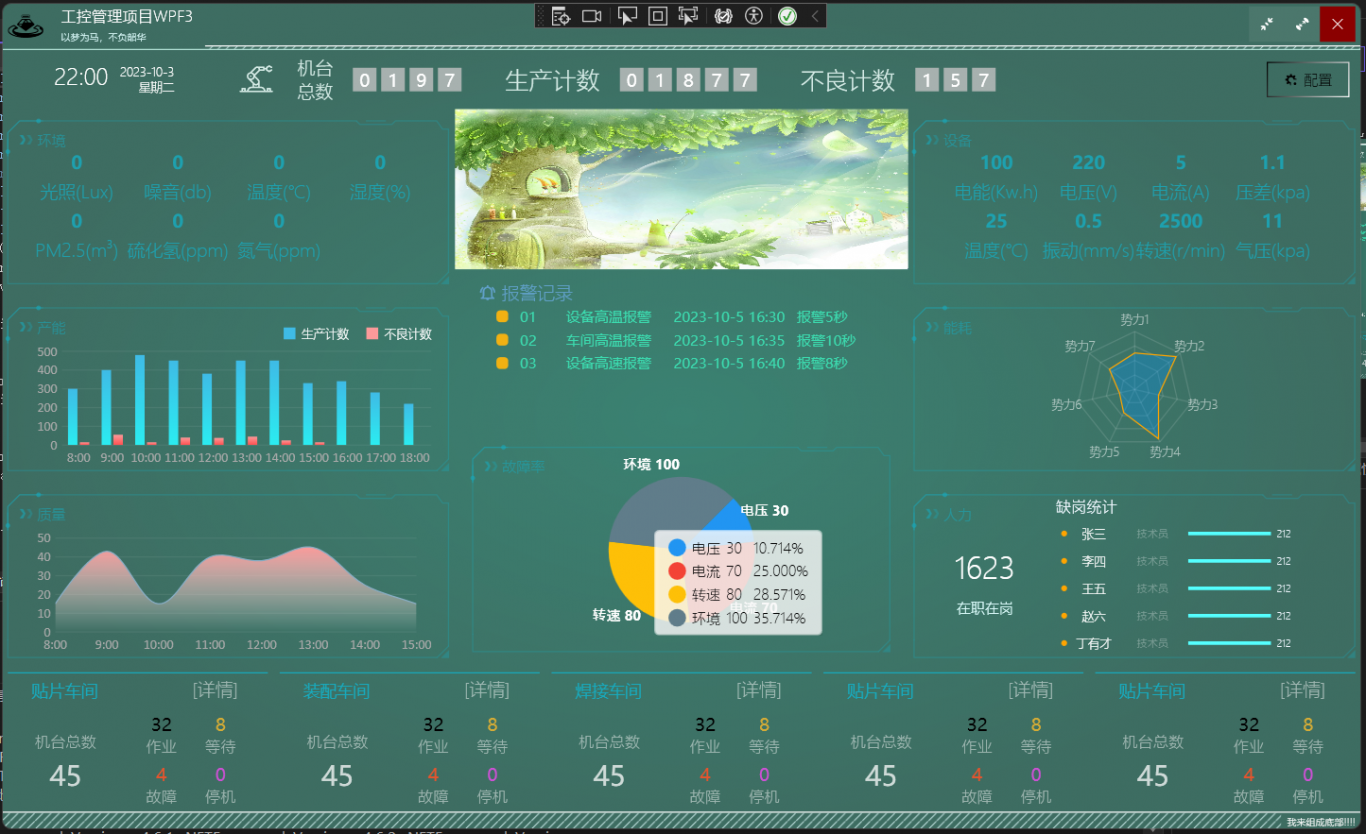
MES
可接上位机相关小型项目、功能,项目周期两周以内。工控相关,如
-
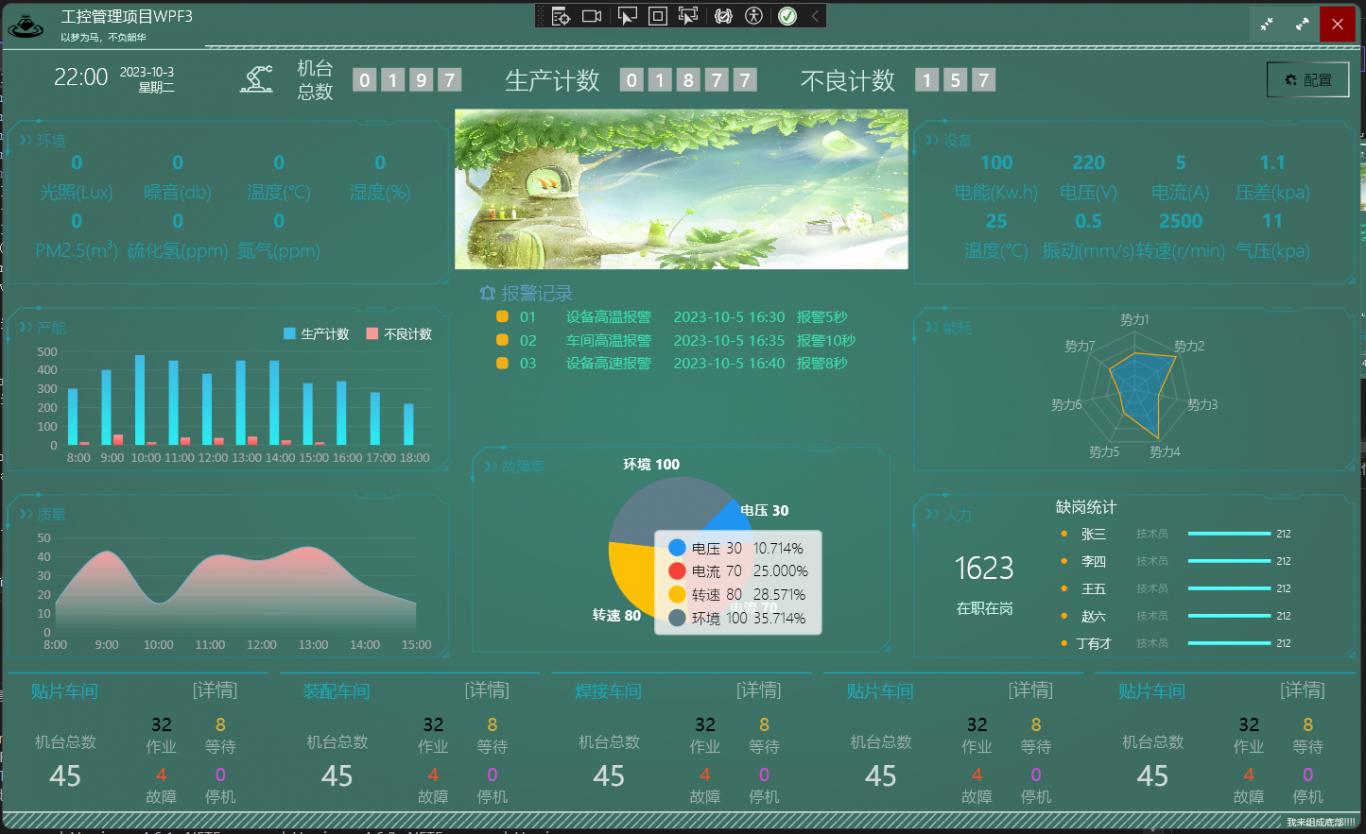
MES
可接上位机相关小型项目、功能,项目周期两周以内。工控相关,如
-

chatgpt-mud-game
大模型提示语(prompt)应用:它是一个使用ChatGPT
-

视觉检测设备
本套软件由本人独立开发完成。 1、软件包含窗口嵌套功能(可
-
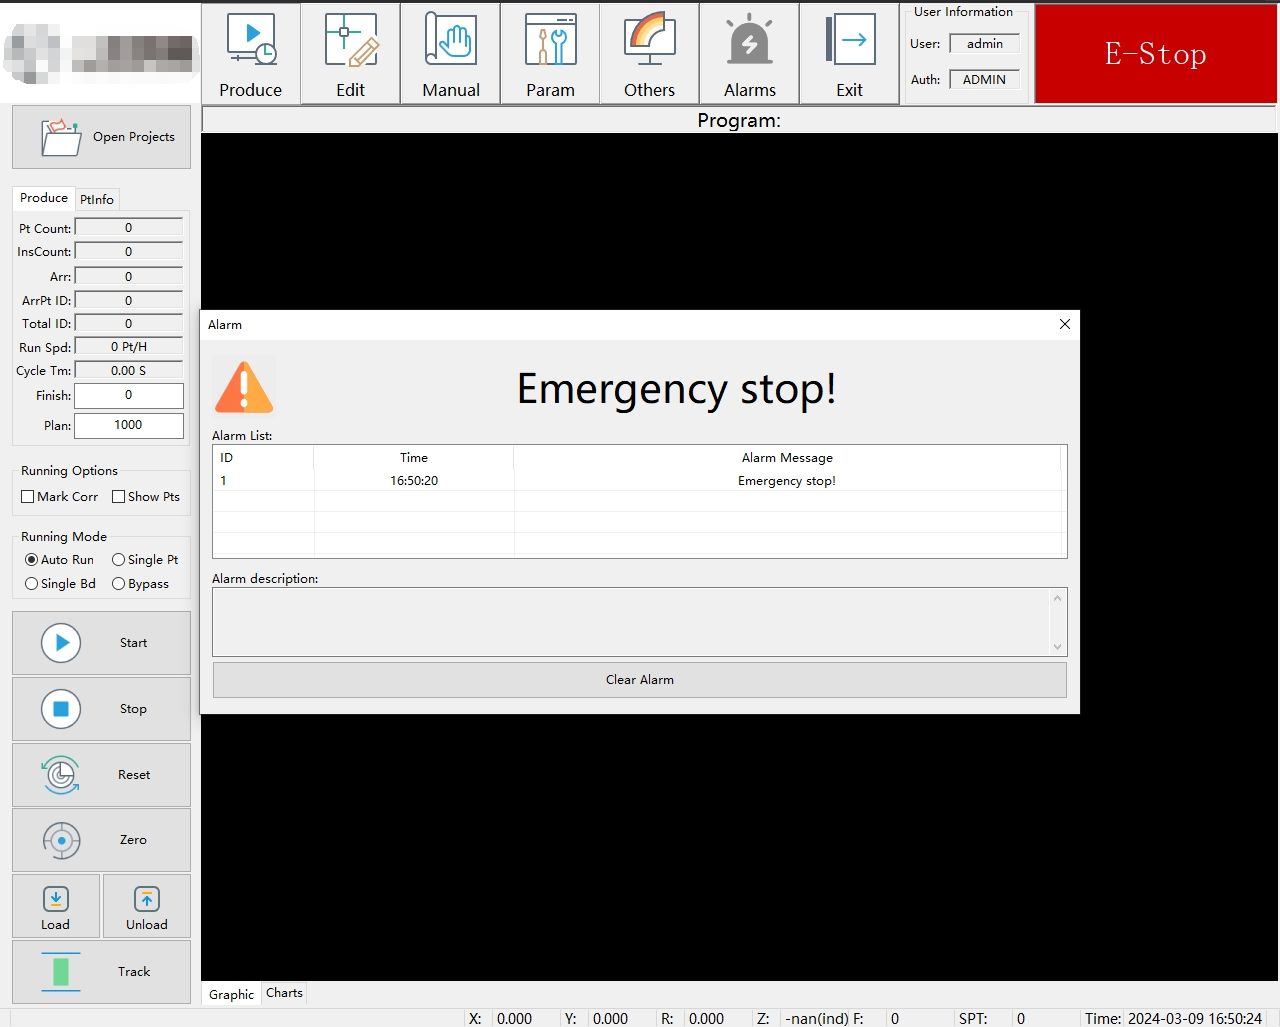
Press-Fit设备
整套软件全部由本人独立完成开发。 1、UI框架使用是MFC
1小时精推人才
需求方专属客服,免费梳理匹配

