MMTT620
ROS工程师
亚博智能科技有限公司 · 3年经验
日薪:
¥500/8h
地点:
深圳 南山
时间:
下班后周日
信用行为
0
接单数
0
评价数
1
收藏数
技术能力
ROS1和ROS2环境搭建;常用的SLAM建图算法,比如Gmapping、cartographer等;树莓派、jetson主板开发环境搭建;ROS1和ROS2编程;Python编程;常用的opencv图像处理算法;medipipe环境搭建与使用,yolov5环境搭建与使用;Orbslam2环境搭建与使用。
项目经验
阿克曼结构小车ROS部分的功能开发,例如SLAM以及视觉相关的例程;
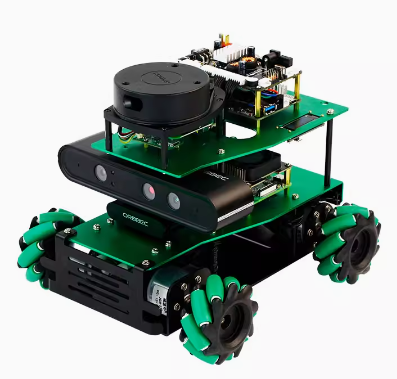
麦克纳姆轮小车ROS部分的功能开发,例如SLAM以及视觉相关的例程;
机械臂小车ROS部分的功能开发,例如SLAM、MoveIT以及视觉相关的例程
产品可参考亚博智能科技官网的ROSMASTER系列小车,所有ROS系的产品均参与了开发,拥有足够的开发经验。
麦克纳姆轮小车ROS部分的功能开发,例如SLAM以及视觉相关的例程;
机械臂小车ROS部分的功能开发,例如SLAM、MoveIT以及视觉相关的例程
产品可参考亚博智能科技官网的ROSMASTER系列小车,所有ROS系的产品均参与了开发,拥有足够的开发经验。


MMTT620
ROS工程师 · 3年经验 · 亚博智能科技有限公司
0
累计接单
0
用户评价
1
被收藏
信用行为
0
接单数
0
评价数
1
收藏数
技术能力
ROS1和ROS2环境搭建;常用的SLAM建图算法,比如Gmapping、cartographer等;树莓派、jetson主板开发环境搭建;ROS1和ROS2编程;Python编程;常用的opencv图像处理算法;medipipe环境搭建与使用,yolov5环境搭建与使用;Orbslam2环境搭建与使用。
项目经验
阿克曼结构小车ROS部分的功能开发,例如SLAM以及视觉相关的例程;
麦克纳姆轮小车ROS部分的功能开发,例如SLAM以及视觉相关的例程;
机械臂小车ROS部分的功能开发,例如SLAM、MoveIT以及视觉相关的例程
产品可参考亚博智能科技官网的ROSMASTER系列小车,所有ROS系的产品均参与了开发,拥有足够的开发经验。
麦克纳姆轮小车ROS部分的功能开发,例如SLAM以及视觉相关的例程;
机械臂小车ROS部分的功能开发,例如SLAM、MoveIT以及视觉相关的例程
产品可参考亚博智能科技官网的ROSMASTER系列小车,所有ROS系的产品均参与了开发,拥有足够的开发经验。

 立即沟通


