MMTT620的案例列表
作者:MMTT620 · 共 2 个案例
Rosmaster-X3
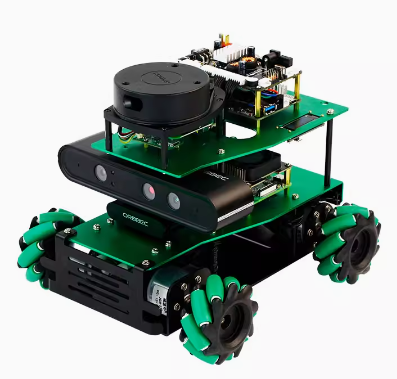
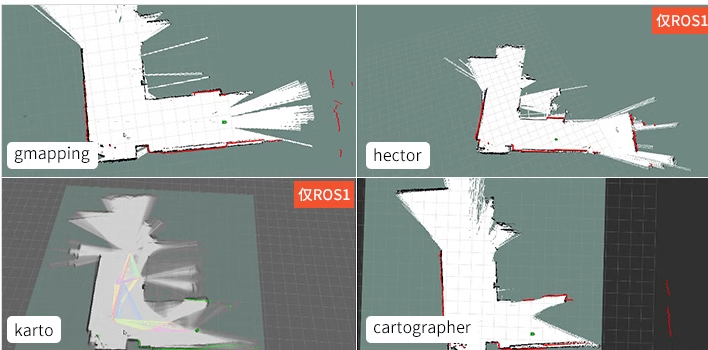
在树莓派、jetson主板上搭建ROS环境,结合激光雷达数据和里程计数据,实现多种SLAM建图算法,并且使用深度相机,实现了RTAB-Map三维建图导航和ORB_SLAM3视觉SLAM。
Rosmaster-X3Plus
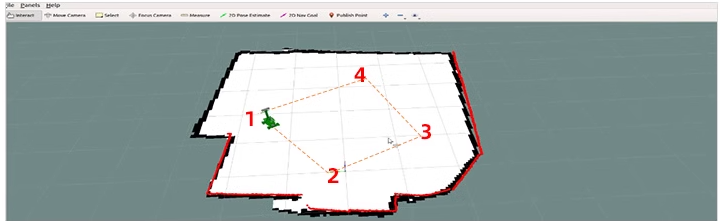
在树莓派和jetson主板上搭建ROS环境,结合激光雷达和里程计数据,实现多种SLAM建图和MoveBase导航,实现单点、多点导航;小车上搭载了六自由度机械臂,可实现抓取的功能,结合导航的地图,实现了垃圾分拣、多点取物,颜色分拣的功能。

案例判断参考
MMTT620的案例列表
Rosmaster-X3
在树莓派、jetson主板上搭建ROS环境,结合激光雷达数据和里程计数据,实现多种SLAM建图算法,并且使用深度相机,实现了RTAB-Map三维建图导航和ORB_SLAM3视觉SLAM。...
Rosmaster-X3Plus
在树莓派和jetson主板上搭建ROS环境,结合激光雷达和里程计数据,实现多种SLAM建图和MoveBase导航,实现单点、多点导航;小车上搭载了六自由度机械臂,可实现抓取的功能,结合导航的地图,实现了垃圾分拣、多点取物,颜色分拣的功能。...


