张龙的案例列表
作者:张龙 · 共 2 个案例
GNSS惯性组合导航及上位机
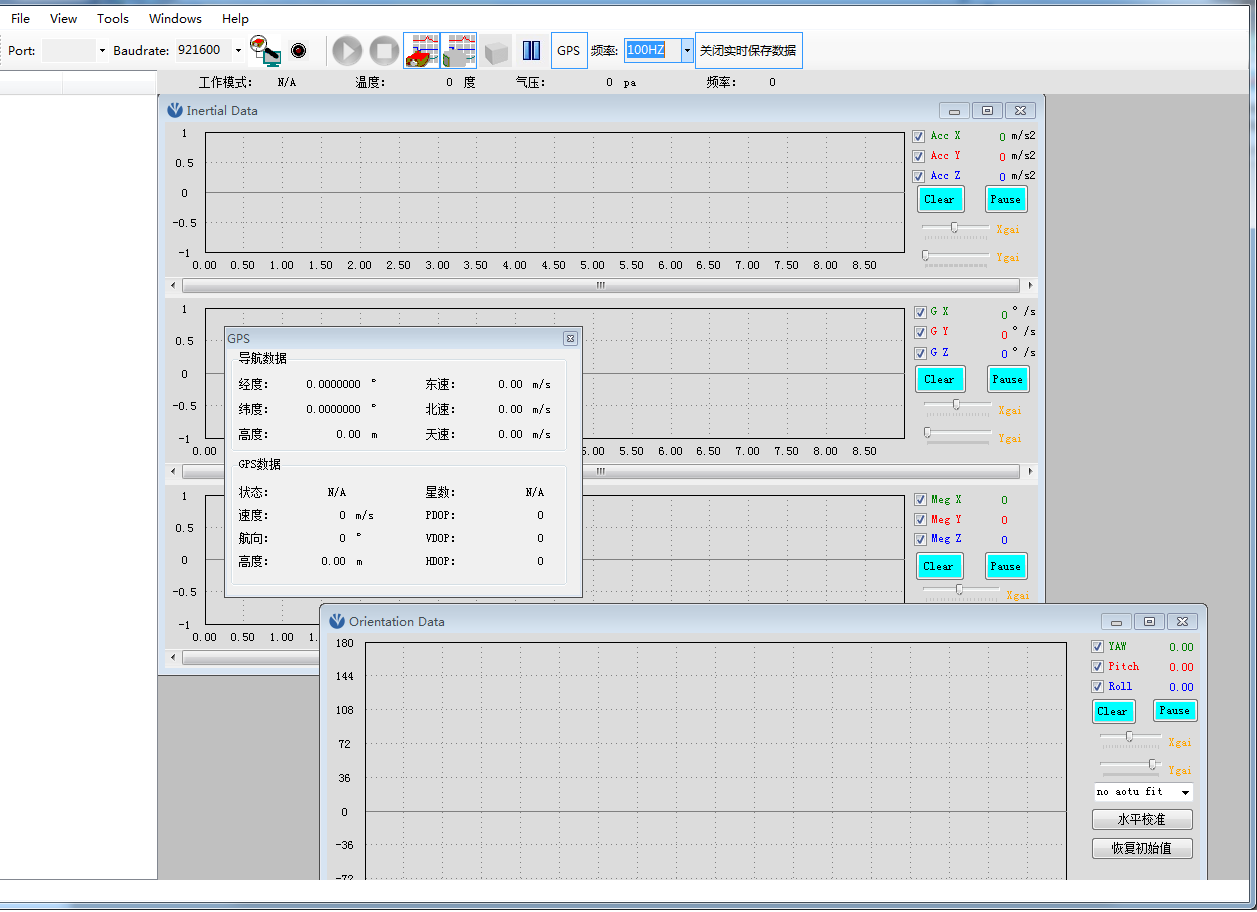
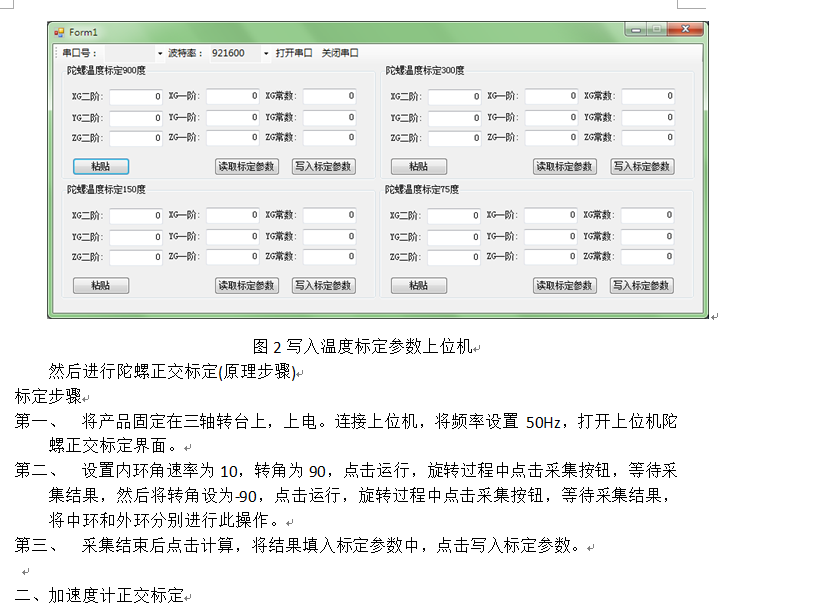
责任描述:惯性组合导航算法编写调试 项目简介:使用高精度 mems 传感器实现惯性导航与 GNSS 组合,完成各个传 感器的驱动程序编写,使用 C 语言嵌入扩展卡尔曼滤波算法,融合惯性传感 器数据与 GNSS 数据得到较高精度的姿态与位置信息。并在 GNSS 失锁后短时 间内提供较为精确的姿态与导航信息。上位机软件在 Windows 使用 VS 进行编 写实现数据的采集,曲线显示,计算标定等功能。
飞控
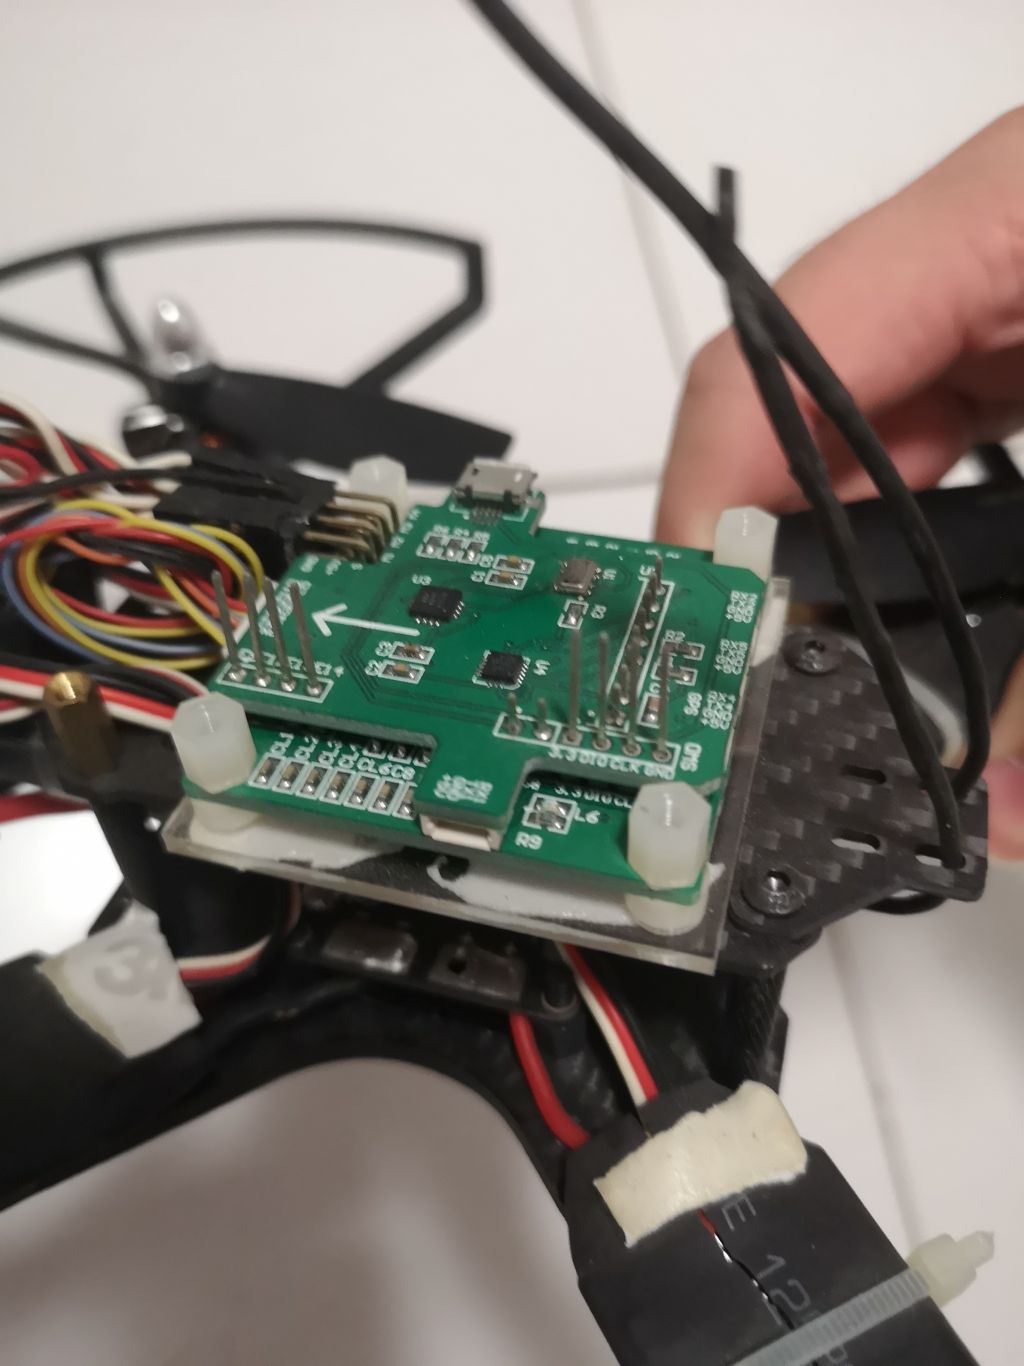
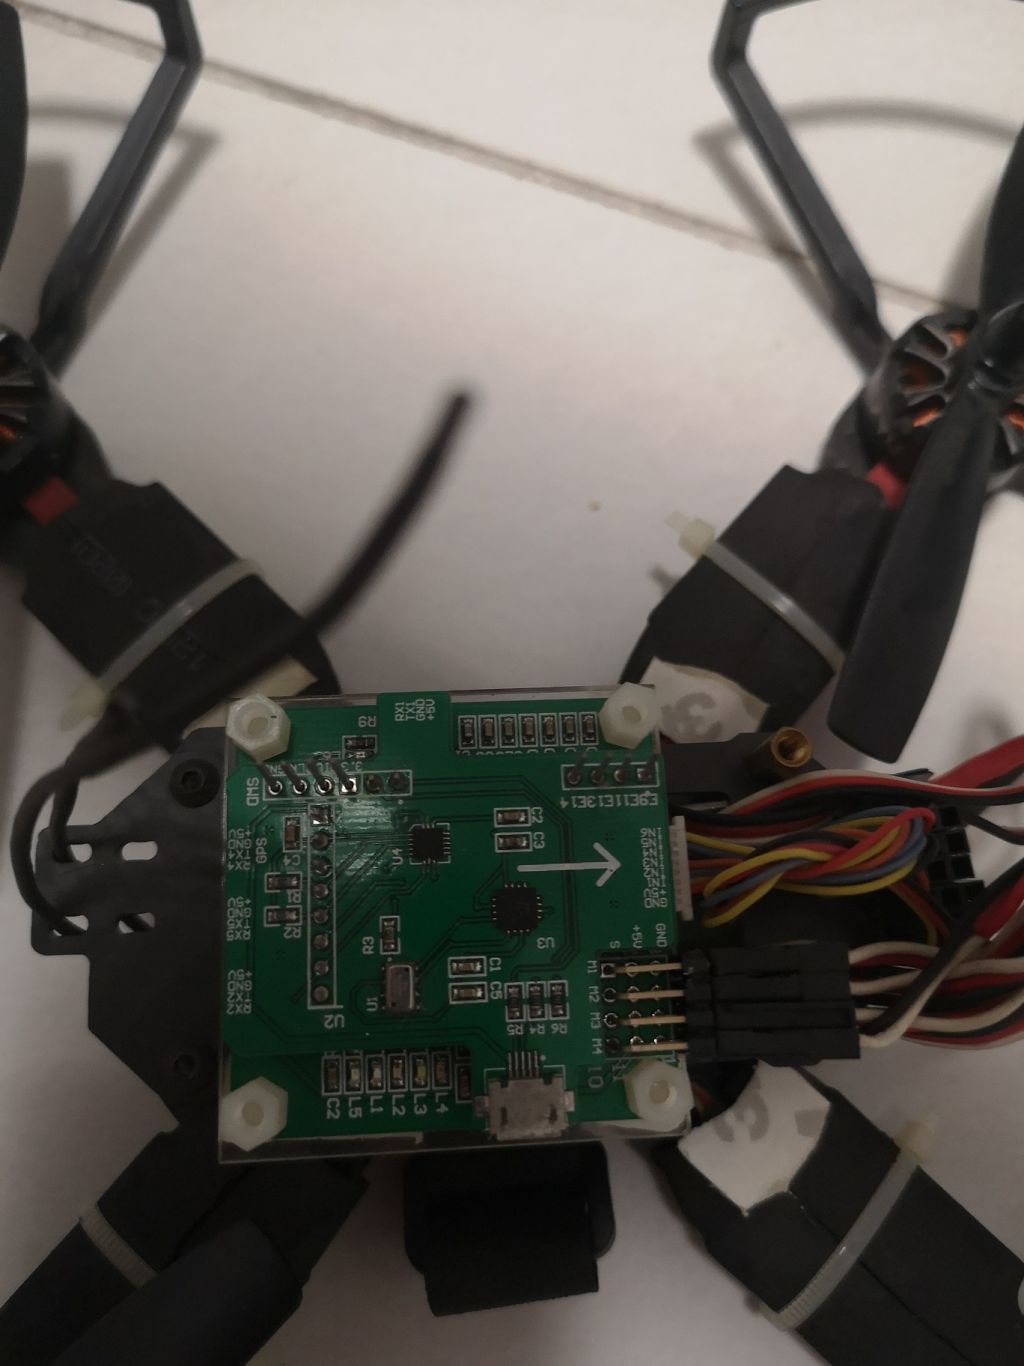
此飞控完全是自己设计的电路,淘宝打的板子和钢网,由于当时有回流焊机的便利条件,焊接方便,程序是移植的匿名飞控代码,当时传感器使用ICM20602,比匿名飞控使用的还要早,能够兼容淘宝上的一些六轴九轴传感器模块,可接GPS可正常上天飞行
案例判断参考
张龙的案例列表
GNSS惯性组合导航及上位机
责任描述:惯性组合导航算法编写调试 项目简介:使用高精度 mems 传感器实现惯性导航与 GNSS 组合,完成各个传 感器的驱动程序编写,使用 C 语言嵌入扩展卡尔曼滤波算法,融合惯性传感 器数据与 GNSS 数据得到较高精度的姿态与位置信息。并在 GNSS 失锁后短时 间内提供较为精确的姿态与导航信息。上位机软件在 Windows 使用 VS 进行编 写实现数据的采集,曲线显示,计算标定等功能。...
飞控
此飞控完全是自己设计的电路,淘宝打的板子和钢网,由于当时有回流焊机的便利条件,焊接方便,程序是移植的匿名飞控代码,当时传感器使用ICM20602,比匿名飞控使用的还要早,能够兼容淘宝上的一些六轴九轴传感器模块,可接GPS可正常上天飞行...


