Benoit宇的案例列表
作者:Benoit宇 · 共 2 个案例
飞行并联机器人
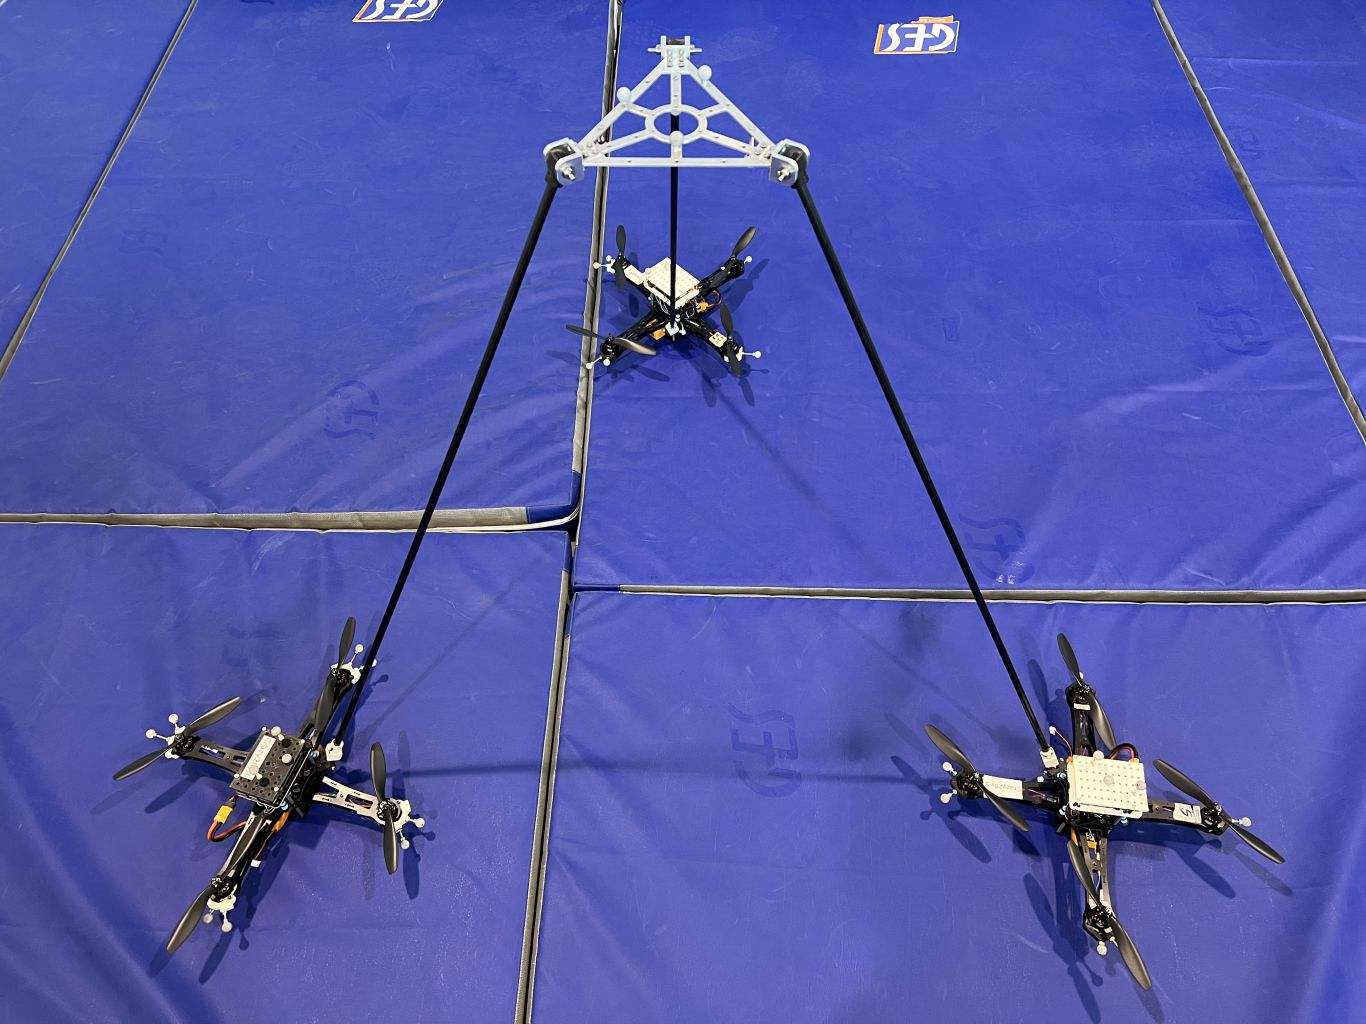
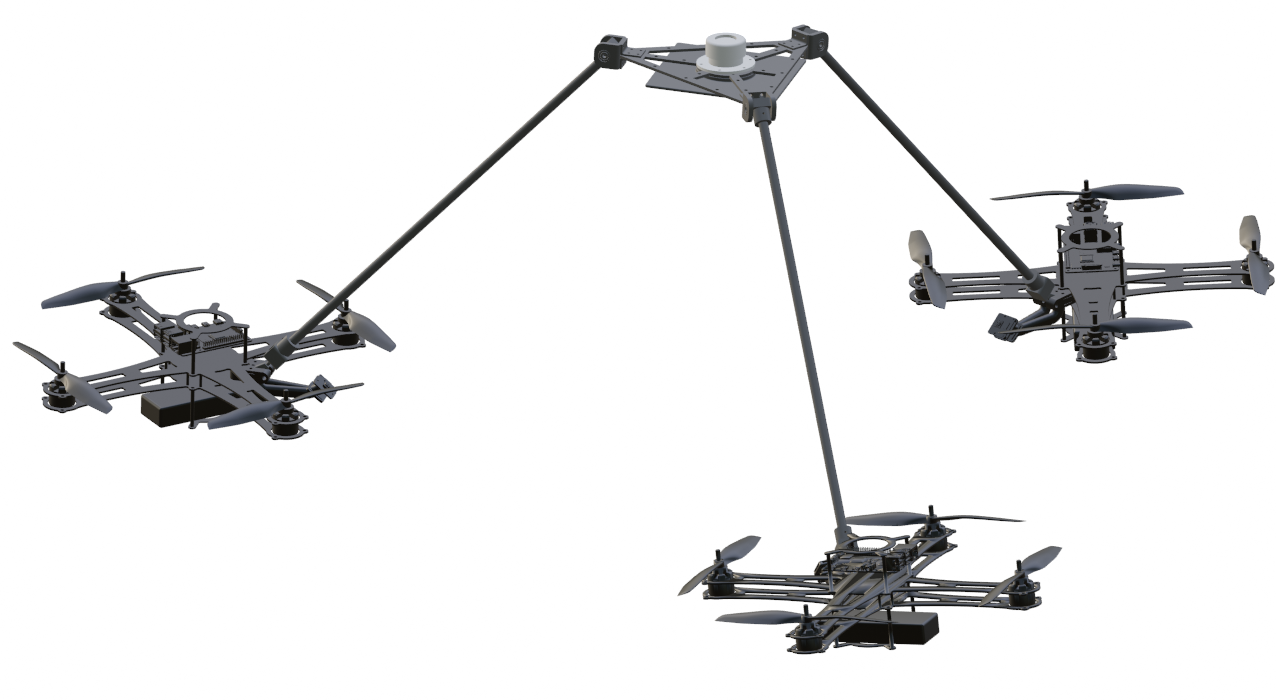
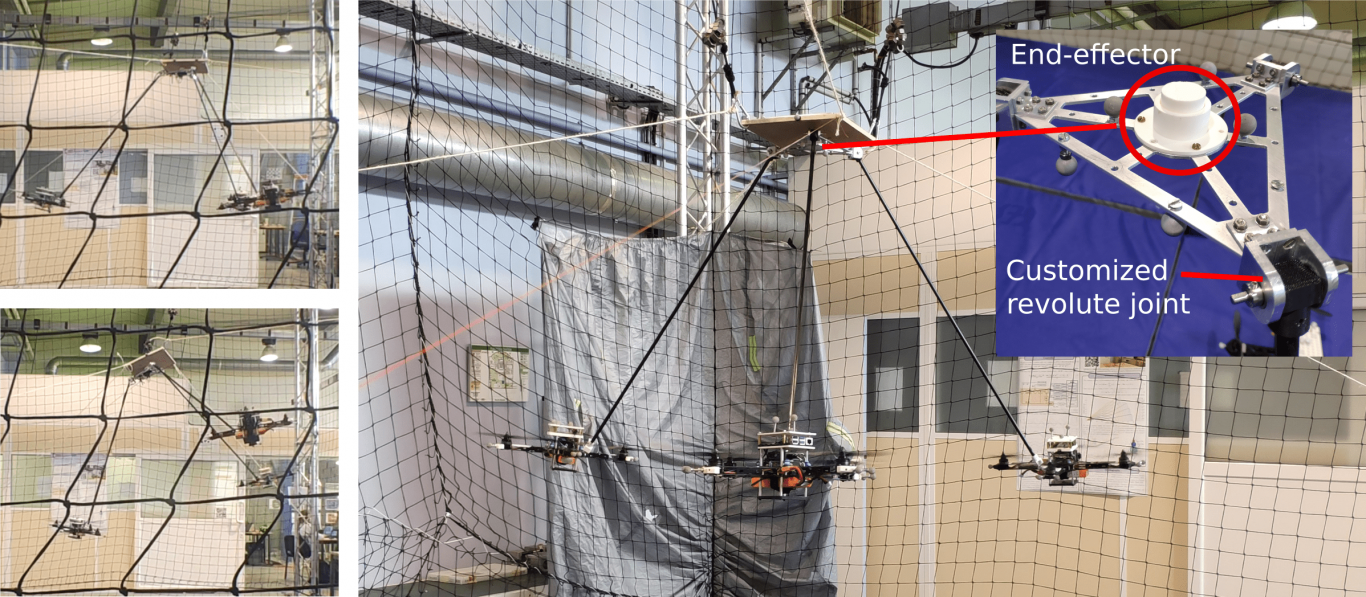
博士阶段研究新型的基于多无人机与并联机械结构的飞行并联机器人系统,负责该复合系统的运动学、动力学建模,基于阻抗模型的控制器设计,无传感器的外部力矩估测,基于ROS的Gazebo环境下实时仿真,以及最终在真实世界下的实验验证。在linux开发环境编写超过5000行c++和python代码。完成多无人机协同工作并实现与外部环境进行物理交互。
无人机控制、仿真、视觉识别
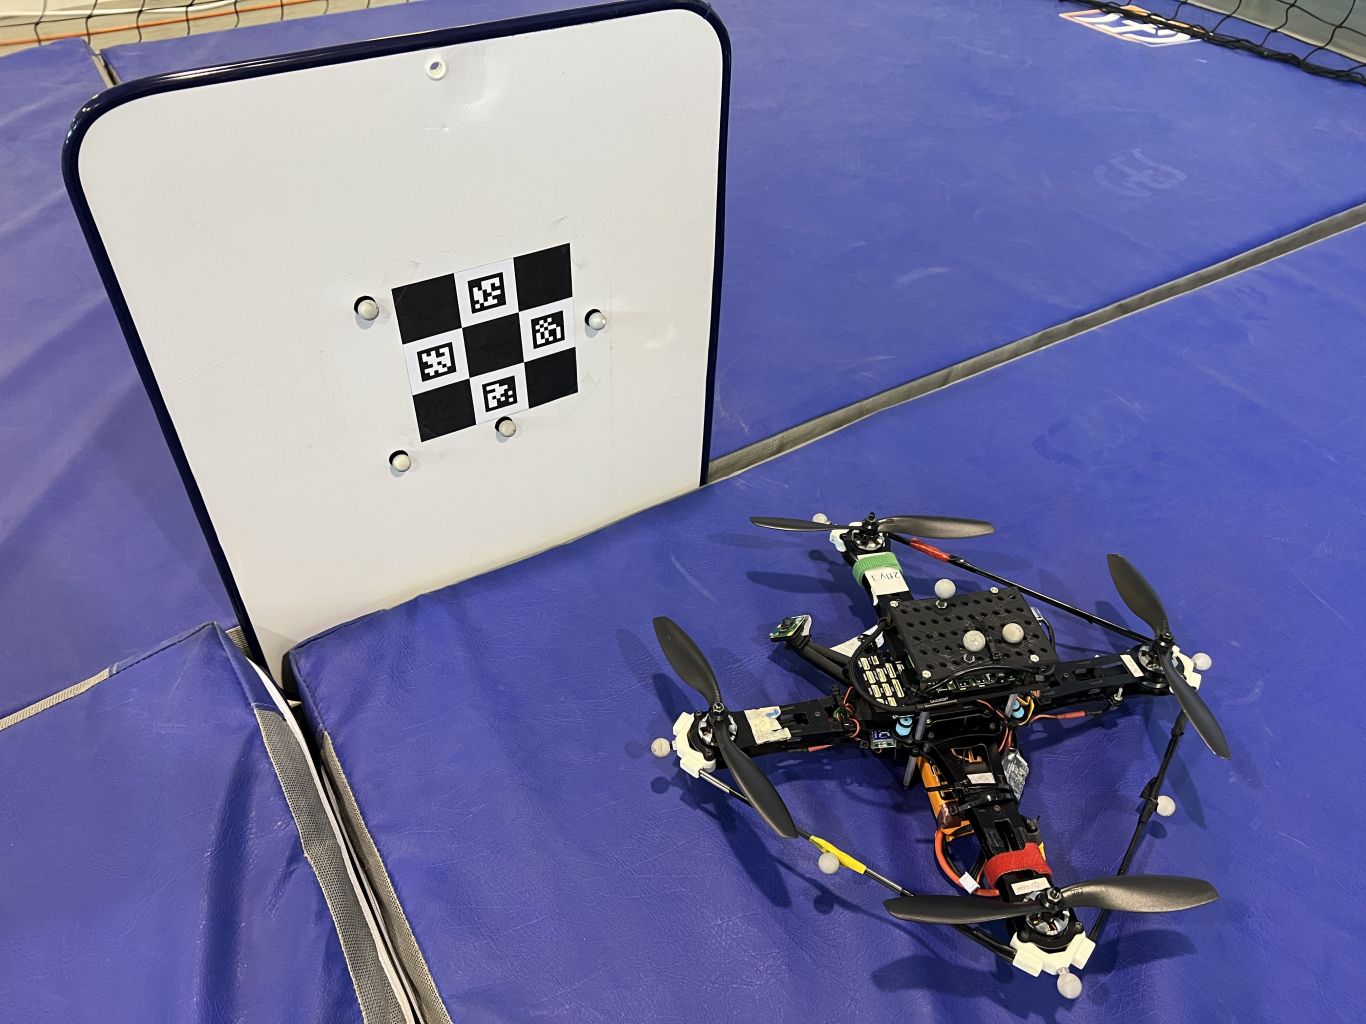
单无人机基于动力学模型的控制,仿真,及实验。视觉识别ArUco标记并估测相对位姿。利用模型预测控制(NMPC)实现无人机在运动捕捉系统(Motion Capture)下的轨迹跟踪。

案例判断参考
Benoit宇的案例列表
飞行并联机器人
博士阶段研究新型的基于多无人机与并联机械结构的飞行并联机器人系统,负责该复合系统的运动学、动力学建模,基于阻抗模型的控制器设计,无传感器的外部力矩估测,基于ROS的Gazebo环境下实时仿真,以及最终在真实世界下的实验验证。在linux开发环境编写超过5000行c++和python代码。完成多无人机协同工作并实现与外部环境进行物理交互。...
无人机控制、仿真、视觉识别
单无人机基于动力学模型的控制,仿真,及实验。视觉识别ArUco标记并估测相对位姿。利用模型预测控制(NMPC)实现无人机在运动捕捉系统(Motion Capture)下的轨迹跟踪。...


