无人机控制、仿真、视觉识别
微信扫码沟通,客服可协助直接对接工程师;如当前档期不合,也可继续推荐相似案例作者。
案例介绍
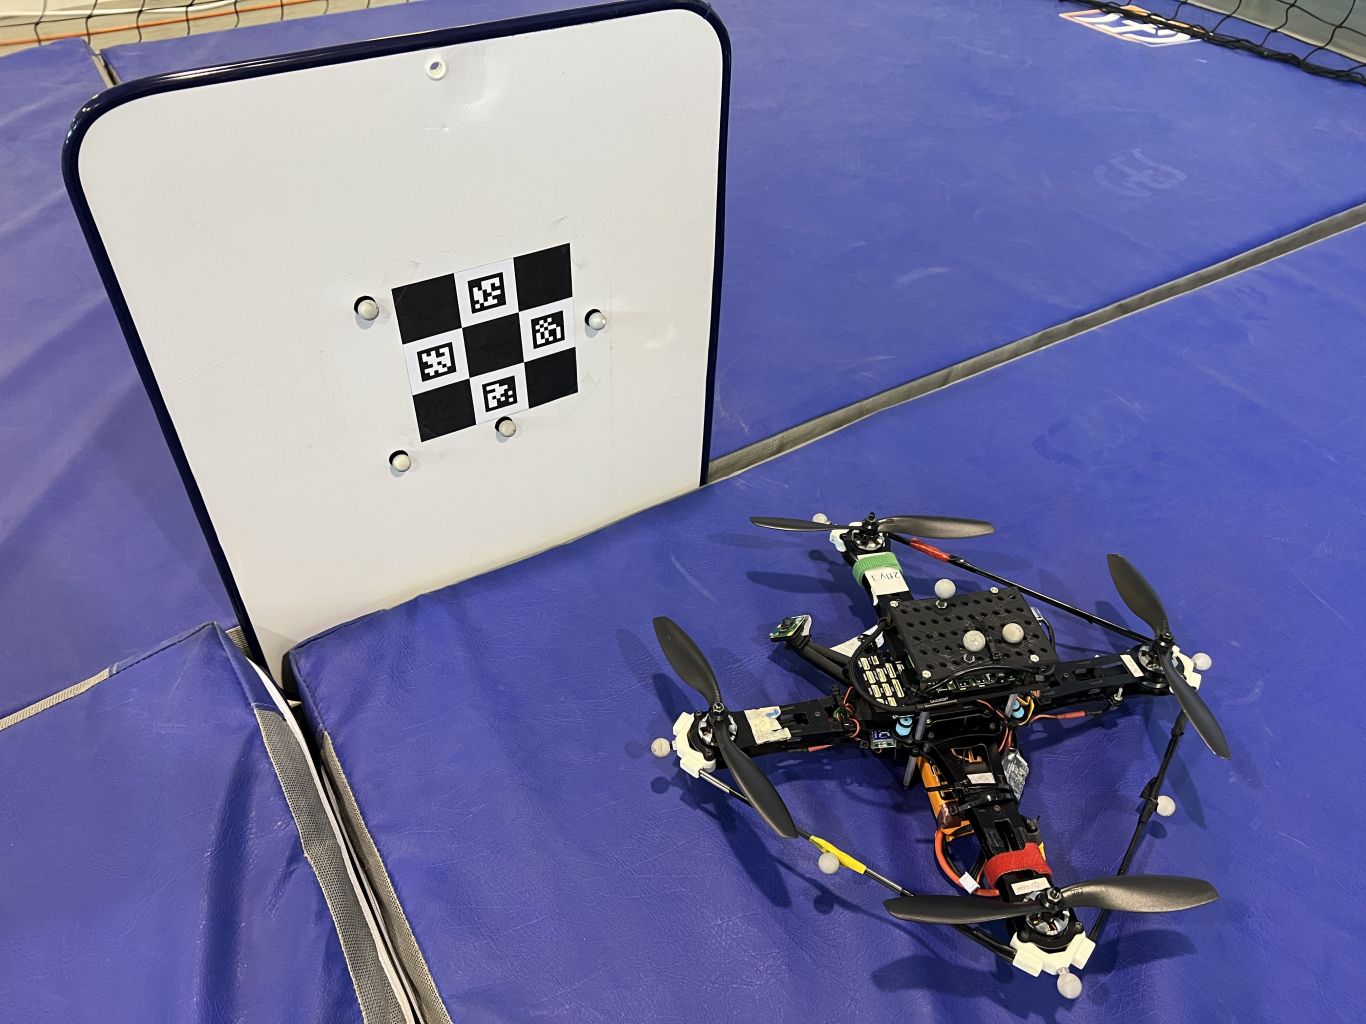
单无人机基于动力学模型的控制,仿真,及实验。视觉识别ArUco标记并估测相对位姿。利用模型预测控制(NMPC)实现无人机在运动捕捉系统(Motion Capture)下的轨迹跟踪。
无人机控制、仿真、视觉识别
联系该工程师

微信扫码,建群沟通
案例介绍
单无人机基于动力学模型的控制,仿真,及实验。视觉识别ArUco标记并估测相对位姿。利用模型预测控制(NMPC)实现无人机在运动捕捉系统(Motion Capture)下的轨迹跟踪。
案例图片

相似案例推荐
-

无人机电调驱动
同轴无人机电调。使用AT32作为控制芯片,通过反向电动势过零
-

基于无人机电路图像的小目标缺陷检测
基于无人机电路图像的小目标缺陷检测: 1、无人机拍照的高清
-

jointflight联合飞行系统
这是一款无人机系统软件, 集android, ios, we
-

无人机智能管控平台
无人机智能管理控制平台是集智能查违,智能消防,智能监控等为一
-

智能盒子管理系统
使用vue框架做pc端边境无人系统管理,主要是给用户提供危险
-

智慧驾驶管理系统
为了满足云控平台与车端之间下发配置文件内容的功能,多版本配置
1小时精推人才
需求方专属客服,免费梳理匹配

扫码加微信 · 客服人工对接
