jaka机器人控制软件
案例介绍
项目过程种,第一,需要为客户开发控制板,具备四个功能按键:
位置1,位置0,确认和清除
当用户输入了8bit数据,按下确认后,控制板就会按照通信协议定时发送按键序号和键值:可避免丢包或重复。
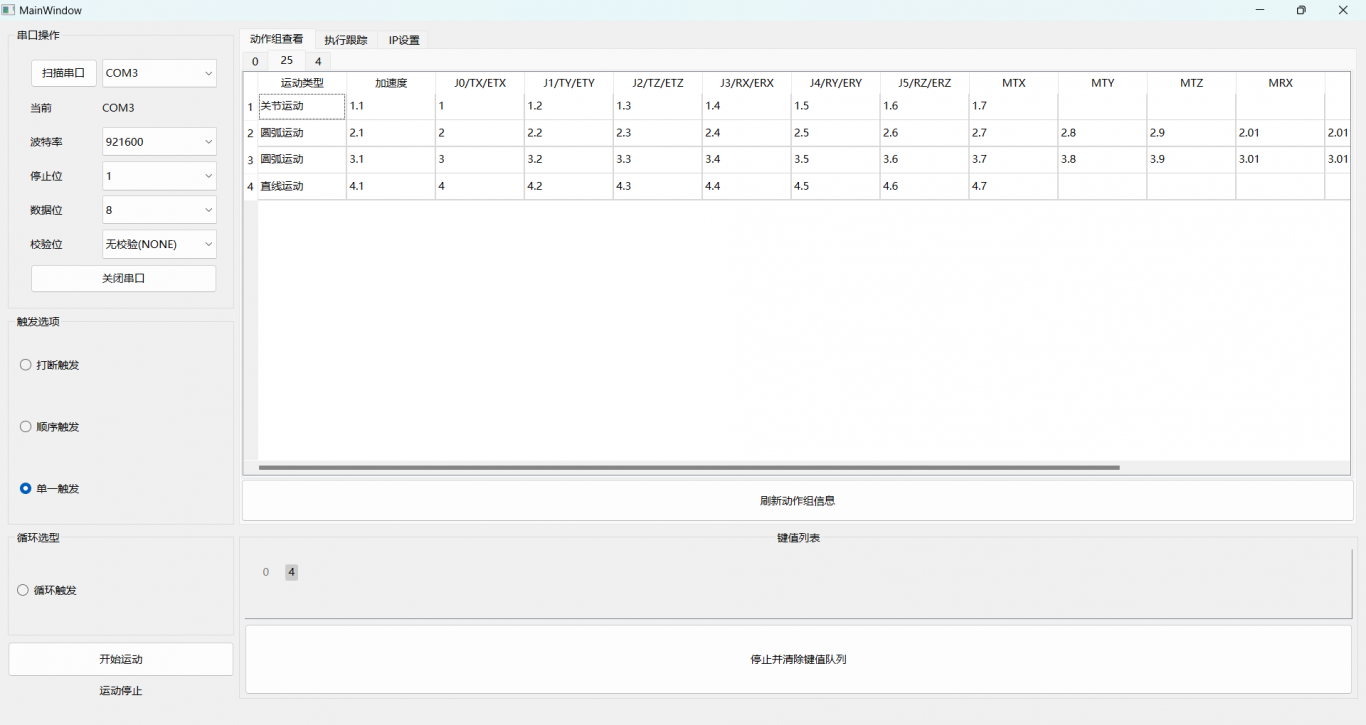
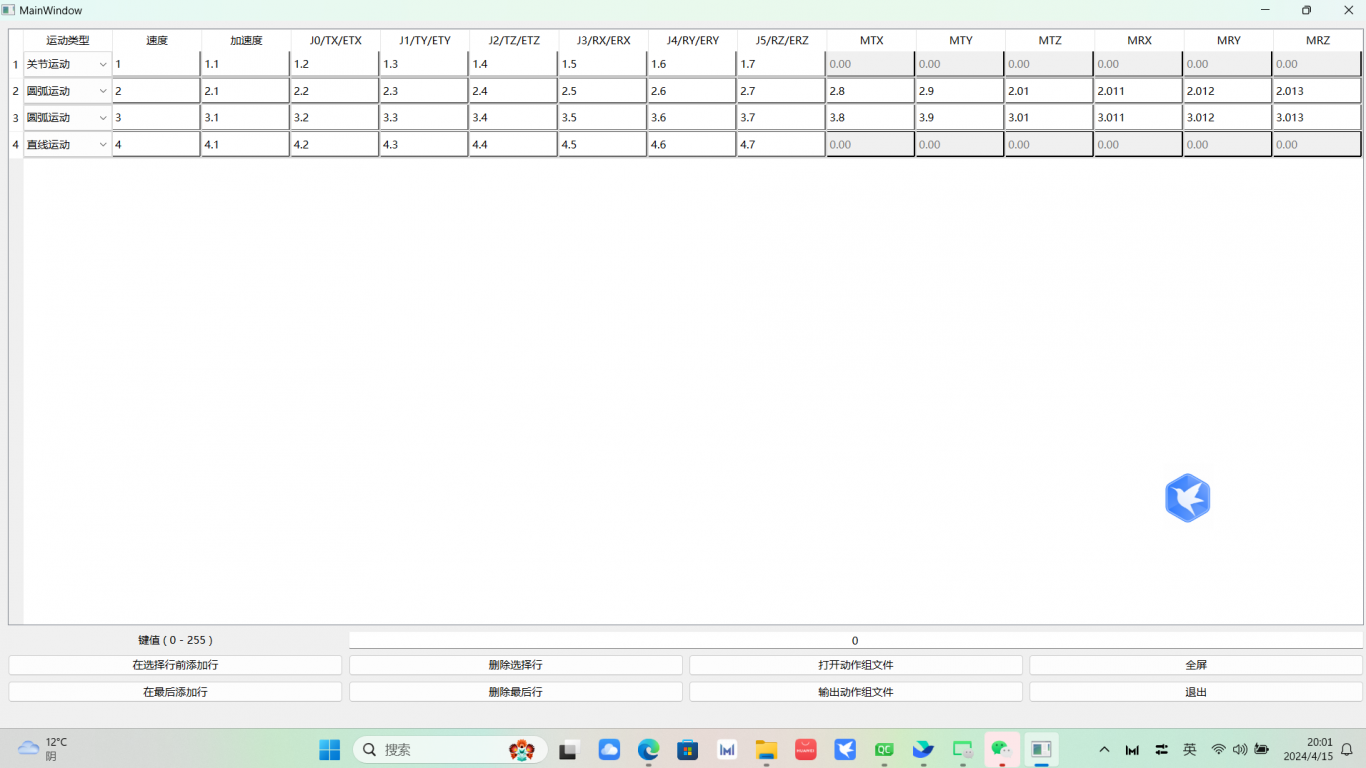
上位机软件支持关节运动、末端直线运动和圆弧运动的编组控制,因此配备动作组编辑工具。
全局模式下,支持键值的单一触发、打断触发和队列循环触发。
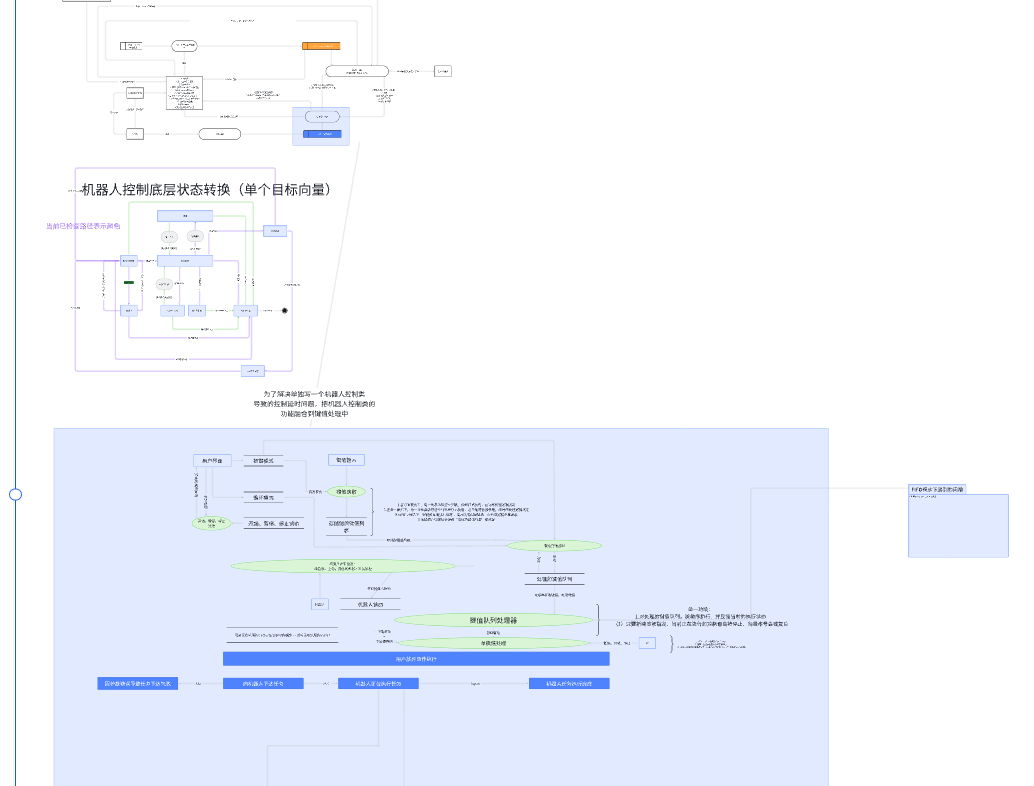
软件设计前,我们会对系统进行需求分析,DFD分析等。
jaka机器人控制软件

案例介绍
为客户定制一款机械臂控制软件,所控制的机器人型号为Jaka mini cab,本软件将从STC51单片机接收键值信号,并完成相应动作组,共255种映射。
项目过程种,第一,需要为客户开发控制板,具备四个功能按键:
位置1,位置0,确认和清除
当用户输入了8bit数据,按下确认后,控制板就会按照通信协议定时发送按键序号和键值:可避免丢包或重复。
上位机软件支持关节运动、末端直线运动和圆弧运动的编组控制,因此配备动作组编辑工具。
全局模式下,支持键值的单一触发、打断触发和队列循环触发。
软件设计前,我们会对系统进行需求分析,DFD分析等。
案例图片
相似案例推荐
-
料架识别
使用2D激光对料架进行识别,在ARM架构开发识别程,识别结果
-
栈板识别
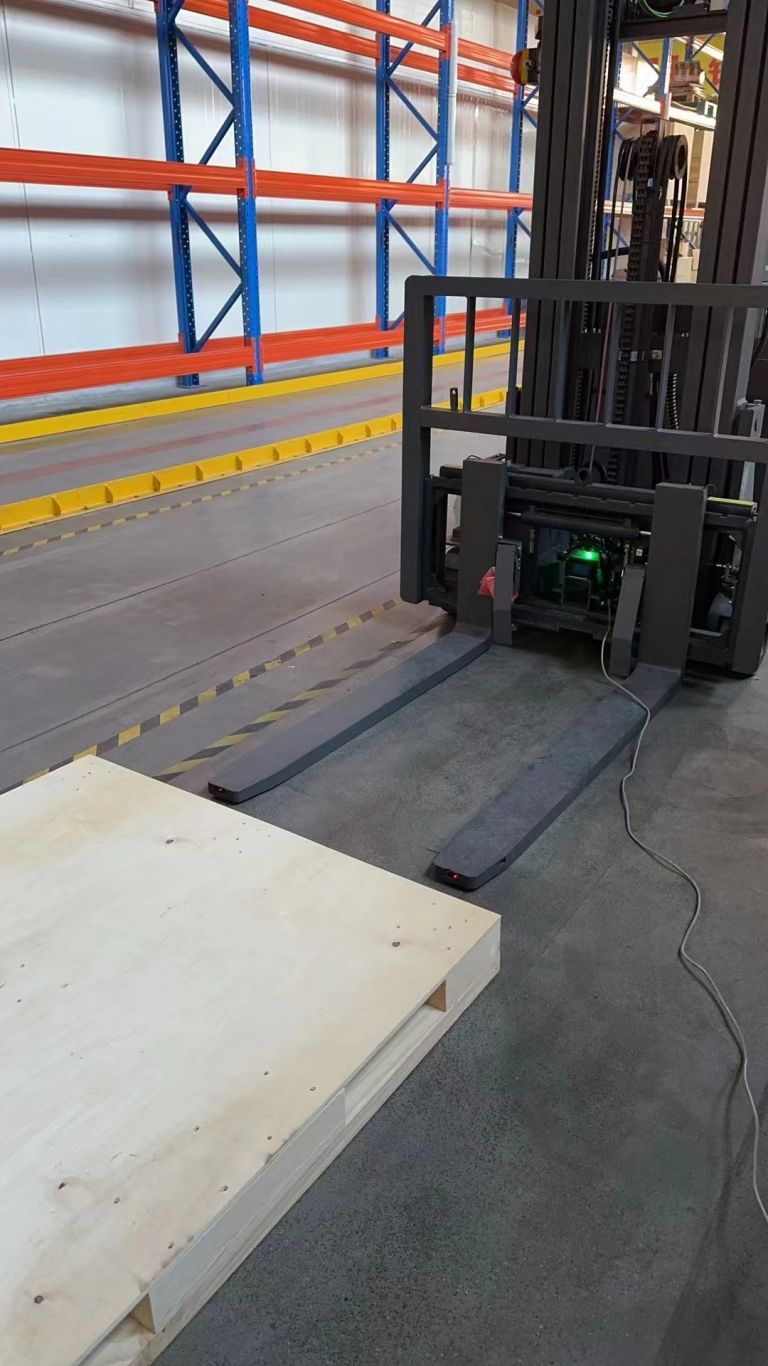
使用3D相机对两孔栈板进行识别和定位,识别数据传给导航程序后
-
yolov8检测web服务端
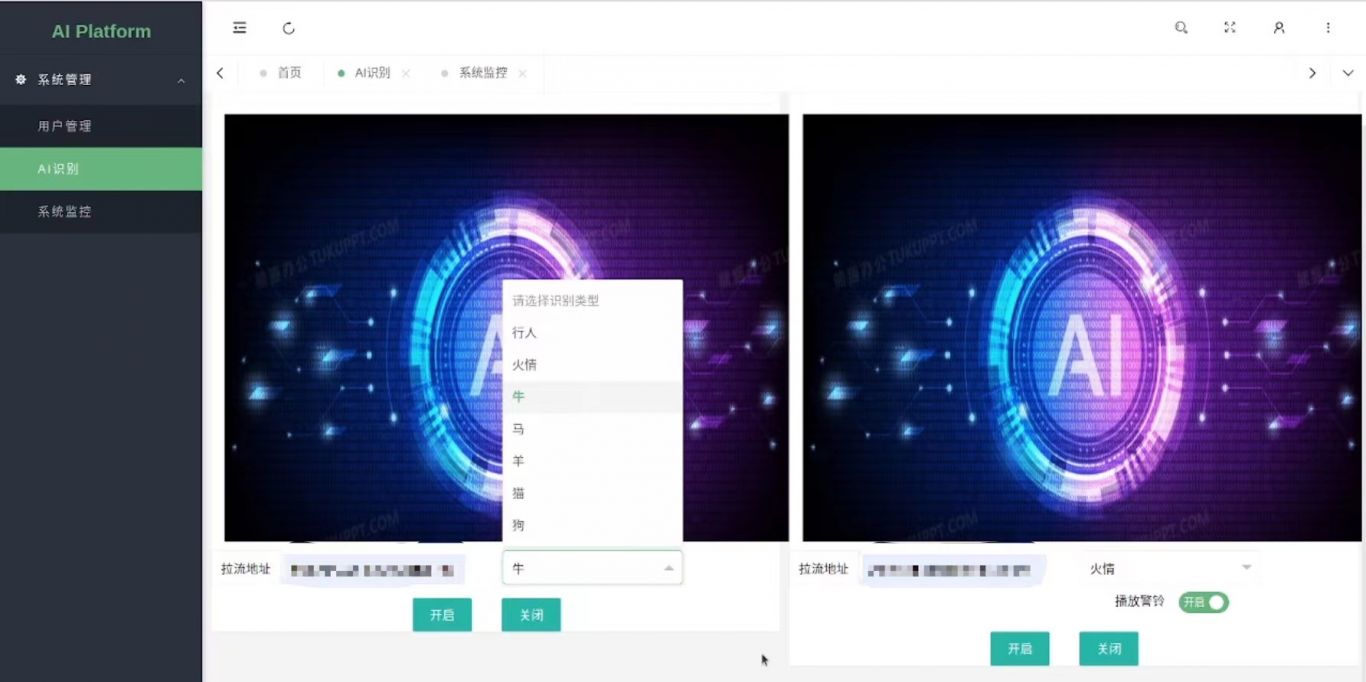
yolov8检测web服务端: 1. 具有用户管理页面、y
-
yolov8检测客户端
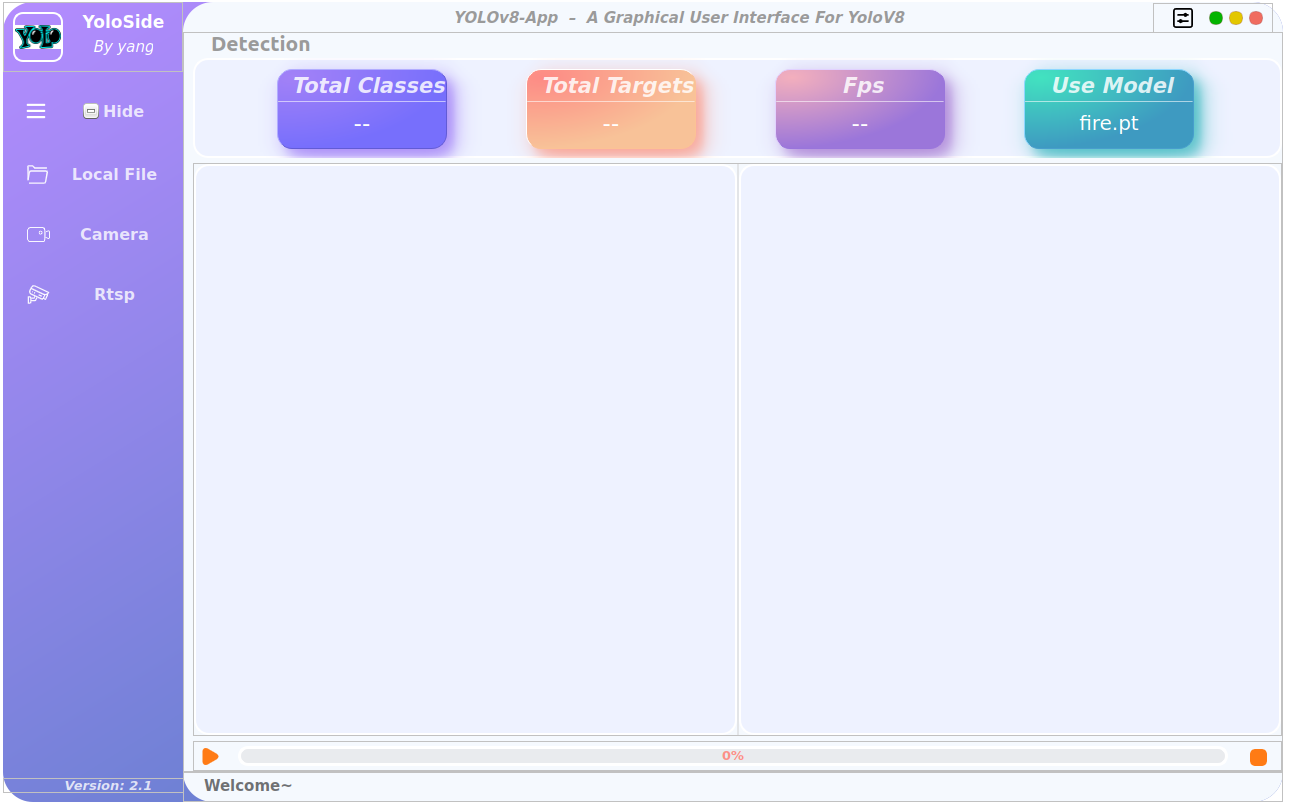
基于yolov8设计的可用于windows和linux系统的
-
自动驾驶中间件开发
项目描述:自动驾驶自研中间件可以对上层算法模块提供良好的支撑
-
agv小车驱动控制模块架构设计和开发
项目描述:基于ROS平台,完成AGV小车车端控制软件的驱动重
1小时精推人才
需求方专属客服,免费梳理匹配

